3D 포즈 정렬 V2

파라미터 설명
이 스텝에서는 11가지 포즈 정렬 방법을 제공합니다. 자세한 설명은 다음과 같습니다.
"S"자형 평면 정렬

"Z"자형 평면 정렬


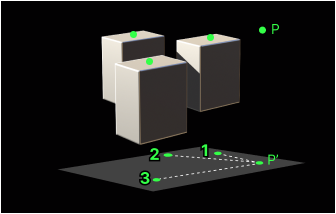

2차원 정렬
기능
이 정렬 방법은 두 가지 차원의 정보에 따라 포즈를 정렬할 수 있습니다. 먼저 차원 1에 따라 포즈를 정렬하고 레이어로 분류한 다음, 각 레이어 내에서 차원 2에 따라 정렬합니다. 오름차순/내림차순을 조정할 수 있습니다. 정렬 차원은 물체 높이, 각도 등 임의의 수치 유형이 될 수 있습니다.

파라미터 설명
| 파라미터 | 설명 |
|---|---|
차원 1 레이어 간격 |
파라미터 설명: 이 파라미터는 차원 1 레이어 분리 시의 간격을 설정합니다. 기본값: 0.1000 |
차원 1 오름차순 정렬 |
파라미터 설명: 선택한 후, 포즈가 차원 1의 값에 따라 작은 것부터 큰 것 순으로 정렬됩니다. 기본값: 선택됨. |
차원 2 오름차순 정렬 |
파라미터 설명: 선택한 후, 각 레이어 내에서 포즈가 차원 2의 값에 따라 작은 것부터 큰 것 순으로 정렬됩니다. 기본값: 선택됨. |
선택한 좌표계에서 포인트 클라우드를 표시하기 |
파라미터 설명: 이 파라미터는 포인트 클라우드를 표시할 좌표계를 선택하는 데 사용됩니다. 값 리스트: 로봇 좌표계, 카메라 좌표계. 기본값: 로봇 좌표계. 조정 설명: 실제 상황에 따라 이 파라미터를 선택해야 합니다. |