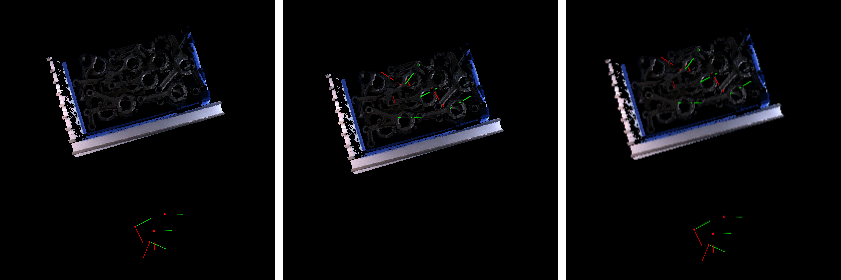
지정한 축과 각도에 따른 포즈 회전
파라미터 설명
시각화 설정
| 파라미터 | 설명 |
|---|---|
포즈 시각화 설정 |
파라미터 설명: 이 파라미터는 포즈의 표시 형식을 설정하는 데 사용됩니다. 기본값: 출력 포즈만 표시 값 리스트: 출력 포즈만 표시, 입력 포즈만 표시, 입력 및 출력 함께 표시 조정 설명: 실제 필요에 따라 드롭다운 목록에서 적절한 포즈 시각화 설정을 선택합니다. 특정 효과에 대한 내용은 조정 예시를 참조하십시오. |
좌표계 설정
| 파라미터 | 설명 |
|---|---|
지정한 좌표계 |
파라미터 설명: 이 파라미터는 "고정할 축"이 있는 좌표계를 선택하는 데 사용됩니다. 값 리스트: 로봇 좌표계, 물체 기준 좌표계 기본값: 물체 기준 좌표계 |
축의 설정
| 파라미터 | 설명 |
|---|---|
고정할 축 |
파라미터 설명: 이 파라미터는 회전 시 고정되는 축 방향을 지정하는 데 사용됩니다. "맞춤화 축" 입력 포트가 연결되지 않은 경우 이 파라미터를 설정해야 합니다. 값 리스트: X, Y, Z, Customized 기본값: Z |
지정한 참조 방향 |
파라미터 설명: 이 파라미터는 사용자 정의 축을 기준으로 회전할 때의 참조 방향을 설정하는 데 사용됩니다. 고정할 축이 "Customized"인 경우 이 파라미터를 설정해야 합니다. 기본값: 0, 0, 1 |
노름이 0인 무효 방향벡터를 무시하기 |
파라미터 설명: 이 파라미터는 "맞춤화 축" 입력 포트가 연결된 경우 노름이 0인 무효 방향벡터를 무시할지 여부를 선택하는 데 사용됩니다. 이 옵션을 선택하면 유효하지 않은 벡터는 자동으로 무시됩니다. 기본값: 선택하지 않음 |