포인트 필터링
파라미터 설명
이 스텝은 포인트 클라우드에서 포인트를 필터링하는 두 가지 방법을 제공합니다.
-
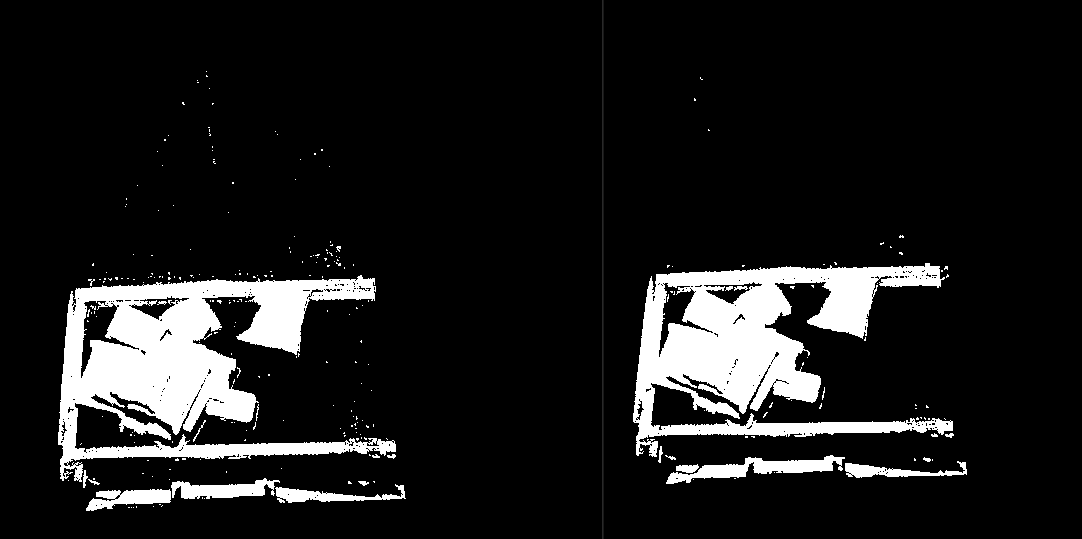
StatisticalOutlierFilter: 통계 필터. 주어진 파라미터에 따라 범위 밖의 점을 제거합니다. 아래 그림과 같이 포인트 클라우드에 뚜렷한 이상치가 있을 경우 사용하는 것이 권장됩니다.
-
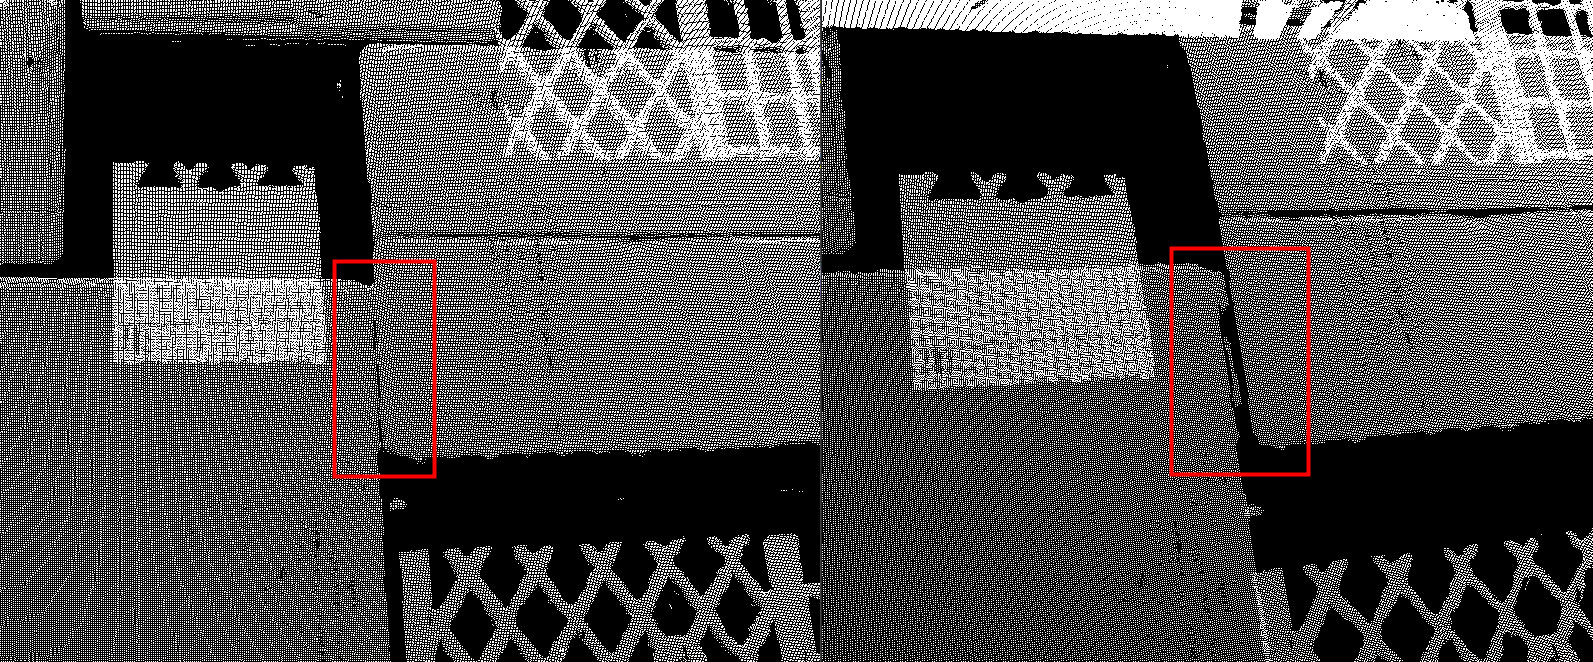
NormalsFilter: 법선 방향 필터. 주어진 참조 방향을 통해 포인트 클라우드의 각 포인트와 참조 방향 사이의 각도를 계산하고 지정된 범위를 넘은 포인트를 필터링합니다. 아래 그림의 빨간 박스와 같이 붙음을 방지하기 위해 포인트 클라우드를 레이어로 분류해야 할 경우 사용하는 것이 권장됩니다.
다음 섹션에서는 각 방법에 대한 파라미터를 소개합니다.
StatisticalOutlierFilter
| 파라미터 | 설명 | ||
|---|---|---|---|
가장 가까운 인접 포인트 수 |
파라미터 설명: 이 파라미터는 각 검색에 대한 인접 포인트의 수를 지정하는 데 사용됩니다. 이 값이 클수록 평균 거리 계산에 사용되는 인접 포인트의 수가 많아져 필터링 효과가 강해지지만, 포인트 클라우드의 세밀한 디테일이 제거될 위험이 높아집니다. 이 값이 너무 작으면 필터링이 충분히 이루어지지 않을 수 있습니다. 기본값: 30 조정 설명: 기본값을 사용하는 것이 좋습니다. |
||
표준편차 승수 |
파라미터 설명: 이 파라미터는 이상치의 판정 임계값을 나타냅니다. 값이 작을수록 필터링 조건이 엄격해지고, 더 많은 포인트가 필터링됩니다. 값이 클수록 필터링 조건이 느슨해지고, 더 많은 포인트가 유지됩니다. 기본값: 2.0000 조정 설명: 기본값을 사용하는 것이 좋습니다.
|
NormalsFilter
참조 방향
| 파라미터 | 설명 |
|---|---|
로봇 Z축을 사용하기 |
파라미터 설명: 이 파라미터는 카메라 좌표에 정의된 로봇 Z축을 참조 방향으로 사용할지를 결정합니다. 이 파라미터를 선택하면 참조 방향 X/Y/Z 값이 모두 무효화됩니다. 기본값: 선택하지 않음. |
참조 방향 X/Y/Z 값 |
파라미터 설명: 이 파라미터는 법선 방향 필터링을 위한 참조 축을 설정하는 데 사용됩니다. 이것은 세 파라미터로 설정되며, X, Y, Z 세 개의 파라미터로 참조 축의 방향을 설정하는 데 사용되는 벡터를 구성합니다. 로봇 Z축을 사용하기 옵션을 선택하는 경우 이 세 파라미터가 무효화되고 참조 축이 로봇 Z축으로 설정됩니다. 기본값: 0.0000/0.0000/-1.0000 |