경로 계획
기능
이 스텝은 입력된 비전 포인트를 사용하여 로봇 경로를 계획하고 성공적으로 계획된 로봇 경로를 출력합니다.
|
"경로 계획" 스텝의 기능은 Mech-Viz와 관련되어 있으며, 이 스텝을 사용하려면 먼저 Mech-Viz 소프트웨어를 설치하고 소프트웨어 라이선스를 획득해야 합니다. |
|
응용 시나리오
이 스텝은 일반적으로 표준 인터페이스 또는 Adapter 통신 방식을 사용하고, 비전 포인트 근처의 로봇 이동 경로만 계획하면 되는 프로젝트에서 사용됩니다. 시나리오를 구축하고 비전 포인트와 포인트 클라우드를 입력하여 충돌 감지와 경로 계획을 수행함으로써 충돌 없는 로봇 경로를 출력합니다.
일반적으로 이 스텝의 앞/뒤에 연결되는 스텝은 다음과 같습니다.
-
앞에 연결되는 스텝: 포즈 조정과 포즈 처리 관련 스텝.
-
뒤에 연결되는 스텝: "출력" 스텝("출력 유형"을 "피킹형 로봇 경로"로 설정해야 함).
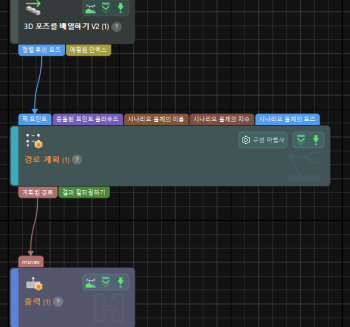
입력 및 출력
입력
| 입력 포트 | 데이터 유형 | 설명 |
|---|---|---|
픽 포인트 |
Pose[] |
대상 물체의 픽 포인트 리스트입니다. |
픽 포인트 정보 |
JsonValue |
픽 포인트 관련 정보(대상 물체 이름, 픽 포인트 이름, 픽 포인트 레이블 등 포함). |
충돌 포인트 클라우드 |
PointCloud[] |
이 포트에 입력된 포인트 클라우드는 말단장치와의 충돌 감지에 사용됩니다("경로 계획 도구"에서 포인트 클라우드 충돌 감지를 활성화해야 함). |
픽 포인트 레이블 |
String[] |
대상 물체 편집기에서 설정된 픽 포인트 레이블로, 일반적으로 표준 인터페이스 통신 시 호스트 컴퓨터와의 레이블 통신에 사용됩니다. |
대상 물체 치수 |
Size3D[] |
물체의 치수. |
픽 포인트 오프셋 |
Pose[] |
대상 물체 중심점을 기준으로 픽 포인트의 오프셋. |
장면 물체 이름 |
String[] |
장면 물체 이름 리스트. 리스트에 있는 물체의 치수와 포즈가 업데이트됩니다. |
장면 물체 치수 |
Size3D[] |
장면 물체 치수 리스트. 리스트의 순서에 따라 장면 물체 치수가 업데이트됩니다. |
장면 물체 포즈 |
Pose[] |
장면 물체 포즈 리스트. 리스트의 순서에 따라 장면 물체 포즈가 업데이트됩니다. |
파라미터 설명
경로 계획 설정
| 파라미터 | 설명 |
|---|---|
작업 흐름 구성 |
파라미터 설명: 경로 계획 도구를 열어 드롭다운 리스트에서 구성된 작업 흐름을 선택합니다. |
장면 물체 업데이트 |
파라미터 설명: 이 옵션을 활성화하면 스텝에 장면 물체 이름, 장면 물체 치수 및 장면 물체 포즈 입력 포트가 추가되며, 빈 등과 같은 장면 물체의 포즈와 치수를 업데이트하는 데 사용됩니다. 기본값: 비활성화 |
응용 시나리오
| 파라미터 | 설명 |
|---|---|
시나리오 선택 |
파라미터 설명: 현재 솔루션의 응용 시나리오를 선택합니다. 값 리스트: 3D 모델 매칭(로드 및 언로드/위치 지정/어셈블리 등), 디팔레타이징 및 기타 조정 설명:
기본값: 3D 모델 매칭(로드 및 언로드/위치 지정/어셈블리 등) |
데이터 변환 방법 |
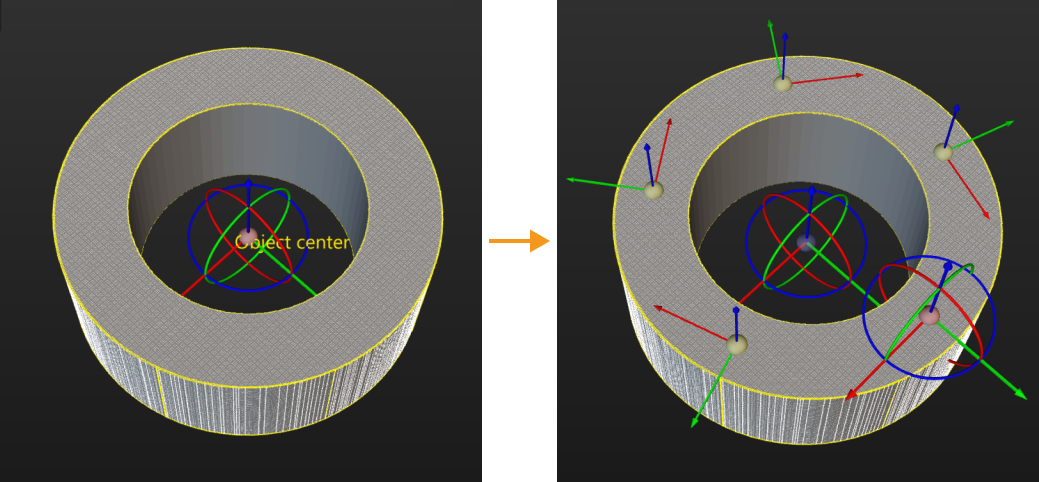
파라미터 설명: 이 스텝은 결과의 변환 방법을 선택하여 인식 결과를 피킹에 필요한 데이터 유형으로 변환할 수 있습니다. 값 리스트: 대상 물체의 중심점에 따른 피킹 전략 생성, 픽 포인트에 따른 피킹 전략 생성
기본값: 대상 물체의 중심점에 따른 피킹 전략 생성 |
포인트 클라우드 모델 필요 없는 물체 |
파라미터 설명: 포인트 클라우드 모델 필요 없는 물체를 선택하면, 해당 스텝에서 그 대상 물체의 피킹 관련 정보를 출력할 수 있습니다. 응용 시나리오가 "디팔레타이징 및 기타"인 경우, 해당 파라미터를 설정해야 합니다. |
충돌 감지 설정
| 파라미터 | 설명 |
|---|---|
포인트 클라우드가 카메라 좌표계에 있음 |
파라미터 설명: 포인트 클라우드가 카메라 좌표계에 있는 경우, 이 파라미터를 선택해야 합니다. 선택하면 포인트 클라우드가 로봇 기준 좌표계로 변환된 후 경로 계획 도구에 입력됩니다. 선택하지 않으면 포인트 클라우드가 직접 경로 계획 도구에 입력됩니다. 기본값: 선택됨 |
비표준 입체 도형인 대상 물체 포인트 클라우드 제거 |
파라미터 설명: 활성화하면 Mech-Vision가 비표준 입체 도형 유형인 대상 물체의 충돌 모델과 겹치는 포인트 클라우드를 제거하여 포인트 클라우드가 충돌 감지에 미치는 영향을 방지합니다. 응용 시나리오가 "매칭(로드 및 언로드/위치 지정/어셈블리)"인 경우 이 파라미터를 설정해야 합니다. 기본값: 선택되지 않음 조정 설명: 피킹에서 배치까지의 전체 과정에서 물체 충돌을 감지하려면 이 파라미터를 선택하고 관련 대상 물체에 충돌 모델이 구성되어 있는지 확인하십시오. 이 파라미터는 대상 물체 편집기에서 일반 3D 도형을 사용하여 생성된 물체에는 사용할 수 없습니다. |
대상 물체 포인트 클라우드 검색 반경 |
파라미터 설명: 대상 물체 포인트 클라우드의 임의 점을 중심으로 검색 반지름 내의 포인트 클라우드가 제거됩니다. 비표준 입체 도형인 대상 물체 포인트 클라우드 제거를 선택한 경우 이 파라미터를 설정해야 합니다. 기본값: 3 mm |