마스터 컨트롤 통신 구성
본 절에서는 Mech-Mind 비전 시스템과 CGXI 로봇 간의 마스터 컨트롤 통신을 구성하는 방법을 설명합니다.
하드웨어 및 소프트웨어 버전 확인하기
|
아래에 나열된 버전 및 모델은 테스트를 거쳐 사용할 수 있습니다. 다른 모델 및 버전은 본 문서를 참고하여 작업할 수 있으며, 문제가 발생하면 Mech-Mind 기술 지원팀에 문의하십시오. |
-
로봇 모델: G6.
-
제어 캐비닛 모델: K20.
-
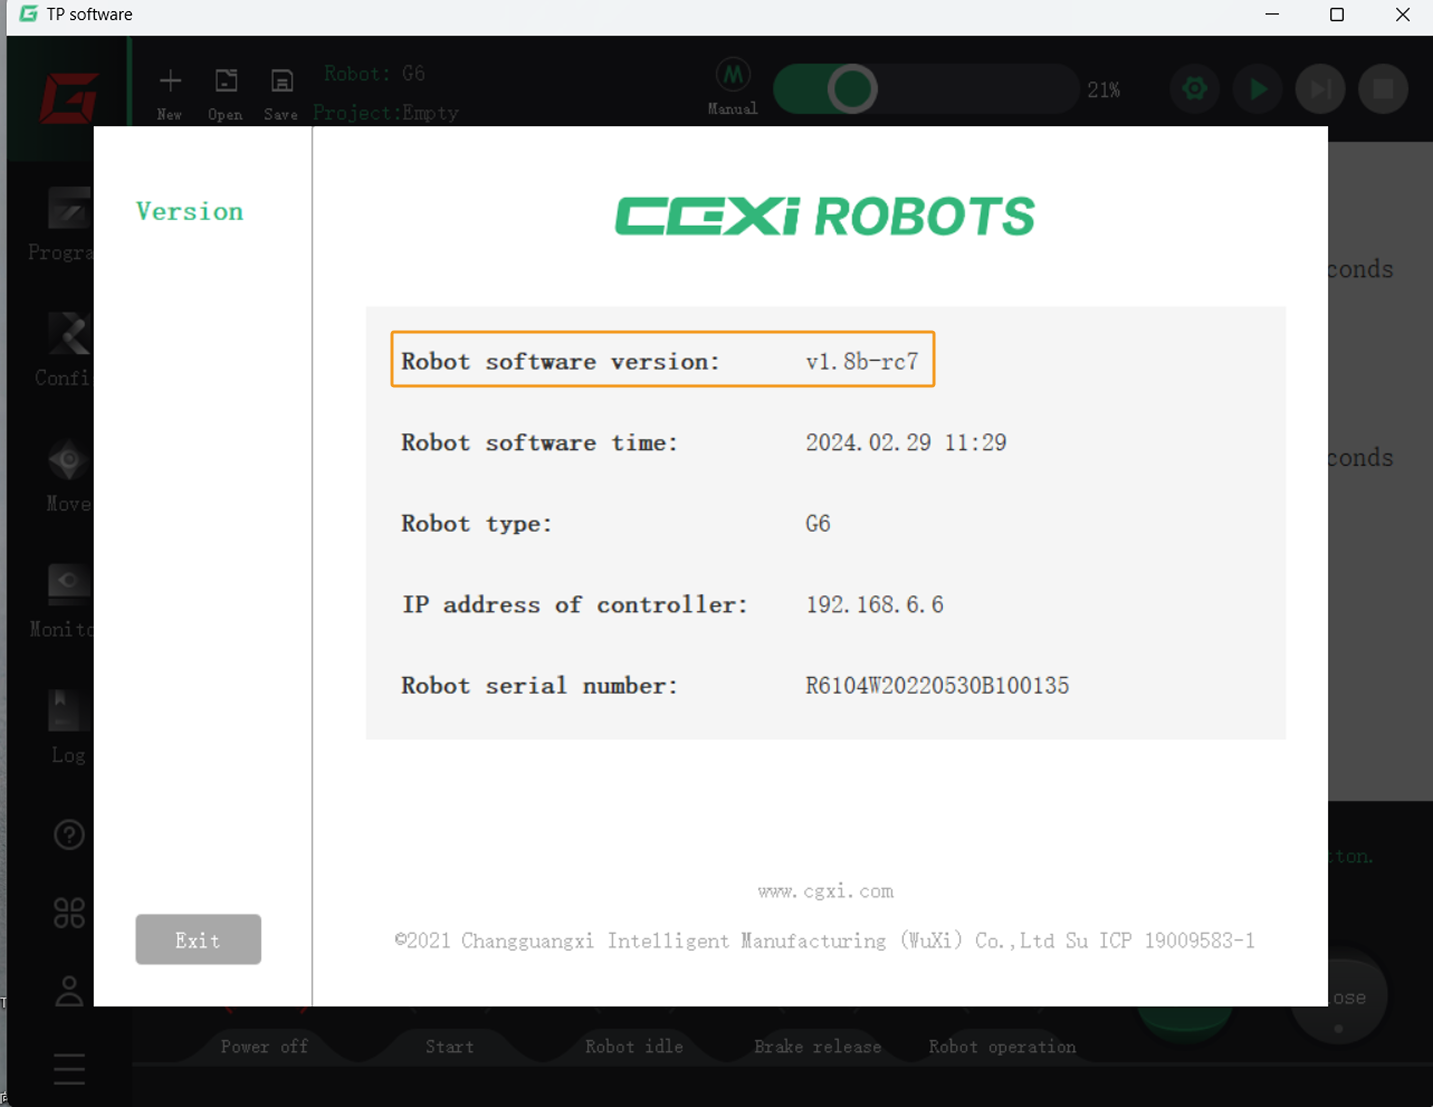
로봇 소프트웨어 버전: v1.8b-rc7.
클릭하여 조작 방법을 확인하십시오
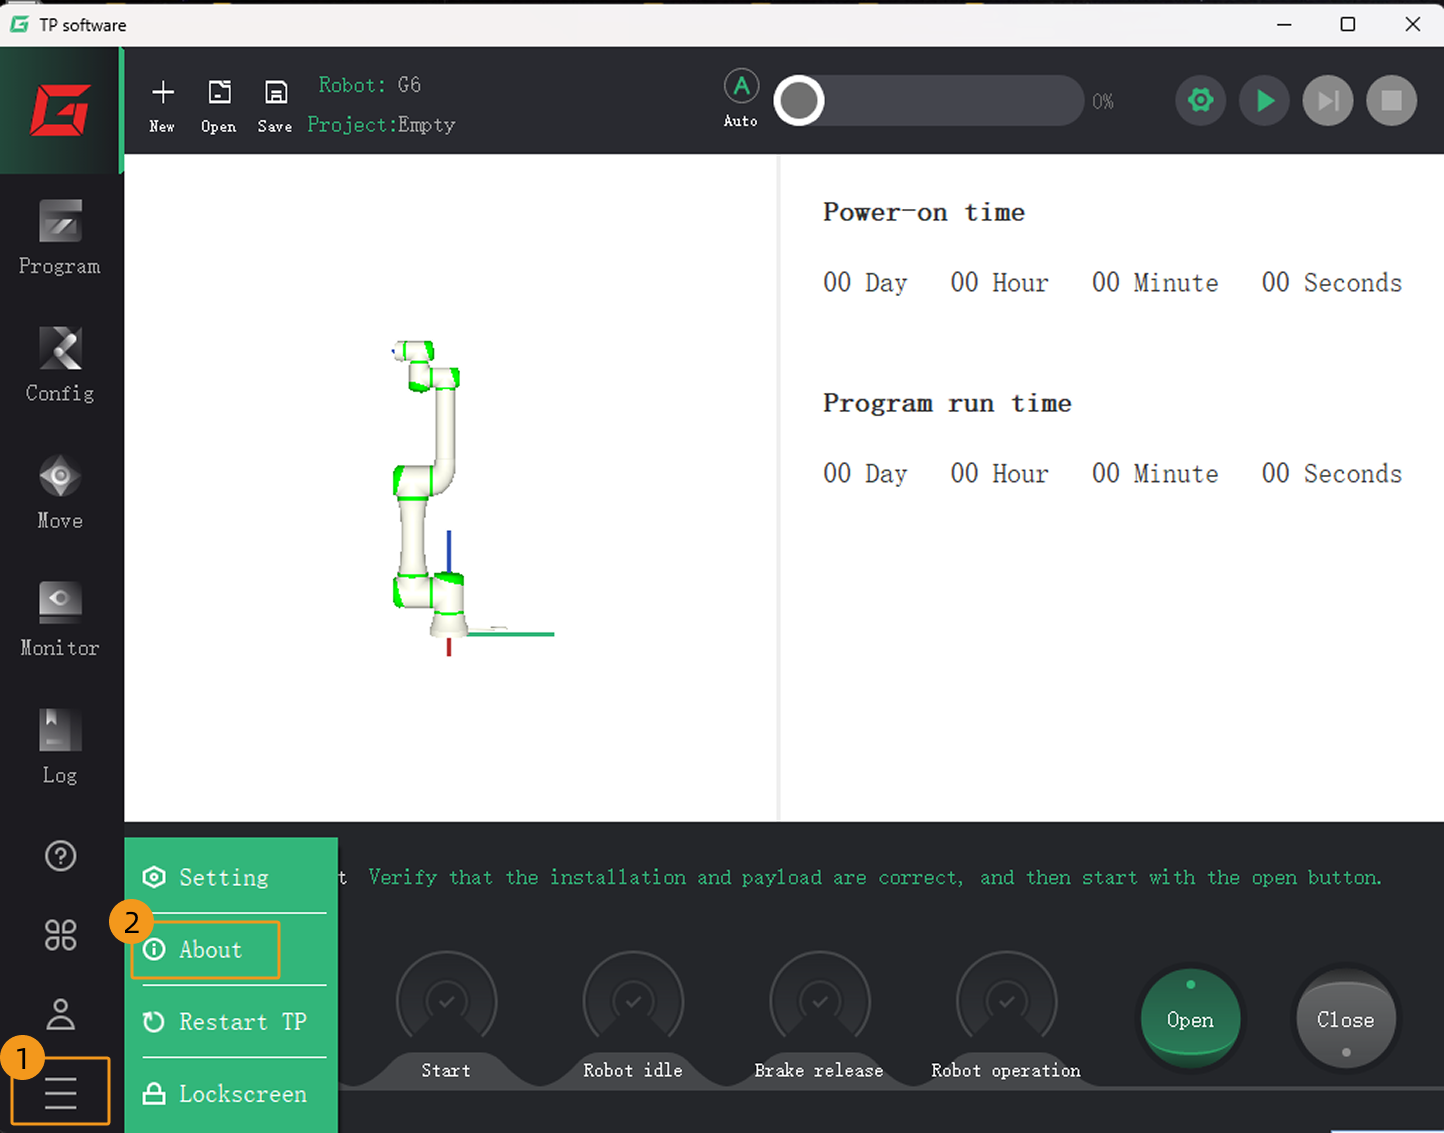
티치 펜던트 화면에서 버튼을 클릭하여 로봇 소프트웨어 버전을 확인하십시오.
사용자 로그인
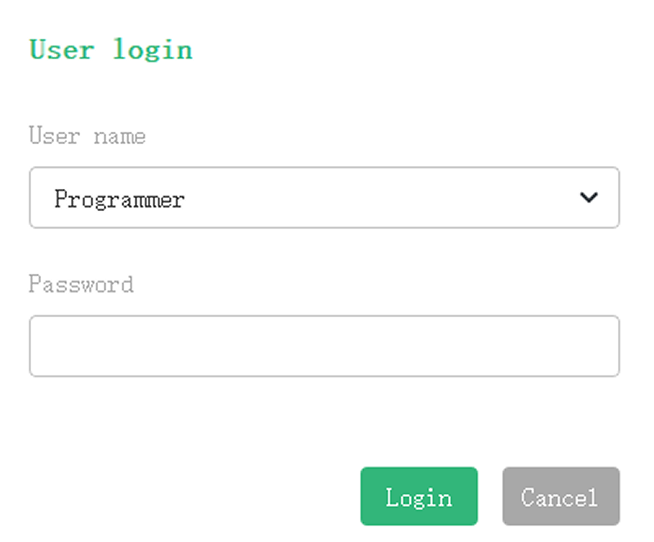
작업 과정에서 티치 펜던트에 사용자 로그인 화면이 자동으로 나타날 수 있습니다. 이때 사용자 이름은 Programmer, 비밀번호는 admin으로 입력하고 Login 버튼을 클릭하면 후속 작업을 수행할 수 있습니다.
네트워크 연결 설정하기
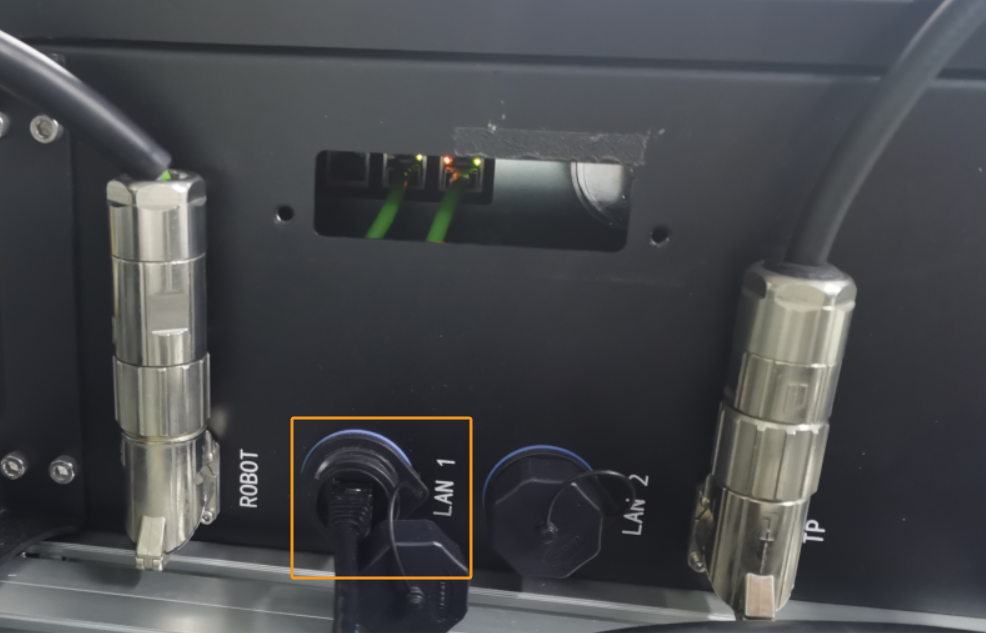
IP 주소 설정하기
-
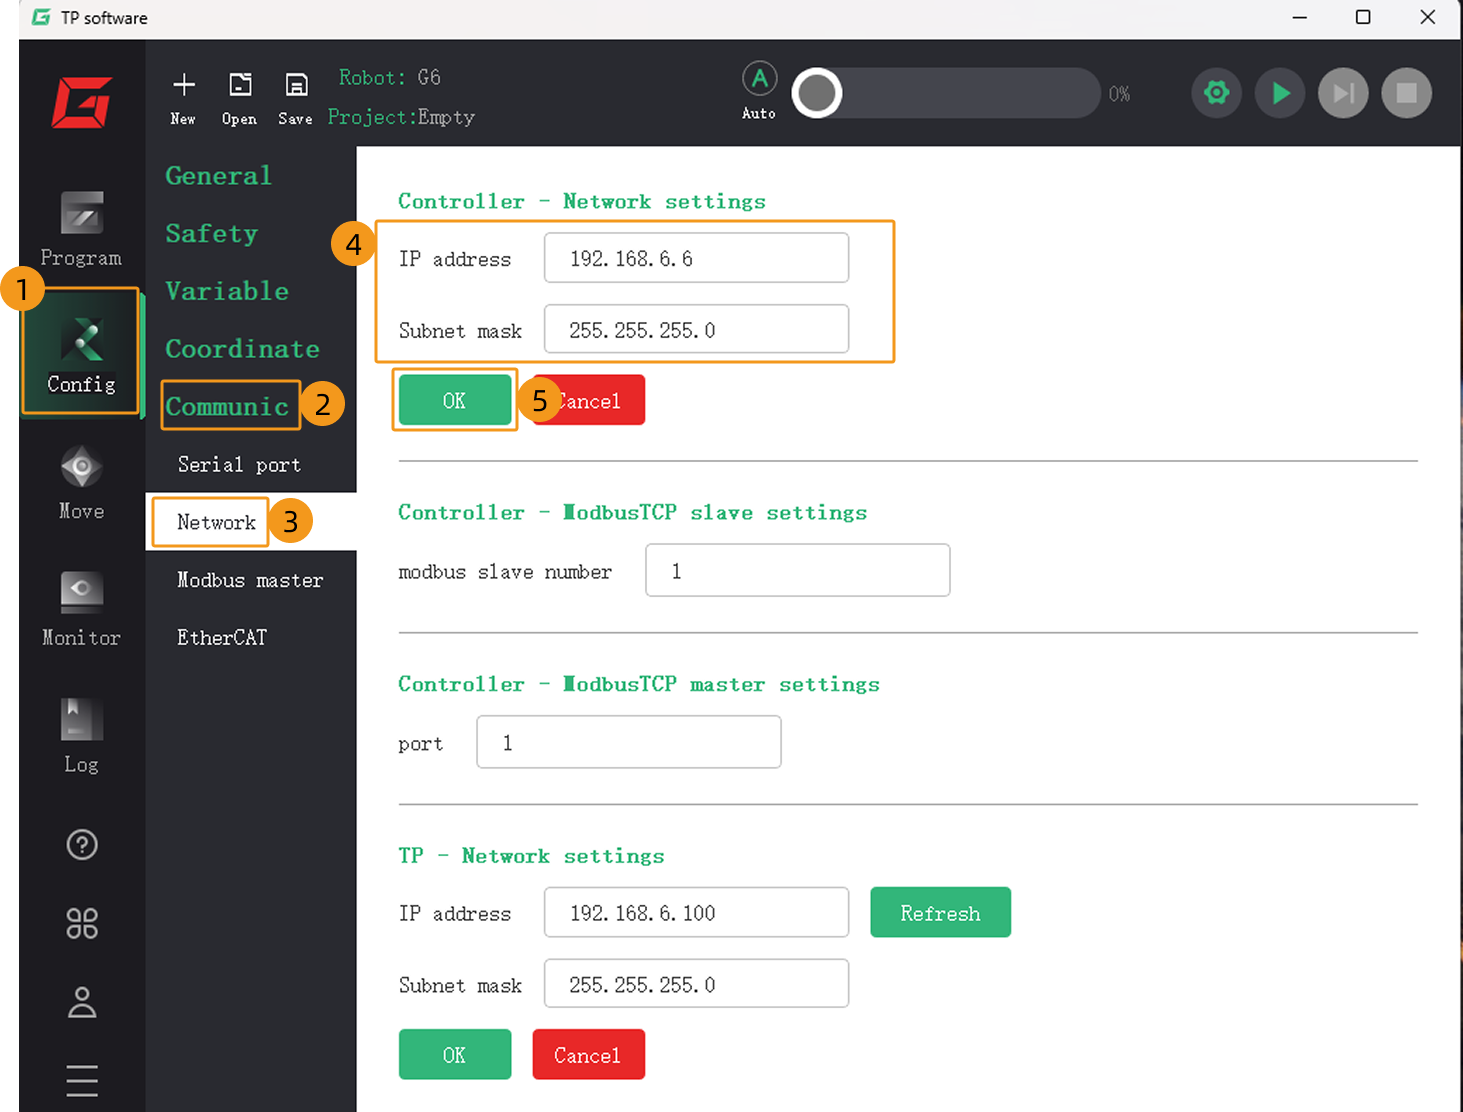
티치 펜던트 인터페이스에서 버튼을 클릭하여 네트워크 구성 인터페이스로 들어갑니다. 그런 다음 Controller – Network settings 항목에서 제어 캐비닛의 IP 주소와 서브넷 마스크를 기입한 후 OK 버튼을 클릭하십시오.
-
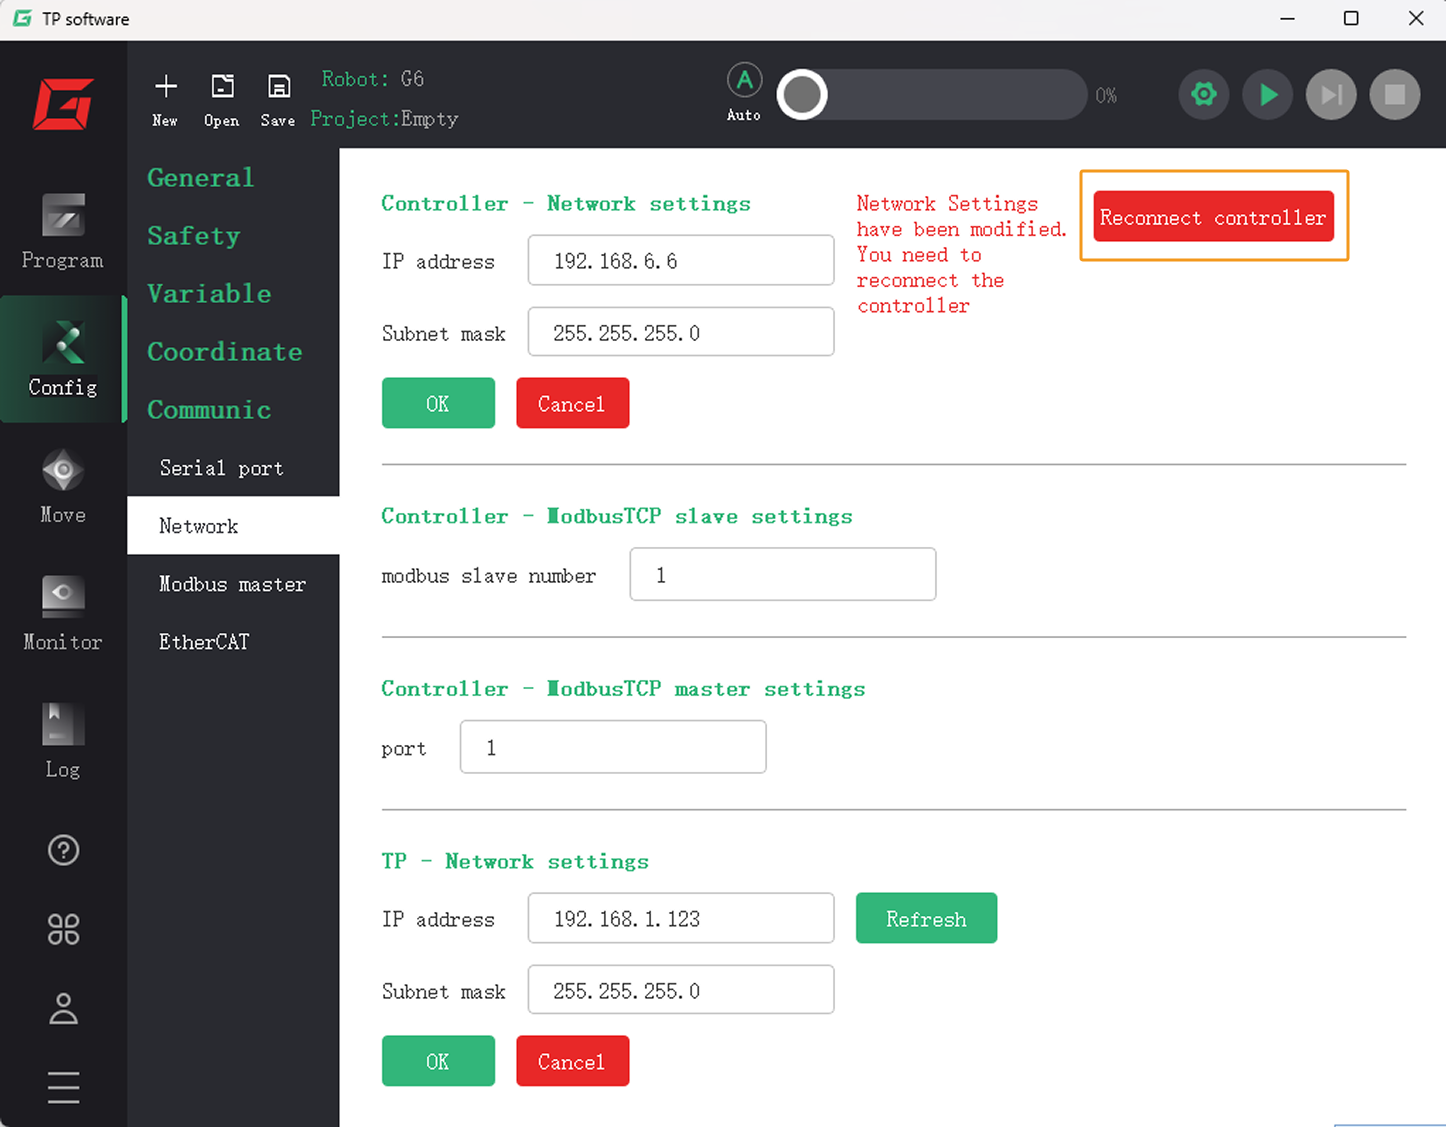
우측 상단에서 Reconnect controller 버튼을 클릭해야 위의 네트워크 구성이 활성화됩니다.
-
IPC에서 IP 주소를 설정합니다.
IPC의 IP 주소와 로봇의 IP 주소는 동일한 네트워크 세그먼트에 있어야 합니다. 즉, 두 IP 주소의 네트워크 부분과 서브넷 마스크가 동일해야 합니다. 예를 들어, 192.168.100.169/255.255.255.0 및 192.168.100.170/255.255.255.0은 동일한 네트워크 세그먼트에 있습니다.
마스터 컨트롤 통신 테스트
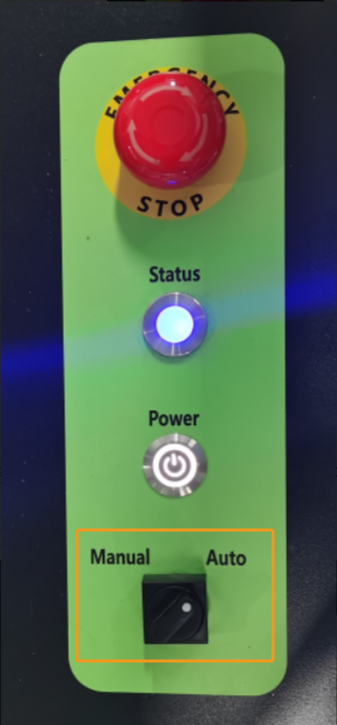
Mech-Viz 프로젝트 생성
-
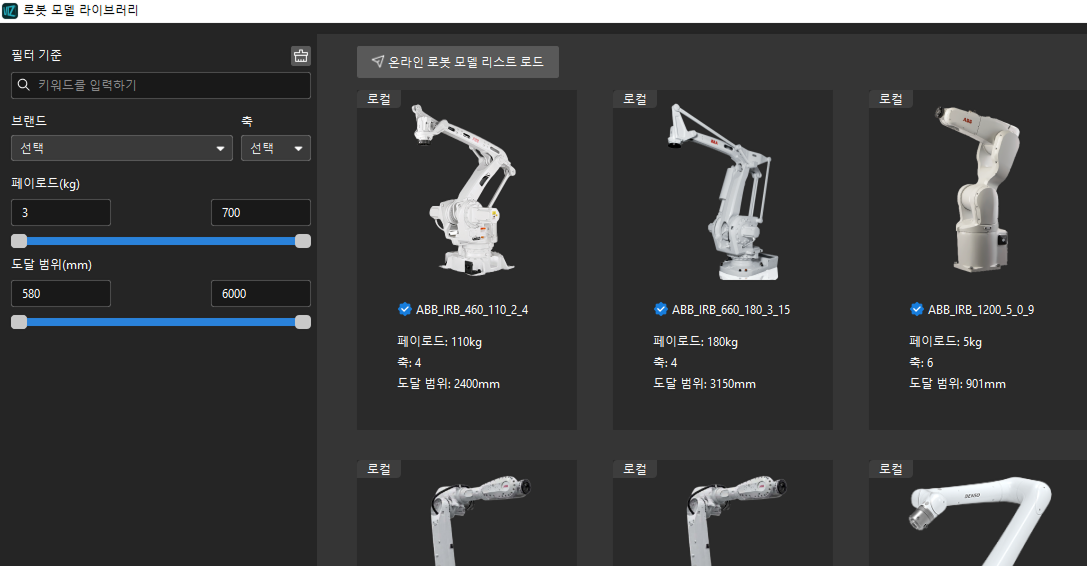
Mech-Viz 소프트웨어를 열고 키보드에서 Ctrl + N (프로젝트 새로 만들기)를 누릅니다. 다음 인터페이스에서 실제 로봇의 브랜드와 모델에 따라 해당 로봇 모델을 선택합니다.
-
키보드에 있는 Ctrl + S 버튼을 눌러 프로젝트를 저장하는 데 사용되는 폴더를 새로 만들거나 선택하십시오.
-
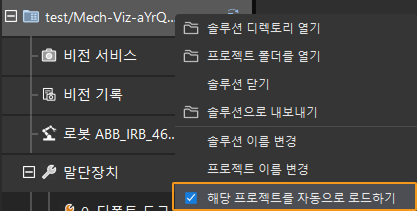
Mech-Viz 소프트웨어의 왼쪽 패널에서 프로젝트 이름을 마우스 오른쪽 버튼으로 클릭하고 *자동 로딩으로 설정*을 선택합니다.
로봇 연결
-
Mech-Viz 소프트웨어에서 도구 모음의 마스터 컨트롤로 로봇 연결 을 클릭합니다.
-
*로봇 IP 주소*에서 실제 로봇의 IP 주소(그림의 IP 주소는 예시임)를 입력하고 로봇 연결을 클릭합니다.
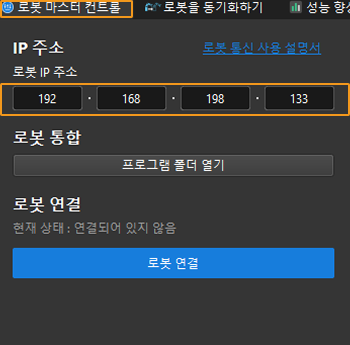
Mech-Viz가 실제 로봇과 성공적으로 연결되면 현재 상태가 *연결됨*으로 표시되며 도구 모음의 아이콘이 파란색에서 녹색으로 바뀝니다.

연결에 실패한 경우, 설정된 로봇 IP 주소가 잘못되었는지 확인하십시오.
로봇을 이동하기
-
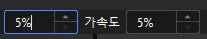
Mech-Viz 소프트웨어에서 도구 모음의 속도와 가속도를 5%로 설정하십시오.
-
도구 모음에서 로봇 동기화 를 클릭하여 선택된 상태로 만들면 3D 시뮬레이션 공간의 가상 로봇 포즈가 실제 로봇 포즈로 동기화됩니다. 그런 다음 로봇 동기화 를 다시 클릭하여 선택을 취소합니다.

-
로봇 옵션에서 J1 관절 각도를 조금 조절합니다(예: 0°를 3°로 조절함). 이 작업은 가상 로봇을 이동시킵니다.

-
실제 로봇 이동을 클릭하여 실제 로봇의 이동 여부를 확인합니다. 실제 로봇이 가상 로봇의 포즈로 이동하면 마스터 컨트롤 통신이 정상임을 의미합니다.
로봇을 실행할 때 안전에 주의하십시오. 비상시에는 티치 펜던트의 비상정지 버튼을 누르십시오. 