ロボット温度ドリフト補正
使用シーン
高精度なインライン測定シーンに適しています。ロボットを長時間運転すると、温度変化によってロボット温度ドリフトが発生し、その絶対精度が低下し、ひいては測定結果の正確性に影響を及ぼします。このステップでロボット温度ドリフト補正モデルを生成することで、温度ドリフトによる精度誤差を補正できます。
使用フロー
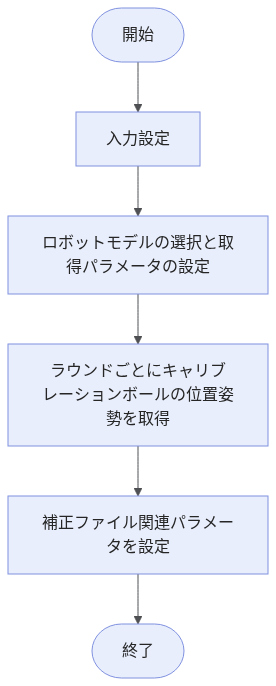
このステップの使用フローは以下の通りです。
-
入力データを選択します。プロジェクト編集エリアで対応するステップのポートを接続するか、パラメータ設定エリアの 入力欄 で対応する入力データを選択します。
-
ロボットモデルを選択 をクリックしてロボットの型番を選択し、キャリブレーションボールの数、各キャリブレーションボールで取得する位置姿勢の数などの取得パラメータを設定します。
-
ラウンドごとにキャリブレーションボールの位置姿勢を取得します。1番目のラウンドで取得したデータが基準グループ、それ以降のラウンドで取得したデータが観測グループとなります。取得に失敗した場合は、現在のラウンドまたはすべてのラウンドの取得済み位置姿勢をクリアしてから再取得できます。
-
補正ファイルの保存パスなどのパラメータを設定します。
-
ステップを実行し、実行結果を確認 します。実行が成功すると、指定したパスにロボット温度ドリフト補正ファイルが生成されます。
パラメータ説明
| パラメータ | 説明 |
|---|---|
キャリブレーションボールの数 |
データ取得に使用するキャリブレーションボールの数を指定します。初期値は6です。 |
キャリブレーションボールごとの取得位置姿勢数 |
各キャリブレーションボールで取得する位置姿勢の数を指定します。初期値は4です。 |
現在のデータグループ |
現在のラウンドで取得するデータのグループ種類を指定します。
初期値は 基準グループ です。初回実行時は 基準グループ に設定し、1番目のラウンドの実行完了後、ソフトウェアは自動的に 観測グループ に切り替わります。 |
ロボットモデル |
このステップで使用するロボットの型番を指定します。温度ドリフト補正ファイルの読み込みまたは生成を行う前に、まずロボットモデルを選択する必要があります。 |
補正ファイルの保存パス |
生成されるロボット温度ドリフト補正ファイルの保存パスを指定します。デフォルトでは、プロジェクトファイルディレクトリの下にある「robot_compensation_data」フォルダに設定されています。 |
現在のラウンドで取得した位置姿勢をクリア |
現在のラウンドで取得済みのキャリブレーションボールの位置姿勢データをクリアします。デフォルトではチェックされています。実行開始後、ソフトウェアによって自動的にチェックが外されます。 |
全ラウンドの位置姿勢を再取得 |
すべてのラウンドで取得済みのキャリブレーションボールの位置姿勢データをクリアし、取得を最初からやり直します。デフォルトではチェックされています。実行開始後、ソフトウェアによって自動的にチェックが外されます。 |
|
後続の実行時に、1番目のラウンドのキャリブレーションボール(24点)の取得が完了する前に予期しない中断が発生した場合は、現在のデータグループ を 観測グループ に設定し、現在のラウンドで取得した位置姿勢をクリア にチェックを入れ、全ラウンドの位置姿勢を再取得 のチェックを外してから、ロボットプログラムを再実行してください。 |
トラブルシューティング
|