キャリブレーションの事前準備
並進キャリブレーションまたは回転キャリブレーションを実行する前に、実際のキャリブレーション方法に応じて、基本設定、カメラ設定、通信設定、およびキャリブレーション設定を完了してください。
基本設定
実施するキャリブレーションタイプに応じて、対応する基本設定を完了してください。
-
並進キャリブレーション
-
回転キャリブレーション
-
直交ロボットを設置し、現場環境が安定しており、明らかな振動がないことを確認してください。
-
カメラブラケットとカメラを取り付けてください。キャリブレーション完了の前後を通じて、カメラを移動したり、カメラの取り付け位置を調整したりしないでください。
-
キャリブレーションに使用するプロジェクトを準備し、プロジェクトが有効な特徴点を出力できることを確認してください。
-
実際の状況に基づき、ロボットの動作がカメラ位置に影響を与えるかどうかを確認してください。
-
並進キャリブレーションを完了し、有効な並進キャリブレーションファイルを保存してください。
-
直交ロボットが一定速度で回転できることを確認してください。
-
キャリブレーションに使用するプロジェクトを準備し、プロジェクトが各回転位置で安定して有効な特徴点を出力できることを確認してください。
カメラ設定
-
キャリブレーションに使用するプロジェクトを開き、2Dカメラ ステップでキャリブレーションに使用するカメラを選択します。リストに選択可能なカメラがない場合は、カメラ管理 をクリックし、2Dカメラ管理ツール でカメラを追加・接続してから、2Dカメラ ステップに戻ってそのカメラを選択してください。
-
一回または連続で画像を撮像し、カメラパラメータを調整して、画像の明るさが適切で、キャリブレーション特徴が明瞭に視認できることを確認してください。
-
カメラ設定の完了後は、カメラパラメータと取り付け位置を変更しないでください。
通信設定
自動キャリブレーションまたは キャリブレーション更新 を実行する場合は、カスタム通信サービスの設定が必要です。手動キャリブレーションのみを使用する場合は、本節を省略できます。
-
通信設定 を開き、サービス設定 ページに進みます。
-
外部デバイスの通信方式に応じてTCPまたはPLCサービスを作成し、関連する カスタム通信サービス の設定を完了します。
-
通信サービスを有効にし、外部デバイスがソフトウェアと正常に通信できることを確認します。
|
キャリブレーション設定
自動キャリブレーションまたは キャリブレーション更新 を使用する前に、キャリブレーション通信を設定する必要があります。メニューバーで を選択して キャリブレーション設定 ウィンドウを開き、キャリブレーション通信 タブに進みます。
キャリブレーション通信
キャリブレーション通信 タブで、外部デバイスが使用する通信方式に応じて以下の設定を完了します。
-
TCP通信
-
PLC通信
-
基本設定 エリアでTCPカスタム通信サービスを選択し、コマンドID と 区切り文字 を設定します。
-
リクエスト形式 エリアで、外部デバイスがソフトウェアに送信する各フィールドの位置を設定します。
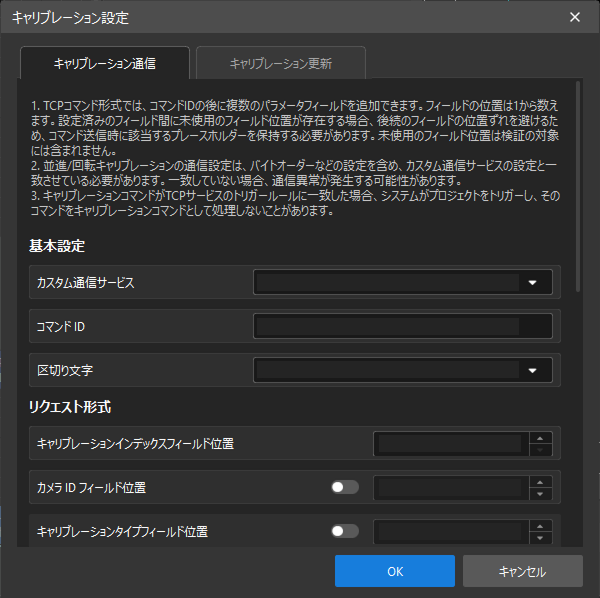
項目名 説明 キャリブレーションインデックスフィールド位置
キャリブレーションインデックスのコマンド内での位置。キャリブレーションインデックスは、異なるキャリブレーションタスクを区別するために使用されます。
カメラ ID フィールド位置
カメラ ID のコマンド内での位置。カメラ ID を検証する必要がない場合は、このフィールドを無効にできます。
キャリブレーションタイプフィールド位置
キャリブレーションタイプのコマンド内での位置。有効にした場合は、並進フィールド値 と 回転フィールド値 をそれぞれ設定する必要があります。キャリブレーションタイプを検証する必要がない場合は、このフィールドを無効にできます。
アクションタイプフィールド位置
アクションタイプのコマンド内での位置。開始、続行、終了に対応するフィールド値をそれぞれ設定する必要があります。
座標フィールド位置
装置位置姿勢のX、Y、RZのコマンド内での位置。
-
応答形式 エリアで、ソフトウェアが外部デバイスに応答する各フィールドの位置を設定します。
項目名 説明 キャリブレーションインデックスフィールド位置
キャリブレーションインデックスの応答データ内での位置。
カメラ ID フィールド位置
カメラ ID の応答データ内での位置。カメラ ID を応答する必要がない場合は、このフィールドを無効にできます。
キャリブレーションタイプフィールド位置
キャリブレーションタイプの応答データ内での位置。キャリブレーションタイプを応答する必要がない場合は、このフィールドを無効にできます。
ステータスフィールド位置
キャリブレーションステータスの応答データ内での位置。実行中、完了、失敗に対応するフィールド値をそれぞれ設定する必要があります。
| TCPコマンド形式では、コマンドIDの後に複数のパラメータフィールドを追加できます。フィールド位置は1から数えます。設定済みのフィールド間に未使用のフィールド位置がある場合は、後続のフィールドの位置ずれを避けるため、コマンド送信時に該当するプレースホルダーを保持する必要があります。未使用のフィールド位置は検証の対象外です。 |
-
基本設定 エリアでPLCカスタム通信サービスを選択し、トリガー変数名 を選択して トリガー値 を設定します。
| PLCキャリブレーション通信で使用できる変数は数値型のみです。ソフトウェアは、選択したPLCカスタム通信サービスに応じてバイトオーダーを処理します。シーメンスS7クライアントはABCDバイトオーダー、三菱MCクライアントはCDABバイトオーダーを使用します。Modbus TCPマスターを使用する場合、キャリブレーション通信のバイトオーダーは、選択したカスタム通信サービスで設定されたバイトオーダーと一致します。 |
-
リクエスト形式 エリアで、外部デバイスがソフトウェアにキャリブレーションデータを書き込むために使用する変数を選択し、各アクションに対応する変数値を設定します。
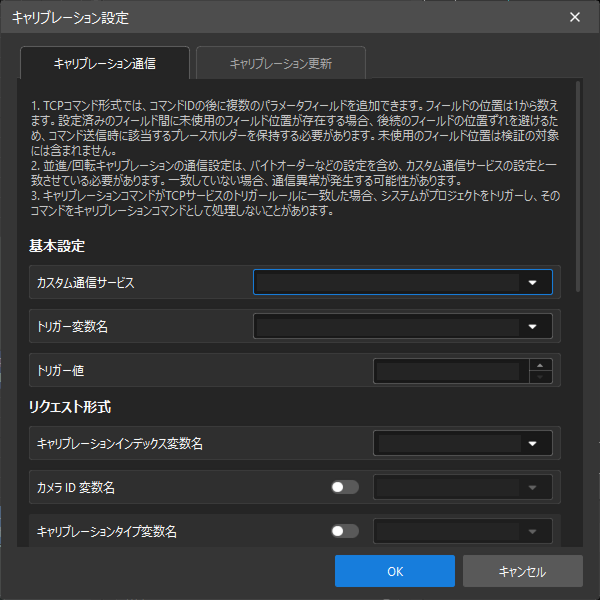
項目名 説明 キャリブレーションインデックス変数名
キャリブレーションインデックスを書き込むために使用する変数。
カメラ ID 変数名
カメラIDを書き込むために使用する変数。カメラ ID を検証する必要がない場合は、このフィールドを無効にできます。
キャリブレーションタイプ変数名
キャリブレーションタイプを書き込むために使用する変数。有効にした場合は、並進変数値 と 回転変数値 をそれぞれ設定する必要があります。キャリブレーションタイプを検証する必要がない場合は、このフィールドを無効にできます。
アクションタイプ変数名
アクションタイプを書き込むために使用する変数。開始、継続、終了に対応する変数値をそれぞれ設定する必要があります。
座標変数名
装置位置姿勢のX、Y、RZを書き込むために使用する変数。
-
応答形式 エリアで、ソフトウェアがキャリブレーション結果を書き戻すために使用する変数を選択し、各ステータスに対応する変数値を設定します。
項目名 説明 キャリブレーションインデックス変数名
キャリブレーションインデックスを返信するために使用する変数。
カメラ ID 変数名
カメラIDを返信するために使用する変数。カメラ ID を応答する必要がない場合は、このフィールドを無効にできます。
キャリブレーションタイプ変数名
キャリブレーションタイプを返信するために使用する変数。キャリブレーションタイプを応答する必要がない場合は、このフィールドを無効にできます。
ステータス変数名
キャリブレーションステータスを返信するために使用する変数。実行中、完了、失敗に対応する変数値をそれぞれ設定する必要があります。
設定が完了したら、OK をクリックして設定を保存します。
TCP通信の例
TCP通信を例に説明します。コマンド ID が c1 であり、カメラ ID フィールド位置 と キャリブレーションタイプフィールド位置 の両方が有効になっているとします。送信形式のキャリブレーションインデックス、カメラ ID、キャリブレーションタイプ、アクションタイプ、X、Y、RZの各フィールド位置は順に1~7、応答形式のキャリブレーションインデックス、カメラ ID、キャリブレーションタイプ、ステータスの各フィールド位置は順に1~4とします。
送信コマンド形式:
c1,<キャリブレーションインデックス>,<カメラID>,<キャリブレーションタイプ>,<動作タイプ>,<X>,<Y>,<RZ>応答コマンド形式:
c1,<キャリブレーションインデックス>,<カメラID>,<キャリブレーションタイプ>,<ステータス>