DOBOT DobotStudio Pro v2.x标准接口通信配置
本教程介绍如何为DOBOT机器人(DobotStudio Pro v2.x)配置标准接口通信。
烧录前准备
检查硬件和软件版本
|
本文所列的型号与版本是适配时所用的型号与版本。对于其他型号与版本,用户可参考本文尝试操作,若遇到问题,请联系梅卡曼德技术支持。 |
-
PC控制软件名称及版本:DobotStudio Pro v2.7.1。
用户可访问越疆机器人官网下载中心,在控制软件区域找到所需软件版本并点击  图标下载对应软件安装包并安装该软件。
-
控制器型号:CC-162。
-
控制器版本:3.5.6.1-stable。
查看控制器版本
-
打开已安装的DobotStudio Pro软件,在下图所示区域,按软件提示操作连接机器人。

-
在软件上方工具栏点击
 图标,选择设置。

-
在设置页面左侧导航栏,点击。在基础设置页签下设备规格区域,查看控制器版本。


设置“机器人通信配置”
-
打开Mech-Vision软件。根据出现的界面不同,选择如下相应方法创建方案。
-
若出现欢迎界面,单击新建空白方案,即可新建空白方案。
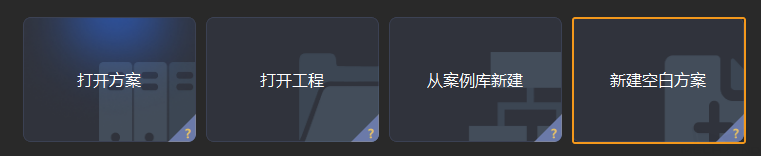
-
若出现主界面,依次单击菜单栏中,即可新建空白方案。
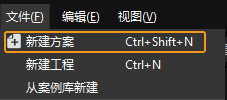
-
-
单击 Mech-Vision 工具栏中 机器人通信配置 。
-
在 机器人通信配置 窗口,进行如下配置。
-
单击 选择机器人 下拉框,选择 品牌机器人,然后单击 选择机器人型号,选择具体机器人型号,单击 下一步。
-
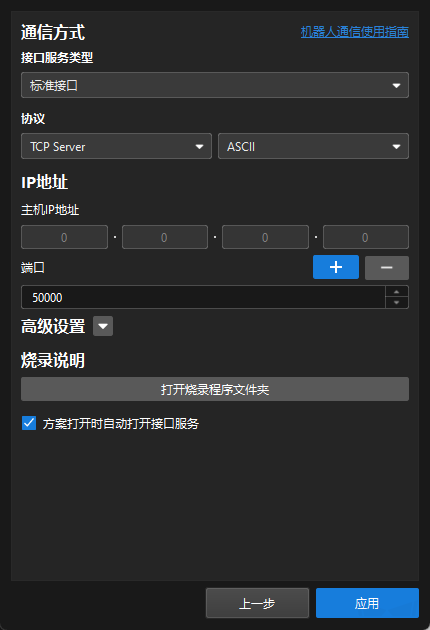
在 通信方式 下,接口服务类型 选择 标准接口 ,协议 选择 TCP Server,协议格式 选择 ASCII。
-
端口号建议设置为50000或50000以上。确保设置的端口号未被其他程序占用。
-
在 烧录说明 下,单击 打开烧录程序文件夹。
后续烧录的文件将从此文件夹复制,请勿关闭文件夹窗口。 -
(可选)建议勾选 方案打开时自动打开接口服务。
-
单击 应用。
-
-
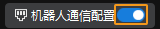
在 Mech-Vision 主界面,确认工具栏中的接口服务已开启。
烧录文件到机器人中
-
在DobotStudio Pro软件主界面,点击脚本编程,新建一个脚本编程工程。新建的脚本编程工程中包含两个空白文件:src0.lua和global.lua,如下图所示。


进行本步骤前,请确保已使用DobotStudio Pro软件连接机器人。连接机器人步骤请参见本文查看控制器版本区域步骤1。 -
在打开的烧录程序文件夹(
DOBOT文件夹)中,打开CR文件夹下的global.lua文件。将global.lua文件中所有内容复制至脚本编程工程同名文件global.lua内。烧录程序文件夹也可在Mech-Vision和Mech-Viz软件安装目录下的 Communication Component/Robot_Interface/DOBOT路径中找到。
测试标准接口通信
-
返回DobotStudio Pro软件的脚本编程界面,在gobal.lua文件中,找到mm_comtest函数,将其中的mm_init_skt函数参数中的IP地址及端口号改为工控机IP地址和端口号。

-
打开src0.lua文件,并在此文件内调用mm_comtest函数。

-
点击下图界面按钮,操作机器人使能上电。

-
按下界面上的开始,运行当前的程序。

-
如果Mech-Vision显示如下内容,则表示可以正常建立连接。
