主控通信配置

您正在查看最新版本(V2.2.1)的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本节介绍如何配置汇川主控通信。

建立网络连接

硬件连接

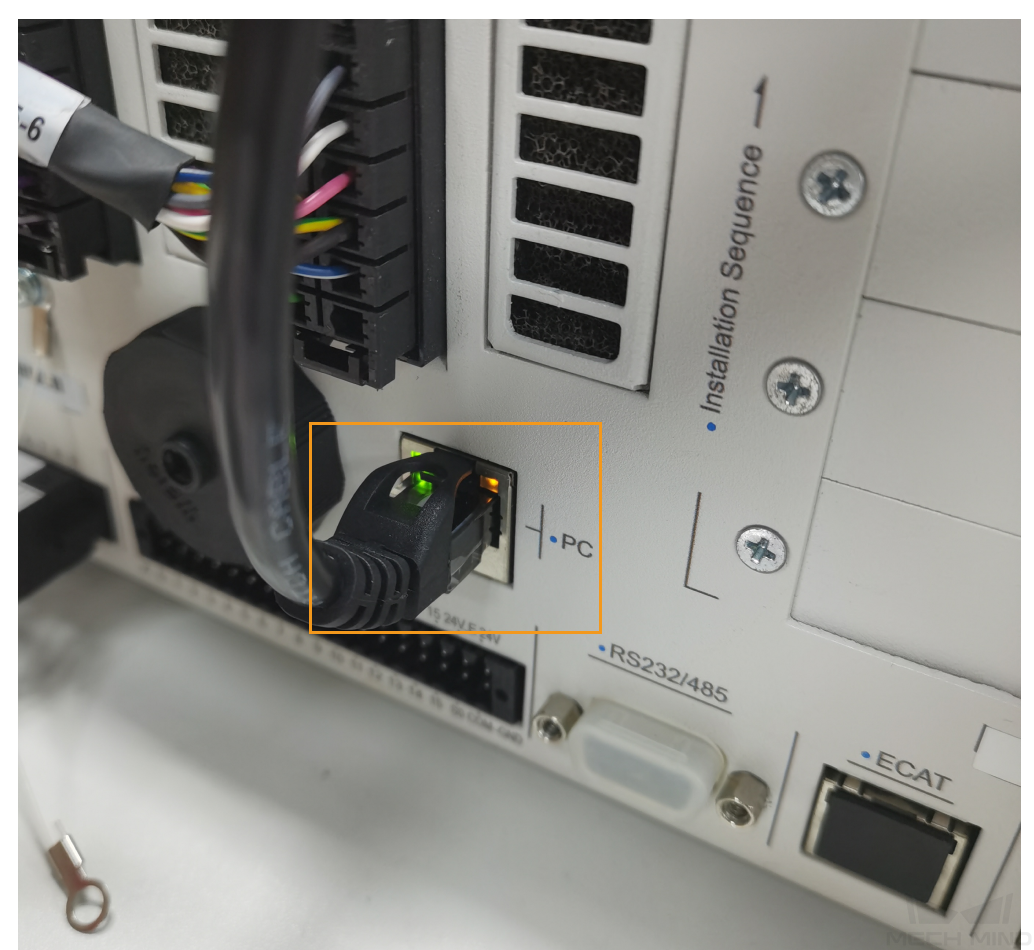
将工控机的网线另一端连接到机器人控制柜的 PC 口上。下图展示了PC口所在位置。

port

软件连接

汇川机器人出厂时默认不自带示教器。在没有示教器的情况下,用户可使用汇川的上位机软件(InoRobotLab)代替示教器操作机器人。本篇介绍的是在没有汇川示教器下的情况,如何用InoRobotLab代替示教器配置汇川主控通信。若用户使用的是实体汇川示教器,需自行操作,梅卡曼德暂不提供参考教程。

如用户尚未安装InoRobotLab软件,可访问汇川官网InoRobotLab介绍页,在资料下载处点击软件工具与调试页签下载软件安装包并安装该软件。

设置IP地址

为成功连接机器人控制器和工控机,用户必须设置工控机和机器人IP地址为同一网段。

设置工控机IP地址

在工控机上,设置工控机IP地址。

设置机器人IP地址

用户可使用InoRobotLab软件设置机器人IP地址。步骤如下。

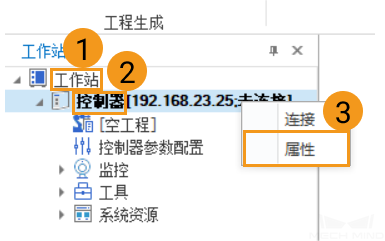
  1. 打开InoRobotLab软件,进入软件主页面。在软件主页面工作站区域,选择工作站  控制器  属性。

    ip setting1
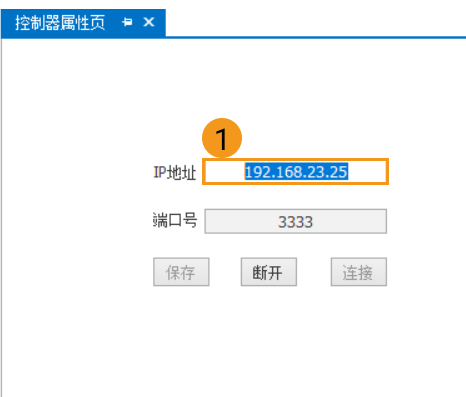
  2. 在控制器属性页,设置机器人IP地址。

    ip setting2

连接机器人

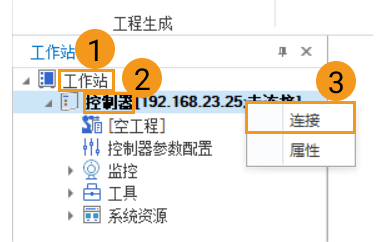
确保工控机IP地址和机器人IP地址在同一网段后,用户可在InoRobotLab软件主页面工作站区域,选择工作站  控制器  连接,以连接机器人控制器。

ip setting3

检查控制器型号和版本

控制器型号和版本要求

本文所列的型号与版本是适配时所用的型号与版本。对于其他型号与版本,用户可参考本文尝试操作,若遇到问题,请联系梅卡曼德技术支持。

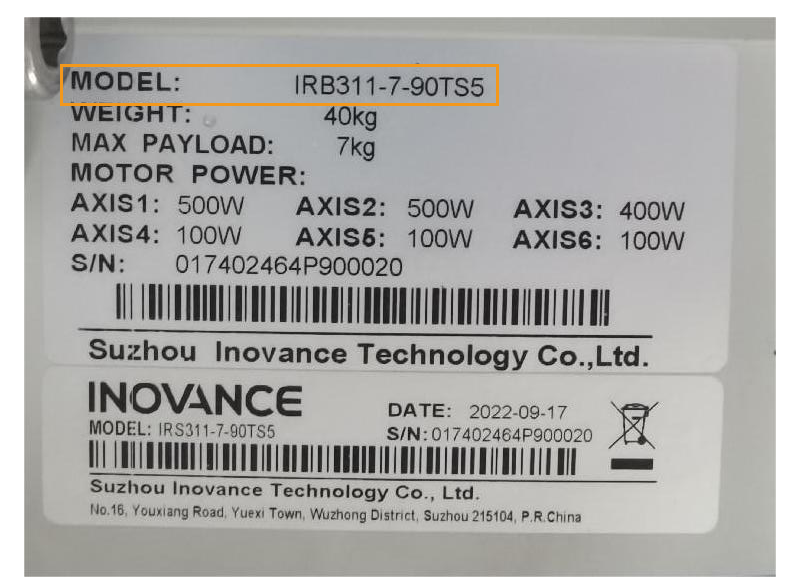
  • 机器臂型号:IRB311-7-90TS5。

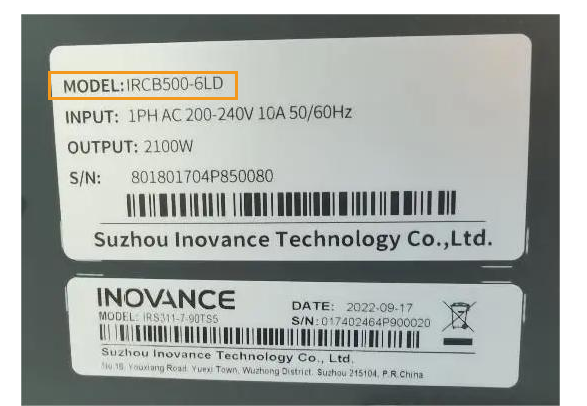
  • 控制器型号:IRCB500-6LD。

  • 控制器系统版本:V4R24C4SPC10。

  • PC控制软件名称及版本:InoRobotLab V4R24C2SPC8。

查看机器臂型号和控制器型号

用户可通过铭牌查看机器臂型号和控制器型号。下图展示了机器臂型号和控制器型号所在铭牌位置。

version info0
version info0 1

查看控制器和软件版本

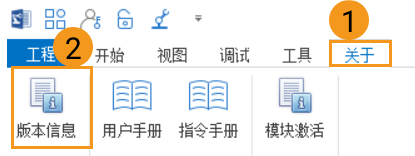
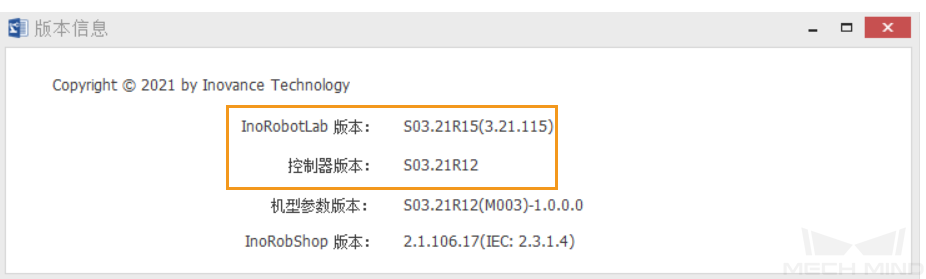
用户可在InoRobotLab软件中查看控制器版本和InoRobotLab软件版本。打开InoRobotLab软件,进入软件主页面,选择关于  版本信息查看控制器版本信息。

version info1
version info2

打开服务器服务

用户可使用机器人端作为服务器与视觉系统通讯。切换机器人通讯服务需要获取管理员权限。

获取管理员权限

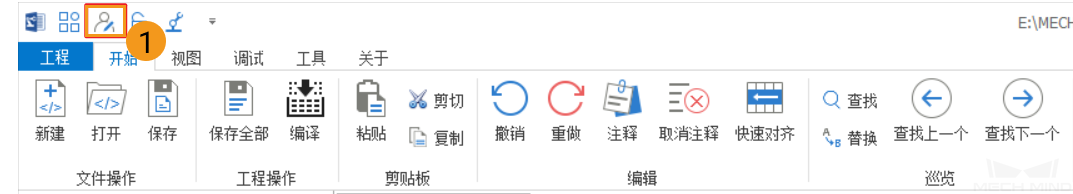
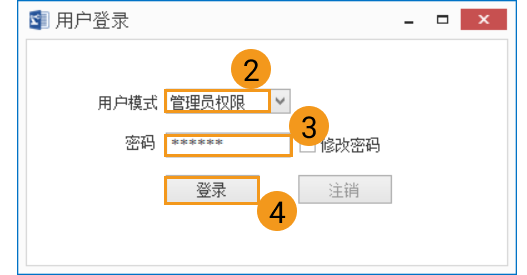
  1. 在InoRobotLab软件主页面,点击软件左上角的profile图标。在用户登录对话框,为用户模式选择 管理员权限 ,在密码文本框中输入密码 000000 ,然后点击登录。

    admin mode setting1
    admin mode setting2
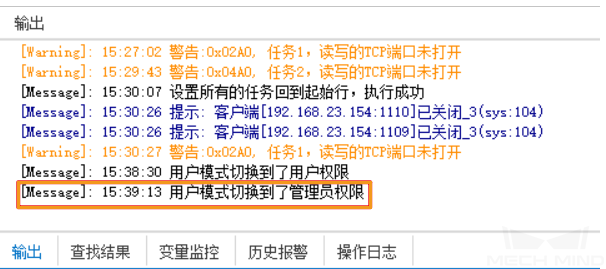
  2. 在InoRobotLab软件主页面输出区域,查看管理员权限是否已切换成功。如果管理员权限已切换成功, 用户模式切换到了管理员权限 消息会出现在输出区域。

    admin mode setting3

打开服务器服务

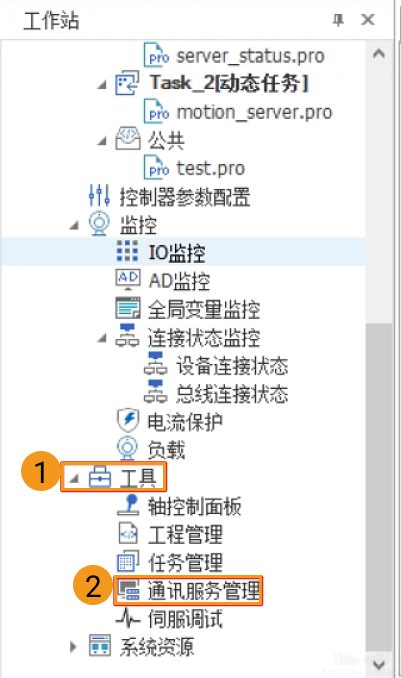
  1. 在InoRobotLab软件主页面工作站区域,点击工具以展开工具列表。在工具列表下,双击通讯服务管理。

    server management1
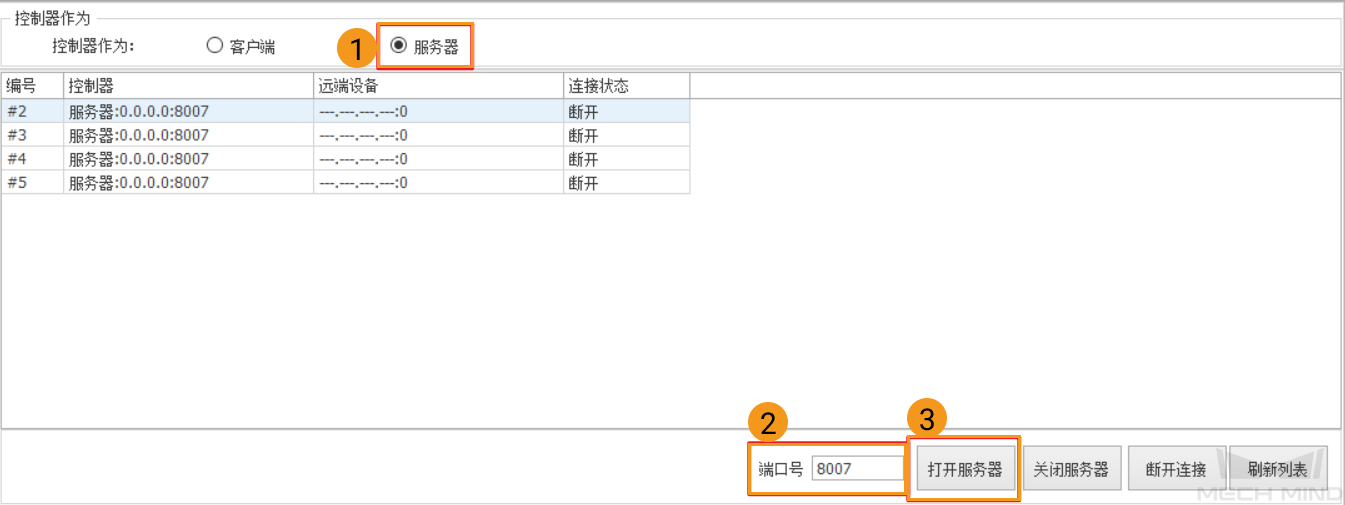
  2. 在弹出的对话框中,选择服务器选项,输入端口号 8007 ,然后点击打开服务器。

    server management2

烧录文件至机器人中

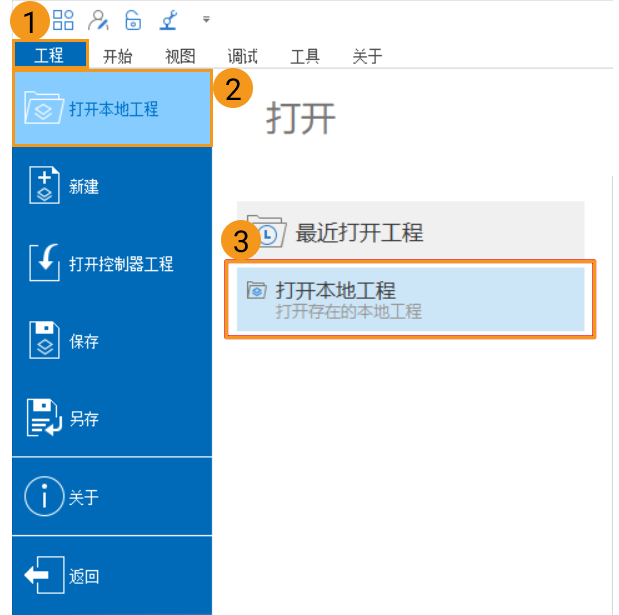
  1. 在InoRobotLab软件上方菜单栏,选择工程  打开本地工程  打开本地工程。

    load files1
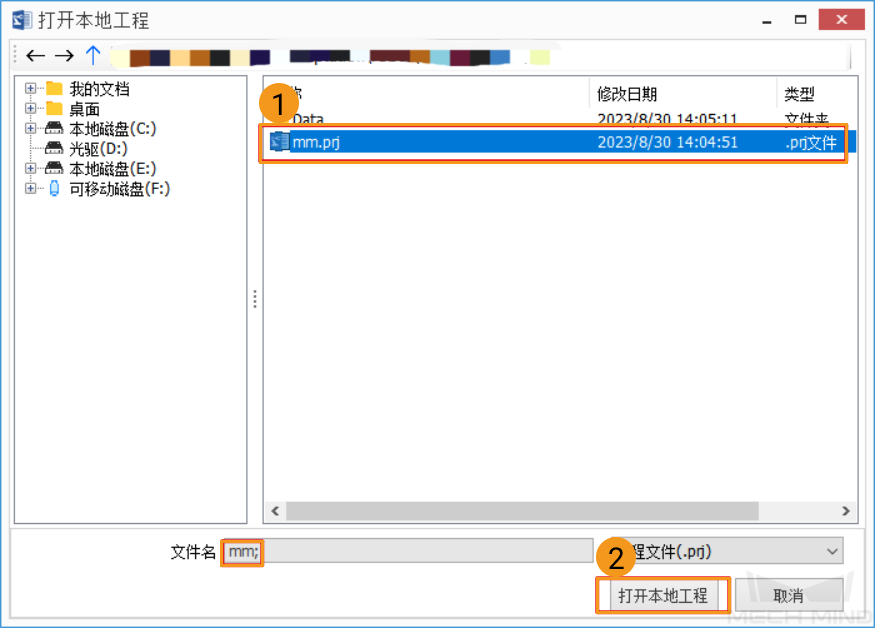
  2. 在打开本地工程对话框,选择Mech-Vision和Mech-Viz软件安装路径 Communication Component\Robot_Server\Robot_FullControl\inovance\mm 目录下的 mm.prj 工程并打开。

    load files2
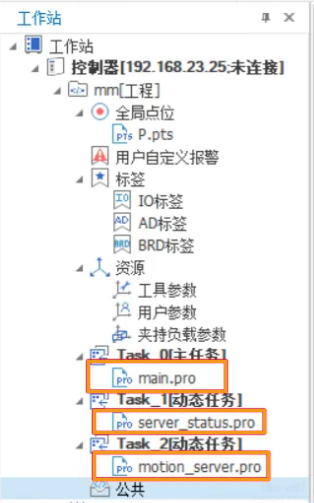
  3. 打开 mm.prj 工程后,会看到三个文件 main.pro 、 motion_server.pro 、 server_status.pro ,如下图所示。

    load files3
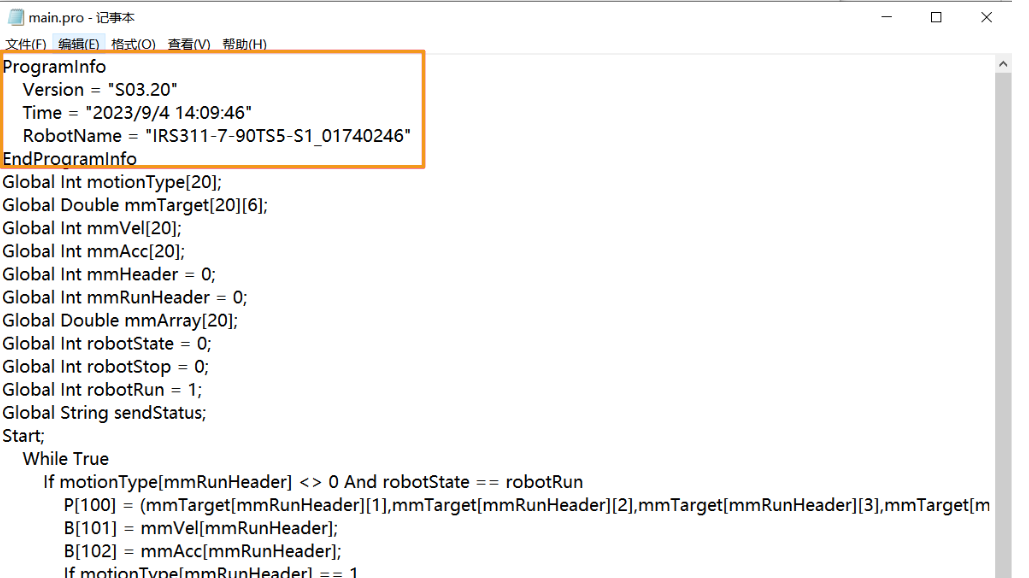
  4. 查看 main.pro 、 motion_server.pro 、 server_status.pro 三个文件的文件头。每个文件的文件头查看方式一样。本示例展示了如何查看 main.pro 文件的文件头。用户可使用同样的操作查看另外两个文件的文件头。选中 main.pro 文件,然后右键单击。在弹出的快捷菜单中,选择打开方式为记事本。在记事本中即可看到该文件的文件头。文件头位于下图所选区域。
    load files4
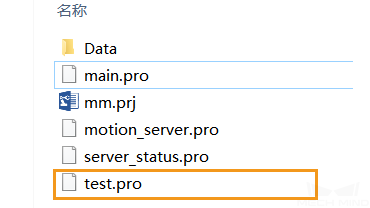
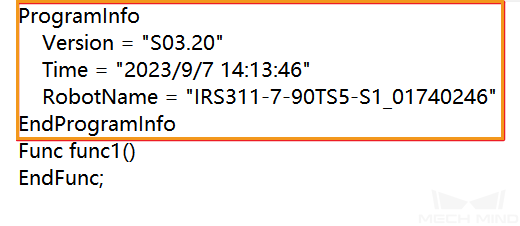
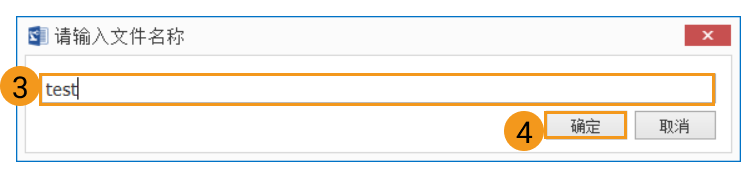
  5. 获取实际机器人的文件头。在InoRobotLab软件上方菜单栏,选择开始  新建,在名称文本框中输入任意文件名,然后点击确定。此操作会在机器人侧创建一个任意名称的程序文件。本示例中使用的文件名为 test 。可以看到本地文件夹中多了刚刚创建的 test 程序。用记事本打开该程序(方式在上文中已说明,此处不再赘述),即可看到实际机器人文件头。文件头位于下图所选区域。
    load files5 1
    load files5 2
    load files5 3
    load files6
  6. 替换 main.pro 、 motion_server.pro 、 server_status.pro 三个文件的文件头为实际机器人的文件头。

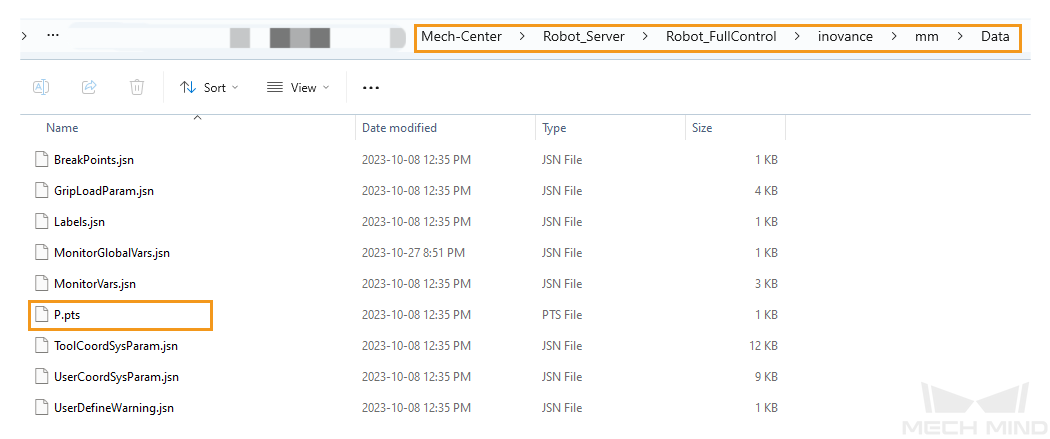
  7. 将 P.pts 文件的文件头也替换为实际机器人的文件头。P.pts 文件位于 Communication Component\Robot_Server\Robot_FullControl\inovance\mm\Data 路径下,如下图所示。

    load files3 0
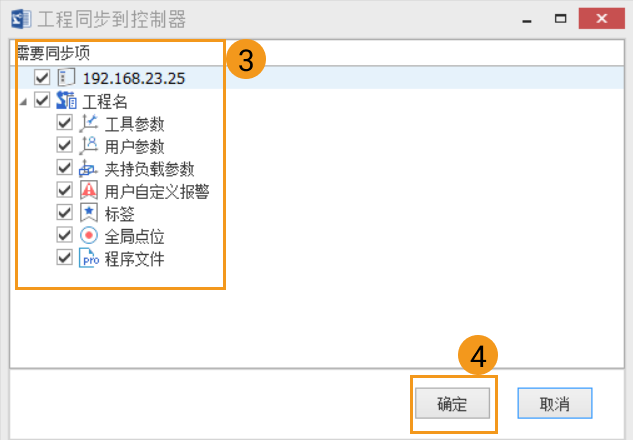
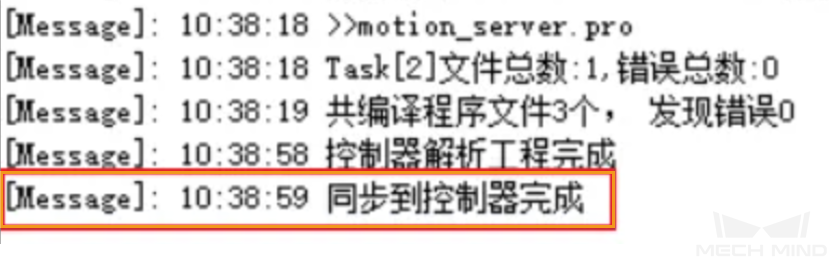
  8. 在InoRobotLab软件上方菜单栏,选择调试  同步到控制器。在工程同步到控制器对话框中,选择需要同步项,然后点击确定。若文件已烧录到机器人中, 同步到控制器完成 消息会出现。

    load files7
    load files8
    load files9

给机器人上电

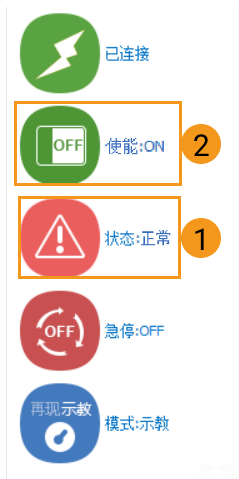
在InoRobotLab软件主页面控制面板区域,依次点击状态和使能按钮,给机器人上电。点击后,使能按钮会显示 ON 状态,状态按钮会显示 正常 状态,如下图所示。

power on

运行机器人主控程序

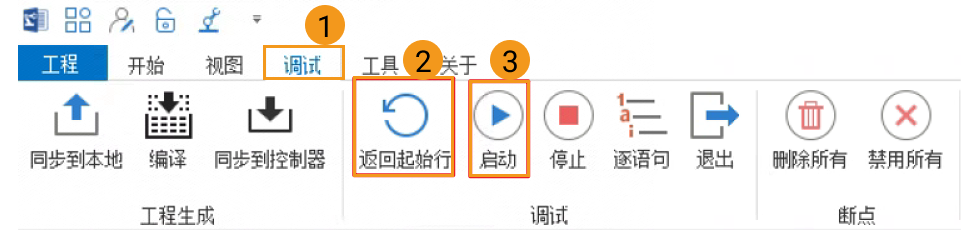
在InoRobotLab软件上方菜单栏,选择调试  返回起始行,然后点击启动,以运行机器人主控程序。

run1

测试主控通信

创建Mech-Viz工程

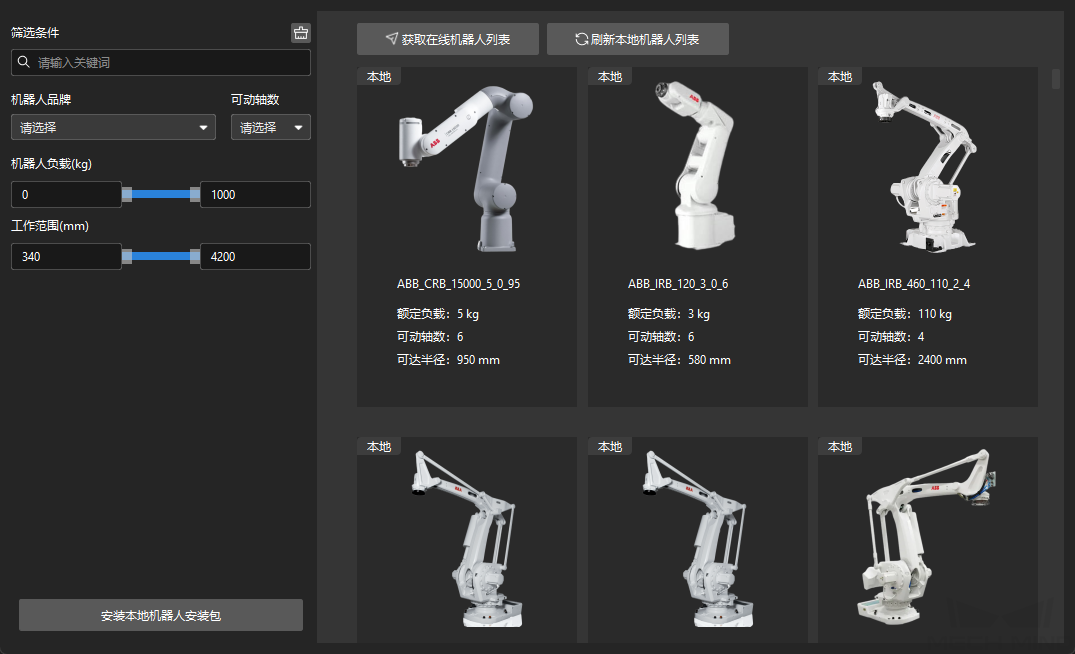
  1. 打开Mech-Viz软件,按下键盘上 Ctrl + N(新建工程)。在如下界面中,根据真实机器人的品牌和型号,选择对应的机器人模型。
    Unnamed image
  2. 按下键盘上 Ctrl + S,创建或选择文件夹,以保存工程。

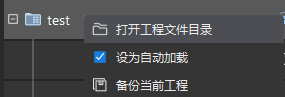
  3. 在Mech-Viz软件的左侧窗口中,右键单击工程名称,勾选 设为自动加载。
    Unnamed image

连接机器人

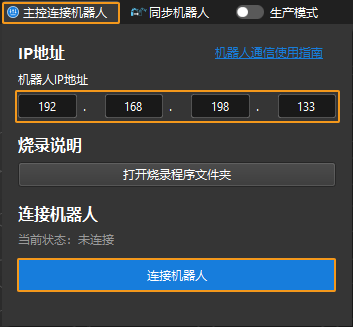
  1. 在Mech-Viz软件中,单击工具栏中的 主控连接机器人。

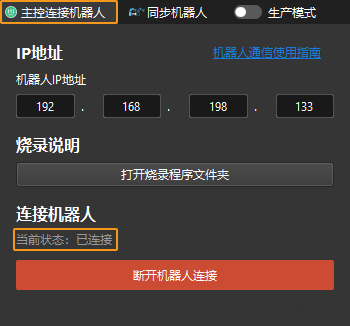
  2. 在 机器人IP地址 处,填入真实机器人的IP地址(图中的IP地址仅为示意),单击 连接机器人。

    Unnamed image

    若Mech-Viz成功连接真实机器人,则当前状态显示 已连接,同时,工具栏中的图标由蓝色变为绿色。

    Unnamed image

    若连接失败,请检查设置的机器人IP地址是否有误。

移动机器人

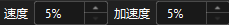
  1. 在Mech-Viz软件中,将工具栏中的速度与加速度调整为5%。

    Unnamed image
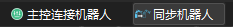
  2. 在工具栏中,单击 同步机器人,使其处于选中状态,此时三维仿真空间中的虚拟机器人位姿将同步为真实机器人位姿,然后再次单击 同步机器人,以取消选中状态。

    Unnamed image
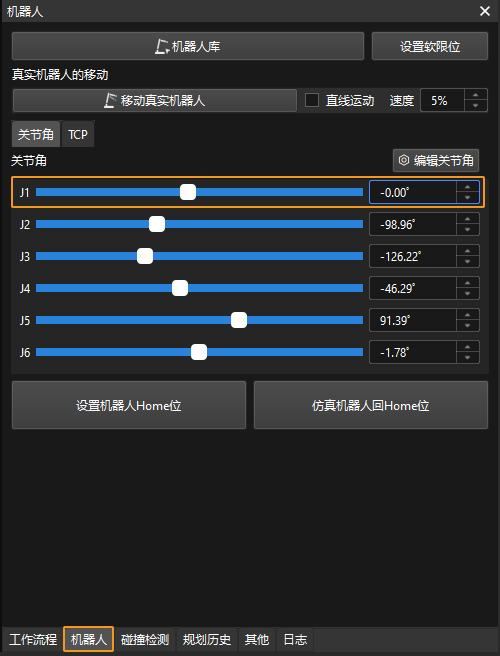
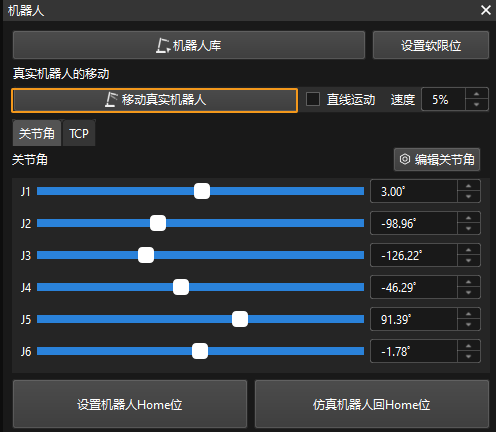
  3. 在 机器人 选项卡下,微调 J1 关节角角度(例如,将 0° 调整为 3°)。此操作将使虚拟机器人发生移动。

    Unnamed image
  4. 单击 移动真实机器人 ,确认真实机器人是否移动。如果真实机器人移动至虚拟机器人的位姿,则说明主控通信正常。

    在运行机器人时,请确保人员安全。当发生紧急情况时,请按下示教器上的急停按钮!
    Unnamed image

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。