主控通信配置(协作机器人)

您正在查看最新版本(V2.2.1)的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本节介绍如何主控 ROKAE Xmate7 协作机器人。
烧录前准备

连接机器人

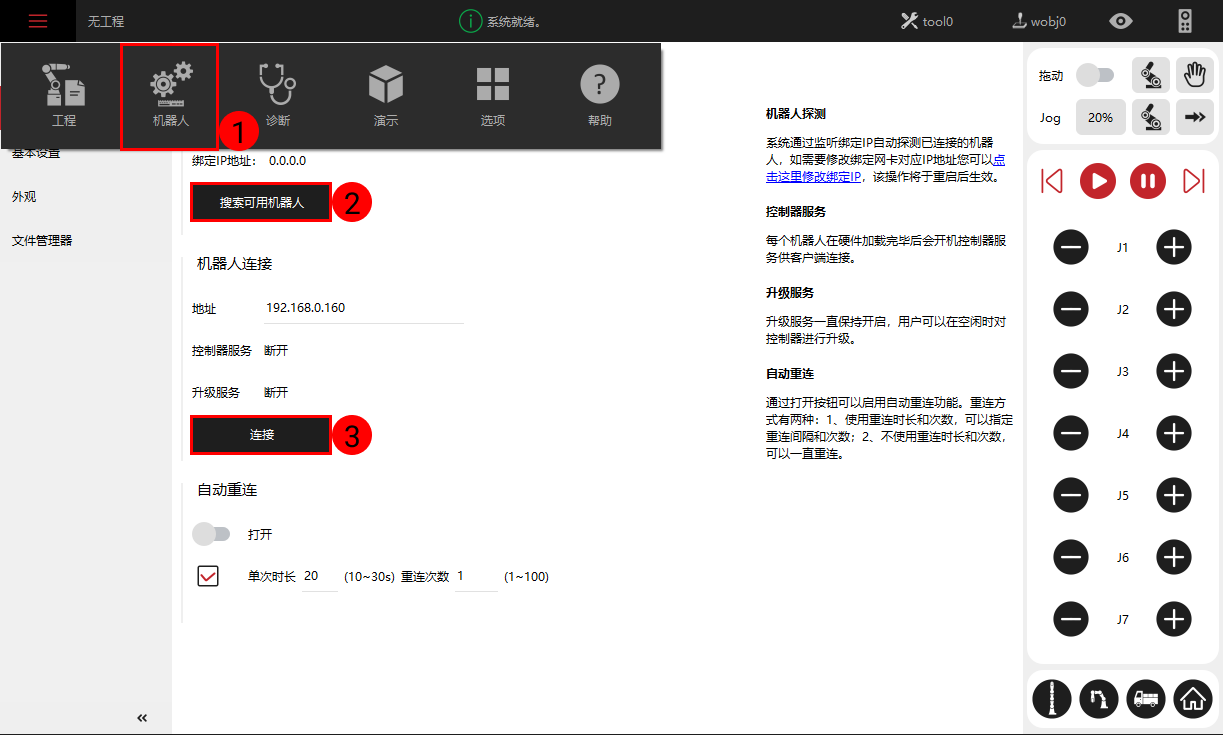
  • 打开 ROKAE Xmate7 控制软件后,按下图所示操作连接机器人,若弹窗提示不支持当前机器人型号,按软件提示完成更新即可。

    update

建立网络连接

硬件连接

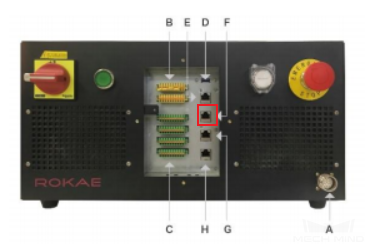
将工控机的网线另一端连接到 F 口。

hardware connect

设置IP地址

机器人 IP 默认为 192.168.0.160 ,请修改工控机 IP 为 192.168.0.222 。 修改完成后在 cmd 命令行窗口使用 ping 192.168.0.160 命令来检查连接。

烧录文件至机器人中

切换权限

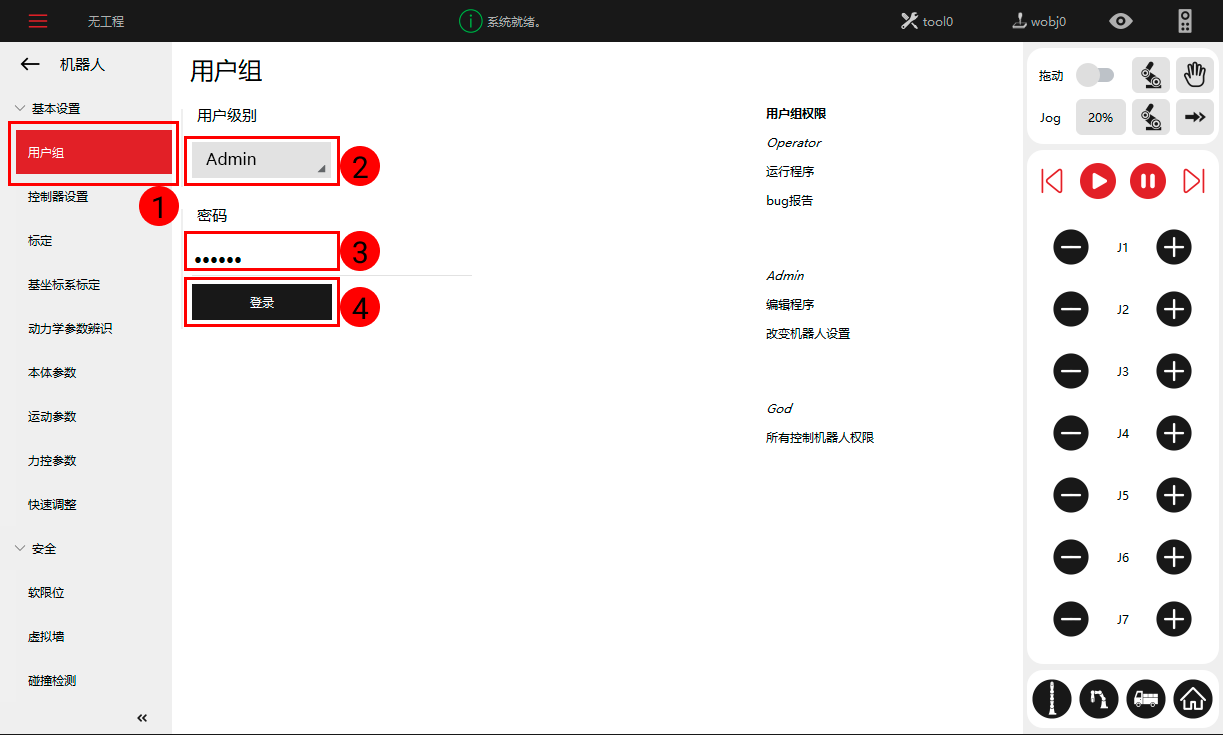
在机器人配置界面的左侧菜单栏中依次单击基本设置  用户组,用户级别切换为 Admin ,密码为 123456 ,最后单击 登录 切换到管理员模式。

change mode2

导入程序

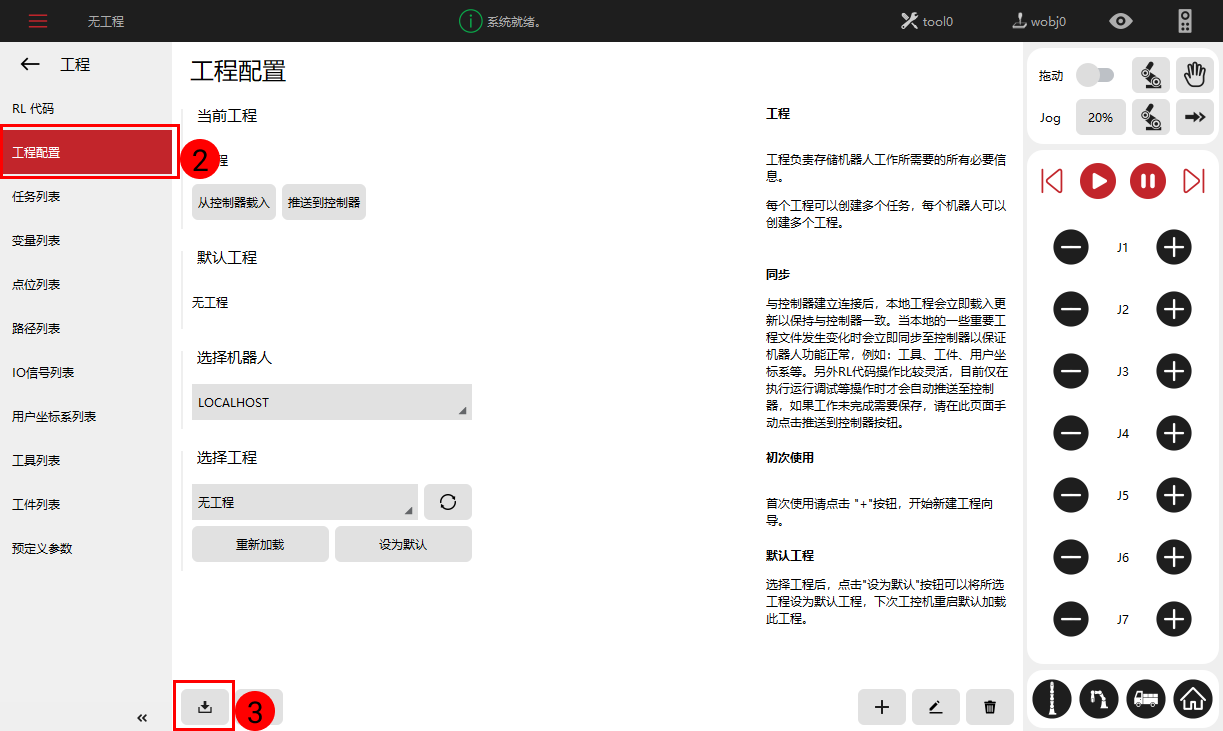
请按以下操作导入烧录程序。

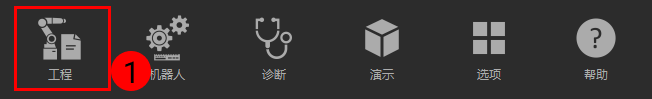
  1. 切换到工程配置界面。

    load program1
    load program2
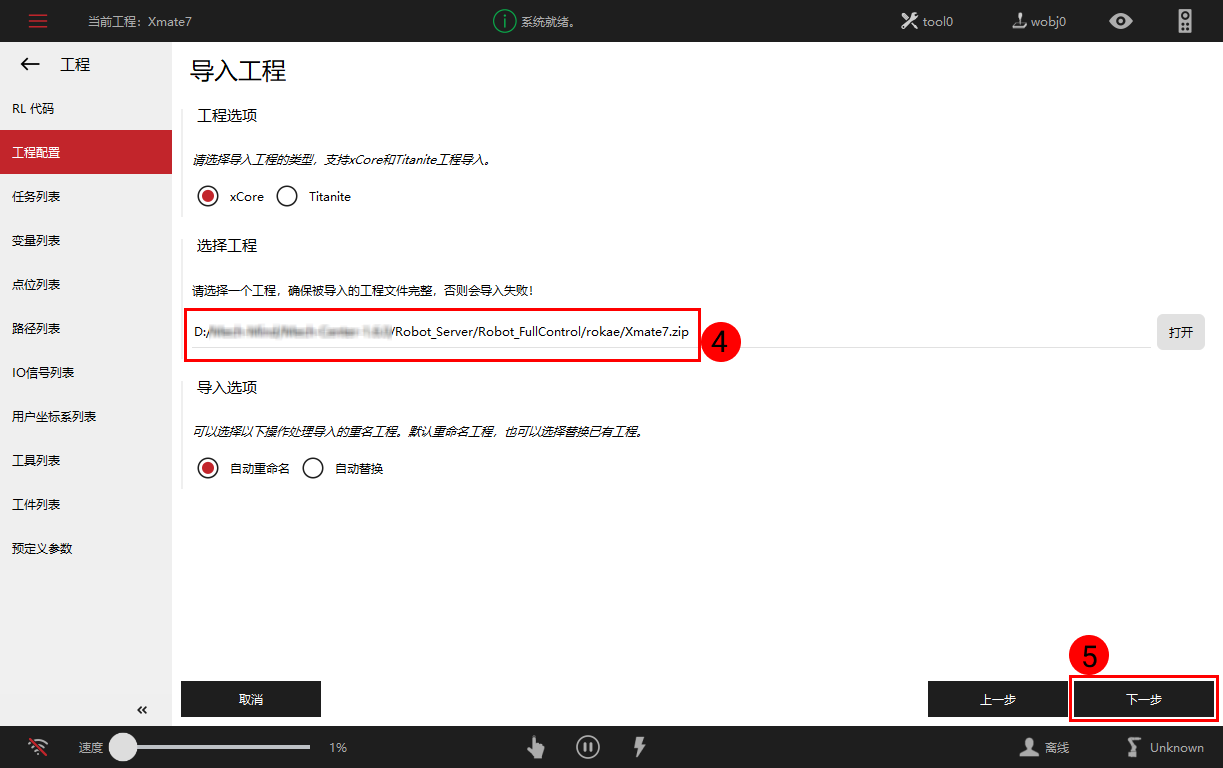
  2. 选择要导入的程序Xmate7.zip,然后单击 下一步。

    该程序位于Mech-Vision和Mech-Viz软件安装目录下 Communication Component/Robot_Server/Robot_FullControl/rokae 文件夹中。
    load program3
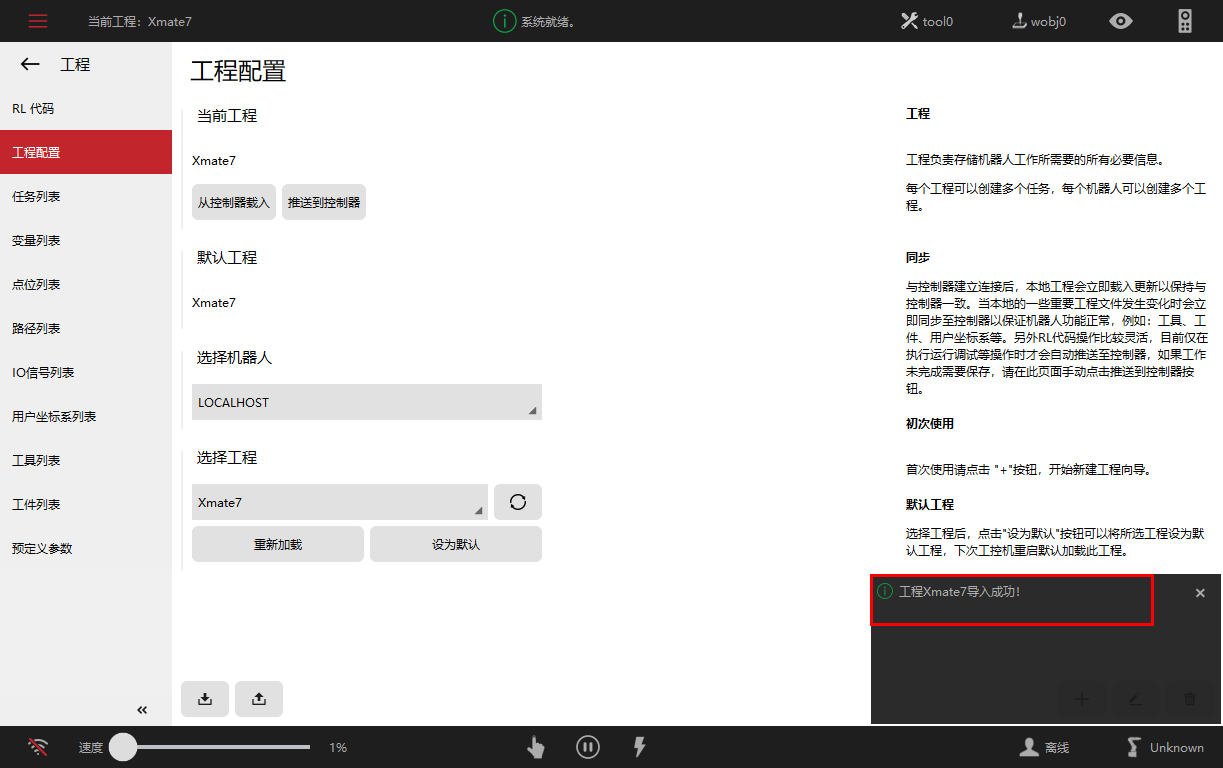
  3. 界面右下角提示导入成功。

    load program4
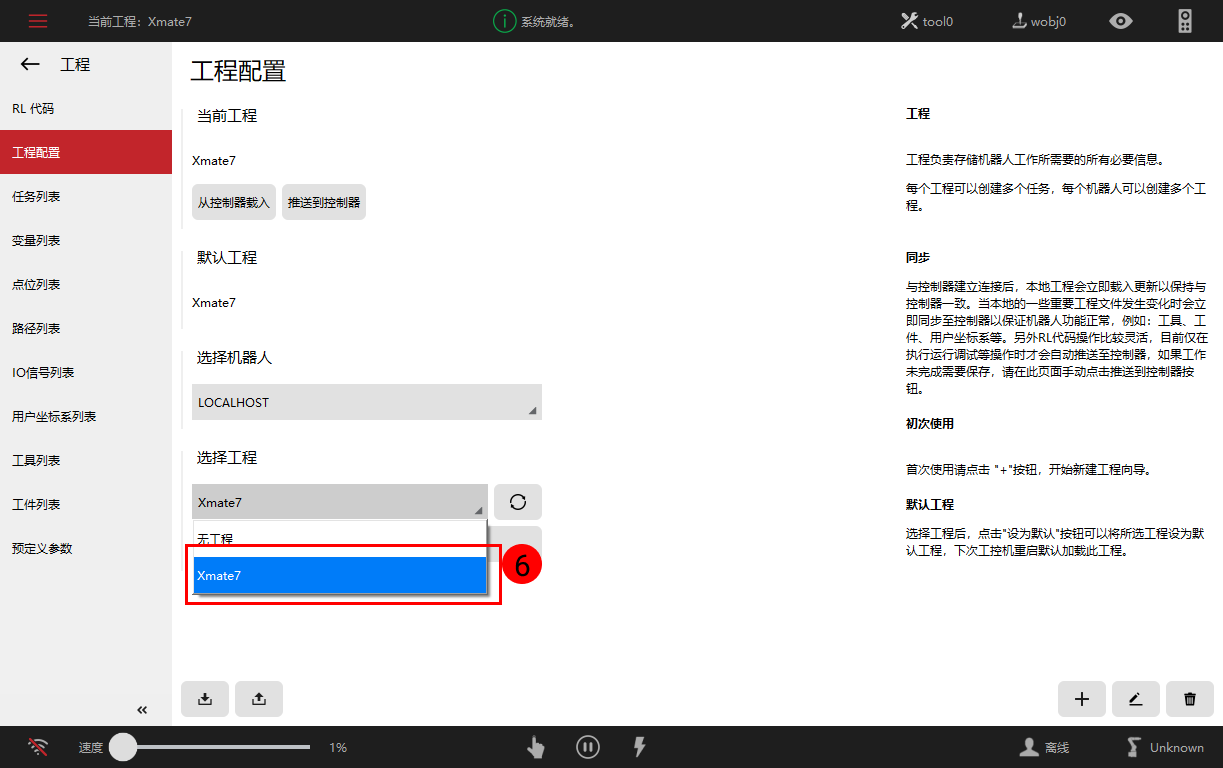
  4. 选择工程Xmate7。

    load program5
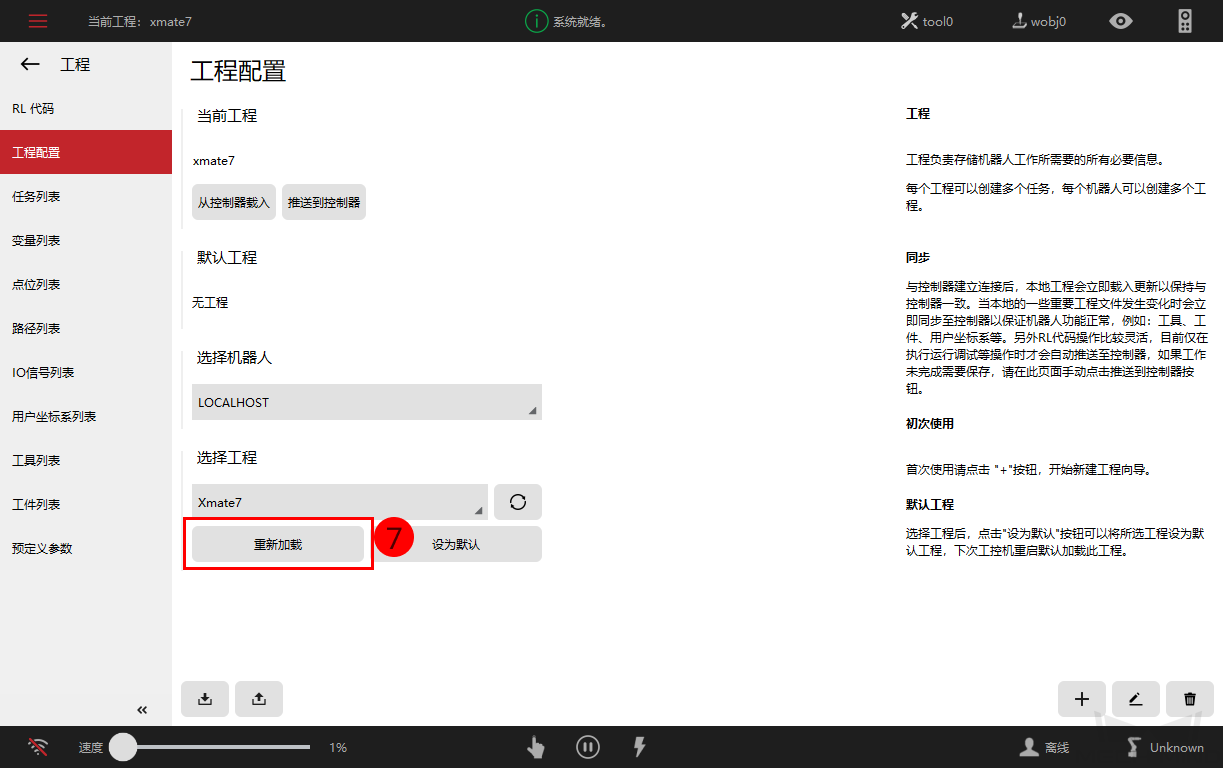
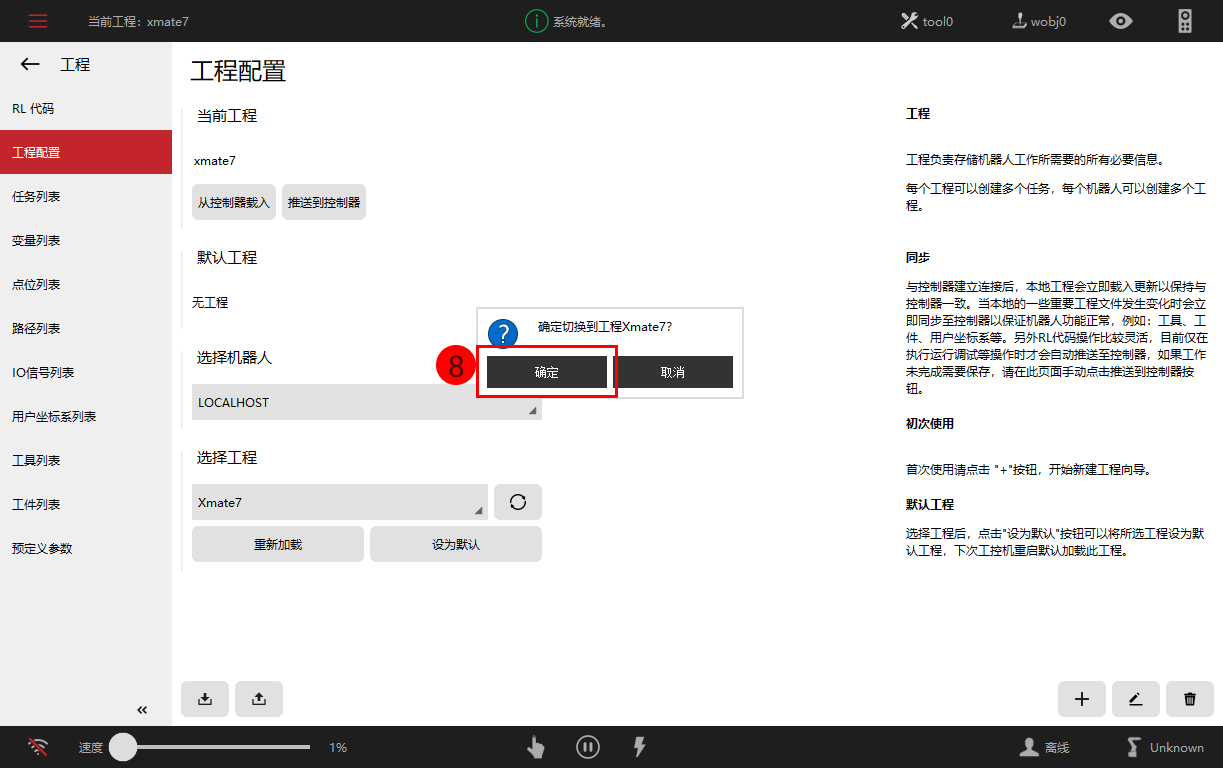
  5. 单击 重新加载 ,然后单击 确定 。

    load program6
    load program7

配置外部通信

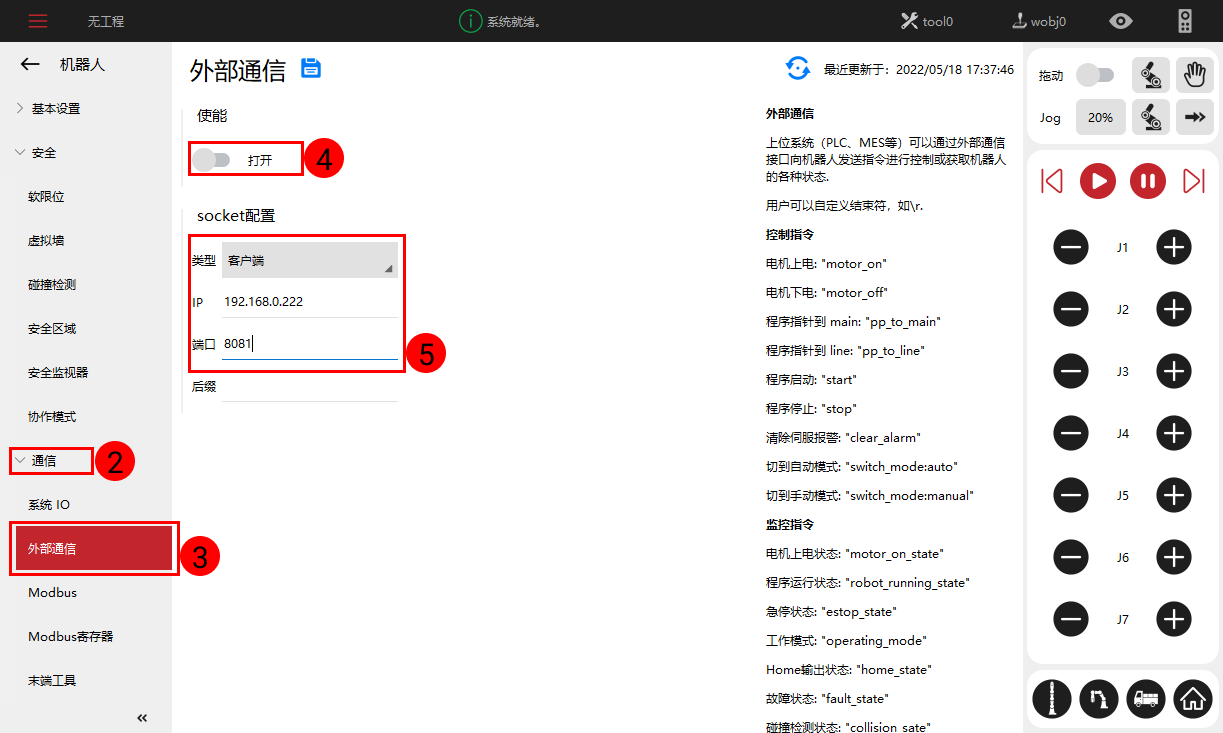
  1. 单击 机器人 。

    configure communication1
  2. 依次单击通信  外部通信进入外部通信配置界面。按下图所示操作,打开 使能 ,并完成 socket 配置。

    configure communication2

测试主控通信

  1. 创建Mech-Viz工程。

  2. 在Mech-Viz软件中,单击工具栏中的 主控连接机器人。

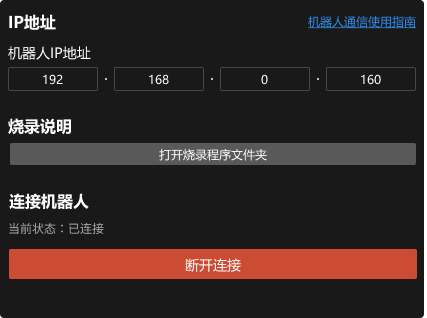
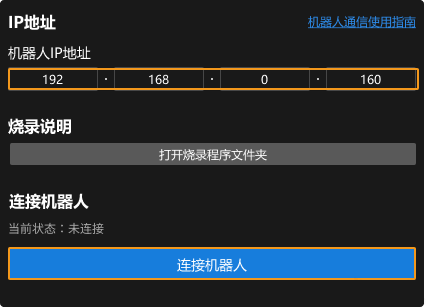
    在 机器人IP地址 处,填入 192.168.0.160,单击 连接机器人。
    Unnamed image

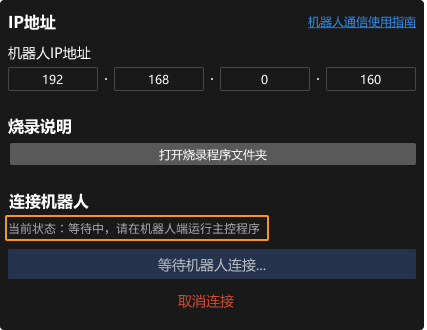
    此时,Mech-Viz将等待主控程序运行后才建立连接。此处默认等待 120 秒。
    Unnamed image

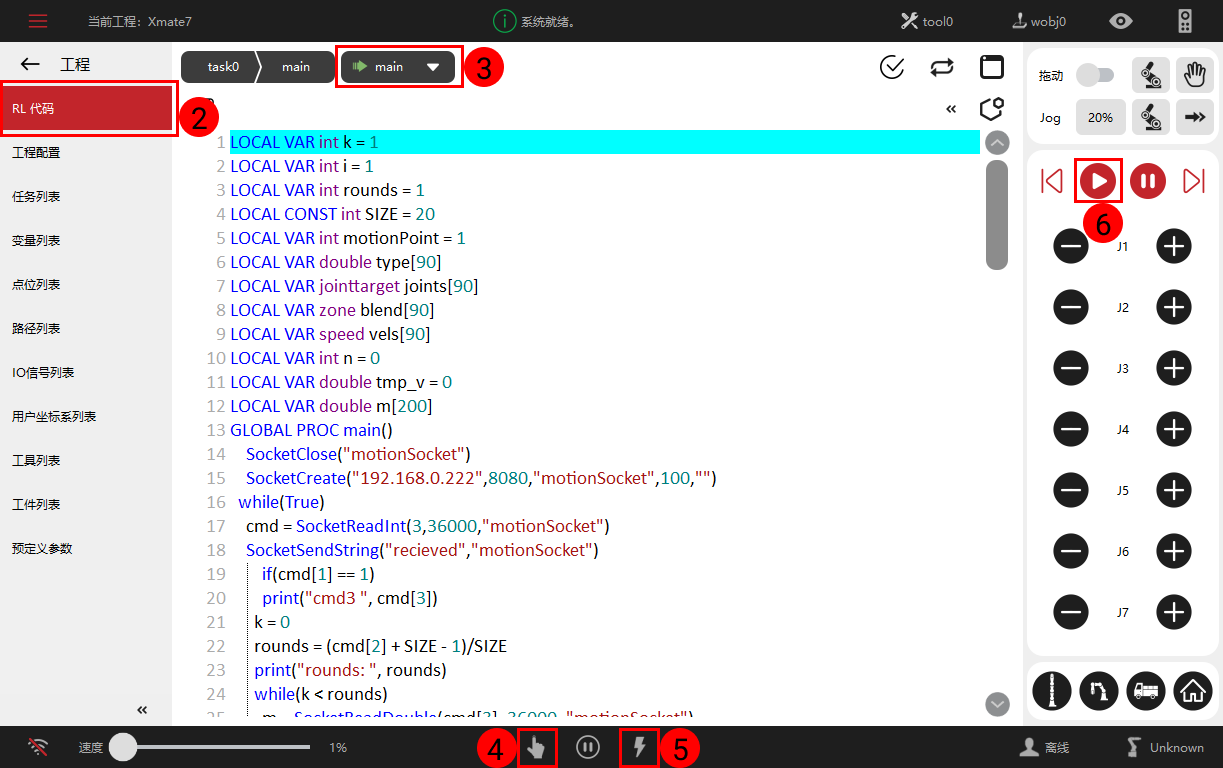
以下为加载及运行主控程序的操作。注意该操作需要在 120 秒内完成,否则需要重新单击Mech-Viz软件中的 连接机器人 。
load program1
run program

在Mech-Viz软件中,当前状态显示“已连接”。

viz connect rokae3

上述操作完成后,参阅移动机器人,完成后续操作。

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。