单点纠偏
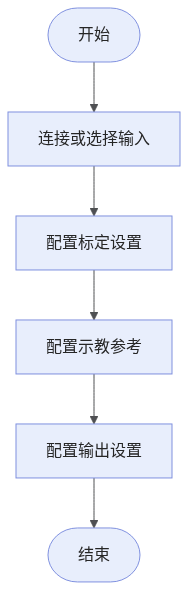
参数说明
标定设置
| 参数 | 解释 |
|---|---|
平移标定文件 |
选择用于计算位置偏差的平移标定文件。 |
使用旋转标定 |
开启后,使用旋转标定文件计算角度偏差。 |
旋转标定文件 |
开启使用旋转标定后,选择用于计算角度偏差的旋转标定文件。 |
补偿值 |
用于修正实际结果与预期结果之间的误差。 可分别设置X、Y方向的位置补偿值,以及绕Z轴旋转角度的补偿值。 |
输出说明
| 如果输出项可展开(左侧有 ▶),则勾选后必须展开,然后设置下限和上限来确定该项的合格范围。如果输出的值在合格范围内,该测量项被判定为合格(OK),否则被判定为不合格(NG)。 |
| 输出项 | 说明 |
|---|---|
放置位姿 |
纠偏后,机器人执行放置动作时的位姿。 |
X |
纠偏后的放置位姿在机台坐标系下的X坐标。 |
Y |
纠偏后的放置位姿在机台坐标系下的Y坐标。 |
RZ |
纠偏后的放置位姿在机台坐标系下绕Z轴的旋转角度。 |
错误排查
|