多对多对位
功能描述
该步骤根据物体和目标的多组特征数据及当前物体拍照位姿列表,计算机器人将多个物体批量放置到多个目标位置时的位姿列表。
物体侧仅支持Eye-to-Hand相机安装模式;目标侧支持Eye-to-Hand或Eye-in-Hand相机安装模式。
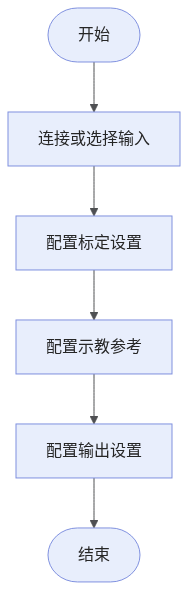
输入说明
| 输入项 | 说明 |
|---|---|
物体特征 |
输入的各物体在图像坐标系下的位置和角度信息列表。 |
当前物体拍照位姿 |
拍摄各物体特征时,机器人在机台坐标系下对应的实时位姿列表。 |
目标特征 |
输入的各目标在图像坐标系下的位置和角度信息列表。 |
当前目标拍照位姿 |
拍摄各目标特征时,机器人在机台坐标系下对应的实时位姿列表。 仅在目标侧相机安装模式为Eye-in-Hand时需要输入,用于补偿相机位置变化对输出位姿的影响。 |
参数说明
标定设置
| 参数 | 解释 |
|---|---|
物体平移标定文件 |
选择物体侧用于计算位置偏差的平移标定文件。 |
物体旋转标定文件 |
选择物体侧用于计算角度偏差的旋转标定文件。 单击添加标定文件可添加标定文件,最多可添加16个。 物体标定文件1应为示教时用于获取物体基准特征的末端工具对应的旋转标定文件。请按照物体特征和当前物体拍照位姿的输入顺序依次添加标定文件。拖拽调整顺序后,排在第一位的物体标定文件将作为示教标定文件使用。 |
补偿值 |
用于修正物体侧实际结果与预期结果之间的误差。 可分别设置X、Y方向的位置补偿值,以及绕Z轴旋转角度的补偿值。 |
目标平移标定文件 |
选择目标侧用于计算位置偏差的平移标定文件。 |
目标旋转标定文件 |
选择目标侧用于计算角度偏差的旋转标定文件。 单击添加标定文件可添加标定文件,最多可添加16个。 请根据实际情况确定是否添加目标标定文件。如需添加,目标标定文件1应为示教时用于获取目标基准特征的末端工具对应的旋转标定文件。请按照目标特征和当前目标拍照位姿的输入顺序依次添加标定文件。拖拽调整顺序后,排在第一位的目标标定文件将作为示教标定文件使用。 |
补偿值 |
用于修正目标侧实际结果与预期结果之间的误差。 可分别设置X、Y方向的位置补偿值,以及绕Z轴旋转角度的补偿值。 |
示教参考
| 参数 | 解释 |
|---|---|
物体基准特征 |
示教时物体在图像坐标系下的位置和角度。X和Y表示位置,RZ表示绕Z轴旋转角度。 单击获取基准特征打开基准特征窗口。支持以下两种获取方式:
|
物体拍照点X、Y、RZ |
示教过程中,获取物体基准特征时拍照位姿的X坐标、Y坐标和绕Z轴的旋转角度。 |
目标基准特征 |
示教时目标在图像坐标系下的位置和角度。X和Y表示位置,RZ表示绕Z轴旋转角度。 单击获取基准特征打开基准特征窗口。支持以下两种获取方式:
|
示教放置点X、Y、RZ |
示教过程中,机器人将物体放置到目标位置时的X坐标、Y坐标和绕Z轴的旋转角度。 |
目标拍照点X、Y、RZ |
示教过程中,获取目标基准特征时拍照位姿的X坐标、Y坐标和绕Z轴的旋转角度。 仅在目标侧相机安装模式为Eye-in-Hand时需要输入,用于补偿相机位置变化对输出位姿的影响。 |
输出说明
| 如果输出项可展开(左侧有 ▶),则勾选后必须展开,然后设置下限和上限来确定该项的合格范围。如果输出的值在合格范围内,该测量项被判定为合格(OK),否则被判定为不合格(NG)。 |
| 输出项 | 说明 |
|---|---|
放置位姿 |
对位后,机器人将每个物体分别放置到每个目标位置时的位姿列表。 |
X |
对位后的各放置位姿在机台坐标系下的X坐标列表。 |
Y |
对位后的各放置位姿在机台坐标系下的Y坐标列表。 |
RZ |
对位后的各放置位姿在机台坐标系下绕Z轴的旋转角度列表。 |
错误排查
|