标定前准备
进行平移标定或旋转标定前,请根据实际标定方式完成基础配置、相机配置、通信配置和标定配置。
基础配置
根据需要进行的标定类型,完成对应的基础配置。
-
平移标定
-
旋转标定
-
安装桁架机器人,确保现场环境稳定且无明显振动。
-
安装相机支架和相机。完成标定前后,请勿移动相机或调整相机安装位置。
-
准备用于标定的工程,并确保工程能够输出有效特征点。
-
根据实际情况确认机器人运动是否影响相机位置。
-
完成平移标定并保存有效的平移标定文件。
-
确保桁架机器人能够匀速旋转。
-
准备用于标定的工程,并确保工程能够在各旋转位置稳定输出有效特征点。
标定配置
使用自动标定或标定更新前,需要配置标定通信。在菜单栏中选择,打开标定配置窗口,然后进入标定通信页签。
标定通信
在标定通信页签中,根据外部设备使用的通信方式完成以下配置。
-
TCP通信
-
PLC通信
-
在基础配置区域选择TCP自定义通信服务,然后设置指令ID和分隔符。
-
在发送格式区域设置外部设备向软件发送的各字段位置。
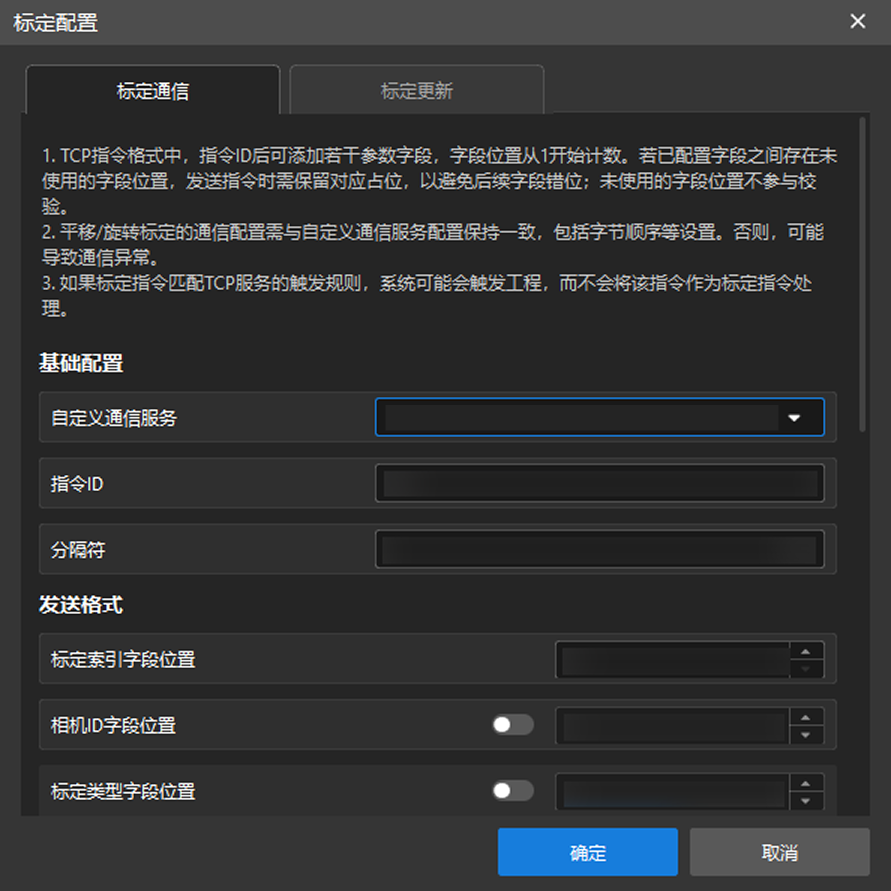
字段 说明 标定索引字段位置
标定索引在指令中的位置。标定索引用于区分不同的标定任务。
相机ID字段位置
相机ID在指令中的位置。如不需要校验相机ID,可关闭该字段。
标定类型字段位置
标定类型在指令中的位置。启用后,还需分别设置平移字段值和旋转字段值。如不需要校验标定类型,可关闭该字段。
动作类型字段位置
动作类型在指令中的位置。还需分别设置开始、继续和结束对应的字段值。
坐标字段位置
机台位姿中的X、Y和RZ在指令中的位置。
-
在返回格式区域设置软件向外部设备返回的各字段位置。
字段 说明 标定索引字段位置
标定索引在返回数据中的位置。
相机ID字段位置
相机ID在返回数据中的位置。如不需要返回相机ID,可关闭该字段。
标定类型字段位置
标定类型在返回数据中的位置。如不需要返回标定类型,可关闭该字段。
状态字段位置
标定状态在返回数据中的位置。还需分别设置运行中、完成和失败对应的字段值。
| TCP指令格式中,指令ID后可添加若干参数字段,字段位置从1开始计数。若已配置字段之间存在未使用的字段位置,发送指令时需保留对应占位,以避免后续字段错位;未使用的字段位置不参与校验。 |
-
在基础配置区域选择PLC自定义通信服务,然后选择触发变量名称并设置触发值。
| PLC标定通信仅支持数值类型的变量。软件根据所选PLC自定义通信服务处理字节顺序:西门子S7客户端采用ABCD字节顺序,三菱MC客户端采用CDAB字节顺序;使用Modbus TCP主站时,标定通信的字节顺序与所选自定义通信服务中配置的字节顺序保持一致。 |
-
在发送格式区域选择外部设备向软件写入标定数据所使用的变量,并设置各动作对应的变量值。
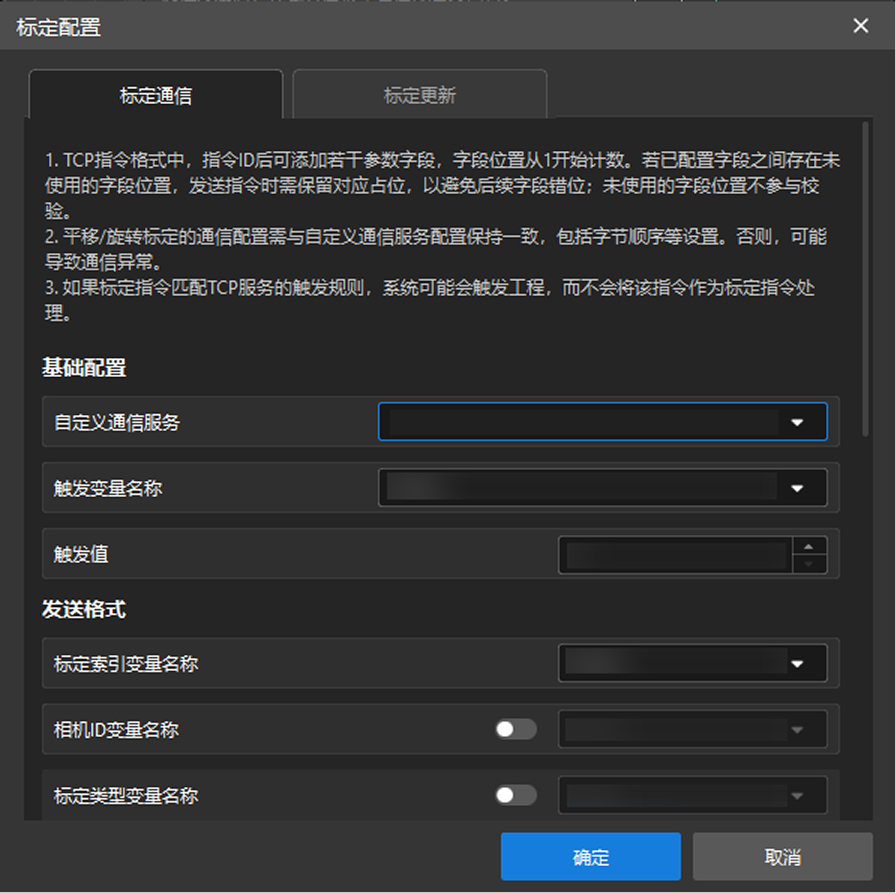
字段 说明 标定索引变量名称
用于写入标定索引的变量。
相机ID变量名称
用于写入相机ID的变量。如不需要校验相机ID,可关闭该字段。
标定类型变量名称
用于写入标定类型的变量。启用后,还需分别设置平移变量值和旋转变量值。如不需要校验标定类型,可关闭该字段。
动作类型变量名称
用于写入动作类型的变量。还需分别设置开始、继续和结束对应的变量值。
坐标变量名称
用于写入机台位姿中X、Y和RZ的变量。
-
在返回格式区域选择软件写回标定结果所使用的变量,并设置各状态对应的变量值。
字段 说明 标定索引变量名称
用于返回标定索引的变量。
相机ID变量名称
用于返回相机ID的变量。如不需要返回相机ID,可关闭该字段。
标定类型变量名称
用于返回标定类型的变量。如不需要返回标定类型,可关闭该字段。
状态变量名称
用于返回标定状态的变量。还需分别设置运行中、完成和失败对应的变量值。
完成配置后,单击确定保存配置。