坐标变换

您正在查看最新版本(V2.2.2)的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持

功能描述

该步骤基于标定文件,实现图像坐标系下的特征数据与机台坐标系下的位姿之间的转换。

正向变换将图像坐标系下的特征数据转换为机台坐标系下的位姿;逆向变换将机台坐标系下的位姿转换为图像坐标系下的特征数据。
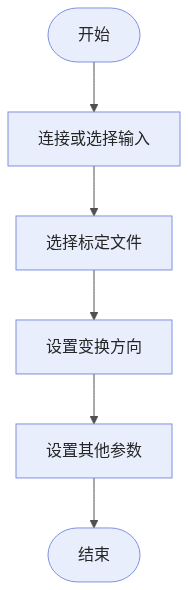
使用流程

该步骤的使用流程如下:

coordinate-transformation-workflow
  1. 选择输入数据。在工程编辑区连接对应的步骤端口,或者在参数设置区的输入栏下选择对应的输入数据。

  2. 标定设置中选择平移标定文件,并按需使用旋转标定文件和设置补偿值。

  3. 根据所需的变换方向设置逆向变换

  4. 输出栏中确认输出项,并按需设置输出项的下限上限

  5. 运行步骤,并查看运行结果。

输入说明

输入项 说明

待变换数据

需进行坐标变换的特征数据或位姿。

拍照位姿

获取待变换数据时,机器人在机台坐标系下的位姿。

仅在相机安装模式为Eye-in-Hand时需要,用于补偿相机位置变化对变换结果的影响。

参数说明

标定设置

参数 解释

平移标定文件

选择用于计算位置偏差的平移标定文件。

逆向变换

用于设置坐标变换的方向。

  • 开启:将机台坐标系下的位姿转换为图像坐标系下的特征数据。

  • 关闭:将图像坐标系下的特征数据转换为机台坐标系下的位姿。

使用旋转标定

开启后,使用旋转标定文件计算角度偏差。

旋转标定文件

开启使用旋转标定后,选择用于计算角度偏差的旋转标定文件。

补偿值

用于修正实际结果与预期结果之间的误差。

可分别设置X、Y方向的位置补偿值,以及绕Z轴旋转角度的补偿值。

输出说明

如果输出项可展开(左侧有 ▶),则勾选后必须展开,然后设置下限上限来确定该项的合格范围。如果输出的值在合格范围内,该测量项被判定为合格(OK),否则被判定为不合格(NG)。
输出项 说明

变换结果

变换后的结果。

X

变换后的X坐标。

Y

变换后的Y坐标。

RZ

变换后绕Z轴的旋转角度。

错误排查

  • 各步骤通用的错误码,详见错误码列表

  • 若错误码与错误信息不对应,请联系技术支持获取帮助。

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。