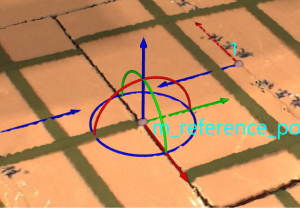
根据提供的位姿过滤项对位姿进行过滤 您正在查看V2.0.0版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。 ■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。 ■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。 本节介绍如何根据提供的位姿过滤项对位姿进行过滤。 提供两种位姿过滤方法,分别为角度过滤和过滤感兴趣区域外的位姿,可单击右侧+按钮即可进行添加。 最多只能添加三个位姿过滤项,且最多只能添加一个“过滤感兴趣区域外的位姿”项。 角度过滤 功能说明 该过滤方式可计算位姿指定轴和参考方向之间的夹角,角度在设定的最大角度差内的位姿会被保留。 使用方法 需要指定的轴 该参数用于指定位姿的某个轴,计算其与目标方向之间的夹角。 设置目标方向 该参数用于设置目标方向。 序号 设置参考位姿的方式 说明 方法 图示 1 机器人基坐标系 使用机器人基坐标系作为参考位姿。 2 通过拖拽器设置 使用拖拽器设置参考位姿。 单击设置。 按住Ctrl键,使用鼠标左键拖动拖拽器,调整其位置和姿态。 调整完成后,单击保存。 指向 该参数用于设置参考位姿的坐标轴及其方向,例如X 轴正方向。 最大角度差 该参数用于设置位姿指定轴和参考方向之间的最大夹角,角度在最大角度差内的位姿会被保留。 过滤感兴趣区域外的位姿 功能说明 该过滤方式可判断位姿是否在感兴趣区域内,并保留感兴趣区域内的位姿。 使用方法 单击设置。 设置 3D 感兴趣区域 。 3D 感兴趣区域设置完成后,单击保存并使用。 该页面是否有帮助? 我要反馈 感谢您的支持! 可以通过以下方式反馈意见: 社区 反馈表单