Inovance标准接口通信配置

您正在查看V2.1.0版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本节介绍如何配置Inovance标准接口通信。

烧录前准备

建立网络连接

硬件连接

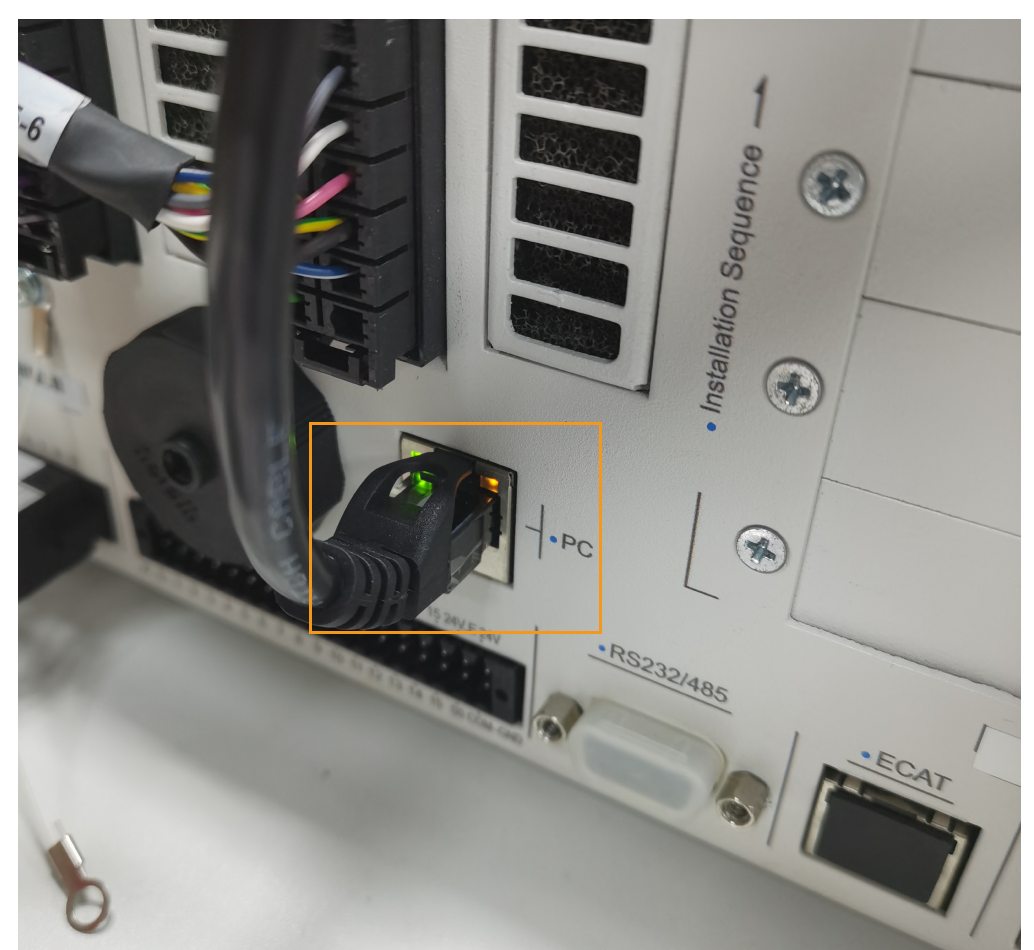
将工控机的网线另一端连接到机器人控制柜的 PC 口上。下图展示了PC口所在位置。

port

软件连接

Inovance(汇川)机器人出厂时默认不自带示教器。在没有示教器的情况下,用户可使用汇川的上位机软件(InoRobotLab)代替示教器操作机器人。本篇介绍的是在没有汇川示教器下的情况,如何用InoRobotLab代替示教器配置汇川标准接口通信。若用户使用的是实体汇川示教器,需自行操作,梅卡曼德暂不提供参考教程。

如用户尚未安装InoRobotLab软件,可访问汇川官网InoRobotLab介绍页,在资料下载处点击软件工具与调试页签下载软件安装包并安装该软件。
设置IP地址

为成功连接机器人控制器和工控机,用户必须设置工控机和机器人IP地址处于同一网段。

设置工控机IP地址

在工控机上,设置工控机IP地址。

设置机器人IP地址

用户可使用InoRobotLab软件设置机器人IP地址。步骤如下。

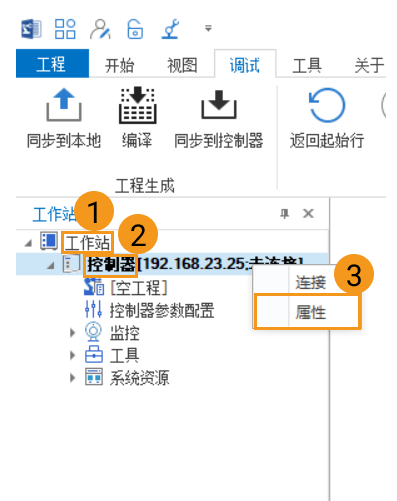
  1. 打开InoRobotLab软件,进入软件主页面。在软件主页面工作站区域,选择工作站  控制器  属性。

    ip setting1
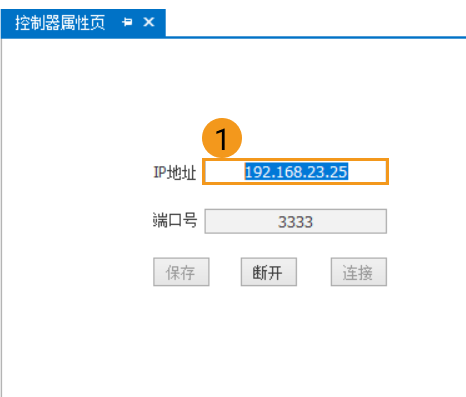
  2. 在控制器属性页对话框,设置机器人IP地址。

ip setting2
连接机器人

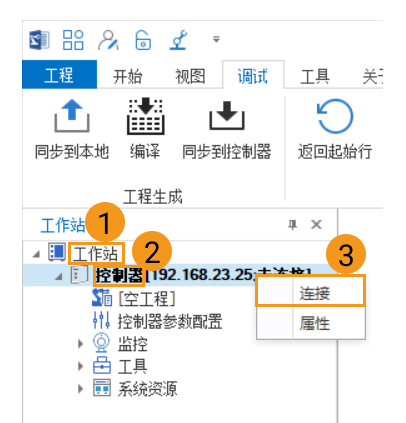
确保工控机IP地址和机器人IP地址在同一网段后,用户可在InoRobotLab软件主页面工作站区域,选择工作站  控制器  连接,以连接机器人控制器。

ip setting3

检查控制器型号和版本

控制器型号和版本要求

请使用如下版本和型号。其他版本和型号尚未经过测试,无法确定是否能成功连接。

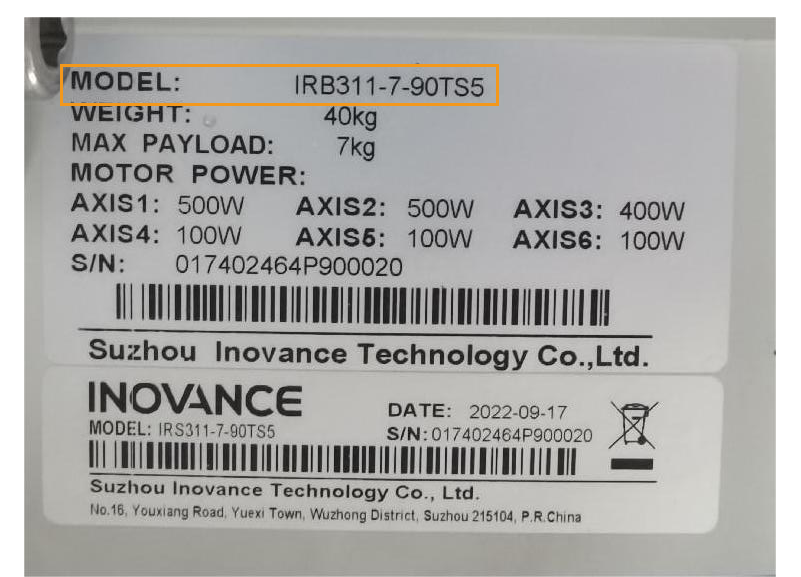
  • 机器臂型号:IRB311-7-90TS5。

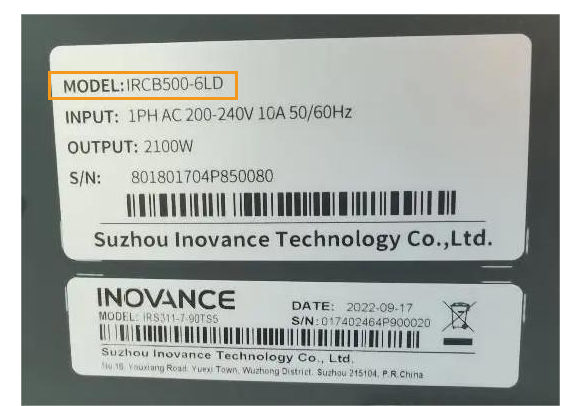
  • 控制器型号:IRCB500-6LD。

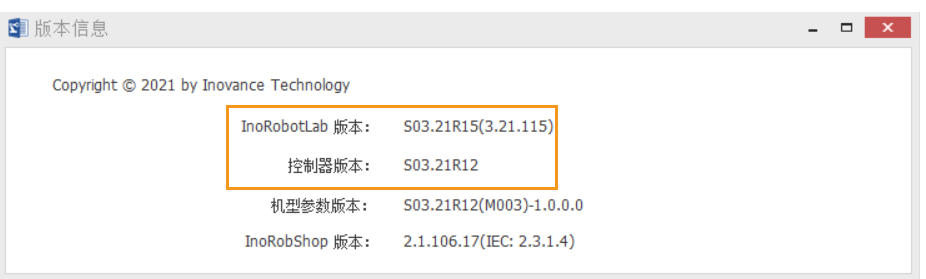
  • 控制器系统版本:S03.21R12。

  • PC控制软件名称及版本:InoRobotLab S03.21R15。

查看机器臂型号和控制器型号

用户可通过铭牌查看机器臂型号和控制器型号。下图展示了机器臂型号和控制器型号所在铭牌位置。

version info0
version info0 1

查看控制器和软件版本

用户可在InoRobotLab软件中查看控制器版本和InoRobotLab软件版本。打开InoRobotLab软件,进入软件主页面,选择关于  版本信息查看控制器版本信息。

version info1
version info2

打开客户端服务

用户可使用机器人端作为客户端与视觉系统通讯。切换机器人通讯服务需要获取管理员权限。

获取管理员权限

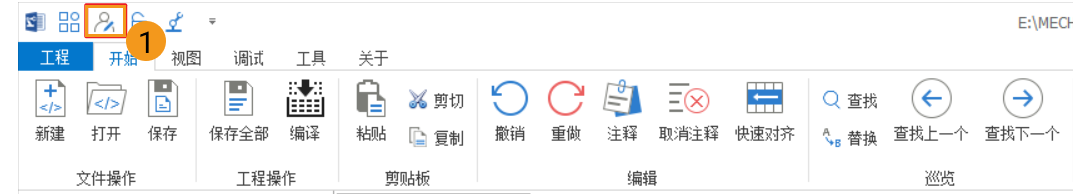
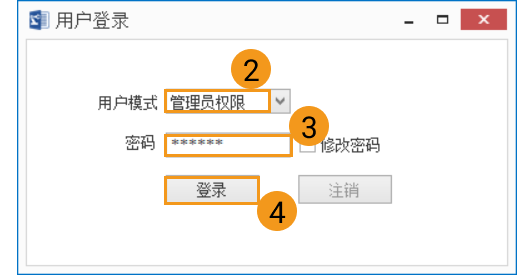
  1. 在InoRobotLab软件主页面,点击软件左上角的profile图标。在用户登录对话框,为用户模式选择 管理员权限 ,在密码文本框中输入密码 000000 ,然后点击登录。

    admin mode setting1
    admin mode setting2
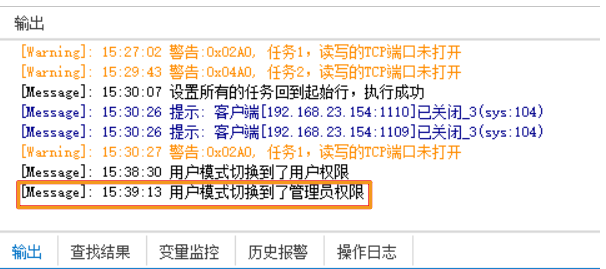
  2. 在InoRobotLab软件主页面输出区域,查看管理员权限是否已切换成功。如果管理员权限已切换成功, 用户模式切换到了管理员权限 消息会出现在输出区域。

    admin mode setting3

打开客户端服务

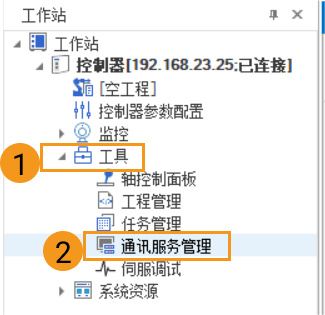
  1. 在InoRobotLab软件主页面工作站区域,点击工具以展开工具列表。在工具列表下,双击通讯服务管理。

    client management1
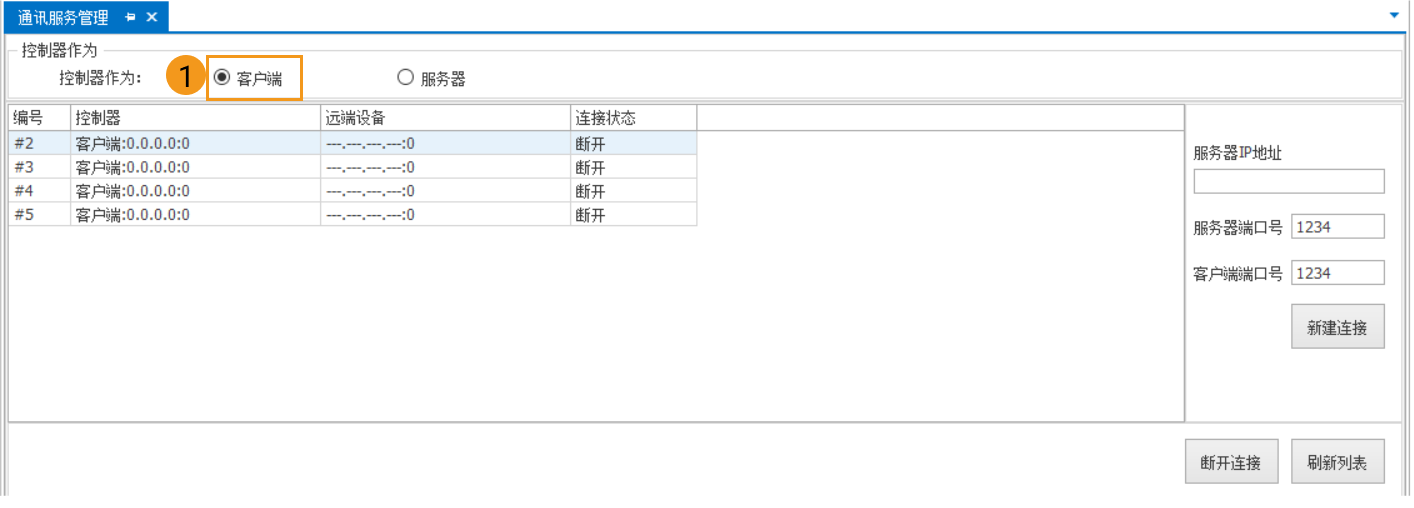
  2. 在弹出的页签中,选择客户端选项。

    client management2

设置机器人通信配置

  1. 打开Mech-Vision软件。根据出现的界面不同,选择如下相应方法创建方案。

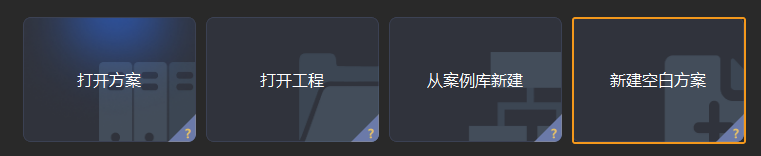
    • 若出现欢迎界面,单击新建空白方案,即可新建空白方案。

    create solution 1
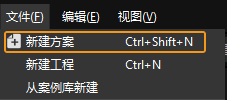
    • 若出现主界面,依次单击菜单栏中文件  新建方案,即可新建空白方案。

    create solution 2
  2. 单击 Mech-Vision 工具栏中 机器人通信配置 。

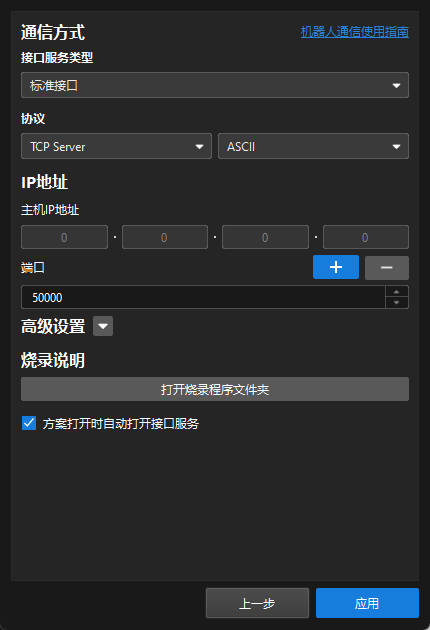
  3. 在 机器人通信配置 窗口,进行如下配置。

    1. 单击 选择机器人 下拉框,选择 品牌机器人,然后单击 选择机器人型号,选择具体机器人型号,单击 下一步。

    2. 在 通信方式 下,接口服务类型 选择 标准接口 ,协议 选择 TCP Server,协议格式 选择 ASCII。

    3. 端口号建议设置为50000或50000以上。确保设置的端口号未被其他程序占用。

    4. (可选)建议勾选 方案打开时自动打开接口服务。

    5. 单击 应用。

tcp ascii
  1. 在 Mech-Vision 主界面,确认工具栏中的接口服务已开启。

    interface service

烧录文件至机器人中

选择烧录的文件

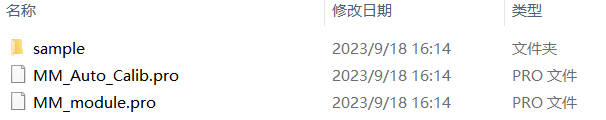
待烧录文件存放于Mech-Vision和Mech-Viz软件安装路径 Communication Component\Robot_Interface\INOVANCE 目录下。待烧录文件如下图所示。
load files1

待烧录文件介绍:

  • sample: 其中包含三个抓取示例程序。

  • MM_Auto_Calib.pro:自动标定程序。

  • MM_module.pro:程序模块文件。

烧录文件至机器人中

新建工程

梅卡曼德提供的是单独的机器人文件,而非工程。因此,在烧录文件之前,如果用户没有工程,需新建一个工程;如已有工程,可跳过新建工程这一步骤。

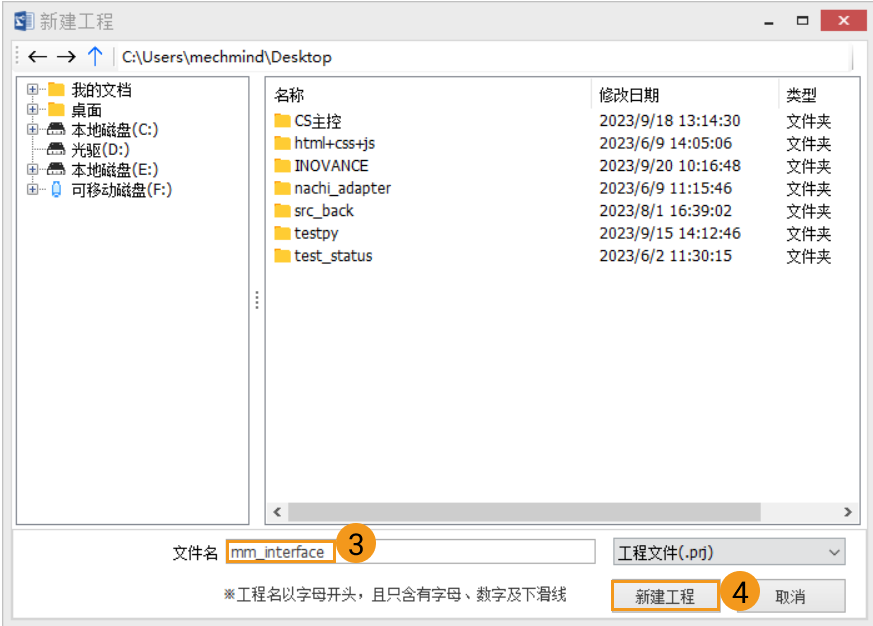
方式一:在InoRobotLab软件主页面左上角,点击load files2图标,打开起始页页签,然后点击新建工程。在新建工程对话框,输入文件名,然后点击新建工程。
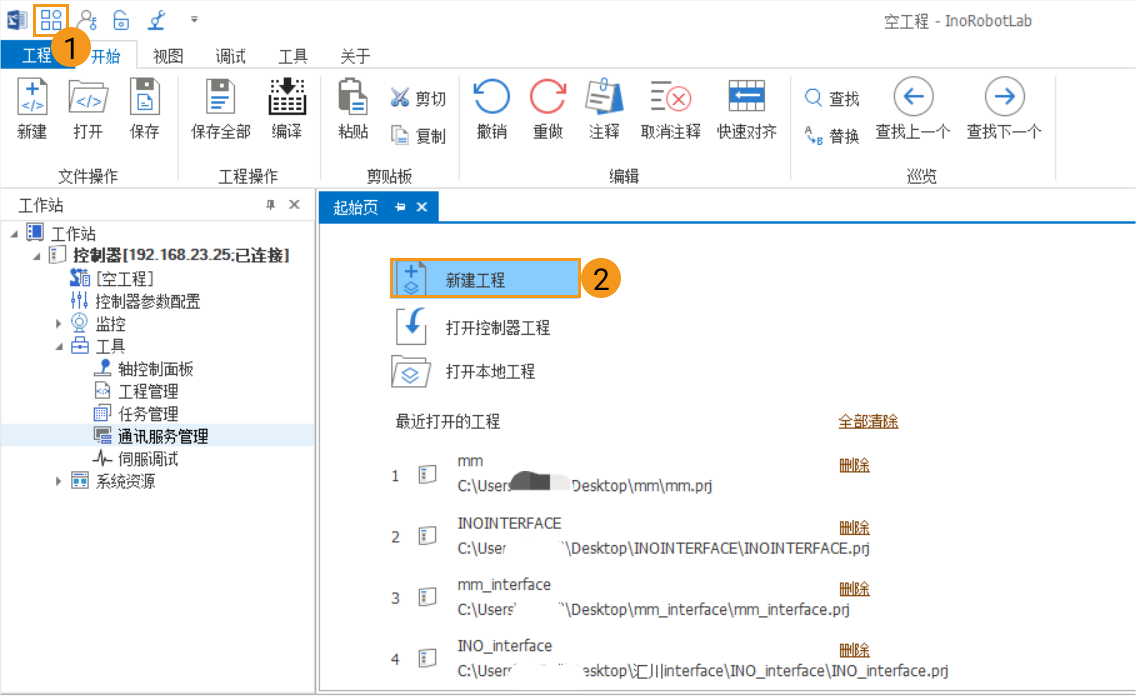
load files3
load files5

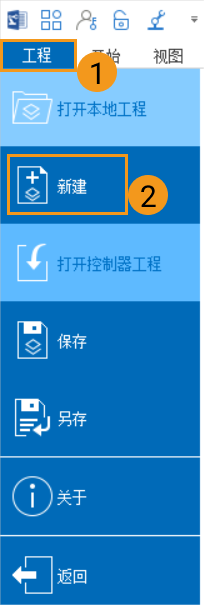
方式二:在InoRobotLab软件主页面左上角,选择工程  新建。在新建工程对话框,输入文件名,然后点击新建工程。

load files4
load files5

导入烧录文件

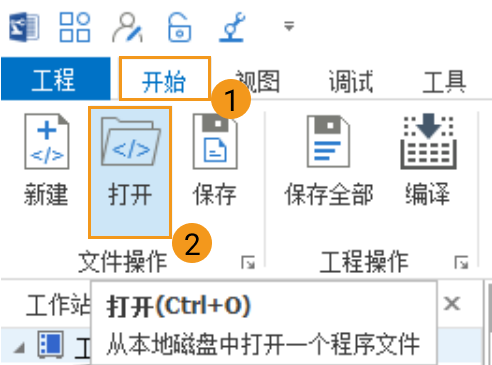
  1. 在InoRobotLab软件工具栏选择开始  打开。

    load files6
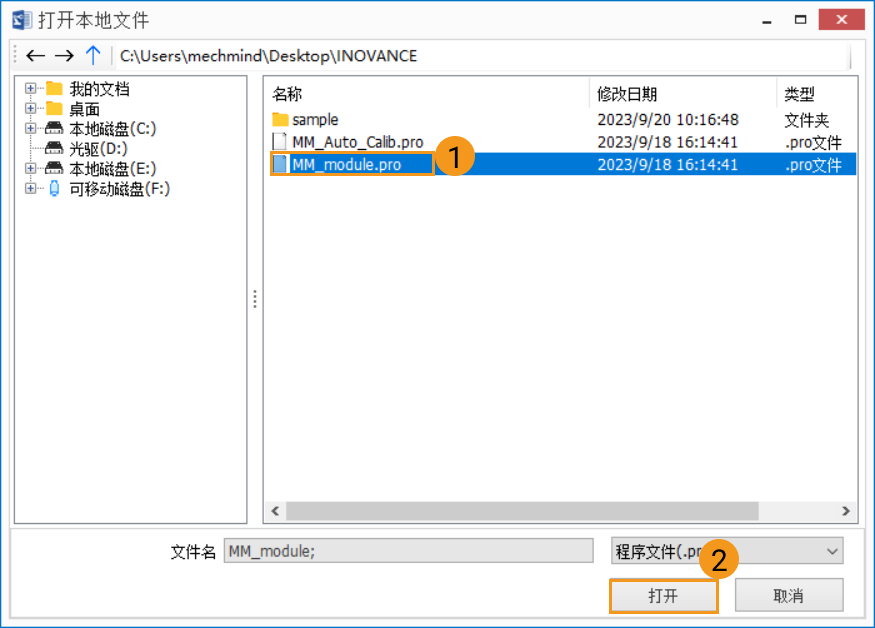
  2. 在打开本地文件对话框,使用Mech-Vision和Mech-Viz软件安装目录下的 Communication Component\Robot_Interface\INOVANCE 路径找到MM_module.pro文件,点击打开。

    load files7
  3. 以同样的步骤打开MM_Auto_Calib.pro、 sample\MM_sample_1.pro、sample\MM_sample_2.pro、sample\MM_sample_3.pro文件。导入后,文件将显示在公共区域下。
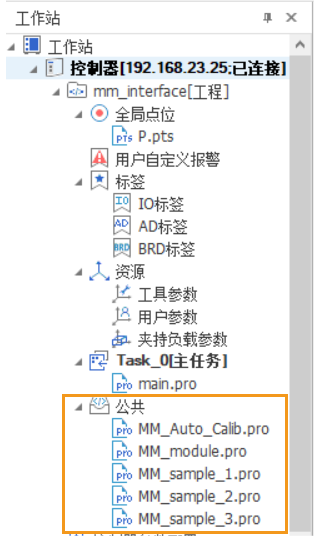
    load files8

修改机器人文件头

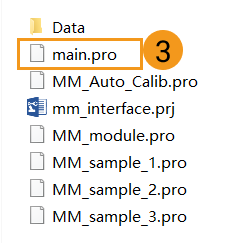
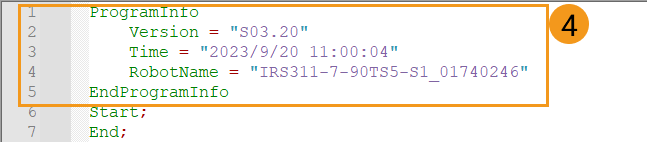
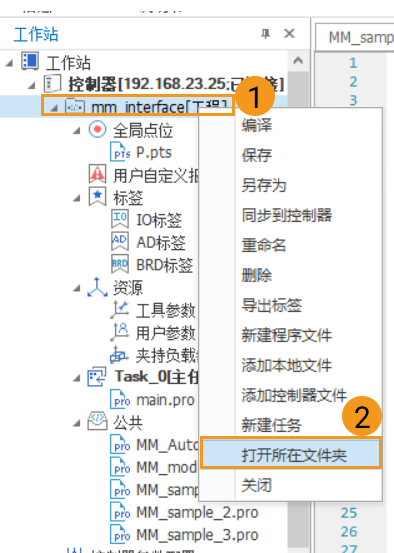
  1. 右击工程区域,选择打开所在文件夹以打开工程所在的文件夹,用记事本方式打开文件夹下的main.pro文件,复制文件前5行文件头。

    load files9
    load files10
    load files11
  2. 用记事本打开文件夹下的MM_Auto_Calib.pro文件,将MM_Auto_Calib.pro文件的前五行头文件替换为刚刚复制的文件头。

  3. 以同样的方式,替换MM_module.pro、MM_sample_1.pro、MM_sample_2.pro、MM_sample_3.pro和Data文件夹下的P.pts文件的文件头为刚刚复制的文件头。

修改IP地址

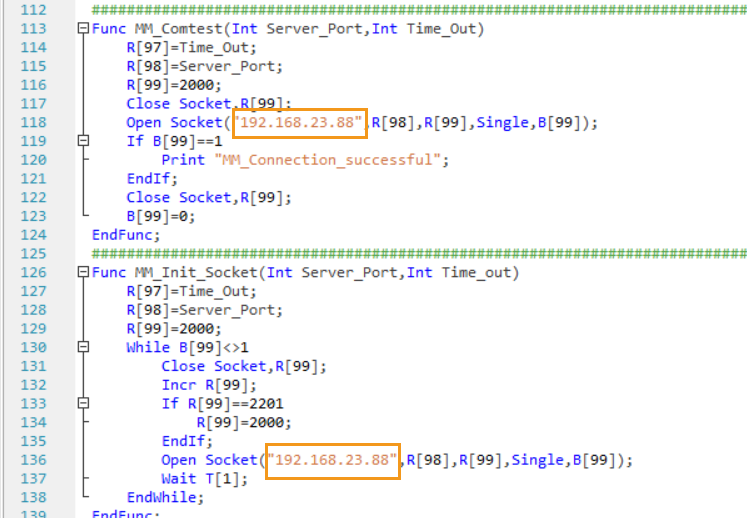
在InoRobotLab软件主页面文件中,双击打开MM_module.pro文件,将所有Open Socket行中的IP地址修改为工控机的IP地址。

load files13

同步文件到控制器

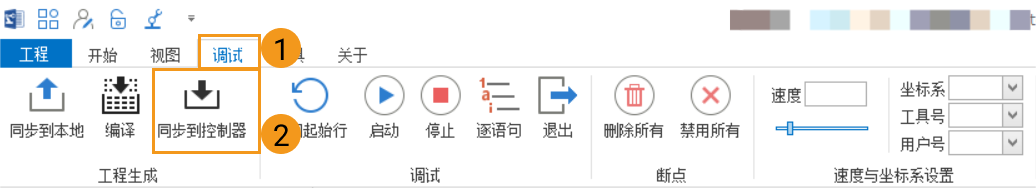
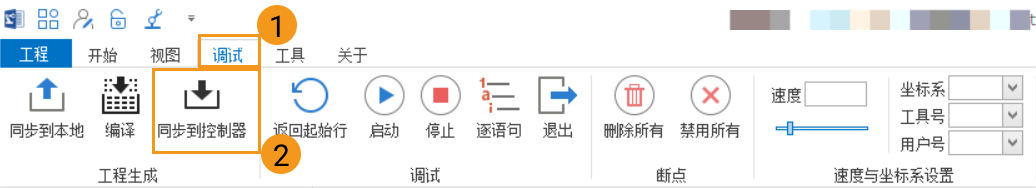
  1. 在InoRobotLab软件主页面工具栏,选择调试  同步到控制器。

    load files14
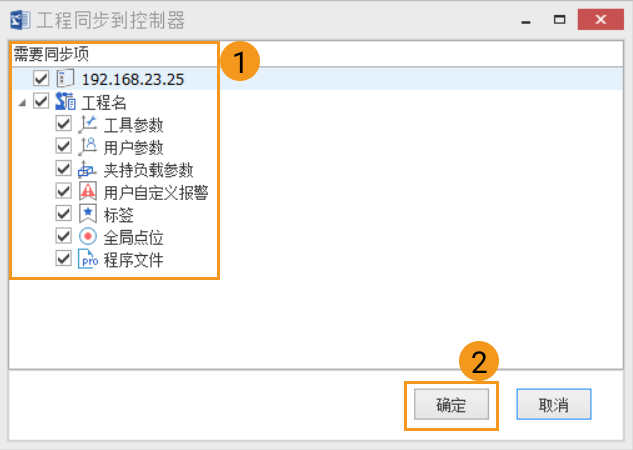
  2. 在工程同步到控制器对话框中,选择需要同步项,然后点击确定。

    load files15

测试标准接口通信

  1. 在InoRobotLab软件主页面文件中,双击打开main.pro文件,然后在main.pro文件中输入以下代码。

    Include "MM_module.pro"
    Start;
       MM_module.MM_Contest(50000,300);
    End;
    上述代码中的 50000 是设置机器人通信配置步骤中设置的Mech-Vision端口号。请保持两处端口号一致。
  2. 在InoRobotLab软件主页面工具栏,选择调试  同步到控制器。

    test connection2
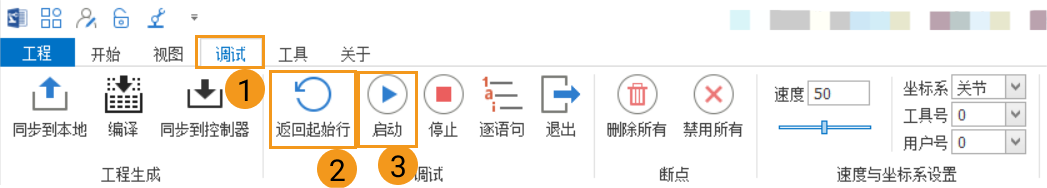
  3. 在InoRobotLab软件主页面工具栏,选择调试  返回起始行  启动,以运行程序。

    test connection3
  4. 若机器人与视觉系统间的通信连接成功,则Mech-Vision日志窗口的控制台标签页下会出现相关提示。
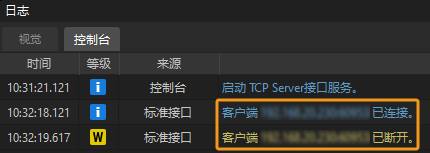
    vision center log

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。