비전 이동
기능 설명
비전 서비스에서 획득한 비전 포즈에 따라 로봇을 이동시킵니다.
| 아웃 포트 | 설명 |
|---|---|
성공 |
경로 계획에 성공했습니다. |
계획 실패 |
경로 계획에 실패했습니다. |
기타 실패 |
아직 계획되지 않은 상태에서 비전 이동에 사용할 수 있는 데이터가 없습니다. 원인에는 다음이 포함되나 이에 국한되지 않습니다. Mech-Vision가 포즈를 출력하지 않았습니다. Mech-Vision가 포즈를 출력했지만 조건을 만족하는 결과가 없습니다. |
파라미터 설명
이 장에서  는 선택되지 않은 상태를,
 는 선택된 상태를 나타냅니다.
이동 스텝 기본 파라미터
웨이포인트를 전송하기
기본적으로 선택되어 있으며 로봇 등 수신자에 웨이포인트를 전송합니다. 선택하지 않으며 웨이포인트를 전송하지 않지만 해당 웨이포인트는 여전히 경로 계획 중에 있습니다.
후속 비이동 명령을 원활성있게 수행하기
기본적으로 선택되어 있지 않습니다. 이동 스텝 사이에 비이동 스텝(예: “비전 인식”, “DI 체크” 등)이 연결되면 로봇의 경로 계획을 방해하고 실제 로봇이 실행 중일 때 짧은 일시 중지가 발생하여 로봇이 원활하지 않게 실행됩니다. 이 옵션을 선택하면 현재 이동 스텝의 실행 종료를 기다릴 필요가 없고 계속해서 작업 흐름에 따라 실행할 수 있습니다. 이렇게 하면 로봇 실행 광정에서 자주 멈추는 문제를 피할 수 있고 로봇 동작의 원활성을 높일 수 있지만 스텝이 너무 일찍 종료될 수 있습니다.
|
스텝은 일찍 종료되는 이유가 무엇입니까? Mech-Viz 소프트웨어가 실행 중일 때 동시에 로봇에 여러 포즈를 보냅니다. 소프트웨어는 로봇에 보낸 마지막 포즈가 로봇이 반환한 관절 각도와 동일한지 여부만 판단하고 동일하면 로봇이 마지막 위치에 이미 도달했다는 것으로 간주합니다. 예를 들어 경로에는 10개의 이동 스텝으로 구성되고 이동 스텝 5의 포즈는 마지막 이동 스텝의 포즈와 동일합니다. 로봇이 느린 속도로 이동할 때 웨이포인트 5로 이동하고 현재 관절 각도를 Mech-Viz로 보냅니다. 이동 스텝 5의 포즈는 마지막 이동 스텝의 포즈와 동일하기 때문에 Mech-Viz 소프트웨어는 경로 중의 모든 스텝 실행이 이미 완료된 것으로 잘못 판단하여 일찍 명령을 종료합니다. |
배치된 물체와의 충돌을 감지하지 않기
기본적으로 선택되어 있지 않습니다. 즉 이미 배치된 물체와 사이의 충돌을 감지합니다. 이 옵션을 선택하면 로봇, 말단장치 및 배치된 물체 사이의 충돌을 감지하지 않습니다.
팔레타이징 응용 시나리오에 다음과 같은 두 가지 경우가 있습니다.
-
팔레타이징 시나리오에서 상자를 쌓을 때 로봇 자체가 이미 배치된 상자와 접촉할 경우가 있습니다(상자가 압착되거나 변형되지 않음). 이 충돌을 감지하면 Mech-Viz는 충돌을 피하기 위해 다른 배치 포인트를 계획하기 때문에 오히려 파렛트를 완전히 채우지 못하게 됩니다.
-
일반적으로 진공 그리퍼의 TCP는 그리퍼 표면이 아닌 모델 내부에 설정되어 있으며, 이로 인해 물체를 피킹할 때 말단장치와 피킹된 상자 모델이 중첩되는 상황이 발생합니다(소프트웨어는 말단장치와 작업물 사이의 충돌을 감지하지 않음). 로봇은 상자를 놓고 배치한 후 배치된 상자 모델은 시나리오 모델이 되며 이때 소프트웨어는 말단장치와 시나리오 속의 상자 모델과의 충돌을 감지하여 소프트웨어에서 충돌 경보가 발생하여 팔레타이징 스텝을 완료할 수 없습니다.
이 파라미터를 선택하면 소프트웨어는 로봇, 말단장치와 배치된 작업물 사이의 충돌을 감지하지 않고 위 문제를 피할 수 있습니다.
포인트 클라우드 충돌 감지 모드
작업 현장의 실제 상황에 따라 파라미터를 설정하며 일반적으로 Auto*를 사용하면 됩니다. 로봇이 물체를 피킹하기 전의 이동 스텝은 *NOTCHECK 모드, 물체를 피킹한 후의 이동 스텝은 CHECK 모드를 선택할 수 있습니다.
| Auto |
기본값. "비전 이동" 스텝 및 "비전 이동"에 의존하는 "상대적인 이동" 스텝에 대해서만 포인트 클라우드와의 충돌을 감지하고 다른 이동 스텝에 대해 감지하지 않습니다. |
| NOTCHECK |
모든 이동 스텝에 대해 포인트 클라우드와의 충돌을 감지하지 않습니다. |
| CHECK |
모든 이동 스텝에 대해 포인트 클라우드와의 충돌을 감지합니다. |
| 기능을 활성화하면 Mech-Viz 소프트웨어가 경로 계획을 수행할 때 로봇 모델, 말단장치와 포인트 클라우드 사이의 충돌을 감지합니다. 일반적으로 포인트 클라우드 충돌 감지 설정은 로봇이 피킹 과정에서 작업물과의 충돌 여부를 확인하는 것입니다. 공간에 노이즈가 있으면 소프트웨어가 물체 피킹 전의 경로를 계획할 때 로봇 모델, 말단장치 모델이 노이즈와 접촉하므로 포인트 클라우드 사이의 충돌로 잘못 감지하여 소프트웨어의 계획 오류를 초래할 수 있습니다. |
물체의 대칭성을 사용하지 않기
이 파라미터는 *웨이포인트 유형*을 *작업물 포즈*로 설정한 경우에만 적용됩니다. 예를 들어 웨이포인트 유형을 작업물 포즈로 설정한 이동/팔레타이징 스텝에 적용되며 웨이포인트 유형이 JPs 또는 TCP 포즈인 이동 스텝에는 적용되지 않습니다.
| None |
기본값. 모든 축의 대칭성을 사용합니다. |
| AxisZ |
Z축의 대칭성만 사용하지 않습니다. |
| AxisXy |
X, Y축의 대칭성을 사용하지 않습니다. |
| All |
모든 축의 대칭성을 사용하지 않습니다. |
대칭성을 사용하지 않으면 로봇은 물체 포즈에 따라 물체를 정확하게 배치합니다.
|
하지만 일부 특수한 상황에서 물체를 피킹하지 못할 때 중의 *회전 대칭*을 설정할 수 있습니다. 인식된 물체에 대해 물체 대칭성을 설정하고 대칭 각도에 따라 작업물이 여러 개의 후보 포즈를 가질 수 있습니다. Mech-Viz 소프트웨어는 물체 피킹을 계획할 때 기본 포즈를 피킹할 수 없는 경우 후보 포즈를 피킹할 수 있는지 여부를 시도합니다. 회전 대칭 설정을 기반으로 계산된 후보 포즈는 Mech-Vision에서 출력된 원시 포즈와 다르면 물체 배치 포즈의 일관성을 보장할 수 없습니다. |
비전 결과 전역 설정
모든 웨이 포인트를 한 번에 실행
이 파라미터를 선택하면 로봇이 순서대로 모든 비전 포인트를 한 번에 이동합니다. 일반적으로 로봇이 고정된 경로를 따라 이동하고, 이동 중 DO 신호가 없는 시나리오(예: 글루 도포)에 사용됩니다. 이 파라미터는 다른 파라미터와 동시에 설정할 수 없습니다. 이 파라미터를 선택하면 다른 파라미터는 숨겨집니다.
비전 결과 재사용
하나의 비전 결과에 여러 개의 피킹 가능한 대상 물체가 포함되어 있고, 임의의 대상 물체를 피킹해도 다른 피킹 대기 대상 물체의 포즈가 변경되지 않는다고 보장할 수 있는 경우 이 옵션을 선택할 수 있습니다. 비전 결과를 모두 사용할 때까지 재사용하며, 그 전에는 다시 촬영하지 않습니다.
비전 결과 공유
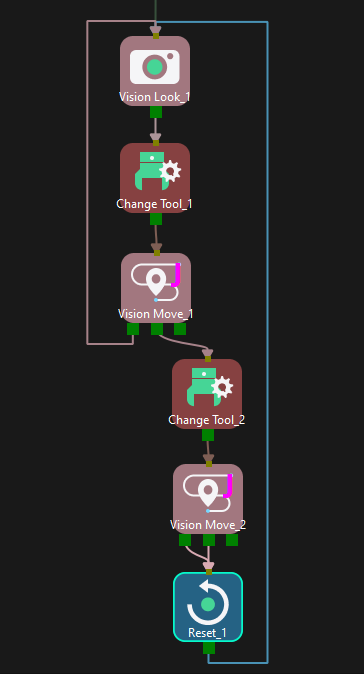
여러 개의 비전 이동 스텝이 동일한 비전 인식 스텝의 비전 결과를 공유할 수 있습니다. 이 옵션을 선택한 후에는 비전 서비스 명칭을 지정해야 합니다.
응용 예시: 피킹이 어려운 대상 물체를 처리할 때, 여러 종류의 말단장치로 여러 번 피킹을 시도해야 할 수 있습니다. 기본적으로 첫 번째 피킹 시도가 실패하면 이번 비전 결과는 폐기됩니다. 이 기능을 활성화하면 다시 촬영하지 않고 공유된 비전 결과를 직접 사용하여 다시 피킹을 시도할 수 있습니다. 마지막 비전 이동 스텝 뒤에는 반드시 리셋 스텝을 연결하여 공유된 비전 결과를 지워야 합니다. 그렇지 않으면 공유된 비전 결과가 아직 모두 사용되지 않은 경우, 다시 촬영하더라도 이전 비전 결과가 계속 사용되어 전체 프로젝트가 정상적으로 실행되지 않을 수 있습니다.
다음에 피킹할 대상 물체의 포인트 클라우드 제거
피킹될 대상 물체의 포인트 클라우드를 제거하여 포인트 클라우드 충돌 감지 시 로봇 말단장치와 비대상 물체 포인트 클라우드 간의 충돌 정도만 계산되도록 합니다.
기본 이동 설정
“기본 이동 설정”은 이동 스텝을 사용할 때 조절해야 하는 중요한 파라미터이며 로봇이 웨이포인트 위치로 이동하는 과정의 속도 및 *운동 방식*을 컨트롤하는 데 사용됩니다.
피킹&배치
| 지정하지 않음 |
기본값 |
| 피킹 |
“비전 이동” 전의 이동 스텝에 적용됩니다. |
| 배치 |
“비전 이동” 후의 이동 스텝에 적용됩니다. |
| 조절 설명 |
Mech-Viz 프로젝트 실행 논리를 검사하는 데 사용될 수 있습니다. 작업 현장의 실제 작업 프로세스에 따라 피킹한 다음에 배치한다는 순서를 기본 원칙으로 이동 스텝에 대해 피킹&배치를 설정합니다. |
운동 방식
| 관절 운동 |
로봇의 실행 경로가 원호이기 때문에 더 원활하게 이동할 수 있어 이동 중에 싱귤래리티가 나타나기 쉽지 않음을 의미합니다. 관절 운동은 경로 계획의 정밀도에 대한 요구가 그리 높지 않고 로봇이 큰 범위에서 이동하는 시나리오에 적용됩니다. |
| 직선 운동 |
로봇의 실행 경로가 직선이며 로봇 경로의 정밀도에 대한 요구가 높습니다. 용접, 접착제 도포, 피킹 등 경로 정밀도에 대한 요구가 상대적으로 높은 시나리오에 적용됩니다. |
