도구 배열

현재 버전 (1.7.4)에 대한 매뉴얼을 보고 계십니다. 다른 버전에 액세스하려면 페이지 오른쪽 상단 모서리에 있는 '버전 전환' 버튼을 클릭하세요.

■ 최신 버전의 소프트웨어를 사용하려면 Mech-Mind 다운로드 센터를 방문하여 다운로드하세요.

■ 현재 사용하고 있는 제품의 버전이 확실하지 않은 경우에는 언제든지 당사 기술 지원팀에 문의하시기 바랍니다.

현재 도구 배열 모드는 단일 행으로 배열된 다중 말단장치만 지원합니다.

매칭 조건

도구 배열 매칭 전략

“위치만 검사”를 선택하면 “거리 임계값”만 조정할 수 있고, “위치와 방향 검사”를 선택하면 “거리 임계값”과 “각도 임계값”을 모두 조정할 수 있습니다.

거리 임계값

설명

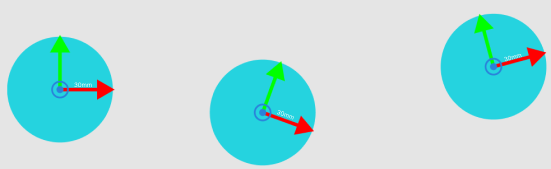
포즈를 원의 중심으로 하고, 거리 임계값을 반지름으로 하는 원 내부를 피킹 위치로 삼습니다.

조정 예시
  1. 거리 임계값이 30 mm일 때, 피킹 위치는 아래 그림과 같습니다.

    check position
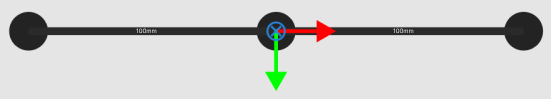
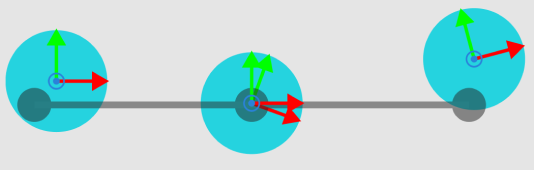
  2. 말단장치가 3개이고 말단장치 간격이 100 mm인 도구 배열은 아래 그림과 같습니다.

    tool position
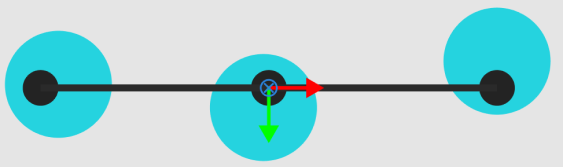
  3. 피킹 계획 시 소프트웨어는 도구의 3개 말단장치가 모두 피킹 위치(아래 그림의 파란 원)에 들어갈 수 있는 한 위치를 찾습니다.

    picking position

    세 개의 말단장치를 모두 매칭할 수 없으면, 두 개의 말단장치만 매칭하는 방식을 시도합니다.

각도 임계값

설명

피킹 포즈와 도구 포즈 사이의 각도입니다.

조정 예시
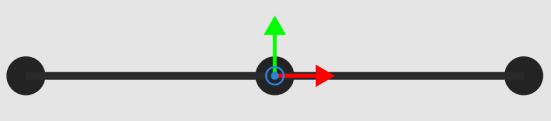
  1. 소프트웨어는 도구의 TCP 좌표를 자체 X축을 중심으로 180° 회전시켜, Z축이 위를 향하면서 픽 포인트 포즈의 방향과 일치하도록 합니다.

    rotate tcp pose
  2. 피킹 포즈와 TCP 각 축 사이의 각도를 판단합니다. 각도가 각도 임계값 이내이면 피킹에 성공하고, 그렇지 않으면 실패합니다.

    judge angle

    이 모드에서는 조합의 가운데 물체가 일부 누락되는 것이 허용되며, 누락이 발생한 조합이 회전 대칭이 아니어도 됩니다. 예를 들어 말단장치가 4개인 도구 배열에서 각 말단장치 번호가 0, 1, 2, 3이라고 가정합니다. 물체가 3개뿐이고 위치가 OOXO라면 0, 1, 3번 말단장치를 활성화해야 합니다. OOXO를 180° 회전하면 OXOO가 되므로 대칭이 아닙니다.

피킹 수량

총 피킹 수량 제한

피킹 총수량을 설정합니다.

총량

피킹 총수량의 상한입니다.

이미 피킹됨

이미 피킹한 상자의 총수량입니다.

이번 피킹

진공 그리퍼가 이번에 피킹한 상자의 수량입니다.

단일 피킹 수량 제한

한 번에 피킹할 수량을 설정합니다.

단일 피킹 수량 상한 제한

한 번에 피킹할 수량의 상한을 설정합니다.

이 페이지가 도움이 되었습니까?

다음 방법을 통해 피드백을 보내주실 수 있습니다:

저희는 귀하의 개인정보를 소중히 다룹니다.

당사 웹사이트는 최상의 사용자 경험을 제공하기 위해 쿠키를 사용하고 있습니다. "모두 수락"을 클릭하시면 쿠키 사용에 동의하시는 것이며, "모두 거부"를 클릭하시면 이 웹사이트 방문 시 귀하의 정보가 추적되거나 기억되지 않도록 단일 쿠키만 사용됩니다.