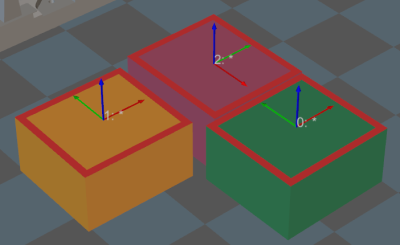
디팔레타이징 진공 그리퍼(다수 피킹)
말단장치 유형이 디팔레타이징 진공 그리퍼(다수 피킹)일 때 아래 파라미터를 조정할 수 있습니다.
상자 조합/조합 방식
다수 피킹 디팔레타이징 모드에서는 한 번에 여러 상자를 디팔레타이징하기 위해, 계획 전에 소프트웨어가 먼저 인접한 여러 상자를 하나의 상자 그룹으로 조합하려고 시도합니다.
소프트웨어는 기본값, 상자 포즈 좌표계를 따라 조합, 사용자 정의 좌표계를 따라 조합의 세 가지 조합 전략을 제공합니다.
상자 포즈 좌표계를 따라 조합
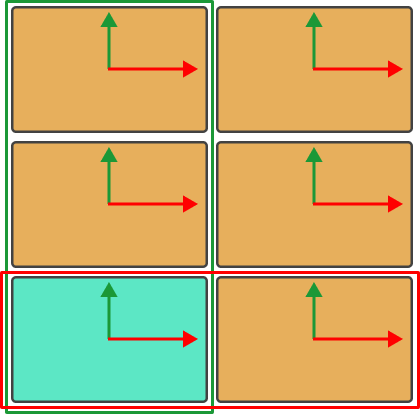
즉, 하나의 상자를 시작점으로 삼고, 이 상자의 좌표축 방향을 기준으로 조합 가능한 다른 상자를 찾습니다.
조합 방향
필요에 따라 조합 방향을 선택합니다. X축(그림의 빨간 좌표축)을 선택하면 그림의 빨간 프레임 안의 두 상자가 조합될 수 있습니다. Y축(그림의 초록 좌표축)을 선택하면 그림의 초록 프레임 안의 세 상자가 조합될 수 있습니다.
조합 행 수 상한
일부 시나리오에서는 한 번에 여러 행의 상자를 피킹해야 할 수 있습니다. 필요에 따라 조합 가능한 최대 행 수를 설정할 수 있으며, 소프트웨어는 설정한 상한에 최대한 가깝도록 상자를 조합합니다.
간격 상한
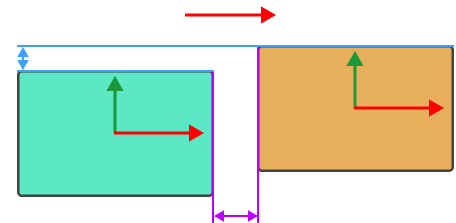
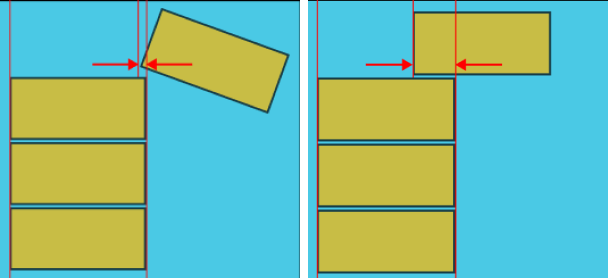
조합 방향에서 인접한 두 상자 사이의 최대 거리입니다. 아래 그림의 보라색 화살표 범위가 이에 해당합니다. 간격이 설정값보다 작으면 두 상자를 하나의 상자 그룹으로 조합할 수 있다고 간주합니다.
편차 상한
조합 방향에 수직인 방향에서 인접한 두 상자 사이의 최대 편차 거리입니다. 그림의 파란색 화살표 범위가 이에 해당합니다. 편차가 설정값보다 작으면 두 상자를 하나의 상자 그룹으로 조합할 수 있다고 간주합니다.
사용자 정의 좌표계를 따라 조합
아래 그림과 같이 7개의 상자가 있을 때, 상자 좌표계를 따라 조합하면 다음과 같습니다.
-
상자의 X축을 따라 조합한 결과: 1 2, 3 4, 5, 6, 7
-
상자의 Y축을 따라 조합한 결과: 1 3, 2 4, 5 6 7
만약 1 2, 3 4, 5 6 7과 같은 조합 결과를 원한다면, 모든 상자를 그림 아래쪽의 빨간 화살표 방향을 따라 조합해야 합니다. 이 빨간 화살표를 사용자 정의 좌표축이라고 합니다.
조합 행 수 상한
일부 시나리오에서는 한 번에 여러 행의 상자를 피킹해야 할 수 있습니다. 필요에 따라 조합 가능한 최대 행 수를 설정할 수 있으며, 소프트웨어는 설정한 상한에 최대한 가깝도록 상자를 조합합니다.
상자와 좌표계 사이의 각도 임계값
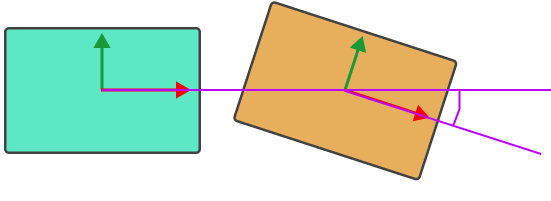
조합을 시도하기 전에 상자의 좌표계와 선택한 사용자 정의 좌표계 사이의 각도를 먼저 검사합니다. 상자의 두 좌표계 사이 각도가 모두 설정값보다 크면 해당 상자는 상자 조합에 참여하지 않습니다.
간격 상한
조합 방향에서 인접한 두 상자 사이의 최대 거리입니다. 아래 그림의 보라색 화살표 범위가 이에 해당합니다. 간격이 설정값보다 작으면 두 상자를 하나의 상자 그룹으로 조합할 수 있다고 간주합니다.
편차 상한
조합 방향에 수직인 방향에서 인접한 두 상자 사이의 최대 편차 거리입니다. 그림의 파란색 화살표 범위가 이에 해당합니다. 편차가 설정값보다 작으면 두 상자를 하나의 상자 그룹으로 조합할 수 있다고 간주합니다.
진공 그리퍼 설정/오프셋 방식
진공 그리퍼를 사용한 상자 디팔레타이징 작업에서는 일반적으로 진공 그리퍼가 고정되어 교체할 수 없지만, 상자 크기는 다양하여 하나의 진공 그리퍼로 여러 크기의 상자에 대응해야 하는 경우가 많습니다. 진공 그리퍼가 목표 상자를 피킹할 때 주변의 비대상 상자를 잘못 흡착하지 않도록, 디팔레타이징 시 진공 그리퍼를 오프셋하여 피킹해야 하는 경우가 많습니다.
진공 그리퍼 오프셋에는 기본값, 모서리 번호 순서, 사용자 정의 전략 우선순위의 세 가지 모드가 있습니다.
사용자 정의 전략 우선순위
이 모드에서는 사용자가 진공 그리퍼 오프셋 전략의 우선순위를 지정할 수 있습니다.
전략 우선순위
오프셋 전략은 총 세 가지이며, 각각 중심 대 중심, 변 중심점 대 변 중심점, 꼭짓점 대 꼭짓점입니다. 실제 요구 사항에 따라 각 단계 전략의 오프셋 방식을 설정할 수 있습니다.
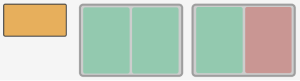
아래 그림에서 주황색 직사각형은 상자를 나타내고, 회색 직사각형은 진공 그리퍼를 나타냅니다. 진공 그리퍼 내부의 초록색은 활성화된 구역을, 빨간색은 비활성화된 구역을 나타냅니다.
-
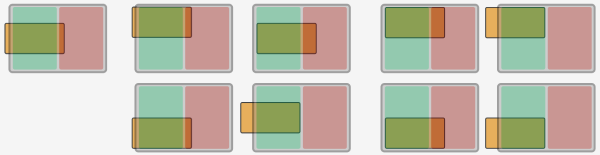
진공 그리퍼에서 하나의 구역만 활성화한 경우
아래 그림에서 왼쪽은 중심 대 중심 피킹, 가운데는 진공 그리퍼의 변 중심점 대 상자의 변 중심점 피킹, 오른쪽은 진공 그리퍼의 꼭짓점 대 상자의 꼭짓점 피킹입니다.
-
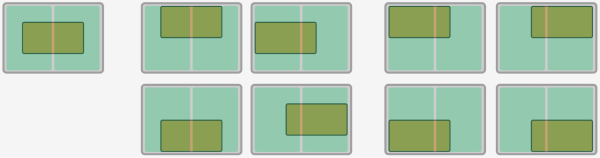
진공 그리퍼에서 두 개의 구역을 활성화한 경우
아래 그림에서 왼쪽은 중심 대 중심 피킹, 가운데는 진공 그리퍼의 변 중심점 대 상자의 변 중심점 피킹, 오른쪽은 진공 그리퍼의 꼭짓점 대 상자의 꼭짓점 피킹입니다.
-
활성화된 진공 그리퍼 구역이 두 개보다 많을 때도 같은 방식으로 적용됩니다.
상자 커버리지 하한
진공 그리퍼가 상자를 피킹할 때, 상자 상부 표면을 진공 그리퍼가 덮는 최소 커버리지를 제한합니다. 실제 커버리지가 이 임계값보다 낮으면, 진공 그리퍼가 상자를 안정적으로 피킹할 수 없다고 판단하여 피킹을 허용하지 않습니다.
진공 그리퍼 방향
진공 그리퍼 방향은 상자 그룹을 피킹할 때 진공 그리퍼와 상자 그룹 사이의 상대 방향을 결정합니다.
진공 그리퍼 긴 변 방향*과 *방향 기준 대상 파라미터를 설정하여 다음 네 가지 조합 형태를 사용할 수 있습니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 평행합니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 수직입니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 조합 방향과 평행합니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 조합 방향과 수직입니다.
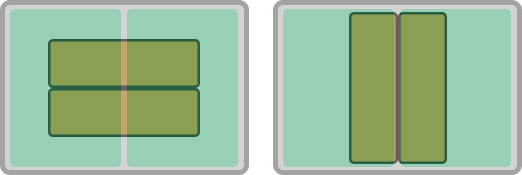
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 평행한 경우(왼쪽), 진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 수직인 경우(오른쪽)
모서리 번호 순서
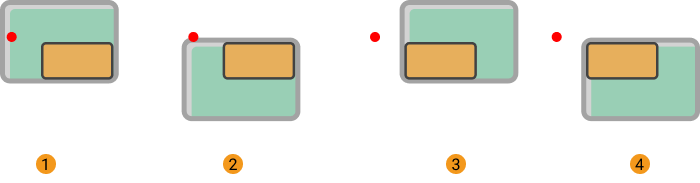
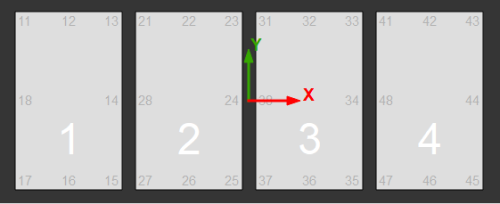
이 모드에서는 사용자가 설정한 모서리 번호 순서에 따라 진공 그리퍼가 순차적으로 상자 피킹을 시도합니다.
모서리 번호는 진공 그리퍼 설정기에서 자동 생성됩니다. 아래 그림과 같이 각 진공 그리퍼 구역 가장자리에 있는 두 자리 숫자가 모서리 번호입니다.
상자 커버리지 하한
진공 그리퍼가 상자를 피킹할 때, 상자 상부 표면을 진공 그리퍼가 덮는 최소 커버리지를 제한합니다. 실제 커버리지가 이 임계값보다 낮으면, 진공 그리퍼가 상자를 안정적으로 피킹할 수 없다고 판단하여 피킹을 허용하지 않습니다.
진공 그리퍼 방향
진공 그리퍼 방향은 상자 그룹을 피킹할 때 진공 그리퍼와 상자 그룹 사이의 상대 방향을 결정합니다.
진공 그리퍼 긴 변 방향*과 *방향 기준 대상 파라미터를 설정하여 다음 네 가지 조합 형태를 사용할 수 있습니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 평행합니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 수직입니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 조합 방향과 평행합니다.
-
진공 그리퍼의 긴 변이 상자 그룹의 조합 방향과 수직입니다.
진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 평행한 경우(왼쪽), 진공 그리퍼의 긴 변이 상자 그룹의 긴 변과 수직인 경우(오른쪽)