디팔레타이징 진공 그리퍼(다중 피킹)

현재 버전 (1.7.5)에 대한 매뉴얼을 보고 계십니다. 다른 버전에 액세스하려면 페이지 오른쪽 상단 모서리에 있는 '버전 전환' 버튼을 클릭하세요.

■ 최신 버전의 소프트웨어를 사용하려면 Mech-Mind 다운로드 센터를 방문하여 다운로드하세요.

■ 현재 사용하고 있는 제품의 버전이 확실하지 않은 경우에는 언제든지 당사 기술 지원팀에 문의하시기 바랍니다.

툴 유형이 디팔레타이징 진공 그리퍼(다중 피킹)일 때 다음 파라미터를 조정할 수 있습니다.

박스 조합/조합 방식

다중 디팔레타이징 모드에서는 한 번에 여러 박스를 내리기 위해, 계획 전에 인접한 박스들을 먼저 박스 그룹으로 조합합니다.

소프트웨어는 기본값, 박스 포즈 좌표계 기반 조합, 사용자 정의 좌표계 기반 조합의 3가지 전략을 제공합니다.

박스 포즈 좌표계 기반 조합

한 박스를 시작점으로 두고 해당 박스 좌표축 방향을 따라 조합 가능한 다른 박스를 탐색합니다.

조합 방향

조합 방향을 선택합니다. X축(그림의 빨간 축)을 선택하면 빨간 박스 범위의 두 박스가 조합 후보가 되고, Y축(그림의 초록 축)을 선택하면 초록 박스 범위의 세 박스가 조합 후보가 됩니다.
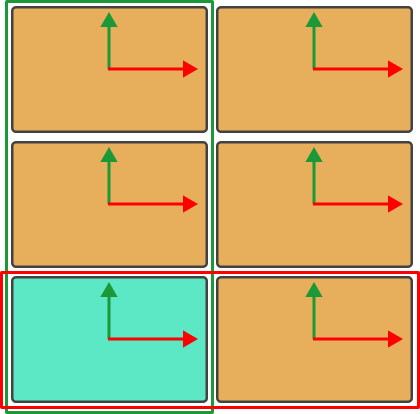
multipick grouping restrictions

조합 행 수 상한

일부 시나리오에서는 한 번에 여러 행을 피킹해야 합니다. 필요에 따라 조합 가능한 최대 행 수를 설정할 수 있으며, 소프트웨어는 가능한 한 해당 상한까지 조합을 시도합니다.

간격 상한

조합 방향에서 인접한 두 박스 사이의 최대 거리입니다(아래 그림의 보라색 화살표 범위). 간격이 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.

편차 상한

조합 방향에 수직한 방향에서 인접한 두 박스 사이의 최대 편차 거리입니다(그림의 파란색 화살표 범위). 편차가 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.
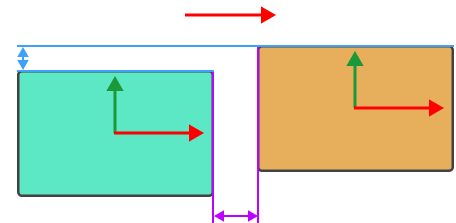
sapcing and deviation upper limit

각도 편차 상한

조합 대상 박스가 조합 시작 박스 대비 회전한 각도입니다. 각도 편차가 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.

angle deviation upper limit

완전 행만 조합

실제로는 한 줄인 박스가 비전 오차 등으로 양끝에 다른 박스가 있는 것처럼 잘못 인식되어 완전 행 조합이 실패하는 문제를 방지합니다. 침입 허용 거리 파라미터로 침입 박스를 필터링합니다.

침입 허용 거리

박스 그룹에서 조합 방향에 수직한 방향으로 다른 박스가 침입했을 때, 침입 거리가 이 임계값보다 작으면 오침입으로 간주해 여전히 완전 행으로 판단합니다. 침입 거리가 임계값보다 크면 완전 행으로 판단하지 않습니다. 이 값은 박스 변 길이를 초과할 수 없습니다.

obstruction tolerance distance

사용자 정의 좌표계 기반 조합

예를 들어 그림의 7개 박스에서 박스 좌표계 기준으로 조합하면:

  • 박스 X축 기준 조합 결과: 1 2, 3 4, 5, 6, 7

  • 박스 Y축 기준 조합 결과: 1 3, 2 4, 5 6 7

원하는 결과가 1 2, 3 4, 5 6 7 이라면, 모든 박스를 그림 하단의 빨간 화살표 방향으로 조합해야 하며 이 빨간 화살표를 사용자 정의 좌표축으로 사용합니다.

사용자 정의 좌표계 원점 X/Y/Z 좌표

사용자 정의 좌표계 원점 위치를 조정합니다.

사용자 정의 좌표계 회전 각도

사용자 정의 좌표계의 방향을 조정합니다.

조합 행 수 상한

일부 시나리오에서는 한 번에 여러 행을 피킹해야 합니다. 필요에 따라 조합 가능한 최대 행 수를 설정할 수 있으며, 소프트웨어는 가능한 한 해당 상한까지 조합을 시도합니다.

박스-좌표계 각도 임계값

조합 시도 전에 박스 좌표계와 선택한 사용자 정의 좌표계 사이의 각도를 먼저 검사합니다. 두 좌표계의 각도가 모두 설정값보다 크면 해당 박스는 조합에 참여하지 않습니다.

간격 상한

조합 방향에서 인접한 두 박스 사이의 최대 거리입니다(아래 그림의 보라색 화살표 범위). 간격이 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.

편차 상한

조합 방향에 수직한 방향에서 인접한 두 박스 사이의 최대 편차 거리입니다(그림의 파란색 화살표 범위). 편차가 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.
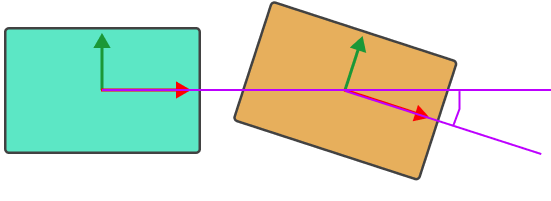
sapcing and deviation upper limit

각도 편차 상한

조합 대상 박스가 조합 시작 박스 대비 회전한 각도입니다. 각도 편차가 설정값보다 작으면 두 박스를 같은 박스 그룹으로 간주합니다.
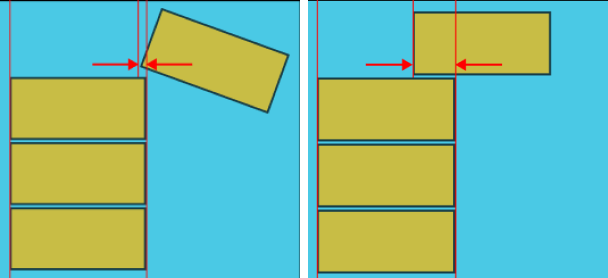
angle deviation upper limit

완전 행만 조합

실제로는 한 줄인 박스가 비전 오차 등으로 양끝에 다른 박스가 있는 것처럼 잘못 인식되어 완전 행 조합이 실패하는 문제를 방지합니다. 침입 허용 거리 파라미터로 침입 박스를 필터링합니다.

침입 허용 거리

박스 그룹에서 조합 방향에 수직한 방향으로 다른 박스가 침입했을 때, 침입 거리가 이 임계값보다 작으면 오침입으로 간주해 여전히 완전 행으로 판단합니다. 침입 거리가 임계값보다 크면 완전 행으로 판단하지 않습니다.

obstruction tolerance distance

기본값

"기본값" 전략은 "박스 좌표축 기반 조합" 의 특수 형태입니다. 이 모드에서는 소프트웨어가 박스의 두 좌표축 모두에 대해 조합을 시도하고, 조합 박스 수가 가장 많은 방식을 선택합니다.

진공 그리퍼 구성/오프셋 방식

진공 그리퍼 박스 디팔레타이징 작업에서는 일반적으로 진공 그리퍼가 고정되어 교체가 어렵고 박스 크기는 다양합니다. 따라서 하나의 진공 그리퍼로 다양한 크기의 박스를 처리해야 합니다. 목표 박스를 피킹할 때 주변 비목표 박스를 오흡착하는 것을 방지하기 위해 디팔레타이징에서는 진공 그리퍼 오프셋 피킹이 자주 필요합니다.

진공 그리퍼 오프셋은 기본값, 모서리 번호 순서, 사용자 정의 전략 우선순위의 3가지 모드를 제공합니다.

기본 전략

이 모드에서는 진공 그리퍼의 코너를 우선 사용해 박스를 피킹합니다.

박스 커버리지 하한

진공 그리퍼가 박스 상면을 덮는 최소 커버리지를 제한합니다. 실제 커버리지가 임계값보다 낮으면 고정력이 부족한 것으로 판단하여 피킹을 허용하지 않습니다.

사용자 정의 전략 우선순위

이 모드에서는 사용자가 진공 그리퍼 오프셋 전략의 우선순위를 지정할 수 있습니다.

전략 우선순위

오프셋 전략은 중심-중심, 변 중점-변 중점, 코너-코너의 3가지입니다. 실제 요구에 따라 각 단계 전략의 오프셋 방식을 설정할 수 있습니다.

아래 그림에서 주황색 직사각형은 박스, 회색 직사각형은 진공 그리퍼를 나타내며, 진공 그리퍼 내부의 초록색은 활성 구역, 빨간색은 비활성 구역입니다.
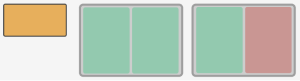
custom strategy priority1
  • 진공 그리퍼에서 단일 구역만 활성화

    아래 그림 기준으로 왼쪽은 중심-중심, 가운데는 진공 그리퍼 변 중점-박스 변 중점, 오른쪽은 진공 그리퍼 코너-박스 코너 피킹입니다.
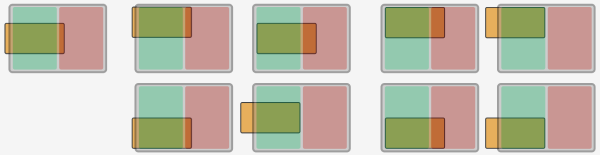
    custom strategy priority2
  • 진공 그리퍼에서 2개 구역 활성화

    아래 그림 기준으로 왼쪽은 중심-중심, 가운데는 진공 그리퍼 변 중점-박스 변 중점, 오른쪽은 진공 그리퍼 코너-박스 코너 피킹입니다.
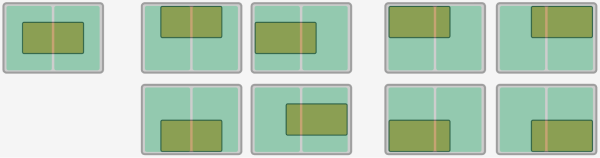
    custom strategy priority3
  • 활성 구역이 2개보다 많을 때도 같은 방식으로 확장됩니다.

박스 커버리지 하한

진공 그리퍼가 박스 상면을 덮는 최소 커버리지를 제한합니다. 실제 커버리지가 임계값보다 낮으면 고정력이 부족한 것으로 판단하여 피킹을 허용하지 않습니다.

진공 그리퍼 방향

진공 그리퍼 방향은 박스 그룹 피킹 시 진공 그리퍼와 박스 그룹 사이의 상대 방향을 결정합니다.

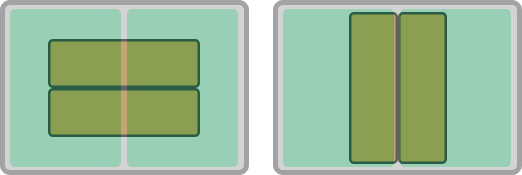
진공 그리퍼 장변 방향 과 방향 기준 객체 파라미터를 조합하면 아래 4가지 방식이 있습니다.

  • 진공 그리퍼 장변이 박스 그룹 장변과 평행

  • 진공 그리퍼 장변이 박스 그룹 장변과 수직

  • 진공 그리퍼 장변이 박스 그룹 조합 방향과 평행

  • 진공 그리퍼 장변이 박스 그룹 조합 방향과 수직

long side direction suction cup

진공 그리퍼 장변이 박스 그룹 장변과 평행(좌), 수직(우)

오프셋 순서

진공 그리퍼 오프셋 방식을 툴 중심점과 기준점 사이 거리 기준으로 정렬하며, 중심점이 기준점에 가까울수록 우선순위가 높습니다. 기준점 거리 정렬 파라미터를 선택하면 아래 파라미터를 설정할 수 있습니다.

기준점 X/Y 좌표

기준점 위치를 설정합니다. 기준점은 3D 시뮬레이션 공간에 표시됩니다.

상위 오프셋만 유지

모든 오프셋 시도 중에서 실현 가능성이 높은 일부 해만 시도합니다.

최대 계획 해 개수

유지할 오프셋 해의 최대 개수입니다.

적용 예시

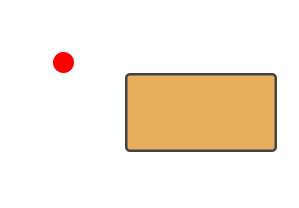
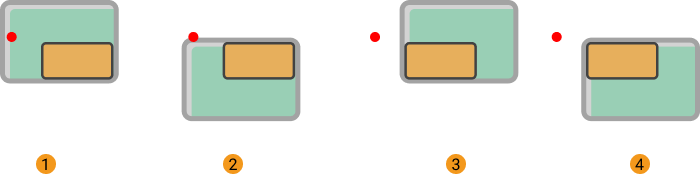
아래 그림에서 기준점은 빨간 점 위치입니다.

offset priority example1

코너-코너 전략만 사용하는 예시에서 소프트웨어의 오프셋 시도 우선순위는 아래와 같습니다.

offset priority example2

모서리 번호 순서

이 모드에서는 사용자가 설정한 모서리 번호 시퀀스에 따라 순서대로 박스 피킹을 시도합니다.

모서리 번호는 진공 그리퍼 구성기에서 자동 생성됩니다. 아래 그림처럼 각 진공 그리퍼 분할 구역의 가장자리 두 자리 번호가 모서리 번호입니다.
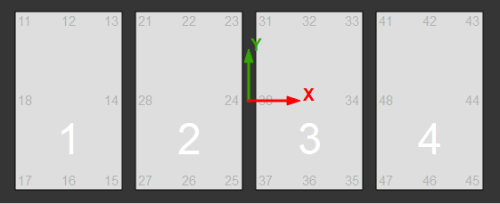
side number list

박스 커버리지 하한

진공 그리퍼가 박스 상면을 덮는 최소 커버리지를 제한합니다. 실제 커버리지가 임계값보다 낮으면 고정력이 부족한 것으로 판단하여 피킹을 허용하지 않습니다.

모서리 번호 시퀀스

모서리 번호 시퀀스를 지정합니다. 예시: 11,17,21,22를 입력하면 소프트웨어가 입력 순서대로 박스 피킹을 시도합니다.

진공 그리퍼 방향

진공 그리퍼 방향은 박스 그룹 피킹 시 진공 그리퍼와 박스 그룹 사이의 상대 방향을 결정합니다.

진공 그리퍼 장변 방향 과 방향 기준 객체 파라미터를 조합하면 아래 4가지 방식이 있습니다.

  • 진공 그리퍼 장변이 박스 그룹 장변과 평행

  • 진공 그리퍼 장변이 박스 그룹 장변과 수직

  • 진공 그리퍼 장변이 박스 그룹 조합 방향과 평행

  • 진공 그리퍼 장변이 박스 그룹 조합 방향과 수직

long side direction suction cup

진공 그리퍼 장변이 박스 그룹 장변과 평행(좌), 수직(우)

박스 낙하 감지

진공 그리퍼 하부에 장착된 접촉 센서(DI)의 피킹 시점/배치 시점 신호 변화를 비교해 이송 중 박스 낙하를 감지합니다.

진공 그리퍼 구성기에서 진공 그리퍼 하부 각 분할 구역의 DI 위치를 지정하면, 박스 피킹 계획 시 피킹 대상 박스가 어느 센서를 덮는지 자동 판별하여 검사해야 할 DI 신호를 자동 계산합니다.

박스 가장자리 제외 거리

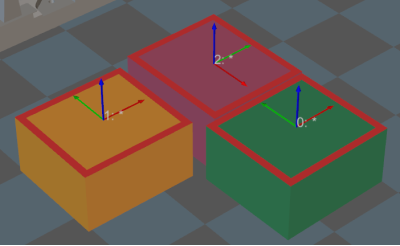
실제 디팔레타이징 과정에서 진공 그리퍼 하부 센서가 박스 가장자리 근처에 있으면, 박스 간 간격이 크거나 가장자리 흡착이 불안정해 오검출이 발생할 수 있습니다. 이를 방지하기 위해 박스 가장자리 제외 거리 를 설정할 수 있으며, 센서가 제외 범위 안에 있으면 낙하 감지에서 제외됩니다. 아래 그림의 빨간 테두리가 제외 범위입니다.

box remove distance

피킹 수량

피킹 총량 제한

피킹 총량 설정

총량

피킹 총량 상한

이미 피킹

이미 피킹한 박스 총수

이번 피킹

진공 그리퍼의 이번 피킹 박스 수량

단일 피킹 수량 제한

1회 피킹 수량 설정

단일 피킹 수량 상한

1회 피킹 수량 상한 설정

이 페이지가 도움이 되었습니까?

다음 방법을 통해 피드백을 보내주실 수 있습니다:

저희는 귀하의 개인정보를 소중히 다룹니다.

당사 웹사이트는 최상의 사용자 경험을 제공하기 위해 쿠키를 사용하고 있습니다. "모두 수락"을 클릭하시면 쿠키 사용에 동의하시는 것이며, "모두 거부"를 클릭하시면 이 웹사이트 방문 시 귀하의 정보가 추적되거나 기억되지 않도록 단일 쿠키만 사용됩니다.