DI 체크
파라미터 설명
비이동 스텝 기본 파라미터
실행을 건너뛰기
| 없음 |
기본값. 해당 스텝의 실행을 건너뛰지 않습니다. |
| 시뮬레이션할 때만 |
시뮬레이션을 할 때만 해당 스텝의 실행을 건너뜁니다. 아웃 포트는 실행 건너뛸 때의 아웃 포트 파라미터를 통해 저정됩니다. |
| 항상 |
실제 실행 또는 시뮬레이션을 할 때 모두 해당 스텝의 실행을 건너뜁니다. 아웃 포트는 실행 건너뛸 때의 아웃 포트 파라미터를 통해 저정됩니다. |
| 조절 설명 |
시뮬레이션할 때만 또는 *항상*으로 설정할 때 프로젝트 실행 중에는 현재 스텝을 건너뛰고 계속 다음 스텝을 실행합니다. 예를 들어, "DI 체크" 스텝이 프로젝트에 연결되어 있고 시뮬레이션 중 외부 입력 신호가 없는 경우, “실행을 건너뛰기” 파라미터를 설정하지 않으면 해당 스텝을 실행할 때 프로젝트 실행이 중지됩니다. 이 파라미터를 설정한 후에는 이 스텝을 실행하지 않고 시뮬레이션이 완료될 때까지 계속 다음 스텝을 실행합니다. |
DI 포트
| 기본값 |
0 |
| 설명 |
실제 로봇의 배선에 따라 해당 DI 포트 번호를 설정합니다. 예를 들어 1로 설정하면 DI1의 상태를 검사하고, 2로 설정하면 DI2의 상태를 검사합니다. |
사전 계획 아웃 포트
| 기본값 |
-1 |
| 값 리스트 |
-1, 0, 1 |
| 설명 |
로봇의 DI를 검사할 때, 이 스텝의 앞뒤 스텝 사이에 의존 관계가 있으면 로봇의 전체 동작 계획이 중단되어 공동 계획을 수행할 수 없습니다. 이 파라미터를 조정하면 신호가 지정된 포트(포트 0 또는 포트 1)에서 강제로 출력되도록 하면서 전체 계획을 중단하지 않게 할 수 있습니다. -1로 설정하면 이 스텝이 현재 DI 신호를 정상적으로 검사하며, 전체 계획을 중단합니다. 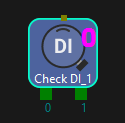
0으로 설정하면 신호가 포트 0에서 출력되며, 이 스텝의 앞뒤 스텝을 연결해 함께 계획할 수 있으므로 로봇의 전체 실행이 더 원활해집니다. 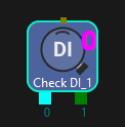
1로 설정하면 신호가 포트 1에서 출력되며, 이 스텝의 앞뒤 스텝을 연결해 함께 계획할 수 있으므로 로봇의 전체 실행이 더 원활해집니다. 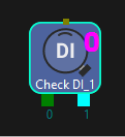
|