캘리브레이션 전 준비
병진 캘리브레이션 또는 회전 캘리브레이션을 수행하기 전에, 실제 캘리브레이션 방식에 따라 기본 구성, 카메라 구성, 통신 구성, 캘리브레이션 구성을 완료하십시오.
기본 구성
수행할 캘리브레이션 유형에 따라 해당 기본 구성을 완료합니다.
-
병진 캘리브레이션
-
회전 캘리브레이션
-
트러스 로봇을 설치하고, 현장 환경이 안정적이며 뚜렷한 진동이 없는지 확인합니다.
-
카메라 브래킷과 카메라를 설치합니다. 캘리브레이션 전후로 카메라를 이동하거나 설치 위치를 조정하지 마십시오.
-
캘리브레이션에 사용할 프로젝트를 준비하고, 프로젝트가 유효한 특징점을 출력할 수 있는지 확인합니다.
-
실제 상황에 따라 로봇의 움직임이 카메라 위치에 영향을 주는지 확인합니다.
-
병진 캘리브레이션을 완료하고 유효한 병진 캘리브레이션 파일을 저장합니다.
-
트러스 로봇이 일정한 속도로 회전할 수 있는지 확인합니다.
-
회전 캘리브레이션에 사용할 프로젝트를 준비하고, 각 회전 위치에서 프로젝트가 유효 특징점을 안정적으로 출력할 수 있는지 확인합니다.
통신 구성
자동 캘리브레이션 또는 캘리브레이션 업데이트를 수행할 때는 사용자 정의 통신 서비스를 구성해야 합니다. 수동 캘리브레이션만 사용하는 경우 이 절은 건너뛸 수 있습니다.
-
통신 구성을 열고 서비스 구성 페이지로 이동합니다.
-
외부 장치의 통신 방식에 따라 TCP 또는 PLC 서비스를 생성하고, 관련 사용자 정의 통신 서비스 구성을 완료합니다.
-
통신 서비스를 활성화하고, 외부 장치가 소프트웨어와 정상적으로 통신할 수 있는지 확인합니다.
|
캘리브레이션 구성
자동 캘리브레이션 또는 캘리브레이션 업데이트를 사용하기 전에 캘리브레이션 통신을 구성해야 합니다. 메뉴 바에서 을 선택해 캘리브레이션 구성 창을 연 다음, 캘리브레이션 통신 탭으로 이동합니다.
캘리브레이션 통신
캘리브레이션 통신 탭에서 외부 장치의 통신 방식에 따라 다음 구성을 완료합니다.
-
TCP 통신
-
PLC 통신
-
기본 구성 영역에서 TCP 사용자 정의 통신 서비스를 선택한 뒤 명령 ID와 구분자를 설정합니다.
-
전송 형식 영역에서 외부 장치가 소프트웨어로 전송하는 각 필드의 위치를 설정합니다.
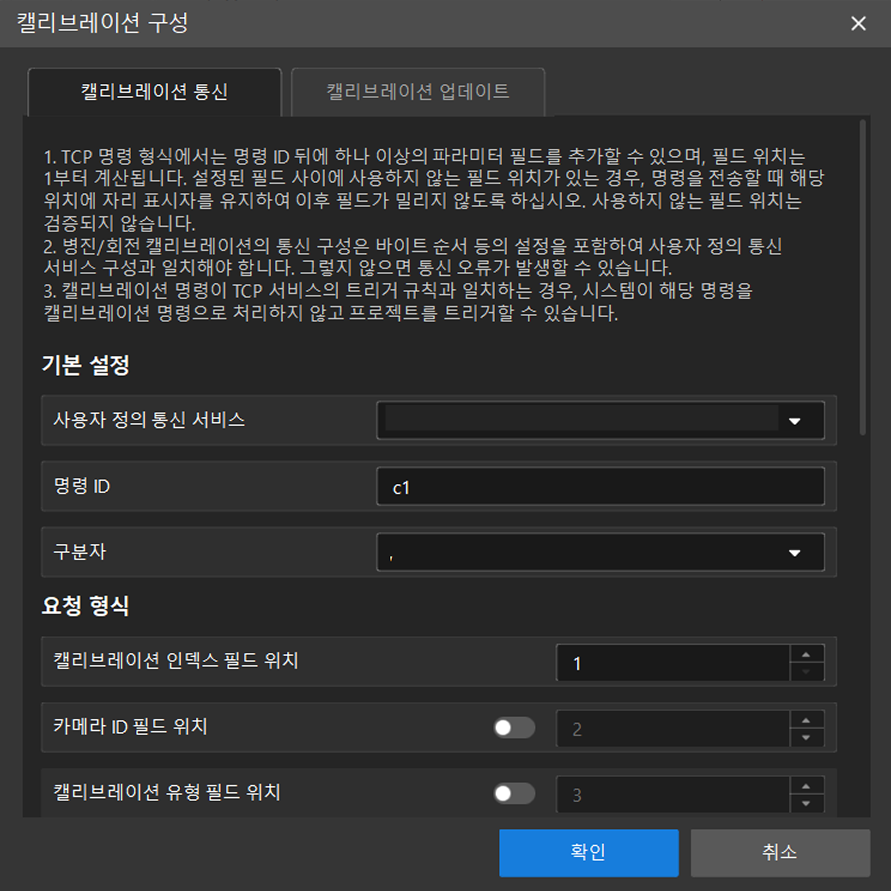
필드 설명 캘리브레이션 인덱스 필드 위치
명령에서 캘리브레이션 인덱스가 위치하는 자리입니다. 캘리브레이션 인덱스는 서로 다른 캘리브레이션 작업을 구분하는 데 사용됩니다.
카메라 ID 필드 위치
명령에서 카메라 ID가 위치하는 자리입니다. 카메라 ID 검증이 필요 없으면 이 필드를 비활성화할 수 있습니다.
캘리브레이션 유형 필드 위치
명령에서 캘리브레이션 유형이 위치하는 자리입니다. 활성화 시 병진 필드 값과 회전 필드 값을 각각 설정해야 합니다. 캘리브레이션 유형 검증이 필요 없으면 이 필드를 비활성화할 수 있습니다.
동작 유형 필드 위치
명령에서 동작 유형이 위치하는 자리입니다. 시작, 계속, 종료에 대응하는 필드 값을 각각 설정해야 합니다.
좌표 필드 위치
명령에서 설비 포즈 X, Y, RZ가 위치하는 자리입니다.
-
반환 형식 영역에서 소프트웨어가 외부 장치로 반환하는 각 필드의 위치를 설정합니다.
필드 설명 캘리브레이션 인덱스 필드 위치
반환 데이터에서 캘리브레이션 인덱스가 위치하는 자리입니다.
카메라 ID 필드 위치
반환 데이터에서 카메라 ID가 위치하는 자리입니다. 카메라 ID를 반환할 필요가 없으면 이 필드를 비활성화할 수 있습니다.
캘리브레이션 유형 필드 위치
반환 데이터에서 캘리브레이션 유형이 위치하는 자리입니다. 캘리브레이션 유형을 반환할 필요가 없으면 이 필드를 비활성화할 수 있습니다.
상태 필드 위치
반환 데이터에서 캘리브레이션 상태가 위치하는 자리입니다. 실행 중, 완료, 실패에 대응하는 필드 값을 각각 설정해야 합니다.
| TCP 명령 형식에서는 명령 ID 뒤에 여러 파라미터 필드를 추가할 수 있으며, 필드 위치는 1부터 시작합니다. 이미 설정한 필드 사이에 미사용 필드 위치가 있는 경우, 명령 전송 시 해당 자리의 플레이스홀더를 유지해야 이후 필드가 밀리지 않습니다. 미사용 필드 위치는 검증에 참여하지 않습니다. |
-
기본 구성 영역에서 PLC 사용자 정의 통신 서비스를 선택한 다음 트리거 변수 이름을 선택하고 트리거 값을 설정합니다.
| PLC 캘리브레이션 통신은 숫자형 변수만 지원합니다. 소프트웨어는 선택한 PLC 사용자 정의 통신 서비스에 따라 바이트 순서를 처리합니다. Siemens S7 클라이언트는 ABCD 바이트 순서를 사용하고, Mitsubishi MC 클라이언트는 CDAB 바이트 순서를 사용합니다. Modbus TCP 마스터를 사용할 때는 캘리브레이션 통신의 바이트 순서가 선택한 사용자 정의 통신 서비스에 설정된 바이트 순서와 일치합니다. |
-
전송 형식 영역에서 외부 장치가 캘리브레이션 데이터를 소프트웨어에 기록할 때 사용할 변수를 선택하고, 각 동작에 대응하는 변수 값을 설정합니다.
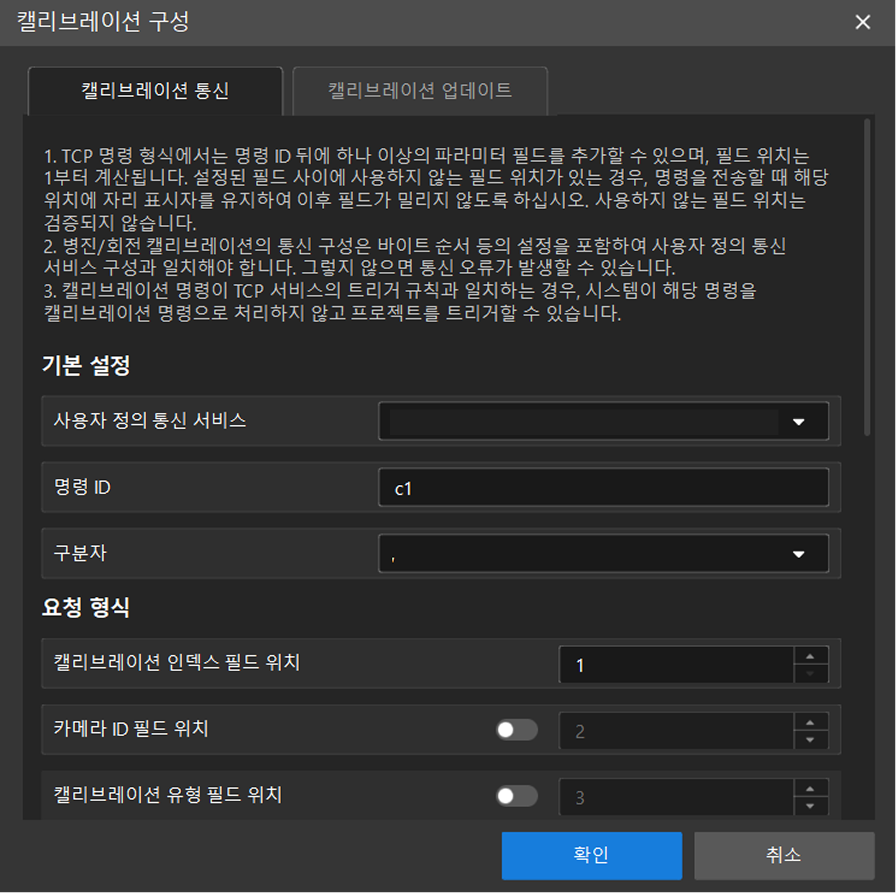
필드 설명 캘리브레이션 인덱스 변수 이름
캘리브레이션 인덱스를 기록하는 데 사용할 변수입니다.
카메라 ID 변수 이름
카메라 ID를 기록하는 데 사용할 변수입니다. 카메라 ID 검증이 필요 없으면 이 필드를 비활성화할 수 있습니다.
캘리브레이션 유형 변수 이름
캘리브레이션 유형을 기록하는 데 사용할 변수입니다. 활성화 시 병진 변수 값과 회전 변수 값을 각각 설정해야 합니다. 캘리브레이션 유형 검증이 필요 없으면 이 필드를 비활성화할 수 있습니다.
동작 유형 변수 이름
동작 유형을 기록하는 데 사용할 변수입니다. 시작, 계속, 종료에 대응하는 변수 값을 각각 설정해야 합니다.
좌표 변수 이름
설비 포즈 X, Y, RZ를 기록하는 데 사용할 변수입니다.
-
반환 형식 영역에서 소프트웨어가 캘리브레이션 결과를 되돌려 쓸 때 사용할 변수를 선택하고, 각 상태에 대응하는 변수 값을 설정합니다.
필드 설명 캘리브레이션 인덱스 변수 이름
캘리브레이션 인덱스를 반환하는 데 사용할 변수입니다.
카메라 ID 변수 이름
카메라 ID를 반환하는 데 사용할 변수입니다. 카메라 ID를 반환할 필요가 없으면 이 필드를 비활성화할 수 있습니다.
캘리브레이션 유형 변수 이름
캘리브레이션 유형을 반환하는 데 사용할 변수입니다. 캘리브레이션 유형을 반환할 필요가 없으면 이 필드를 비활성화할 수 있습니다.
상태 변수 이름
캘리브레이션 상태를 반환하는 데 사용할 변수입니다. 실행 중, 완료, 실패에 대응하는 변수 값을 각각 설정해야 합니다.
구성을 완료한 뒤 확인을 클릭하여 저장합니다.
TCP 통신 예시
TCP 통신을 예로 들면, 명령 ID가 `c1`이고 카메라 ID 필드 위치와 캘리브레이션 유형 필드 위치가 모두 활성화되어 있다고 가정합니다. 전송 형식에서 캘리브레이션 인덱스, 카메라 ID, 캘리브레이션 유형, 동작 유형, X, Y, RZ의 필드 위치는 순서대로 1~7이며, 반환 형식에서 캘리브레이션 인덱스, 카메라 ID, 캘리브레이션 유형, 상태 필드 위치는 순서대로 1~4입니다.
전송 명령 형식:
c1,<캘리브레이션 인덱스>,<카메라ID>,<캘리브레이션 유형>,<동작 유형>,<X>,<Y>,<RZ>반환 명령 형식:
c1,<캘리브레이션 인덱스>,<카메라ID>,<캘리브레이션 유형>,<상태>