主控通信配置

您正在查看V1.8.1版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本节介绍如何主控 UR 机器人。

UR 机器人通过运行优傲脚本控制其运动,因此工控机可以通过向机器人发送优傲脚本以控制机器人。

  • 机器人每收到一个脚本,便会立即执行。如果程序没有执行完成,此时收到另一段包含运动的脚本,机器人会急停,然后立即执行最新的脚本。如果通过 30002 端口发送一段用 sec 定义(不是 def 定义)的不包含运动的脚本函数(例如改变某一个变量值),机器人不会急停。

  • 对于 UR5E 等带有 E 系列的机器人,将机器人改为远程控制,Mech-Viz 才能控制机器人运动,否则只能同步机器人,不能移动机器人。

建立网络连接

开机并将网线连接至机器人控制柜网口。

network connections

①为控制柜中网口,②为 UR 默认网口。

建议直接使用①网口,避免网线公母头延长造成网络不稳定。

查看 IP 和控制器版本

  1. 单击示教器右上角图标。

    about1
  2. 选择 关于 。

    about2
  3. 单击 版本号 。

    about3

配置 IP

  1. 单击示教器右上角图标。

    about1
  2. 选择 设置 。

    about4
  3. 依次单击系统  网络。

    modify ip

    正确配置 IP 地址,使其与工控机 IP 在同一网段,完成后单击 应用 。

开启远程控制

  1. 单击示教器右上角图标。

    about1
  2. 选择 设置 。

    about4
  3. 依次单击系统  远程控制  启用。

    remote control1
  4. 单击示教器右上角 本地 图标,出现 远程控制 选项。

    remote control2
  5. 单击 远程控制 选项,便可切换至远程控制模式。

    remote control3

测试主控通信

创建Mech-Viz工程

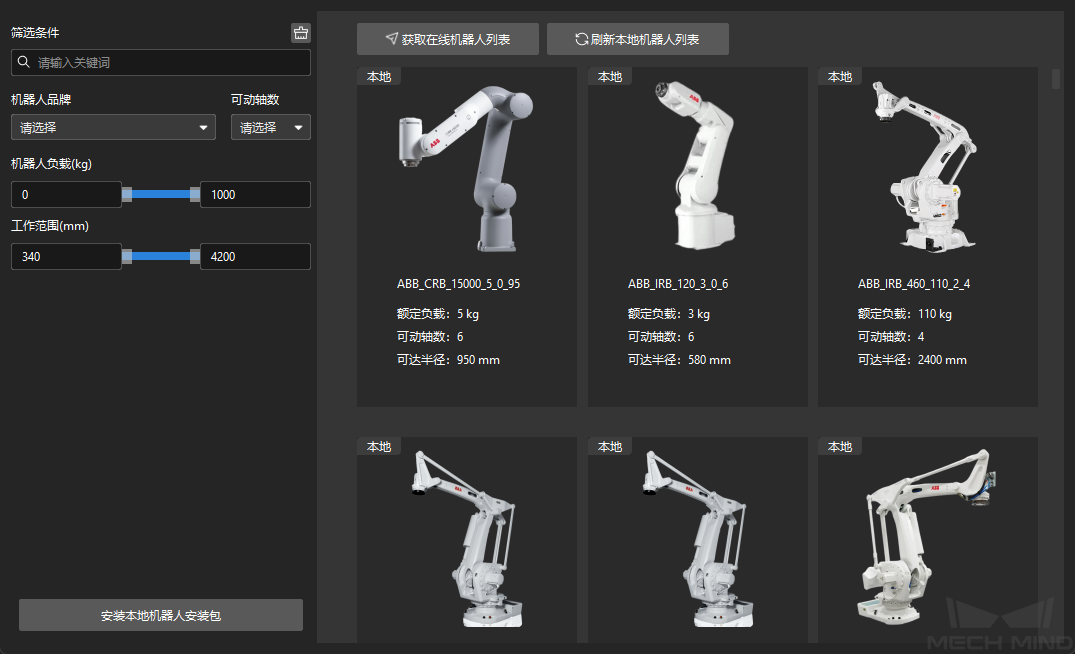
  1. 打开Mech-Viz软件,按下键盘上 Ctrl+N(新建工程)。在如下界面中,根据真实机器人的品牌和型号,选择对应的机器人模型。
    Unnamed image
  2. 按下键盘上 Ctrl+S,创建或选择文件夹,以保存工程。

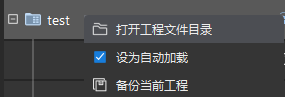
  3. 在Mech-Viz软件的左侧窗口中,右键单击工程名称,勾选 设为自动加载。
    Unnamed image

连接机器人

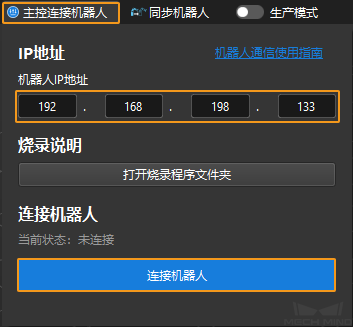
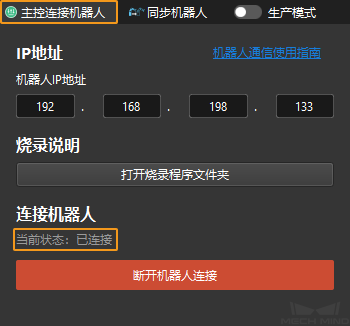
  1. 在Mech-Viz软件中,单击工具栏中的 主控连接机器人。

  2. 在 机器人IP地址 处,填入真实机器人的IP地址(图中的IP地址仅为示意),单击 连接机器人。

    Unnamed image

    若Mech-Viz成功连接真实机器人,则当前状态显示 已连接,同时,工具栏中的图标由蓝色变为绿色。

    Unnamed image

    若连接失败,请检查设置的机器人IP地址是否有误。

移动机器人

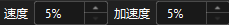
  1. 在Mech-Viz软件中,将工具栏中的速度与加速度调整为5%。

    Unnamed image
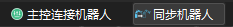
  2. 在工具栏中,单击 同步机器人,使其处于选中状态,此时三维仿真空间中的虚拟机器人位姿将同步为真实机器人位姿,然后再次单击 同步机器人,以取消选中状态。

    Unnamed image
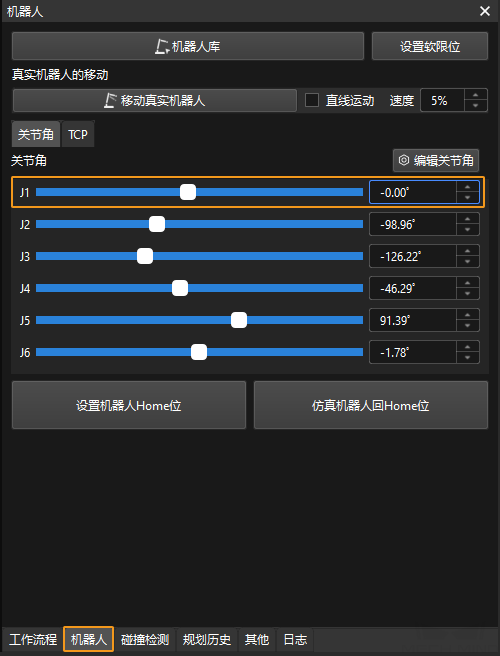
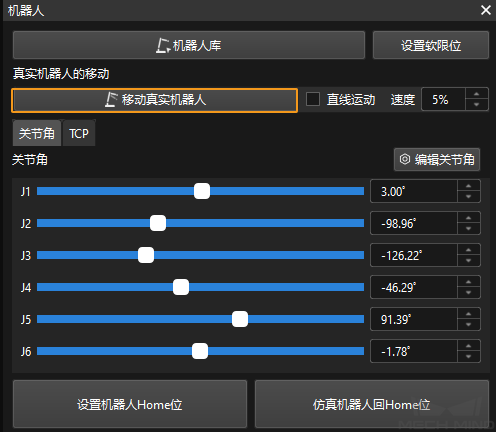
  3. 在 机器人 选项卡下,微调 J1 关节角角度(例如,将 0° 调整为 3°)。此操作将使虚拟机器人发生移动。

    Unnamed image
  4. 单击 移动真实机器人 ,确认真实机器人是否移动。如果真实机器人移动至虚拟机器人的位姿,则说明主控通信正常。

    在运行机器人时,请确保人员安全。当发生紧急情况时,请按下示教器上的急停按钮!
    Unnamed image

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。