通信方式の紹介
ビジョンシステムのハードウェア設置が完了した後、Mech-Mindビジョンシステムと外部機器(ロボット、PLC、上位システムなど)の間の通信方式を選択し、これにより両者のデータのやり取りを実現しています。Mech-Mindビジョンシステムは、以下の3種類の通信方式をサポートしています。
| 標準インターフェース通信とAdapter通信を総称してインターフェース通信と呼びます。 |
Vizティーチング通信
ビジョンシステムがロボットと通信する際、ビジョンシステムがロボットを制御してタスクを実行する場合、つまりビジョンシステムが制御側であり、ロボットが被制御側である場合、この通信方式はVizティーチング通信と呼ばれます。この通信方式の具体的な動作は、ビジョンシステムがロボットにコマンドを送信し、ロボットがそのコマンドを受信して実行することです。
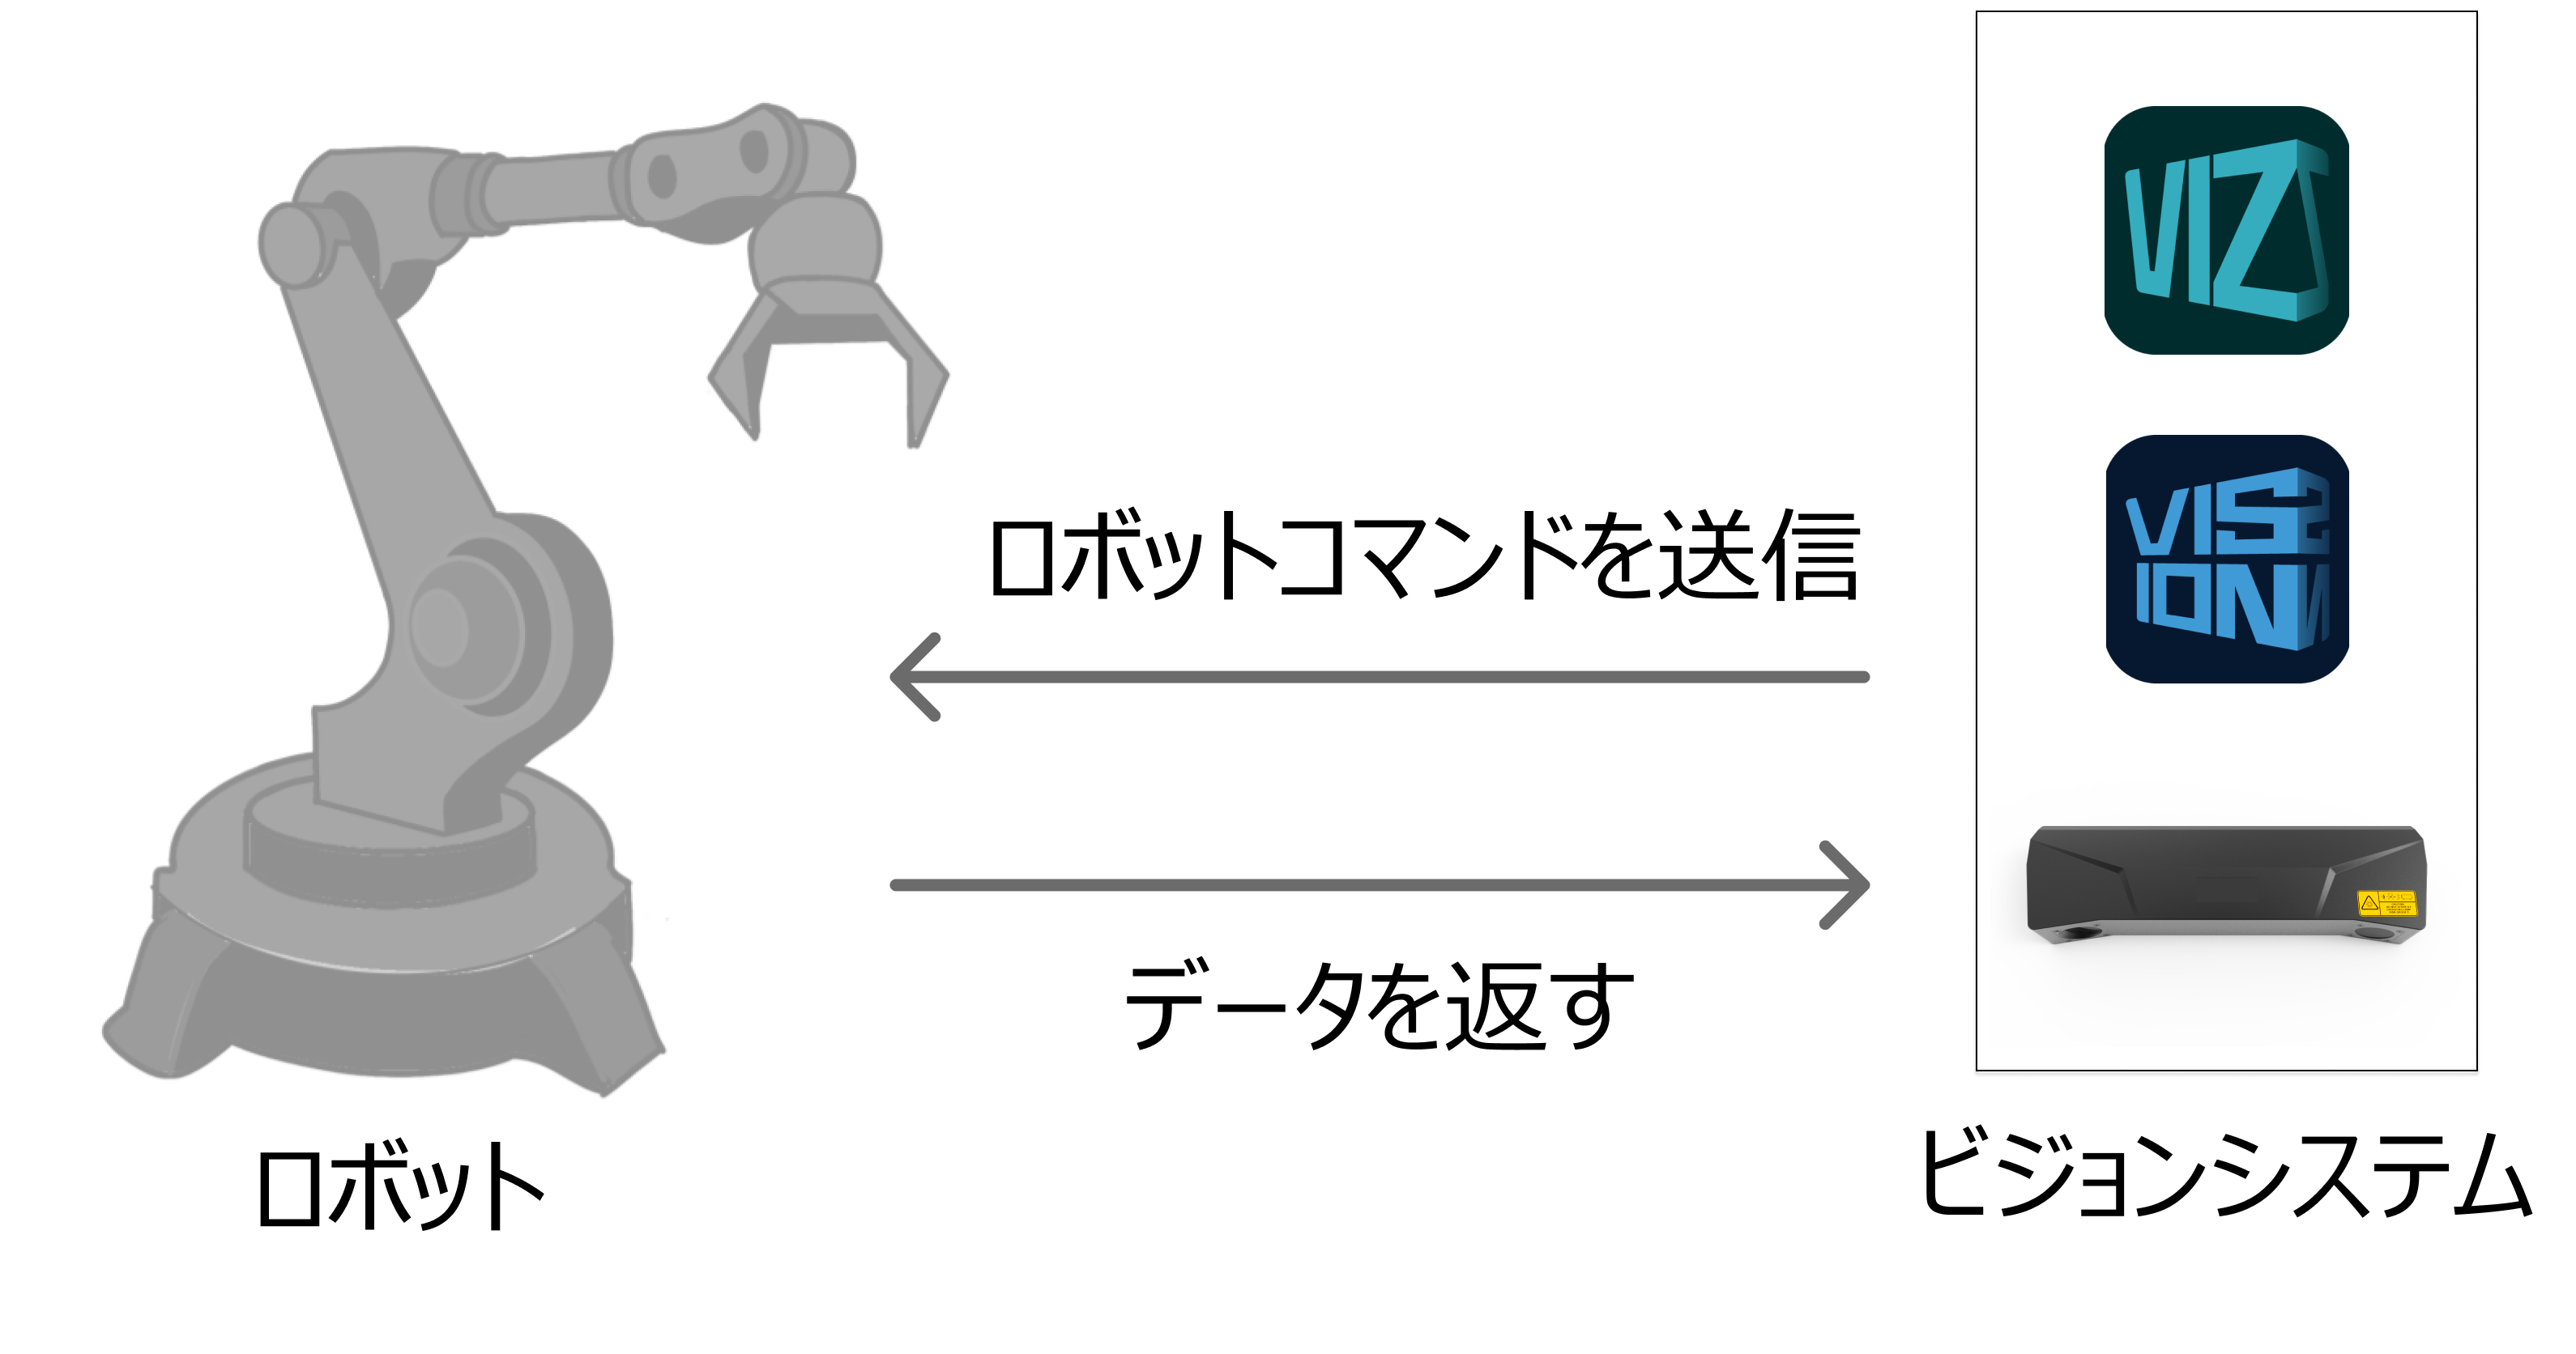
|
Vizティーチング通信の実装方法は主に以下の2種類に分かれます。
-
ロボットにVizとの通信プログラムを読み込む必要がある場合。
この場合、ロボットを制御するビジョンシステムのために、ロボットは読み込まれたVizとの通信プログラムを継続的に実行する必要があります。ABB、FANUC、KUKAなどのロボットは、この方法でVizティーチング通信を行います。
-
ロボットにVizとの通信プログラムを読み込む必要がない場合。
この場合、ロボットは リモート制御 モードに切り替えられ、ビジョンシステムはロボット本体から提供されるSDK(ソフトウェア開発キット)を介してロボットを直接制御することができます。つまり、ロボットは追加のフォアグラウンドプログラムを実行する必要はありません。AE、JAKAなどのロボットは、この方法でVizティーチング通信を行います。
標準インターフェース通信
ビジョンシステムが外部機器(ロボット、PLC、または上位システムなど)と通信する際、外部機器がビジョンシステムに標準インターフェースコマンドを送信し、ビジョンシステムがそのコマンドを受信して対応するデータを返す場合、この通信方式は標準インターフェース通信と呼ばれます。この通信方式では、ビジョンシステムは外部機器を制御せず、外部機器からのコマンドを受信して対応するデータを返すだけです。したがって、外部機器側のプログラムを作成して、ビジョンシステムと通信する必要があります。
|
標準インターフェースコマンドは、Mech-Mindが標準的な通信プロトコルに基づいて開発したコマンド群で、コマンド要求と応答のデータ形式を定義しています。これらのコマンドの機能は、Mech-VisionまたはMech-Vizプロジェクトを設定し、Mech-VisionまたはMech-Vizプロジェクトの出力結果を返すことです。 |
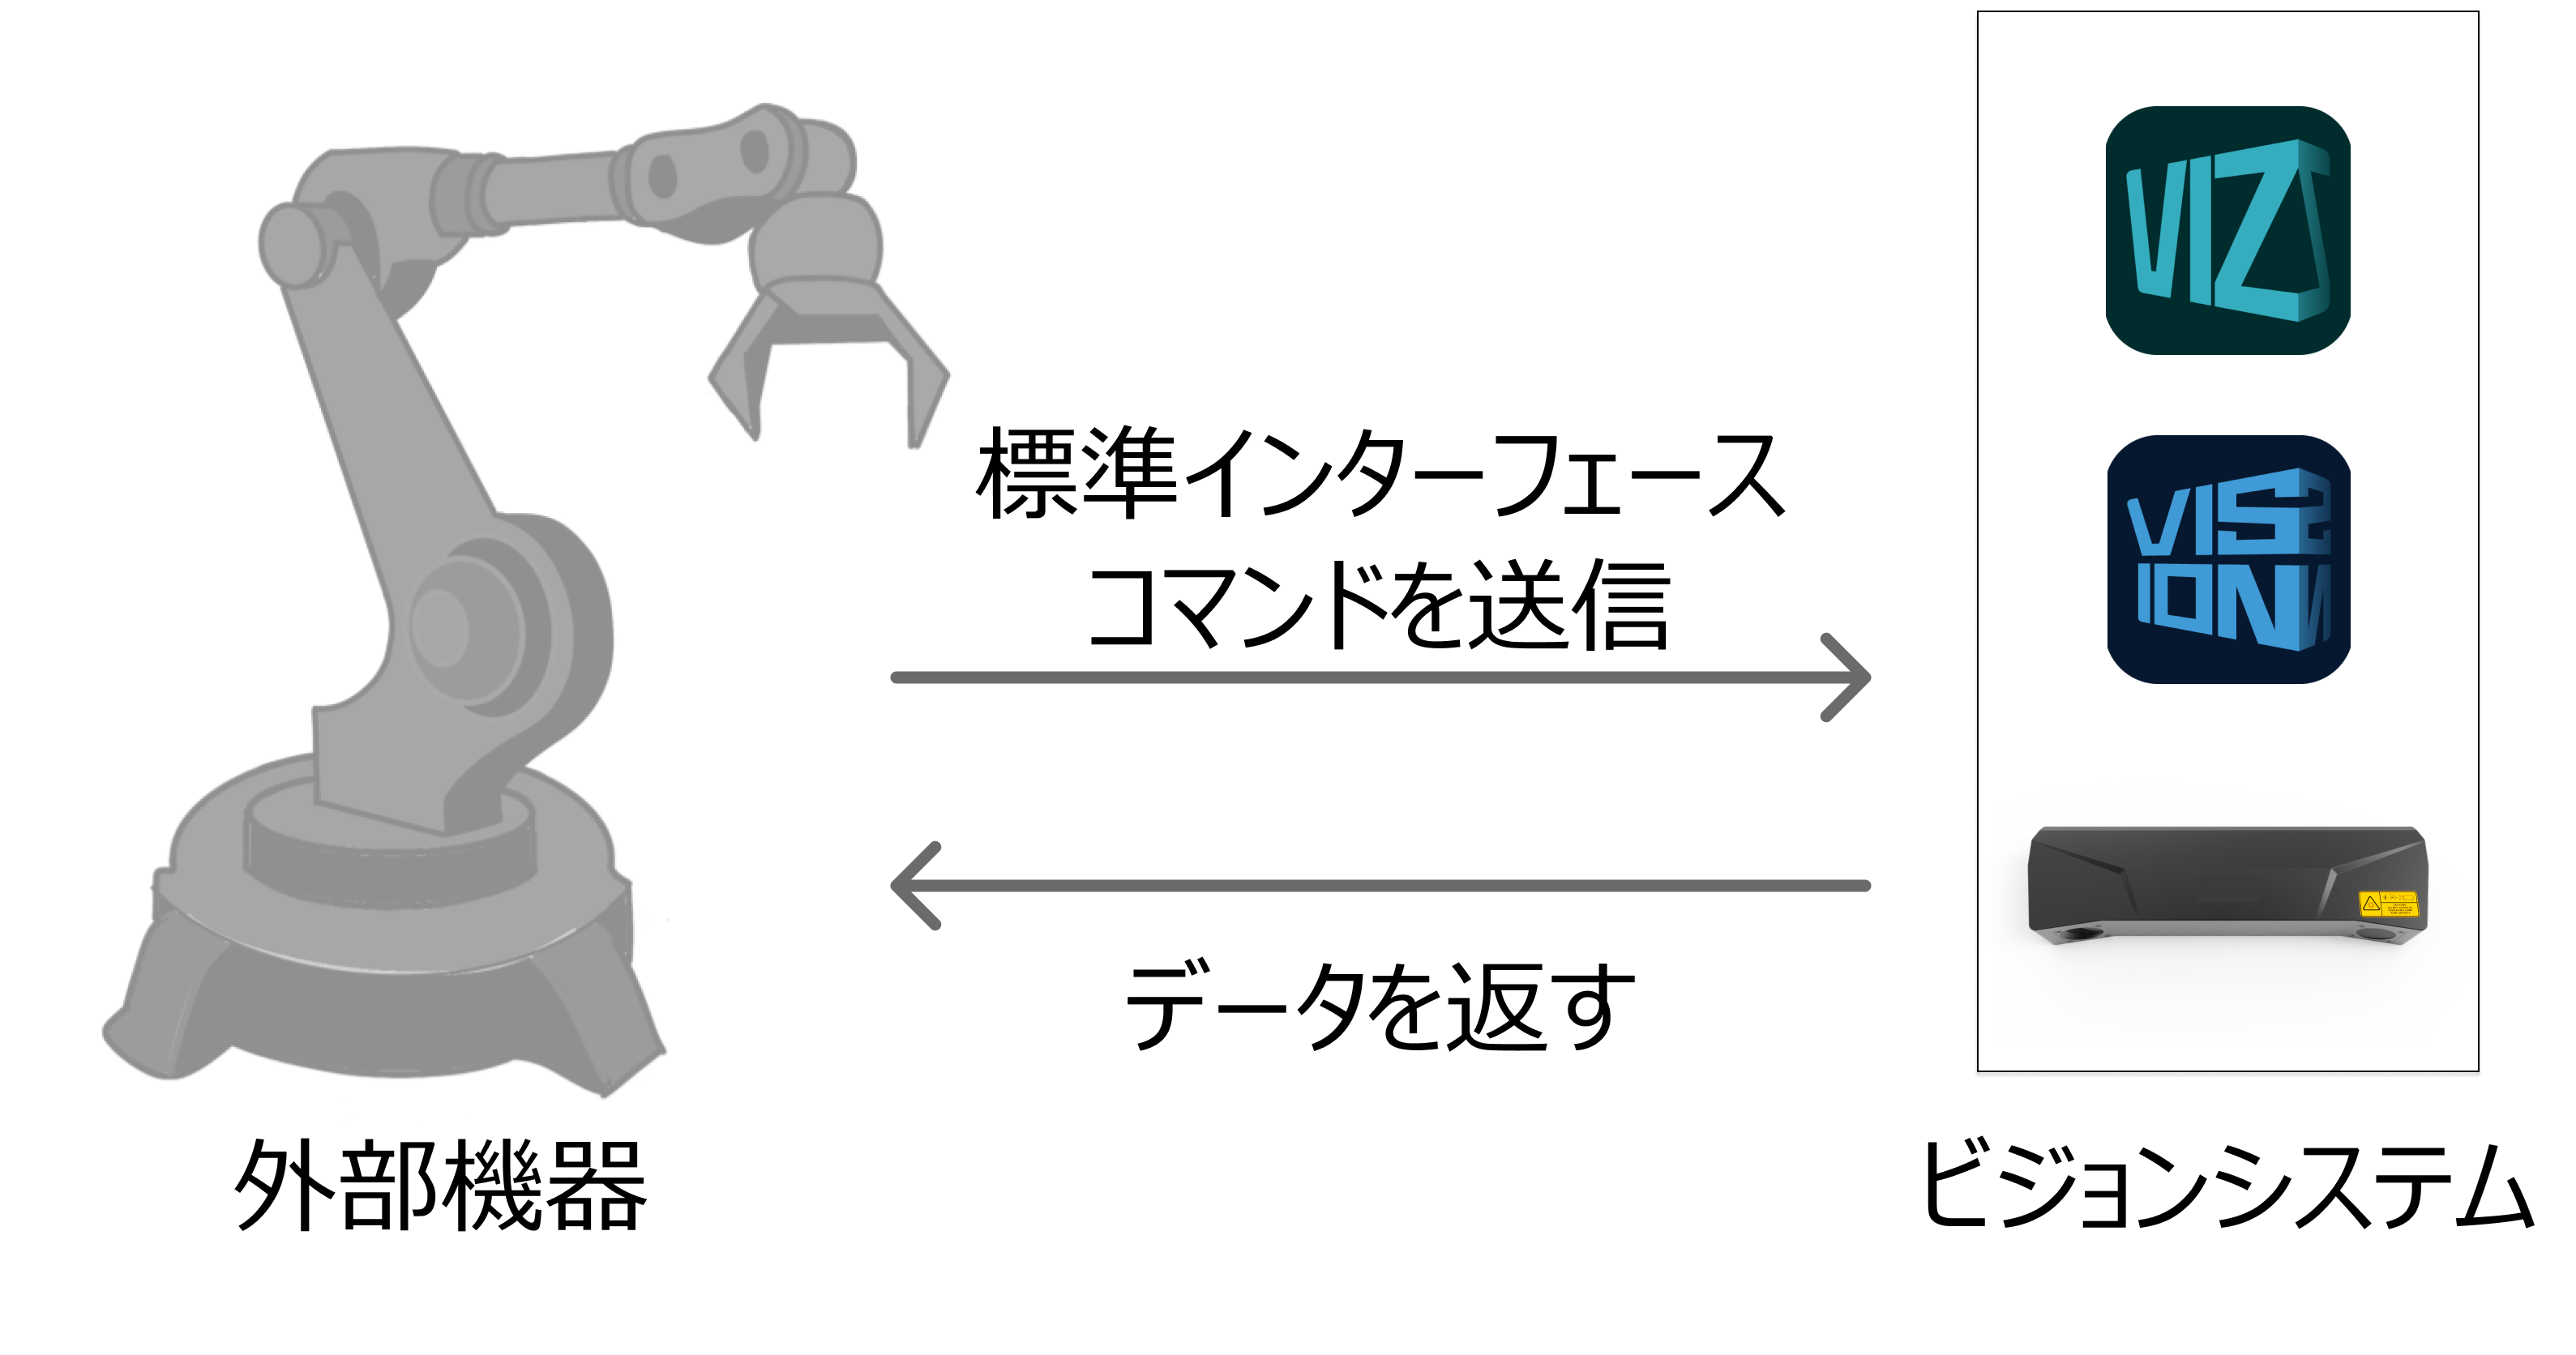
標準インターフェース通信の実装方法は主に以下の2種類に分かれます。
-
Mech-Mindビジョンシステムが外部機器に対応している場合、標準インターフェースコマンドを直接使用できます。詳細については、 標準インターフェース通信の一覧表 をご参照ください。
-
Mech-Mindビジョンシステムが外部機器に対応していない場合、標準インターフェースを使用して通信するために、 標準インターフェース開発者向けマニュアル を参照して対応する標準インターフェースコマンドを作成する必要があります。
Adapter通信
ビジョンシステムが外部機器(ロボット、PLC、または上位システムなど)と通信する際、外部機器がユーザー定義のコマンドをビジョンシステムに送信し、ビジョンシステムがそのコマンドを受信して対応するデータを返す場合、この通信方式はAdapter通信と呼ばれます。この通信方式では、通信両方がカスタムコマンドを確立する必要があります。そのため、ビジョンシステムと外部機器の両方のプログラムを作成する必要があります。
|
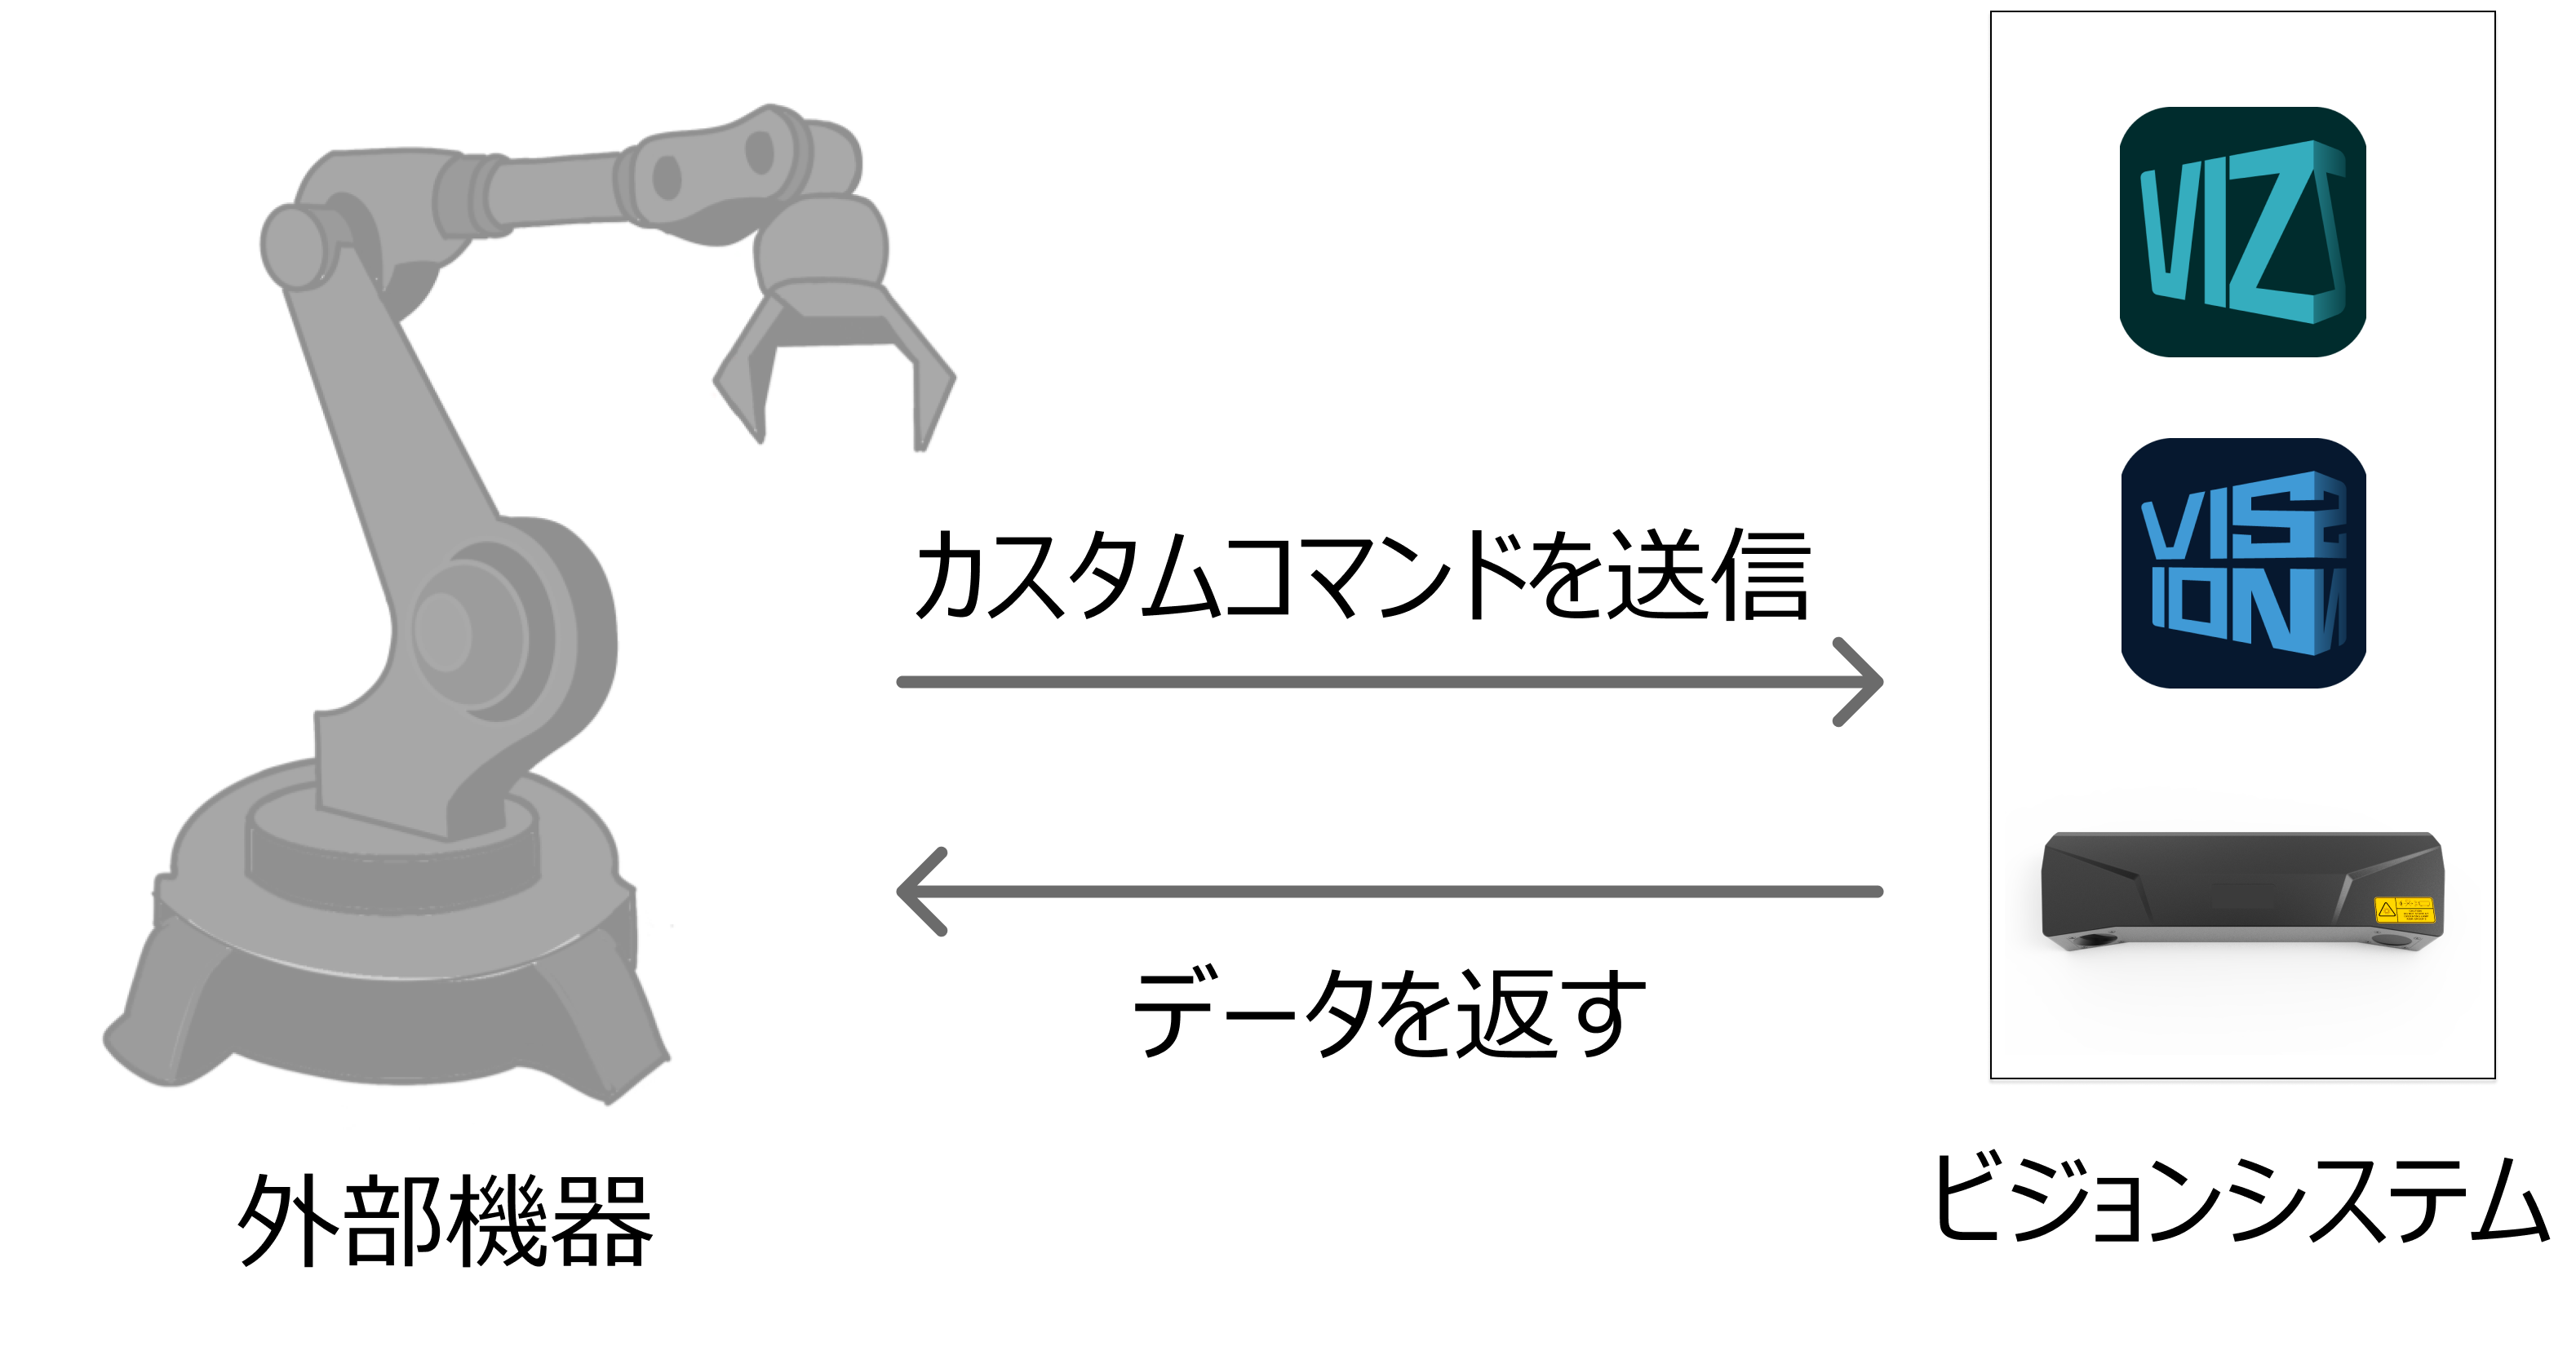
Adapter通信の実装は以下の2種類に分けられ、いずれもPythonプログラムによって実装されます。
-
Adapterプロジェクトの生成ツール を使用して通信両方のコマンド形式を迅速に設定します。生成されたコマンドが要件を満たさない場合は、Pythonを使用してさらに拡張できます。
-
Adapterプログラミングガイド に基づいて、通信両方のコマンド形式をゼロから開発します。
通信方式の比較
以下では、3種類の通信方式を比較し、それぞれの特徴や適用シーンについて説明します。
通信両方からのコマンドの送受信について、3種類の通信方式の違いを下表に示します。
| 通信方式 | コマンド形式 | コマンドの送信先 | コマンドの受信先 |
|---|---|---|---|
Vizティーチング通信 |
ロボットコマンド |
ビジョンシステム |
ロボット |
標準インターフェース通信 |
標準インターフェースコマンド |
外部機器(ロボット、PLCまたは上位システム) |
ビジョンシステム |
Adapter通信 |
カスタムコマンド |
外部機器(ロボット、PLCまたは上位システム) |
ビジョンシステム |
3種類の通信方式がサポートする通信プロトコル、使いやすさ、柔軟性の違いを下表に示します。
| 通信方式 | サポートする通信プロトコル | プログラムの追加作成 | 使いやすさ | 柔軟性 |
|---|---|---|---|---|
Vizティーチング通信 |
TCP、UDP |
必要なし |
低 |
低 |
標準インターフェース通信 |
TCP UDP Siemens PLC Snap7 PROFINET EtherNet/IP Modbus TCP Mitsubishi MC |
外部機器側のプログラムが必要 |
中 |
中 |
Adapter通信 |
TCP UDP HTTP WebSocket Siemens PLC Snap7 PROFINET EtherNet/IP Modbus TCP Mitsubishi MC その他の通信プロトコル |
ビジョンシステムと外部機器側のプログラムが必要 |
高 |
高 |
3種類の通信方式に対応可能なシーンを下表に示します。
| 通信方式 | 部品供給 | パレタイジング・デパレタイジング | 位置決め・組立 | 商品仕分け | 接着剤塗布 |
|---|---|---|---|---|---|
Vizティーチング通信 |
〇 |
〇 |
〇 |
〇 |
〇 |
標準インターフェース通信 |
〇 |
〇 |
〇 |
〇 |
× |
Adapter通信 |
〇 |
〇 |
〇 |
〇 |
〇 |
3種類の通信方式を理解した後、実際のプロジェクト要件に応じて適切な 通信方式を選択 する必要があります。