TM(达明)标定操作流程

您正在查看V1.8.2版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本节介绍 TM 机器人在与梅卡曼德视觉系统进行标准接口通信时如何完成自动标定流程。

在开始本节内容之前,请确保:
  • 已参照 TM(达明)标准接口通信配置 完成机器人程序烧录。

  • 机器人在手动模式下,即 Manual 灯常亮。若在自动模式下,请长按机器人控制棒上的 M/A 进行切换。

加载标定程序

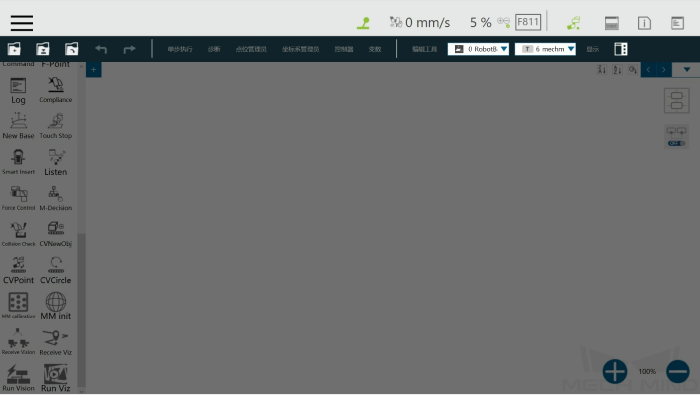
  1. 打开机器人控制软件后,单击 tm calibration programicon1 后,单击左侧的 专案,进入下图所示界面。

    tm calibration program1
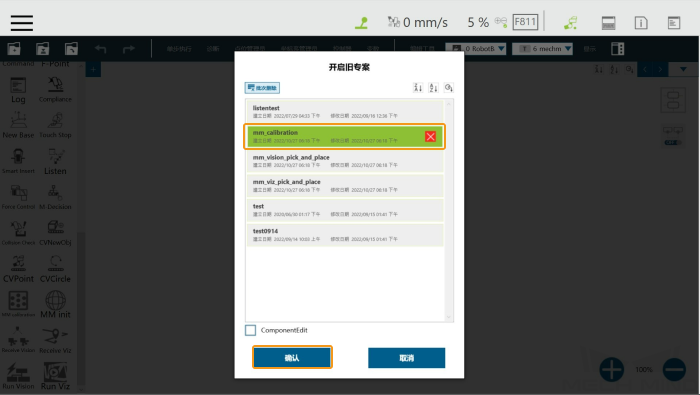
  2. 单击 tm calibration programicon2后,在弹出的窗口中选中 mm_calibaration 后,单击 确认 。

    tm calibration program2

设置标定起始点

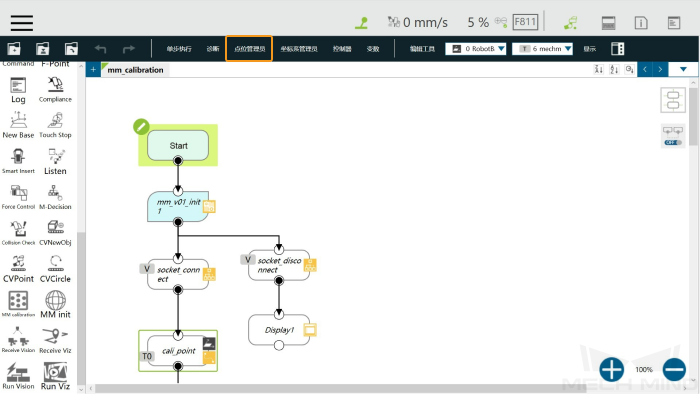
  1. 单击 点位管理员 。

    tm calibration program3
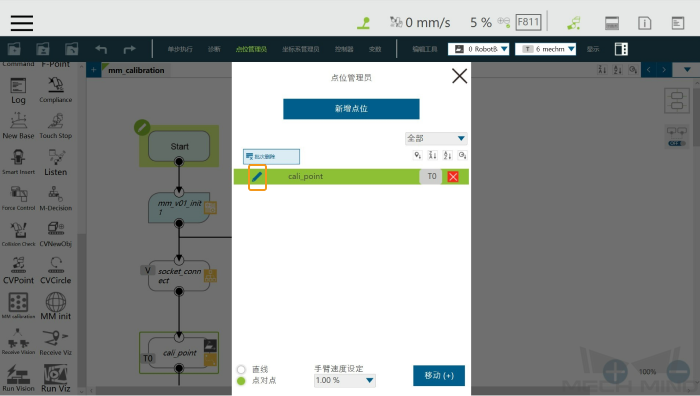
  2. 在弹出的窗口中,单击 tm interface program icon3。

    tm calibration program4
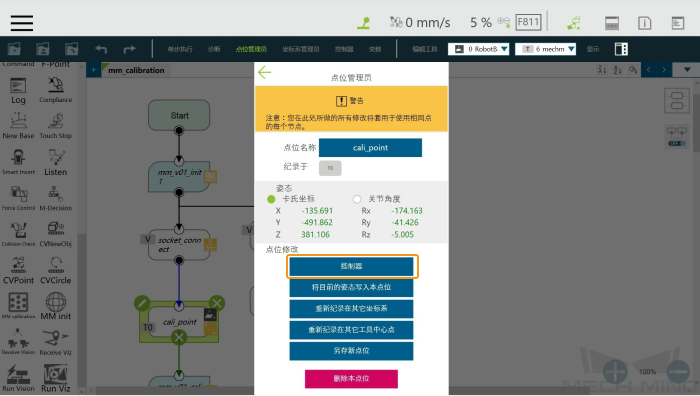
  3. 单击 控制器 。

    tm calibration program5
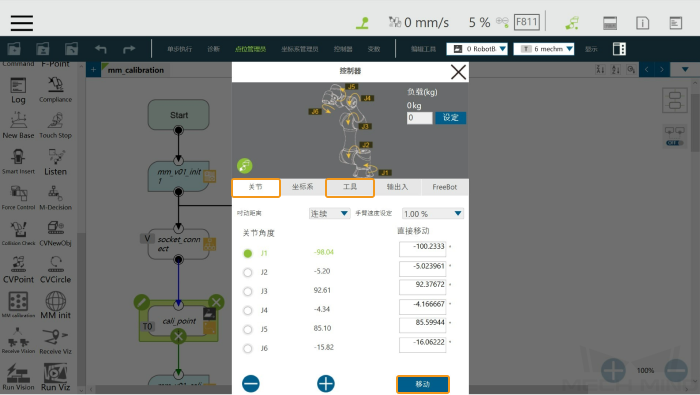
  4. 在 关节 或 工具 界面中,修改机器人的位姿,设置完成后单击 移动 。

此点是进行手眼标定的第一个拍照点,需确保标定板在相机视野的中央。

tm calibration program6

设置要连接的工控机 IP 地址

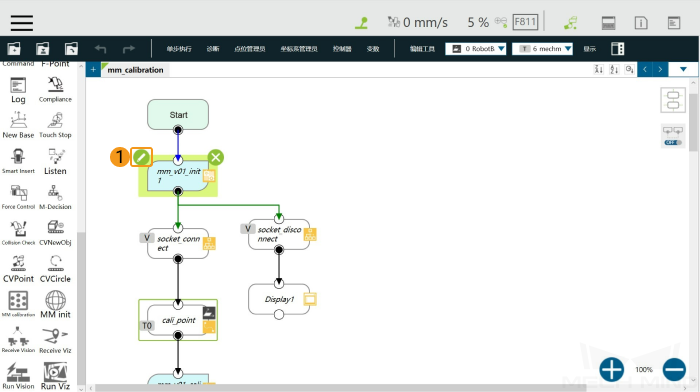
  1. 单击位于 init 组件左上方的 tm interface program icon4 。

    tm calibration program7
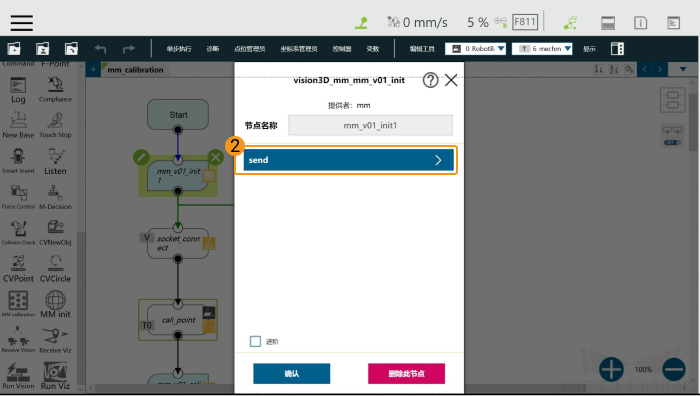
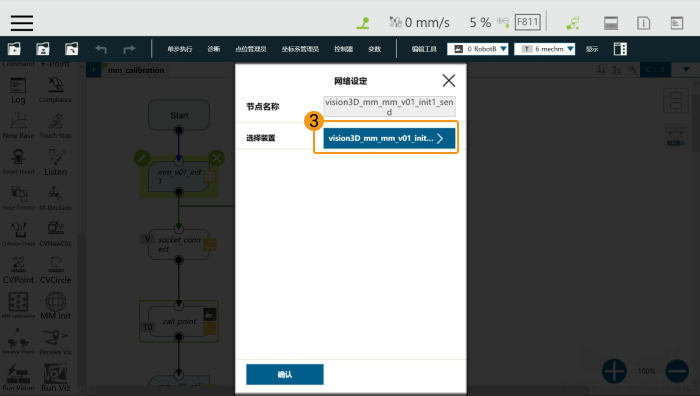
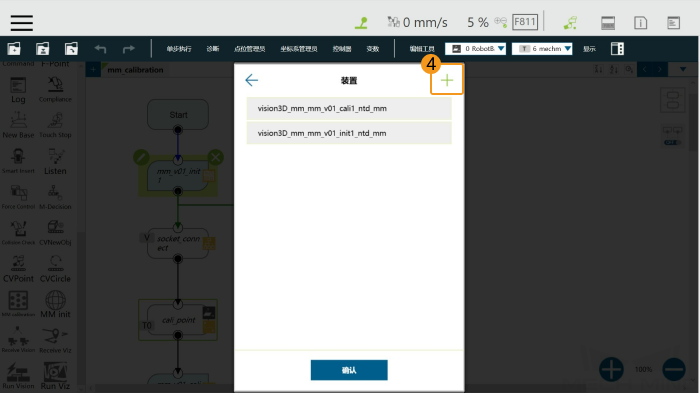
  2. 依次单击下图所示标识的部分。

    tm calibration program8
    tm calibration program9
    tm calibration program10
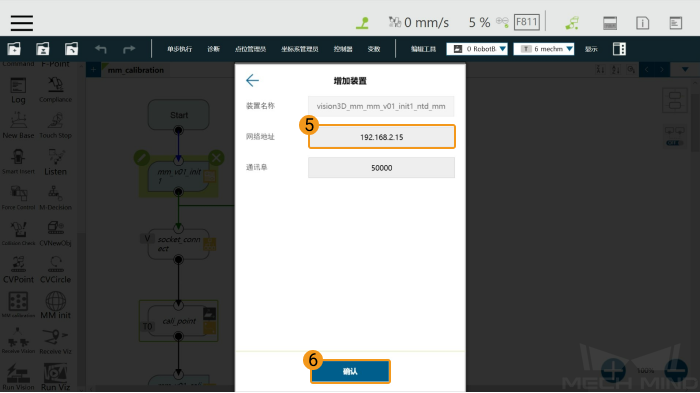
  3. 在网络地址处填写工控机连接机器人网口的 IP 地址后,单击 确认 。

    tm calibration program11

运行标定程序

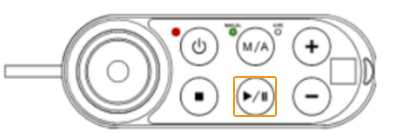
  1. 在手动模式下(Manual 灯常亮),单击控制棒上的 运行 按钮运行标定程序。

    tm calibration program12
  2. 确认 Mech-Vision 日志栏的 控制台 标签页中显示“进入标定流程,请在 Mech-Vision 中启动标定”。

在 Mech-Vision 中完成标定

  1. 启动 Mech-Vision 软件,单击 相机标定(标准) 或在菜单栏中依次单击相机助手  相机标定  标准打开标定工具。

  2. 根据相机的安装方式,按照软件提示完成剩余操作。

如果机器人在 60 秒内没有到达下一个标定点,Mech-Vision 软件会发出超时报错,此时需要重新选择标定程序, 并重新运行标定程序,然后在 Mech-Vision 软件中按照提示重新开始标定。

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。