ABB 烧录流程说明(RobotWare 7)

您正在查看V1.7.5版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

检查控制器及系统版本

  • 控制器:OmniCore。

  • 系统版本:RobotWare 版本大于 7.3。

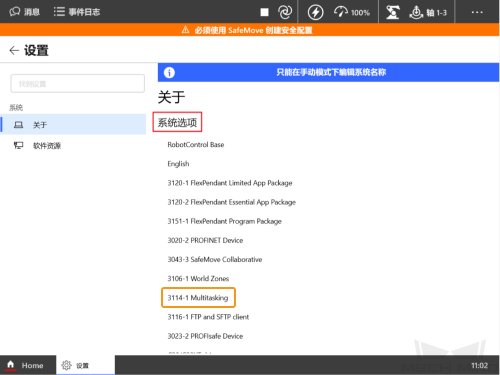
  • 系统选项:3114-1 Multitasking。

具体操作如下:

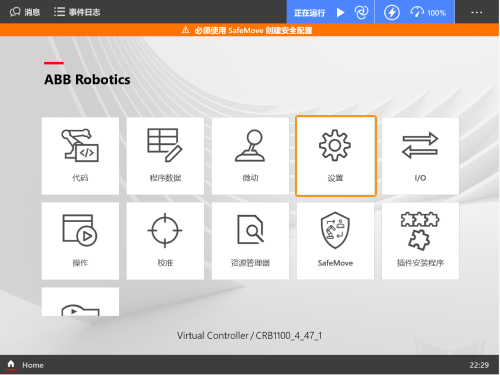
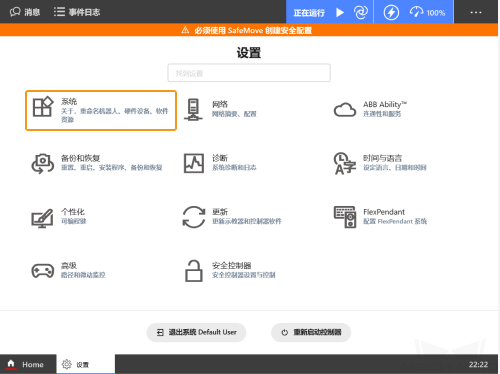
  1. 在示教器 Home 界面,依次单击设置  系统。

    robotware home
    robotware check1
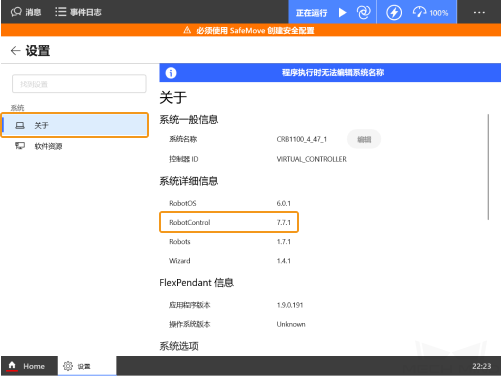
  2. 单击 关于 ,在 系统详细信息 中确认 RobotWare 版本大于 7.3。
    robotware check2
  3. 在 系统选项 中确认已安装 3114-1 Multitasking 。

    robotware check3
    系统版本不符合要求将无法正常烧录。

建立网络连接

硬件连接

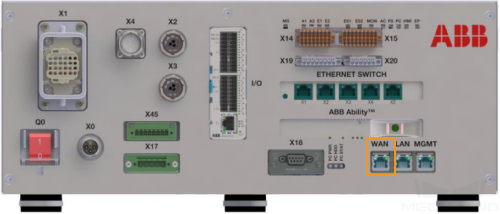
将工控机网线的另一端连接到机器人控制柜的 WAN 网口上,如下图所示。

robotware connection1

设置 IP

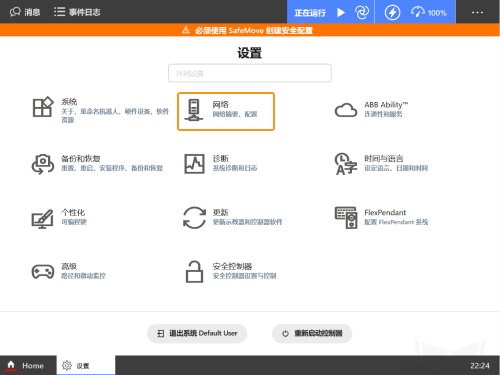
  1. 在示教器 Home 界面,依次单击设置  网络  公用网络 。

  2. 勾选 使用以下 IP地址 ,填写 IP地址 、 子网掩码 、 默认网关 ,机器人 IP 地址需与工控机 IP 地址在同一网段。

    robotware home
    robotware connection2
    robotware connection3
    网线必须连接到 WAN 口。设置 IP 时,注意区分机器人 WAN 口 的 IP 和 LAN 口的 IP。

烧录文件至机器人中

准备工作

将梅卡曼德系统软件安装目录下 Mech-Center/Robot_Server/Robot_FullControl/abb/server on ABB 中的以下文件夹复制到 U 盘中。

文件夹 说明

config_robware7

机器人配置文件,主要定义了主控需要的信号、自动加载模块及任务类型

MM_robware7

机器人程序模块

备份

请在开始烧录前进行备份,以便在误操作后恢复机器人系统。

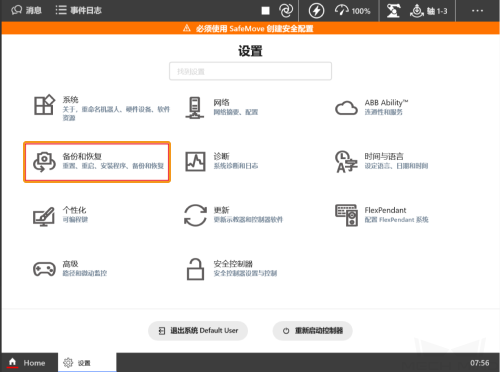
  1. 在 Home 页依次单击设置  备份和恢复 。

    robotware home
    robotware backup1
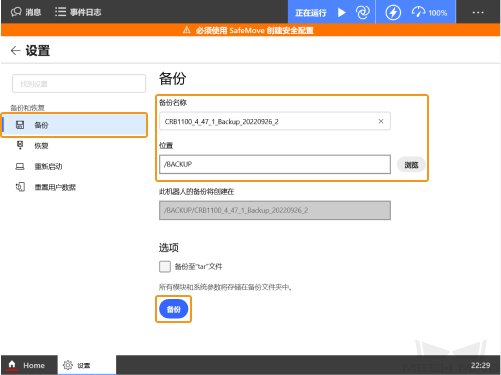
  2. 在备份界面中,修改名称与路径后,单击 备份 。

    robotware backup2
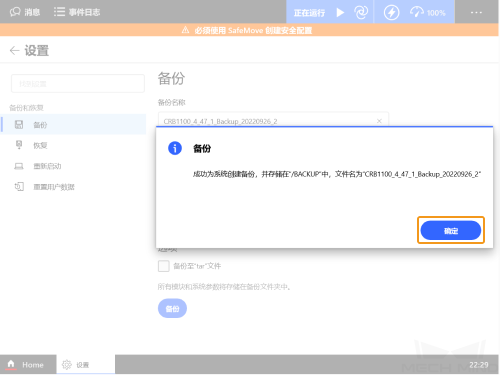
  3. 在弹出的窗口中单击 确认,此时已完成备份操作。

    robotware backup3

重置

重置分为 重置系统 和 重置 RAPID 。

  • 重置系统 将恢复出厂系统参数和 RAPID 程序,同时会重置 IO 配置,如果有板卡和其他通信设备,需要在重置系统后重新配置。

  • 重置 RAPID 将删除当前 RAPID 程序和数据,但会保留系统参数设置。

重置 RAPID

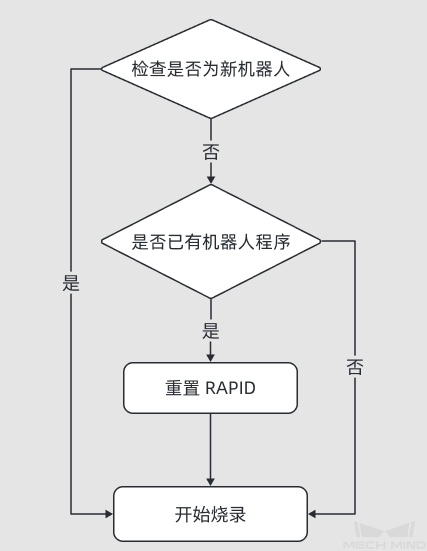
请根据以下逻辑图来判断是否需要 重置 RAPID 。

reset
  1. 在 Home 页依次单击设置  备份和恢复。

    robotware home
    robotware backup1
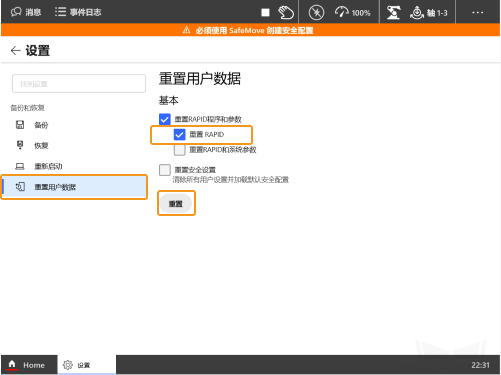
  2. 在 重置用户数据 界面中,勾选 重置 RAPID ,然后单击 重置 。

    robotware reset1
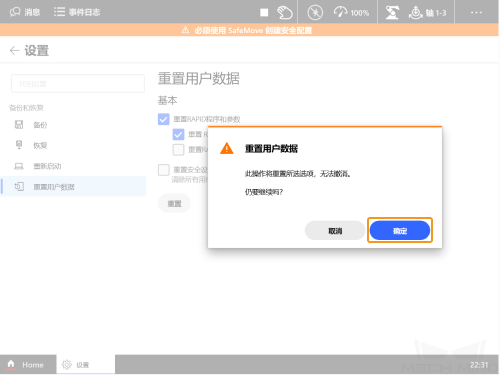
  3. 在弹出的窗口中单击 确定 。

    robotware reset2

重置系统(谨慎使用)

  1. 在 Home 页依次单击设置  备份和恢复。

    robotware home
    robotware backup1
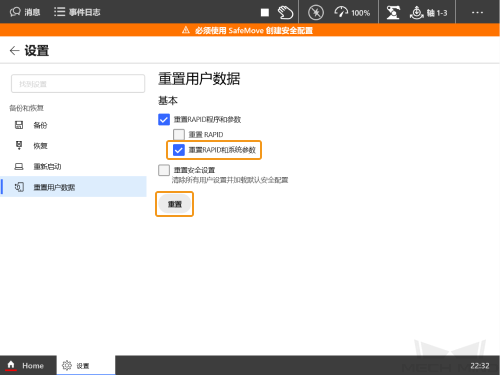
  2. 在 重置用户数据 界面中,勾选 重置 RAPID和系统参数 ,然后单击 重置 。

    robotware reset3
  3. 在弹出的窗口中单击 确定 。

    robotware reset2

开始烧录

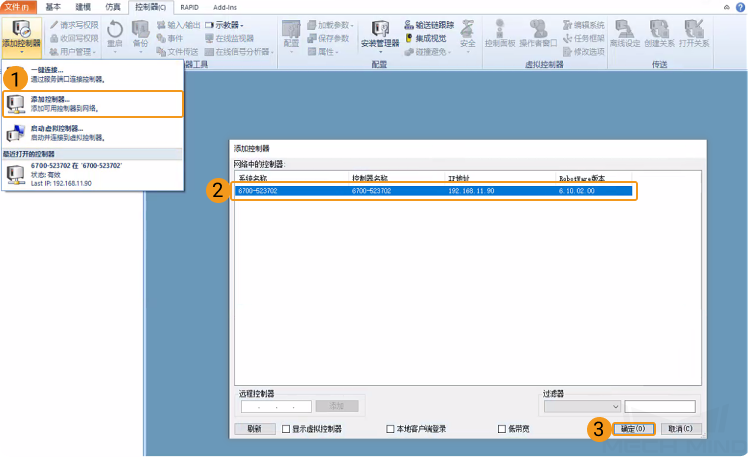
  1. 打开 RobotStudio,由于网线插在机器人控制柜 WAN 口上,按下图所示来添加控制器,控制器添加完成后,将自动连接到控制器管理端口。

    load program1
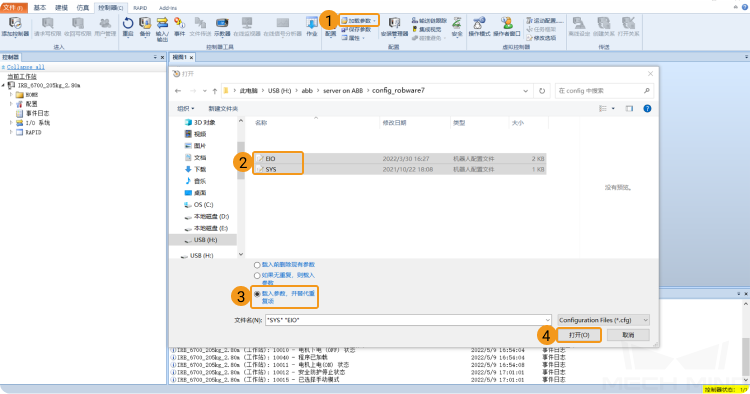
  2. 按照下图所示流程导入 config_robware7 文件夹下的两个配置文件。

    使用 “ctrl + 鼠标左键” 可同时选择多个文件。

    load program2
  3. 弹窗分别单击 确定 。

    load program3
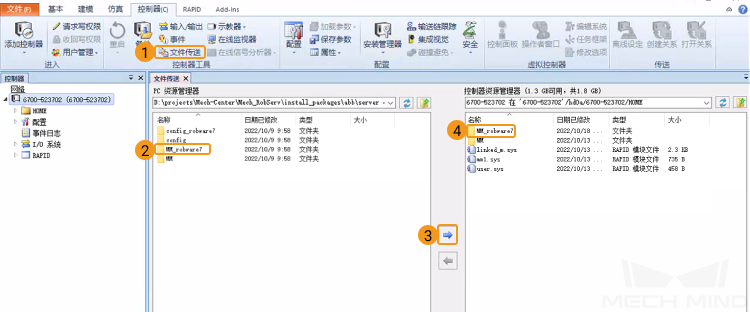
  4. 按照下图所示操作,将整个 MM_robware7 文件夹拷贝到机器人系统 HOME 路径下。

    load program4
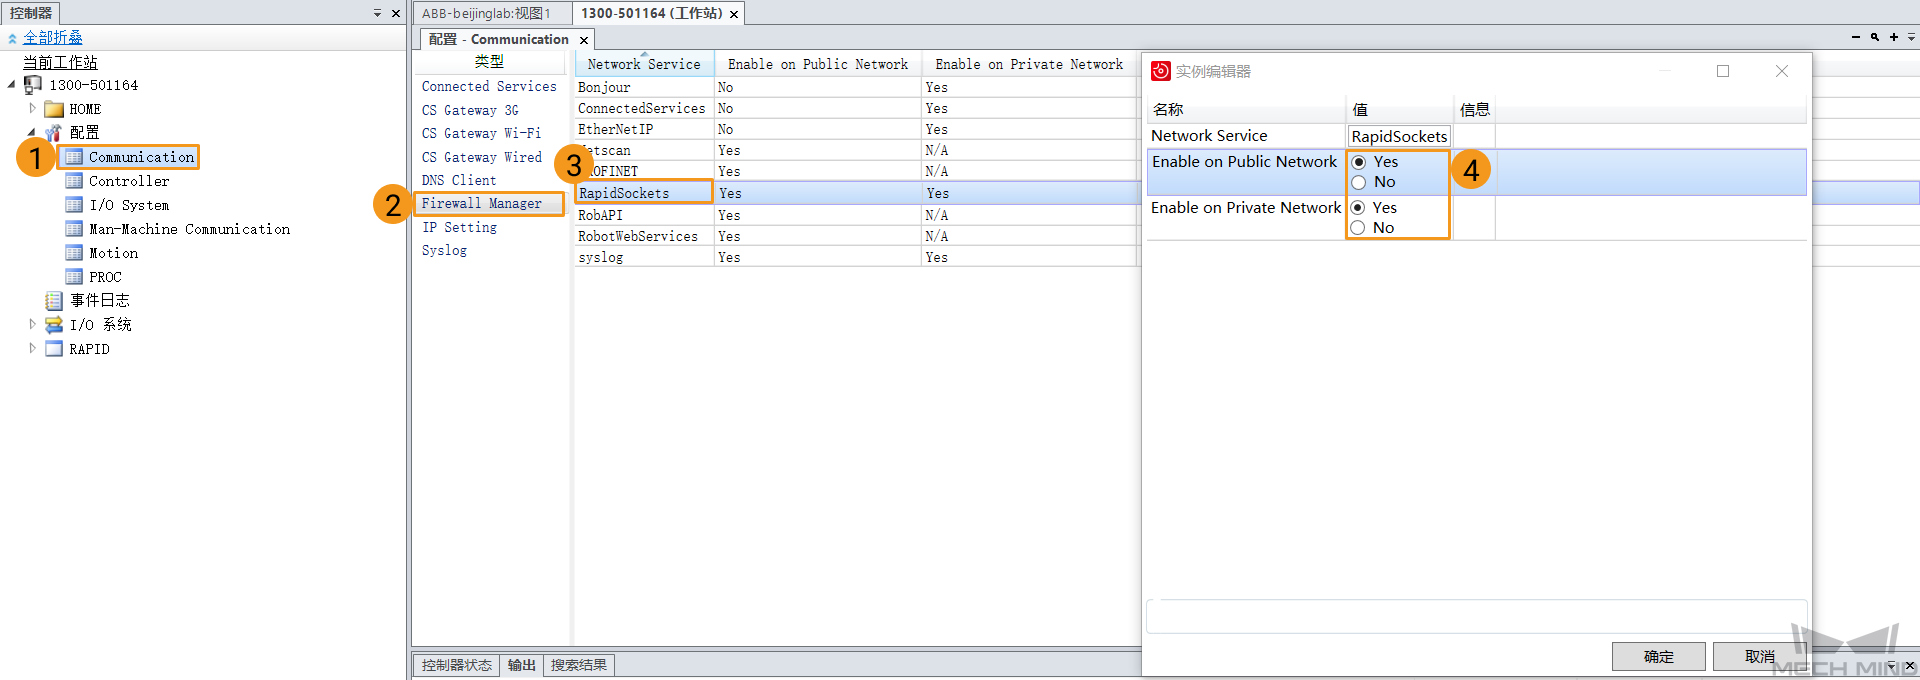
  5. 按照下图所示操作,开启 RapidSockets 网络服务。

    load program5
  6. 在 safe_area.mod 程序里可以按照现场机器人工作区域修改安全区域范围,单位 mm。

  7. 单击 重启,完成烧录操作。

    load program6

运行程序

重置指针

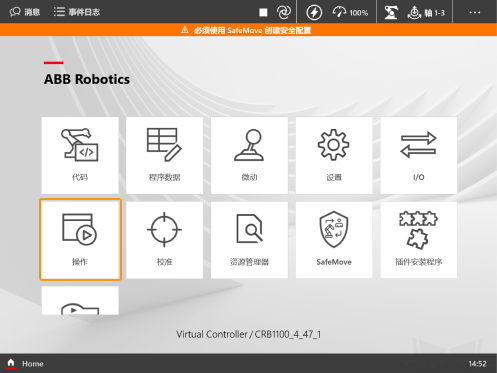
  1. 在 Home 页,单击 操作 。

    robotware run
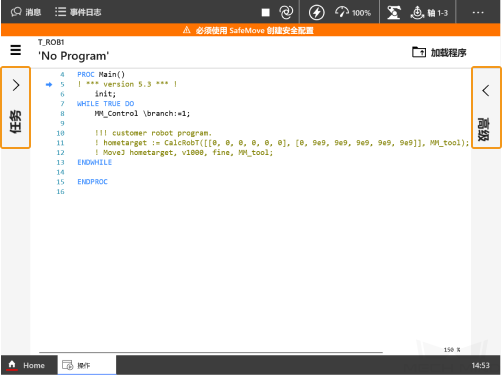
  2. 单击左侧的 任务 ,将展开任务列表;单击右侧的 高级 ,将弹出高级选项。

    robotware run1
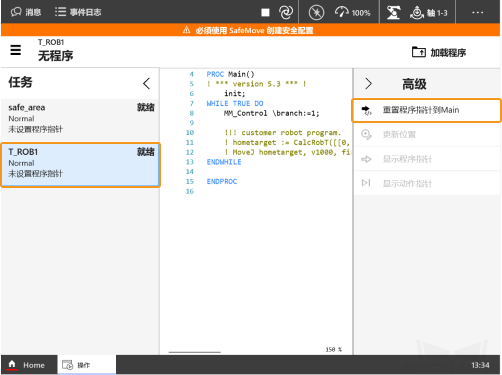
  3. 在任务列表中,选中 T_ROB1 后,单击 重置程序指针到Main 。

    robotware run2
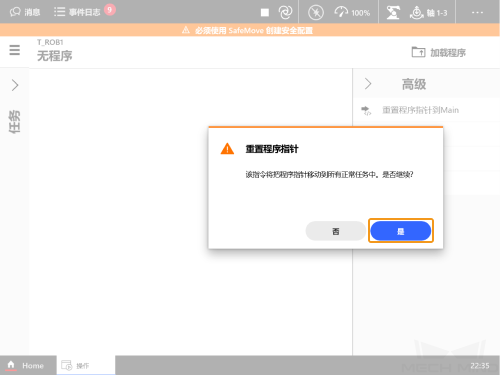
  4. 在弹出的窗口中,单击 是 。

    robotware run3

运行程序

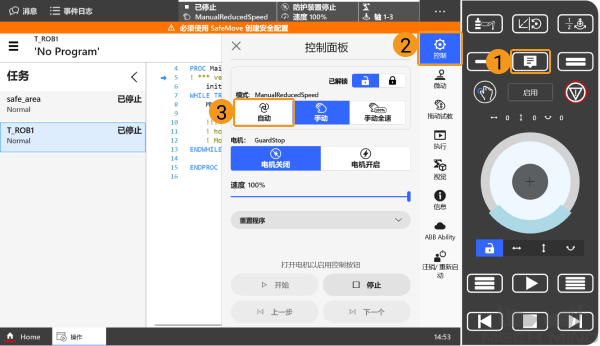
  1. 单击 icon controlpanel ,打开 控制面板 ,然后依次单击控制  自动。

    robotware run4
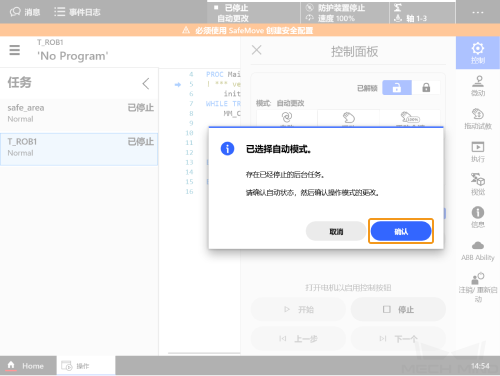
  2. 在弹出的窗口中,单击 确认 。

    robotware run5
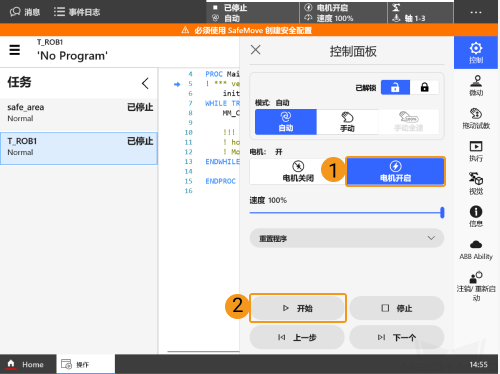
  3. 依次单击电机开启  开始以运行程序。

    robotware run6
  4. 单击界面左上角的 消息 ,可展开消息界面。当显示下图所示的日志时,说明机器人端程序烧录完成。

    robotware run7

测试机器人连接状态

故障处理

当烧录完成后仍无法正常连接,请确认以下内容。

  • 工控机端:

    • 确认已关闭防火墙。

    • 确认通过 CMD 命令提示符可以 ping 通机器人 IP 。

    • 确认没有其他杀毒软件的影响。

    • 确认工控机的两个网口在不同 IP 网段且没有冲突。

    • 如果通过路由器连接工控机,排除其他网线的干扰。

  • 机器人端:

    • 确认网线正确连接在控制器的 WAN 口。

    • 确认正确设置机器人的 IP,注意设置的是 WAN 口 的 IP ,而不是其他网口的 IP。

    • 确认机器人已执行 “运行程序” 操作 。

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。