配置 OPC UA Server 通信
本节介绍如何配置OPC UA Server通信。在操作前,请确认已选择机器人,并进入通信配置界面。
-
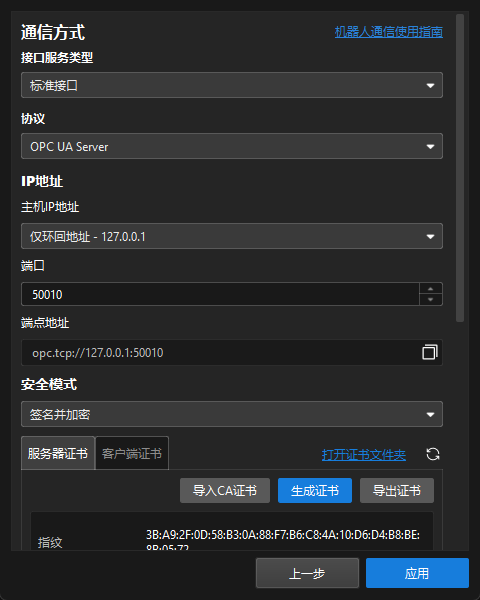
在通信方式下,接口服务类型选择标准接口,协议选择OPC UA Server。
-
在IP地址下,进行如下设置。
-
主机IP地址:从下拉列表中选择主机的IP地址。
-
默认选项为仅环回地址 - 127.0.0.1,该地址仅支持本机连接。如需机器人、PLC等外部设备连接,请选择实际的网卡IP地址,或选择监听所有网卡 - 0.0.0.0。
-
主机IP地址变化后,已生成的证书将无法使用,界面会提示证书异常。此时需重新生成证书,或手动导入CA证书。
-
-
端口:默认端口号为50010。
-
节点地址:系统根据主机IP地址和端口自动生成节点地址,格式为opc.tcp://<IP>:<端口号>。单击节点地址右侧的复制按钮,可将节点地址复制到剪贴板。
-
-
在安全模式下,选择安全模式,并按需配置证书。
-
安全模式支持无(数据明文传输)、签名、签名并加密三种。选择签名或签名并加密时,需要配置证书。
-
单击服务端证书页签,配置服务端证书:
-
单击导入CA证书,导入已有的CA证书和密钥文件(支持.der和.pem格式)。
-
单击生成证书,自动生成自签名证书。
-
单击导出证书,将当前服务端证书导出。
证书信息区域显示证书的指纹、到期日期和颁发者。到期日期旁标注证书状态:有效、即将过期、已过期。证书过期后,请重新生成或导入证书。
-
-
单击客户端证书页签,管理客户端证书:
-
启用自动接收客户端证书选项后,客户端发来的证书将进入待处理证书列表。待处理证书支持信任、详情、删除、拒绝操作。
-
单击信任后,该客户端方可建立连接。受信任证书支持详情、不信任操作。
-
-
-
在用户认证下,选择认证方式:
-
匿名:客户端无需输入用户名和密码即可连接。
-
用户名/密码:设置用户名和密码,客户端连接时需输入匹配的用户名和密码。
-
-
(可选)在高级设置下,请根据实际需求进行设置。
-
单次发送位姿的最大数量:在使用“运行Mech-Vision工程”指令时,用户可在此处设置视觉系统单次发送位姿的最大数量。此处最大数量的上限为30。
-
获取Mech-Viz数据超时时间(秒):在使用“运行Mech-Viz工程”指令时,若Mech-Viz在此处设置的超时时间内未返回处理结果,则将返回超时错误状态码。
-
获取Mech-Vision数据超时时间(秒):在使用“运行Mech-Vision工程”指令时,若Mech-Vision在此处设置的超时时间内未返回处理结果,则将返回超时错误状态码。
-
拍照完成再返回“1102:触发成功”:在EIH场景中,如果用户勾选此选项,则视觉系统在相机拍照完成后便返回“1102:触发成功”,这样机器人便可开始移动,而不必等待Mech-Vision工程运行结束,从而缩短节拍。如果用户未勾选此选项,则机器人必须等待Mech-Vision工程运行结束后才可移动。
在勾选此选项后,下方会出现等待拍照完成的超时时间。若相机拍照时间较长,则可适当增加此处超时时间。 -
属性配置:对上述所选协议无效,因此请忽略此按钮。
-
重置:将上述配置项(除属性配置外)重置为默认值。
-
-
(可选)勾选方案打开时自动打开接口服务。下次打开方案时,无需再启动接口服务。
-
单击应用。
配置完成后,请在机器人端配置OPC UA客户端。客户端连接时需使用节点地址,并选择与服务端一致的安全模式和用户认证方式;若安全模式为签名或签名并加密,还需完成客户端证书信任。
OPC UA的节点与指令说明,请参考《OPC UA标准接口》。