将2D点转换为3D位姿
功能描述
该步骤可将 2D 相机识别到的工件 2D 位姿或 2D 形状转换为指定基坐标系下的 3D 位姿,并根据所选的使用场景输出位姿偏移量等数据。
图示说明:P1 为示教的基准抓取位姿,P2 为示教的拍照时法兰位姿,P3 为基坐标系下的物体位姿。
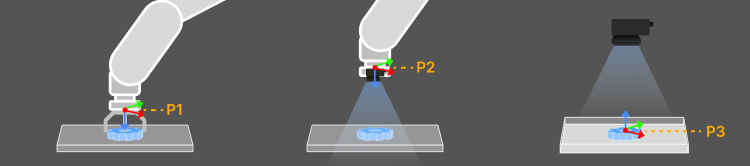
使用场景
该步骤适用于使用 2D 相机定位平面工件,并将定位结果应用于定位抓取、放置纠偏的场景。通常前接2D 匹配、2D Blob 分析等定位相关步骤,后接输出步骤。
输入与输出
输入
输入的 2D 数据端口由输入数据类型参数决定。选择放置纠偏(非固定放置位)场景时,还需输入实时放置位姿。
| 输入端口 | 数据类型 | 说明 |
|---|---|---|
2D 位姿 |
Pose2D[] |
工件的 2D 位姿。 |
2D 形状 |
Shape2D[] |
包含工件轮廓、区域或其他几何特征的 2D 形状数据,系统将自动从中提取参考点用于位姿转换。 |
实时放置位姿 |
Pose[] |
由上游定位步骤提供,用于计算当前工件对应的放置纠偏时的法兰位姿。仅在放置纠偏(非固定放置位)场景下使用。 |
输出
输出物体位姿场景仅输出 3D 位姿;其余三种场景还输出位姿偏移量和相对位姿变换。
| 输出端口 | 数据类型 | 说明 |
|---|---|---|
3D 位姿 |
Pose[] |
转换后的 3D 位姿。输出物体位姿场景下为物体位姿;定位抓取或放置纠偏场景下为相应的机器人法兰位姿。 |
位姿偏移量 |
Pose[] |
当前 3D 位姿相对于基准位姿的偏移量,基于所选基坐标系计算。仅输出 X、Y 和 Rz 方向的偏移量,其中 X、Y 为平移偏移量,Rz 为绕 Z 轴的角度偏移量。 |
相对位姿变换 |
Pose[] |
从基准位姿变换到当前 3D 位姿所需的 X、Y 和 Rz 变换量,基于所选基坐标系计算,用于表示平面内的位置和角度变化。满足:相对位姿变换 × 示教得到的基准位姿 = 3D 位姿。 |
参数说明
根据使用场景选择对应的设置。不同场景显示不同的端口和参数,以下分别介绍各场景的全部参数。
输出物体位姿
将 2D 位姿转换为基坐标系下的 3D 物体位姿,不根据示教抓取位姿或放置位姿计算机器人工具位姿。后续步骤可根据该物体位姿完成抓取、放置或其他位姿处理。
|
输出的物体位姿在 TCP 坐标系下表示时,其 Z 轴指向 TCP 坐标系 Z 轴正方向。 |
| 参数 | 解释 |
|---|---|
使用场景 |
参数解释:根据实际需求选择使用场景,步骤将显示对应的输入端口和参数。本场景选择输出物体位姿。 值列表:输出物体位姿、定位抓取、放置纠偏(固定放置位)、放置纠偏(非固定放置位) |
基坐标系 |
参数解释:设置用于输出 3D 位姿或位姿偏移量的基坐标系。默认使用机器人坐标系。如需使用自定义基坐标系,需填写该基坐标系在机器人坐标系下的位姿。 |
输入数据类型 |
参数解释:指定输入数据的类型。 值列表:2D 位姿、2D 形状 |
图像采集步骤 |
参数解释:选择提供相机内外参及标定结果的 2D 相机相关步骤。应选择与当前 2D 定位结果对应的相机步骤。 |
启用高度补偿 |
参数解释:当工件所在平面与相机标定基准平面存在高度差,且两平面相互平行时,启用此功能。步骤将根据工件实时高度和工件基准高度补偿尺寸和位姿偏移量。此功能仅适用于相机光轴垂直于工作平面的场景,相机光轴倾斜时不建议启用。 |
工件基准高度 |
参数解释:相机到标定基准平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
工件实时高度 |
参数解释:相机到工件所在平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
定位抓取
根据基准工件 2D 位姿和基准抓取位姿,计算抓取当前工件时的机器人法兰位姿。适用于托盘内无堆叠工件的抓取,以及传送带上平放工件的抓取等。
| 参数 | 解释 |
|---|---|
使用场景 |
参数解释:根据实际需求选择使用场景,步骤将显示对应的输入端口和参数。本场景选择定位抓取。 值列表:输出物体位姿、定位抓取、放置纠偏(固定放置位)、放置纠偏(非固定放置位) |
基坐标系 |
参数解释:设置用于输出 3D 位姿或位姿偏移量的基坐标系。默认使用机器人坐标系。如需使用自定义基坐标系,需填写该基坐标系在机器人坐标系下的位姿。 |
输入数据类型 |
参数解释:指定输入数据的类型。 值列表:2D 位姿、2D 形状 |
图像采集步骤 |
参数解释:选择提供相机内外参及标定结果的 2D 相机相关步骤。应选择与当前 2D 定位结果对应的相机步骤。 |
基准工件 2D 位姿 |
参数解释:拍照时识别到的基准工件的 2D 位姿,通常从上一步骤输出至该输入端口的数据流中获得。 |
基准抓取位姿 |
参数解释:机器人抓取基准工件时的法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
启用高度补偿 |
参数解释:当工件所在平面与相机标定基准平面存在高度差,且两平面相互平行时,启用此功能。步骤将根据工件实时高度和工件基准高度补偿尺寸和位姿偏移量。此功能仅适用于相机光轴垂直于工作平面的场景,相机光轴倾斜时不建议启用。 |
工件基准高度 |
参数解释:相机到标定基准平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
工件实时高度 |
参数解释:相机到工件所在平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
放置纠偏(固定放置位)
根据工件的定位偏差计算放置纠偏结果,用于将工件放置到固定位置。适用于放置位在运行过程中位置与姿态保持不变的场景。放置纠偏仅支持 Eye to Hand(ETH)相机安装方式。
| 参数 | 解释 |
|---|---|
使用场景 |
参数解释:根据实际需求选择使用场景,步骤将显示对应的输入端口和参数。本场景选择放置纠偏(固定放置位)。 值列表:输出物体位姿、定位抓取、放置纠偏(固定放置位)、放置纠偏(非固定放置位) |
基坐标系 |
参数解释:设置用于输出 3D 位姿或位姿偏移量的基坐标系。默认使用机器人坐标系。如需使用自定义基坐标系,需填写该基坐标系在机器人坐标系下的位姿。 |
输入数据类型 |
参数解释:指定输入数据的类型。 值列表:2D 位姿、2D 形状 |
图像采集步骤 |
参数解释:选择提供相机内外参及标定结果的 2D 相机相关步骤。应选择与当前 2D 定位结果对应的相机步骤。 |
基准工件 2D 位姿 |
参数解释:拍照时识别到的基准工件的 2D 位姿,通常从上一步骤输出至该输入端口的数据流中获得。 |
基准拍照位姿 |
参数解释:示教时,拍照点处的机器人法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
基准放置位姿 |
参数解释:示教时,机器人将基准工件放置到目标位置时的机器人法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
从参数中获取法兰位姿 |
参数解释:勾选后,优先使用拍照时法兰位姿参数中填写的机器人法兰位姿。即使通信组件成功获取法兰位姿,也以此处填写的法兰位姿为准。 |
拍照时法兰位姿 |
参数解释:机器人在拍照点处的法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
通信配置中使用的机器人服务名 |
参数解释:填写机器人型号,需与通信组件中连接的机器人型号一致。 |
启用高度补偿 |
参数解释:当工件所在平面与相机标定基准平面存在高度差,且两平面相互平行时,启用此功能。步骤将根据工件实时高度和工件基准高度补偿尺寸和位姿偏移量。此功能仅适用于相机光轴垂直于工作平面的场景,相机光轴倾斜时不建议启用。 |
工件基准高度 |
参数解释:相机到标定基准平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
工件实时高度 |
参数解释:相机到工件所在平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
放置纠偏(非固定放置位)
工件已被抓取时,在当前定位结果的基础上进一步补偿抓取偏差,并结合实时放置位姿计算最终的放置纠偏结果。适用于放置位在每次运行时实际位置或姿态存在偏差或变化的场景。放置纠偏仅支持 Eye to Hand(ETH)相机安装方式。
| 参数 | 解释 |
|---|---|
使用场景 |
参数解释:根据实际需求选择使用场景,步骤将显示对应的输入端口和参数。本场景选择放置纠偏(非固定放置位)。 值列表:输出物体位姿、定位抓取、放置纠偏(固定放置位)、放置纠偏(非固定放置位) |
基坐标系 |
参数解释:设置用于输出 3D 位姿或位姿偏移量的基坐标系。默认使用机器人坐标系。如需使用自定义基坐标系,需填写该基坐标系在机器人坐标系下的位姿。 |
输入数据类型 |
参数解释:指定输入数据的类型。 值列表:2D 位姿、2D 形状 |
图像采集步骤 |
参数解释:选择提供相机内外参及标定结果的 2D 相机相关步骤。应选择与当前 2D 定位结果对应的相机步骤。 |
基准工件 2D 位姿 |
参数解释:拍照时识别到的基准工件的 2D 位姿,通常从上一步骤输出至该输入端口的数据流中获得。 |
基准拍照位姿 |
参数解释:示教时,拍照点处的机器人法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
基准放置位姿 |
参数解释:示教时,机器人将基准工件放置到目标位置时的机器人法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
从参数中获取法兰位姿 |
参数解释:勾选后,优先使用拍照时法兰位姿参数中填写的机器人法兰位姿。即使通信组件成功获取法兰位姿,也以此处填写的法兰位姿为准。 |
拍照时法兰位姿 |
参数解释:机器人在拍照点处的法兰位姿,该位姿为示教器上读取的基坐标系下的法兰位姿。 |
通信配置中使用的机器人服务名 |
参数解释:填写机器人型号,需与通信组件中连接的机器人型号一致。 |
启用高度补偿 |
参数解释:当工件所在平面与相机标定基准平面存在高度差,且两平面相互平行时,启用此功能。步骤将根据工件实时高度和工件基准高度补偿尺寸和位姿偏移量。此功能仅适用于相机光轴垂直于工作平面的场景,相机光轴倾斜时不建议启用。 |
工件基准高度 |
参数解释:相机到标定基准平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |
工件实时高度 |
参数解释:相机到工件所在平面的距离,单位为毫米(mm),沿相机光轴方向测量。启用高度补偿后设置。 |