通过导入 STL 文件生成点云模板,并配置料筐
在该流程中,你可通过导入 STL 文件,快速生成点云模板并创建工件。
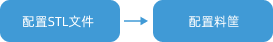
在工件库首页料筐类工件下方单击选择,然后在“新建工件”窗口中设置工件名称、创建方式(导入STL文件)和 STL 文件路径,单击确定后即可进入配置流程。总体配置流程如下图所示。
|
STL 文件有两种存储格式,分别为 ASCII 格式和 Binary 格式。其中,Binary 格式的 STL 文件体积小、加载速度快,因此推荐优先使用 Binary 格式的 STL 文件。 |
-
配置 STL 文件:对导入的 STL 文件进行尺寸单位、点云生成方式等配置,用于生成点云模板。
-
配置料筐:对点云模板进行编辑,以便在后续匹配过程和Mech-Viz中使用。
下文将对配置流程进行具体介绍。
配置 STL 文件
导入 STL 文件后,首先需对 STL 文件进行相关配置,用于生成点云模板。
选择 STL 文件(可选)
若选错 STL 文件,或导入后发现 STL 模型法向异常,可单击选择文件按钮,重新导入 STL 文件。
|
可参考STL 模型修正了解如何判断 STL 模型法向是否正常,以及如何修正 STL 模型。 |
选择点云生成方式
请参考下表,根据实际需求选择点云生成方式。
| 点云生成方式 | 说明 |
|---|---|
生成完整表面的点云 |
软件根据 STL 模型的所有表面信息生成点云。 |
生成指定视角的点云 |
软件根据用户已选择的 STL 模型的一个或多个视角分别生成点云并拼接。 |
设置深度图分辨率
设置由模型生成点云时使用的深度图分辨率。分辨率越高,每个视角生成的深度图越精细,由此生成的点云密度越大,越适合大尺寸料筐或高精度匹配场景,但也会增加内存占用和生成耗时。
对于大尺寸料筐(例如1 m 以上),使用默认深度图分辨率生成的点云密度可能较小,影响后续匹配效果。此时可选择较高的深度图分辨率,并手动设置较小的采样间隔(例如 0.5 mm),以生成密度更高的点云。
但是,在高分辨率和小采样间隔下,若基于整个模型、所有视角生成点云,点云中的点数量可能大幅增加,导致内存占用过高,造成软件卡顿、内存溢出。因此,建议设置合理的感兴趣区域,仅框选包含匹配特征的区域。必要时也可只生成单个视角的点云,以降低超大数量点云带来的计算风险。
配置料筐
生成点云模板后,需对点云模板进行编辑,以便在后续匹配过程和Mech-Viz中使用。
编辑点云
生成点云模板后,如需删除干扰点云,可参考编辑点云。