로봇 통신 구성
비전 시스템 하드웨어 구축 단계에서는 비전 시스템과 로봇 시스템의 하드웨어 통합을 완료하고, 로봇 통신 구성 단계에서는 두 시스템 간의 통신 통합을 완료합니다. 이를 통해 비전 시스템과 로봇 시스템이 실시간으로 정확하게 데이터를 교환할 수 있습니다.
로봇 통신을 구성하려면 일반적으로 Mech-Mind에서 제공하는 통신 프로그램 및 구성 파일을 로봇 시스템에 불러온 후 해당 통신 구성을 완료해야 합니다.
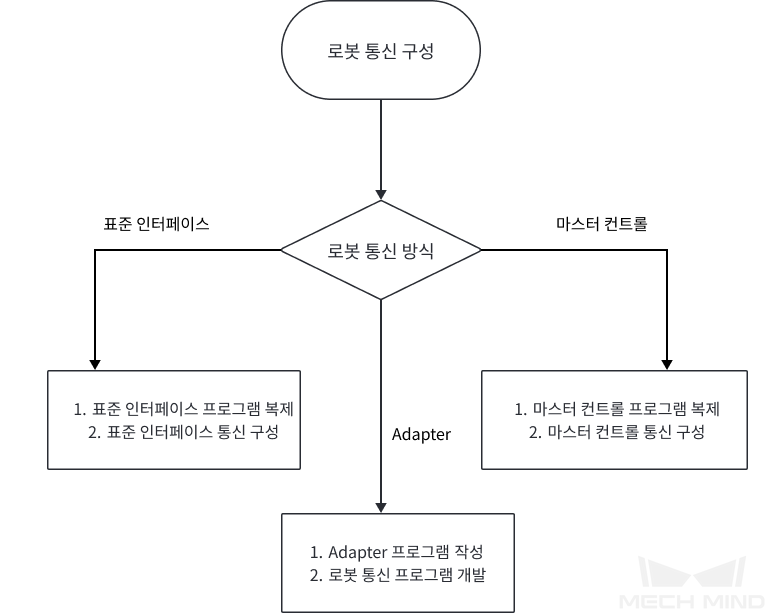
비전 솔루션 설계 단계에서 선택한 로봇 통신 방식에 따라 이 단계에서 구성해야 하는 내용도 달라집니다.
-
비전 솔루션 설계 단계에서 표준 인터페이스 통신 방식을 선택한 경우, 이 단계에서는 로봇용 표준 인터페이스 프로그램 및 구성 파일을 로봇 시스템에 불러온 후 표준 인터페이스 통신 관련 구성을 완료해야 합니다.
로봇이나 PLC 브랜드에 따라 표준 인터페이스 적용 목록에서 표준 인터페이스 통신 매뉴얼을 찾을 수 있습니다.
-
비전 솔루션 설계 단계에서 마스터 컨트롤 통신 방식을 선택한 경우, 이 단계에서는 로봇 마스터 컨트롤 프로그램과 구성 파일을 로봇 시스템에 불러온 후 마스터 컨트롤 통신 관련 구성을 완료해야 합니다.
로봇 브랜드에 따라 마스터 컨트롤 적용 목록에서 마스터 컨트롤 통신 매뉴얼을 찾을 수 있습니다.
-
비전 솔루션 설계 단계에서 Adapter 통신 방식을 선택한 경우, 이 단계에서는 비전 시스템용 Adapter 프로그램과 로봇 측 통신 프로그램을 작성해야 합니다.
Adapter는 맞춤형 통신 방식이므로 사용자에게 높은 수준의 프로그래밍 역량을 요구합니다. Adapter 통신에 대한 자세한 내용은 Adapter 통신을 참조하십시오.