温漂补偿方案
本部分介绍在线测量场景中的温漂现象以及在线测量系统温漂补偿方案的组成、工作原理和部署方法。
什么是温漂?
在在线测量场景中,温漂是指设备温度变化引发的测量结果缓慢偏移现象。温漂通常具有“幅度小、持续累积、随环境和设备状态变化”的特点,单次测量不一定明显,但在长时间运行后会表现为结果趋势性漂移。
对在线测量系统而言,温漂主要体现在以下方面:
-
机器人、相机、工装和现场环境温度变化导致点云与特征拟合结果偏移。
-
同一特征在不同时间段的结果分布中心发生偏移,重复性指标恶化。
-
现场出现“初期正常、后期逐步偏离”的质量波动。
在线测量系统温漂补偿方案简介
当产线进入批量运行阶段,温漂会直接影响量产决策质量。温漂补偿方案的目标不是替代工艺能力,而是在既有测量链路中补偿温度相关偏移,维持结果长期稳定性。
该方案重点解决以下问题:
-
长周期运行后测量均值缓慢偏移,导致误判风险上升。
-
白班/夜班、季节切换或车间温控波动时,结果一致性下降。
-
生产节拍稳定但测量结果漂移,排查成本高、定位困难。
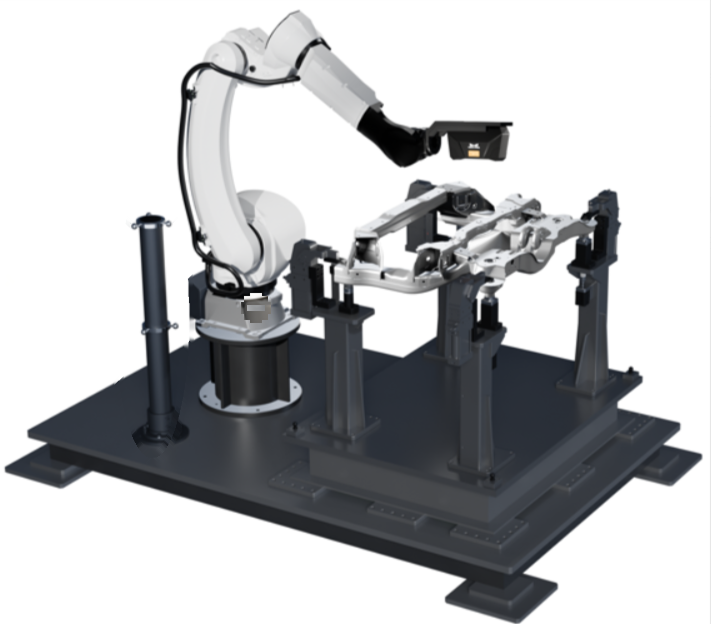
温漂补偿方案组成和工作原理
部署温漂补偿方案
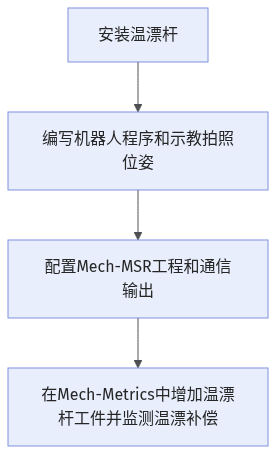
建议按照以下流程实施,确保温漂补偿链路完整打通:
-
安装温漂杆。
-
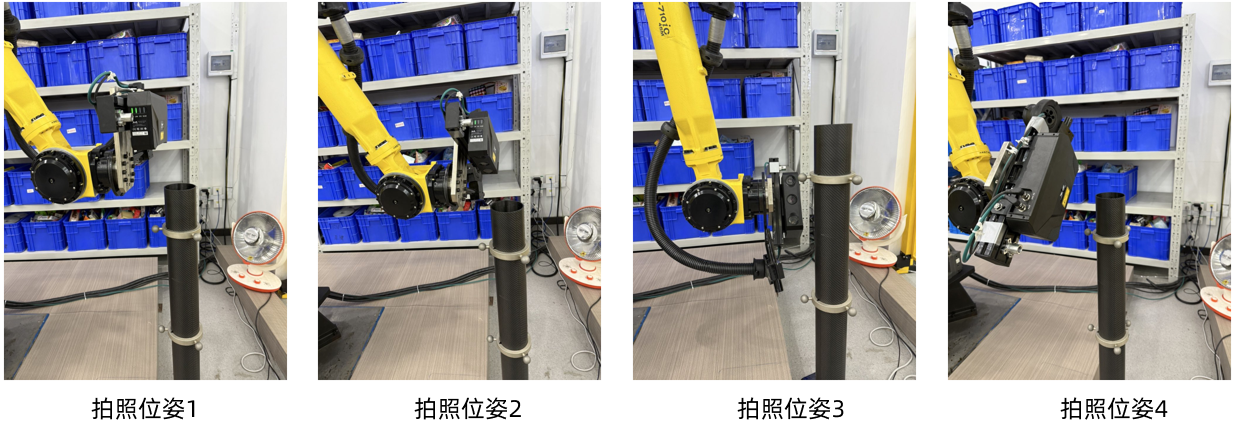
编写机器人程序和示教拍照位姿。
-
配置Mech-MSR工程和通信输出。
-
为Mech-Metrics增加温漂杆工件并监测温漂补偿。
安装温漂杆
部署温漂补偿方案需要使用梅卡曼德提供的“标定杆”标准产品(以下简称“温漂杆”),该产品包含一个带有6个标定球的杆件组件,以及相关配件和安装工具。
安装温漂杆时请先满足以下刚性要求:
-
温漂杆安装在机器人一侧,并确保6个标定球的拍照位姿机器人均可达。
-
调节上下球环位置时,上球环高于工件、下球环低于工件,两个球环高度差保持在450~550mm。
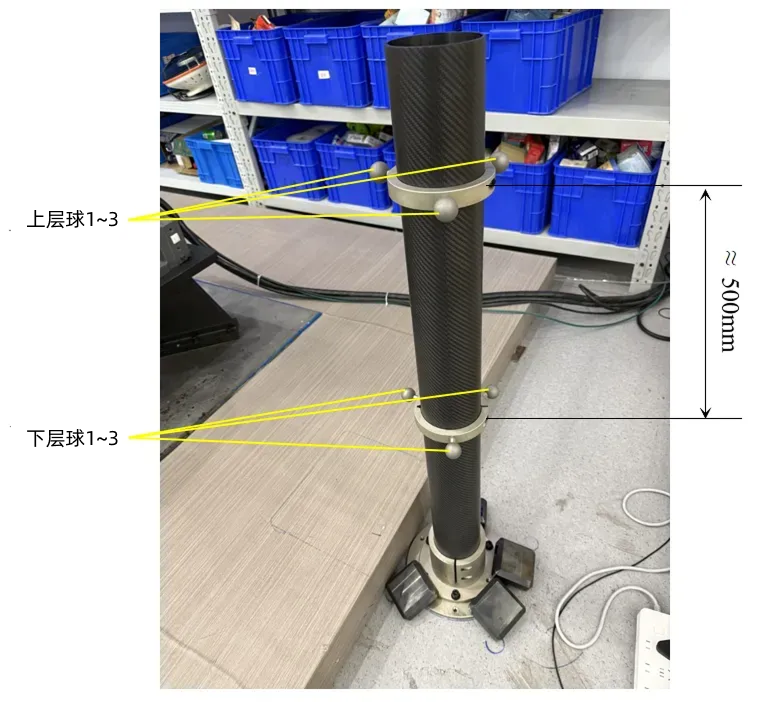
满足上述条件后,按以下步骤完成安装:
-
在工位安装温漂杆并完成机械固定,确保无松动、无位移风险。
-
复核6个标定球对应拍照位姿均可达,必要时微调温漂杆位置。
-
调整上下球环高度并复测高差,确认稳定落在450~550mm范围。
-
完成多次空跑验证,确认机器人、相机与温漂杆无碰撞风险。
编写机器人程序和示教拍照位姿
编写机器人程序
下文是FANUC机器人样例程序,其他品牌机器人请参考样例程序逻辑编写。
1: !-------------------------------- ;
2: !FUNCTION: MSR_Metrics_Sample1 ;
3: !Mech-Mind, 2025-12-24 ;
4: !-------------------------------- ;
5:
6: !set current uframe NO. to 0 ;
7: UFRAME_NUM=0 ;
8: !set current tool NO. to 1 ;
9: UTOOL_NUM=1 ;
10: ;
11: LBL[1] ;
12: !Init Socket!Modify IP Address ;
13: CALL MSR_INIT_SKT('8','192.168.1.20',50000,5) ;
14: !Set Custom Values ;
15: CALL MSR_MEAS_PARM(0,0,0,0,0,0,0,0) ;
16: !SR:String Register; R:Register ;
17: !Set Robot_Id,SR No.1,SR No.2,Qc_Mode,R NO.1,R NO.2;
18: !SR No.1:Piece_Name ;
19: !SR No.2:Piece_Sn ;
20: !R No.1:Continuous Mode, R No.2:MM Status ;
21: CALL MSR_ST_MEAS(1,11,12,0,10,95) ;
22: ;
23: !move to robot home position ;
24:J P[0] 100% FINE ;
25: ;
26: !UP-BALL1 ;
27:J P[1] 100% FINE ;
28: WAIT 1.00(sec) ;
29: CALL MSR_MEAS_FEAT(1,101,95) ;
30:J P[2] 100% FINE ;
31: WAIT 1.00(sec) ;
32: CALL MSR_MEAS_FEAT(1,102,95) ;
33:J P[3] 100% FINE ;
34: WAIT 1.00(sec) ;
35: CALL MSR_MEAS_FEAT(1,103,95) ;
36:J P[4] 100% FINE ;
37: WAIT 1.00(sec) ;
38: CALL MSR_MEAS_FEAT(1,104,95) ;
39: ;
40: !UP-BALL2 ;
…
130: ;
131: WAIT .50(sec) ;
132: CALL MSR_END_MEAS(1,10,91,92,93,95) ;
133: ;
134: !Init Socket!Modify IP Address ;
135: CALL MSR_INIT_SKT('8','192.168.1.20',50000,5) ;
136: !Set Custom Values ;
137: CALL MSR_MEAS_PARM(0,0,0,0,0,0,0,0) ;
138: !SR:String Register; R:Register ;
139: !Set Robot_Id,SR No.1,SR No.2,Qc_Mode,R NO.1,R NO.2;
140: !SR No.1:Piece_Name ;
141: !SR No.2:Piece_Sn ;
142: !R No.1:Continuous Mode, R No.2:MM Status ;
143: CALL MSR_ST_MEAS(1,5,6,0,10,95) ;
144: ;
145: !Feature1 ;
146:J P[41] 100% FINE ;
147: WAIT 1.00(sec) ;
148: CALL MSR_MEAS_FEAT(1,101,95) ;
149: !Feature2 ;
…
234: ;
235: WAIT .50(sec) ;
236: CALL MSR_END_MEAS(1,10,91,92,93,95) ;
237: ;
238: WAIT .50(sec) ;
239:J P[71] 100% FINE ;
240: JMP LBL[1] ;
241: PAUSE ;下表为上述程序的逻辑解读。
| 行号范围 | 逻辑说明 |
|---|---|
1~10 |
基础设置。 |
11 |
跳转标志(用于循环执行代码)。 |
12~22 |
机器人通信设置和开始测量任务(对应Mech-Metrics中的温漂杆工件)。
|
23~25 |
移动至机器人Home位。 |
26~39 |
拍照采集标定球1的数据。
|
40~130 |
拍照采集标定球2~标定球6的数据。 |
131~133 |
结束测量任务。 |
134~144 |
机器人通信设置和开始测量任务(对应Mech-Metrics中的生产工件)。 |
145~234 |
拍照采集生产工件的待测特征。 |
235~237 |
结束测量任务。 |
238~239 |
移动机器人至过渡点。 |
240 |
跳转标志。与第11行配合使用,实现机器人程序的循环执行。 |
配置Mech-MSR工程和通信输出
在Mech-MSR侧,需要完成如下任务:
-
配置温漂杆标定球工程:确保关键特征识别稳定。
-
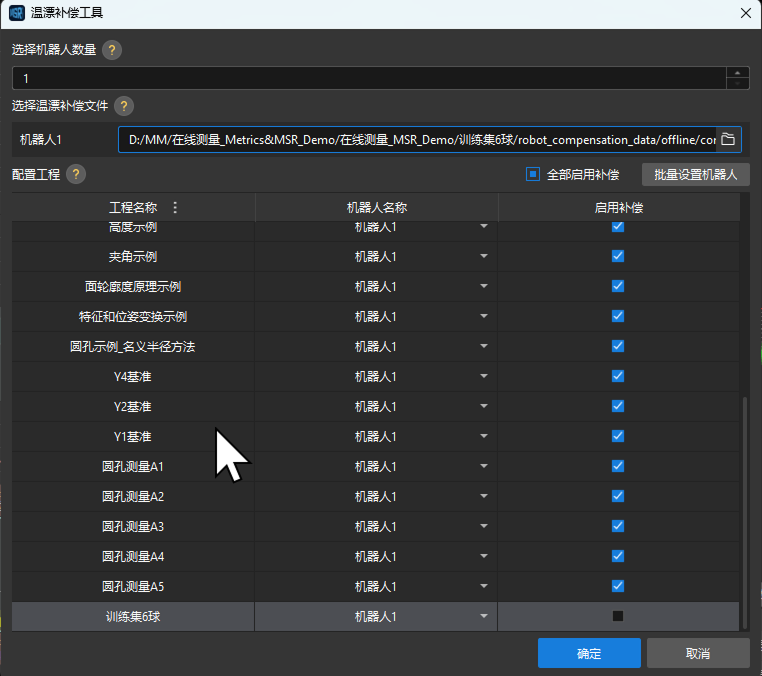
为测量工程启用温漂补偿:使用温漂补偿工具将机器人与工程建立关联,并按工程启用补偿。
-
配置通信输出:在中,设置原始位姿和补偿后位姿的通信键,确保测量结果可正确传递给Mech-Metrics。
配置温漂杆标定球工程
入门教程中的“副车架示例工程”中包含了“训练集6球”工程,用于采集温漂杆标定球数据以及更新温漂补偿模型。
“训练集6球”工程的结构如下:
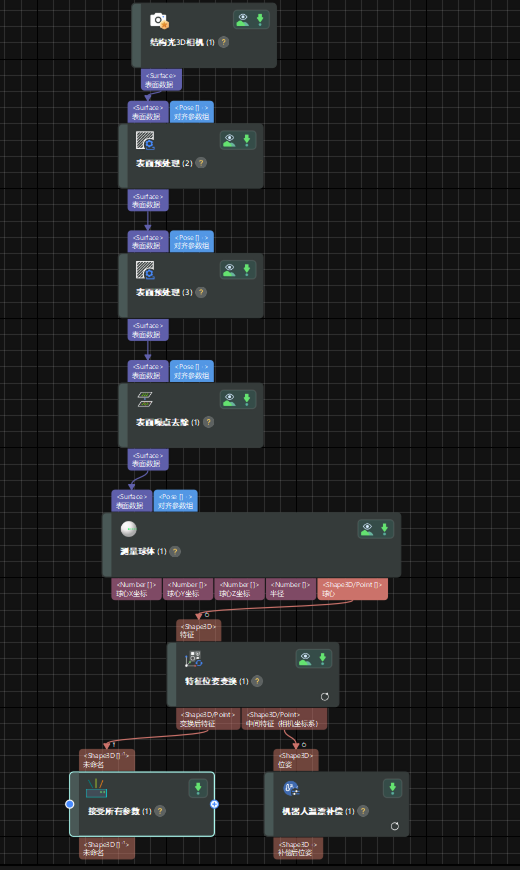
该工程的关键步骤说明如下:
-
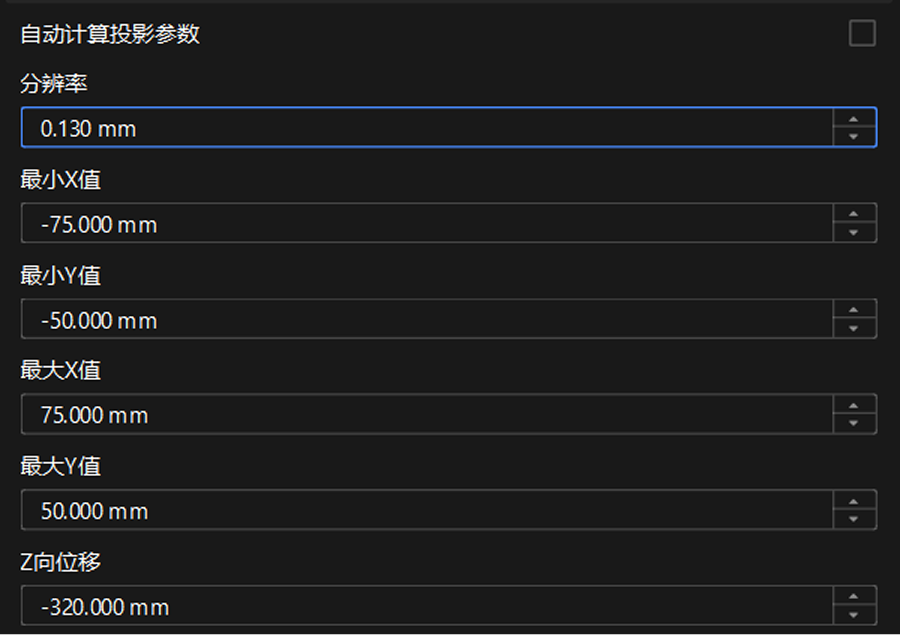
结构光3D相机
示例工程已完成投影参数配置,无需勾选自动计算投影参数。
-
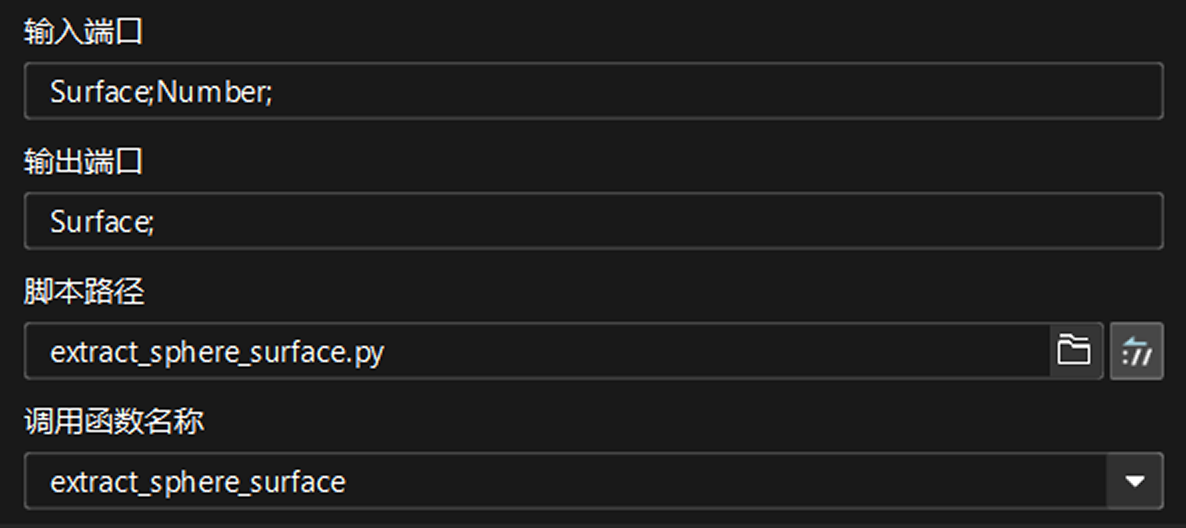
使用Python计算结果
示例工程已配置Python脚本,可根据标定球半径(默认为12.7mm)自动提取球面,无需手动框选ROI或修改相关配置。
-
机器人温漂补偿
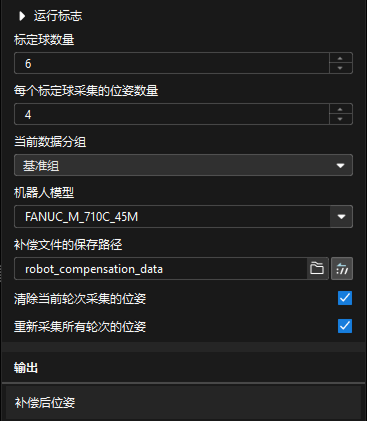
在部署时,参照下文设置温漂补偿参数:
-
当前数据分组:首次运行时设为基准组,用于记录第一轮采集的24个位姿数据。完成首轮采集后,软件自动切换至观测组,后续每轮继续采集相同的24个位姿。计算温漂补偿模型时,系统会比较基准组与观测组中相同拍照位姿的数据。
-
机器人模型:选择对应的机器人型号。
-
补偿文件的保存路径:默认设为“robot_compensation_data”文件夹,位于工程文件目录下。
-
清除当前轮次采集的位姿:默认为勾选状态,开始运行后,软件将自动切换为不勾选。
-
重新采集所有轮次的位姿:采集“基准组”时勾选。开始运行后,软件自动取消勾选。
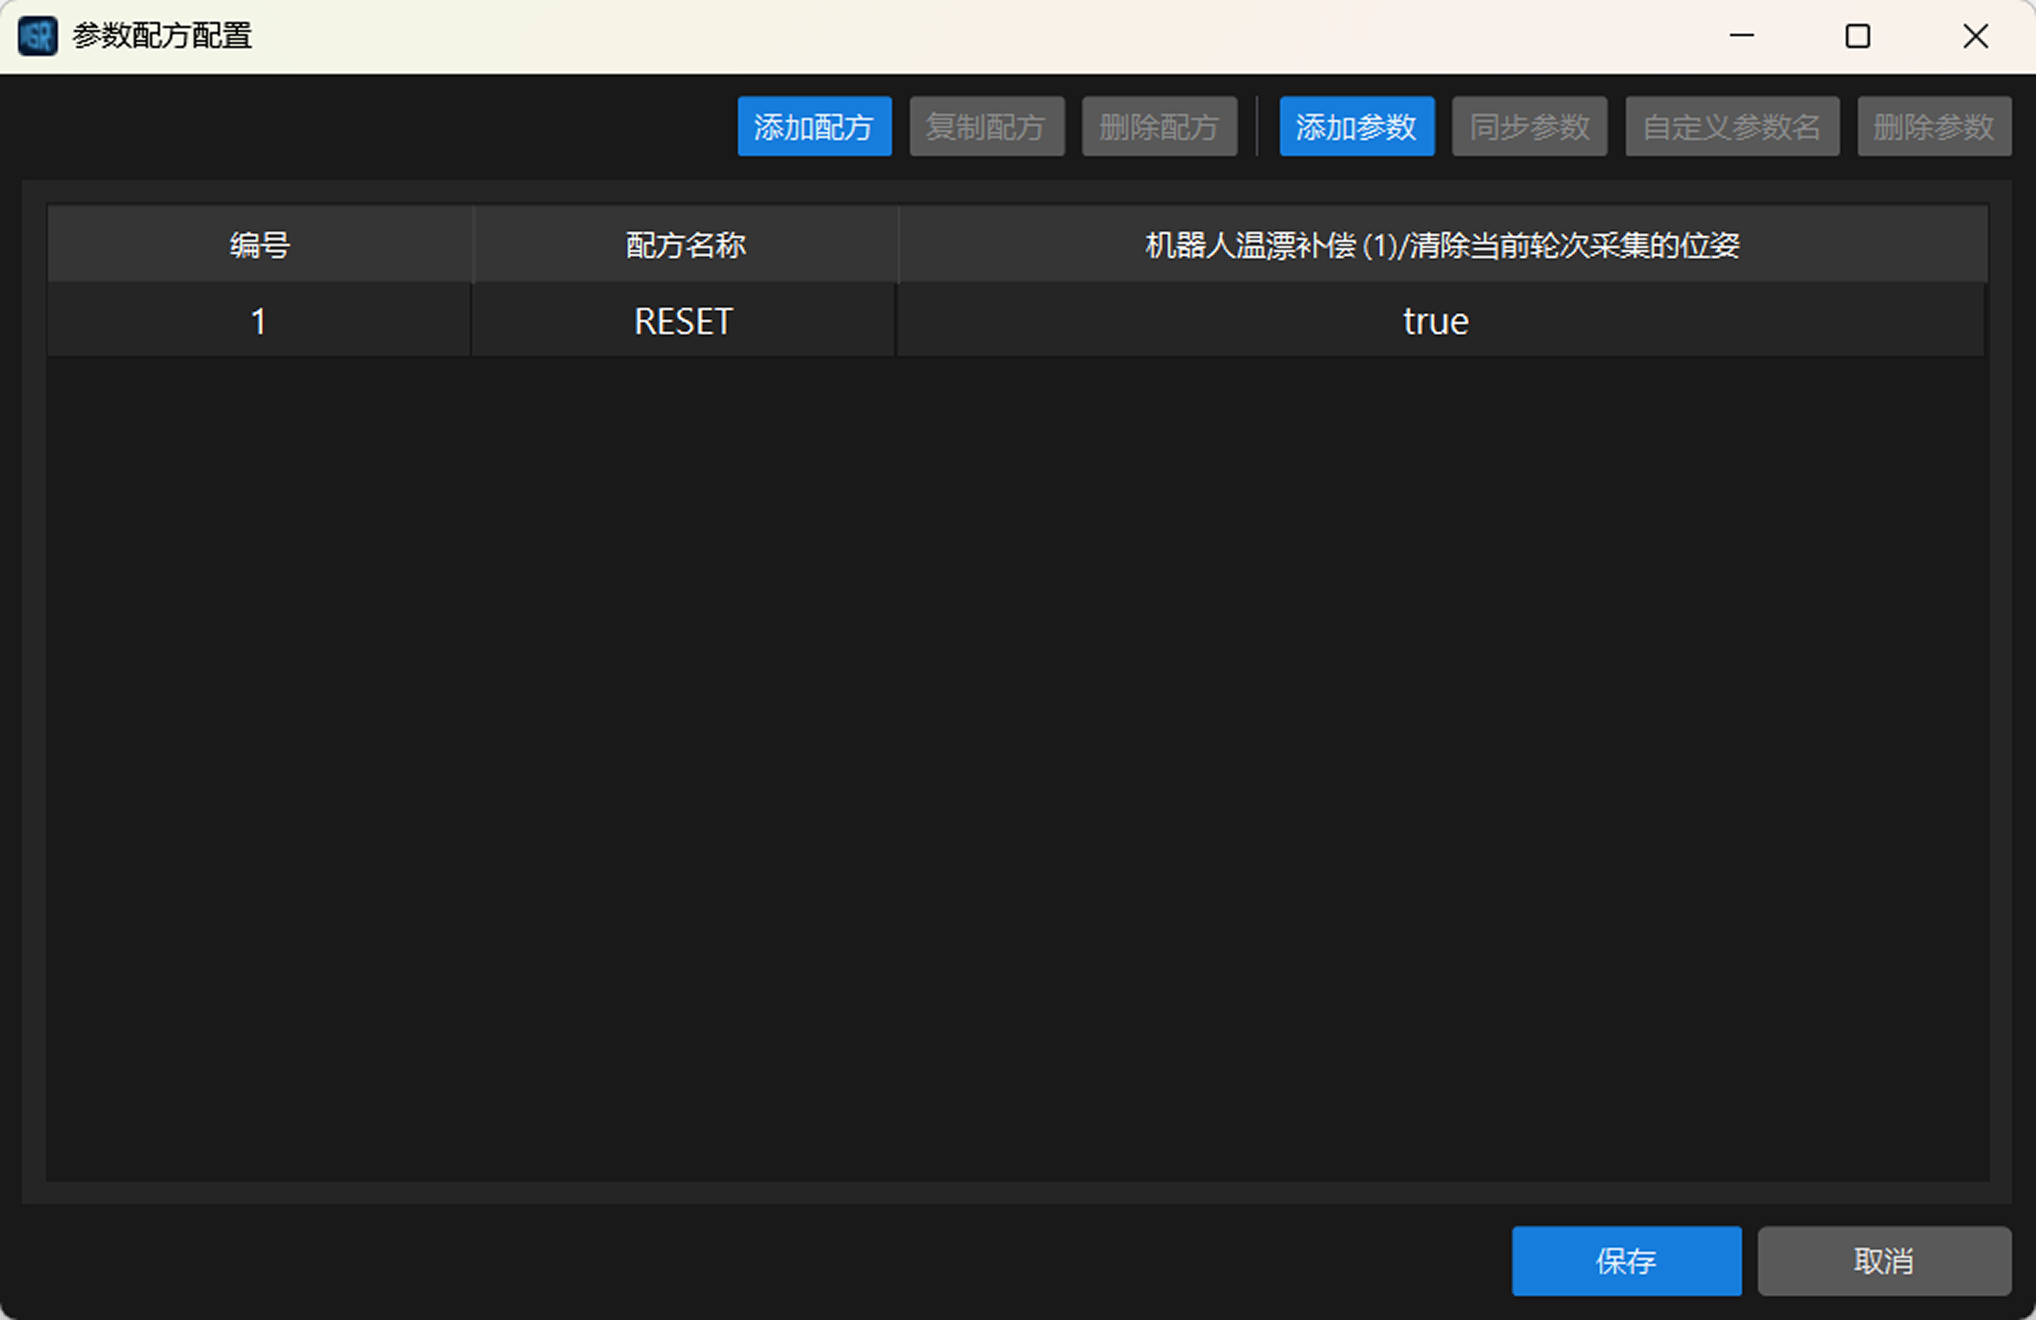
示例工程已配置RESET参数配方。触发该参数配方后,系统将清除当前轮次已采集的位姿,避免一轮采集中断后重新采集造成数据重复或顺序错乱。
-
配置通信输出
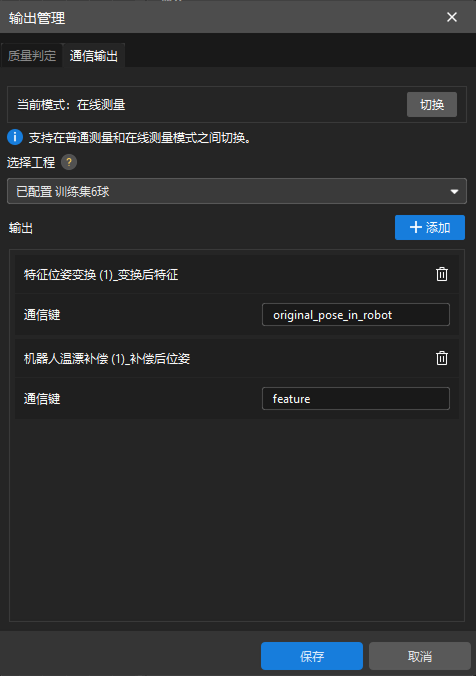
Mech-MSR通过中配置的通信键,将原始位姿和补偿后位姿分别传递给Mech-Metrics。示例工程已完成通信输出配置,无需修改,具体配置如下。
| 特征 | 通信键 |
|---|---|
特征位姿变换步骤输出的变换后特征 |
original_pose_in_robot |
机器人温漂补偿步骤输出的补偿后位姿 |
feature |
|
关于不同输出场景下的通信键设置规则,请参阅如何设置通信键。 |
在Mech-Metrics中增加温漂杆工件并监测温漂补偿
导入温漂杆工件
入门教程中的“副车架示例工程”中包含温漂杆工件(sphere.mtpart),你可以导入到Mech-Metrics中使用。
-
打开Mech-Metrics,在菜单栏中选择。
-
在弹出的对话框中,选择副车架示例工程中的sphere.mtpart文件,然后单击打开按钮。
-
在导入工件对话框中,单击确定按钮。
-
在资源树中选中工件,然后在属性编辑区确认工件类别设置为温漂杆,修改方案路径为真实的Mech-MSR方案路径。
资源树的特征节点下包含24个特征,分别对应6个标定球的4种拍照位姿。每个特征均已绑定同一个Mech-MSR标定球工程,无需修改。
|
在导入的温漂杆工件中,UP1-1已配置RESET参数配方。因此,应确保该特征对应第一个标定球的第一个拍照位姿,并在机器人程序中首先触发该特征,以清除当前轮次已采集的位姿。 |