DI 대기

현재 버전 (1.7.5)에 대한 매뉴얼을 보고 계십니다. 다른 버전에 액세스하려면 페이지 오른쪽 상단 모서리에 있는 '버전 전환' 버튼을 클릭하세요.

■ 최신 버전의 소프트웨어를 사용하려면 Mech-Mind 다운로드 센터를 방문하여 다운로드하세요.

■ 현재 사용하고 있는 제품의 버전이 확실하지 않은 경우에는 언제든지 당사 기술 지원팀에 문의하시기 바랍니다.

기능 설명

로봇의 지정된 DI 포트가 사전 설정값에 도달할 때까지 대기합니다.

파라미터 설명

비이동 스텝 기본 파라미터

실행을 건너뛰기

없음

기본값. 해당 스텝의 실행을 건너뛰지 않습니다.

시뮬레이션할 때만

시뮬레이션을 할 때만 해당 스텝의 실행을 건너뜁니다. 아웃 포트는 실행 건너뛸 때의 아웃 포트 파라미터를 통해 저정됩니다.

항상

실제 실행 또는 시뮬레이션을 할 때 모두 해당 스텝의 실행을 건너뜁니다. 아웃 포트는 실행 건너뛸 때의 아웃 포트 파라미터를 통해 저정됩니다.

조절 설명

시뮬레이션할 때만 또는 *항상*으로 설정할 때 프로젝트 실행 중에는 현재 스텝을 건너뛰고 계속 다음 스텝을 실행합니다. 예를 들어, "DI 체크" 스텝이 프로젝트에 연결되어 있고 시뮬레이션 중 외부 입력 신호가 없는 경우, “실행을 건너뛰기” 파라미터를 설정하지 않으면 해당 스텝을 실행할 때 프로젝트 실행이 중지됩니다. 이 파라미터를 설정한 후에는 이 스텝을 실행하지 않고 시뮬레이션이 완료될 때까지 계속 다음 스텝을 실행합니다.

실행 건너뛸 때의 아웃 포트

실행을 건너뛰기 파라미터의 값은 시뮬레이션할 때만 또는 *항상*으로 설정해야 이 기능을 사용할 수 있습니다. 해당 스텝을 건너뛰고 계속 실행될 때의 아웃 포트를 지정합니다.

사전 계획 출구

기본값

-1

값 목록

-1, 0, 1

설명

DI 대기 스텝은 전체 동작 계획을 끊습니다. 이 스텝의 앞뒤 스텝에 의존 관계가 있으면 통합 계획을 수행할 수 없습니다. 이 파라미터를 설정하면 신호를 지정된 포트로 강제 출력하면서 전체 계획을 끊지 않을 수 있습니다.
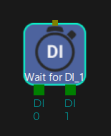
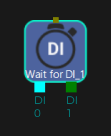
-1 로 설정하면 현재 DI 신호를 정상적으로 대기하며 계획이 끊깁니다.

wait di 2

0 으로 설정하면 이 스텝 앞뒤를 연결해 통합 계획을 수행하므로 전체 동작이 더 부드러워집니다.

wait di 3

1 으로 설정하면 이 스텝 앞뒤를 연결해 통합 계획을 수행하므로 전체 동작이 더 부드러워집니다.

wait di 4

이 파라미터를 조정하기 전에 포트를 먼저 추가해야 합니다.

wait di 5

타임아웃 시간

기본값

-1

설명

-1 로 설정하면 현재 DI 포트 신호가 지정값에 도달할 때까지 계속 대기합니다.

wait di 6

다른 값으로 설정하면 대기 시간이 현재 설정값을 초과할 때 타임아웃 분기 출구로 진행합니다.

wait di 7

비전 이동에서 DI 목록 가져오기

비전 이동 스텝의 진공 그리퍼 구성기 또는 툴 어레이 구성기 에서 DI 신호를 설정할 수 있습니다. 해당 비전 이동을 선택하면 이 스텝이 해당 구성 파라미터를 사용합니다.

이 페이지가 도움이 되었습니까?

다음 방법을 통해 피드백을 보내주실 수 있습니다:

저희는 귀하의 개인정보를 소중히 다룹니다.

당사 웹사이트는 최상의 사용자 경험을 제공하기 위해 쿠키를 사용하고 있습니다. "모두 수락"을 클릭하시면 쿠키 사용에 동의하시는 것이며, "모두 거부"를 클릭하시면 이 웹사이트 방문 시 귀하의 정보가 추적되거나 기억되지 않도록 단일 쿠키만 사용됩니다.