Transform Point Clouds for Truss
사용 시나리오
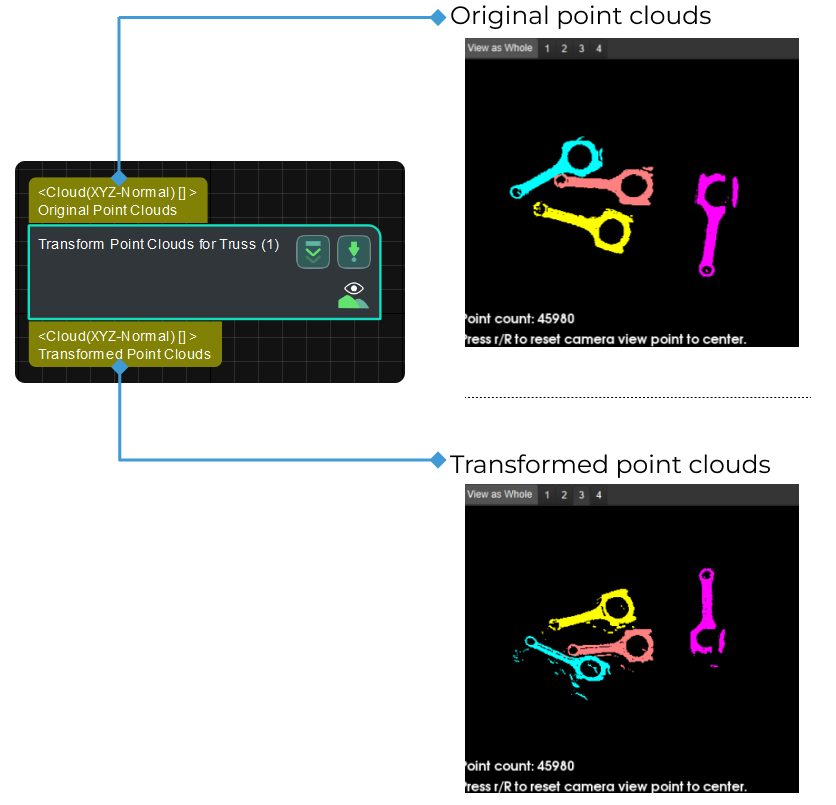
이 스텝은 자동 트러스 시스템 프로젝트에서 포인트 클라우드의 기준 좌표계를 변환하기 위해 설계되었습니다.
|
자동 트러스 시스템이 아닌 로봇을 사용하는 경우 Transform Point Clouds 스텝을 사용하시기 바랍니다. 잘못된 변환 스텝을 사용하면 변환 후 포인트 클라우드 위치가 부정확해지고, 결과적으로 잘못된 픽 포인트가 출력될 수 있습니다. |
이 스텝은 자동 트러스 시스템 프로젝트에서 포인트 클라우드의 기준 좌표계를 변환하기 위해 설계되었습니다.
|
자동 트러스 시스템이 아닌 로봇을 사용하는 경우 Transform Point Clouds 스텝을 사용하시기 바랍니다. 잘못된 변환 스텝을 사용하면 변환 후 포인트 클라우드 위치가 부정확해지고, 결과적으로 잘못된 픽 포인트가 출력될 수 있습니다. |