旋转标定
标定流程
 准备工作
请使用符合要求的标定球,并完成以下准备工作。
标定球需满足以下要求:
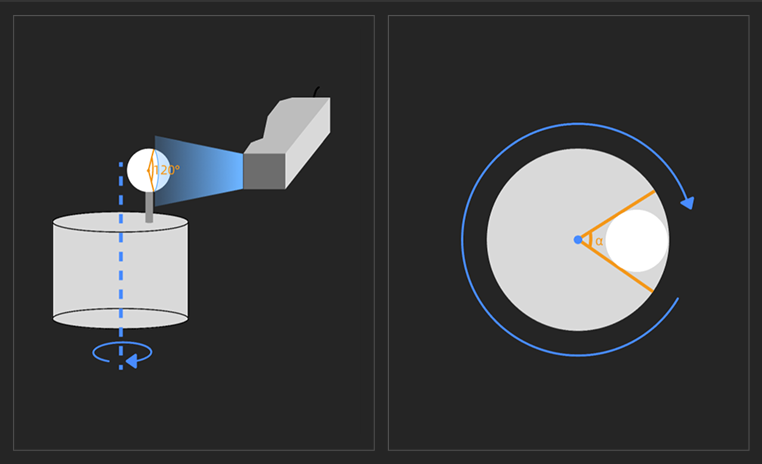
【位置要求】
-
标定球应固定在旋转台上,且球心不得与旋转轴重合。
-
标定球安装后,从旋转中心观察标定球的夹角α应不小于30°,建议达到90°以上。
【尺寸要求】
-
激光线经过标定球球心时,激光线在球面上的覆盖范围对应的球心角应大于120°。
| 标定球的加工精度将直接影响标定精度,请确保标定球满足加工要求。 |
开始标定前,请确保已完成如下准备工作:
-
确认已按照标定球说明,制作出满足场景要求的标定球。
-
确认已按要求放置标定球。
确认准备工作完成后,单击已完成准备工作,再单击开始标定。
 标定球设置
请根据实际使用的标定球,设置标定球参数。
| 参数 | 解释 |
|---|---|
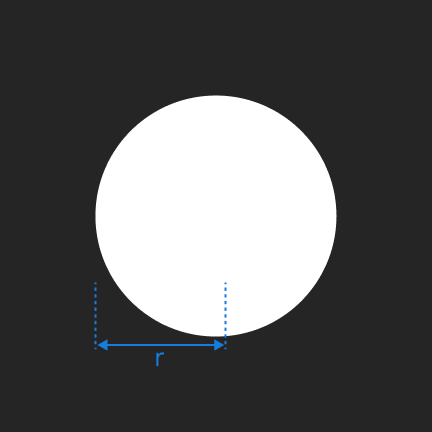
标定球半径(r) |
标定球的实际半径,单位为毫米(mm)。 |
角度分辨率 |
轮廓测量仪每采集一行数据对应的旋转台旋转角度,单位为度(°)。请根据实际采集条件准确填写。 |
设置完成后,单击下一步进入设备布局页面。
 选择布局
-
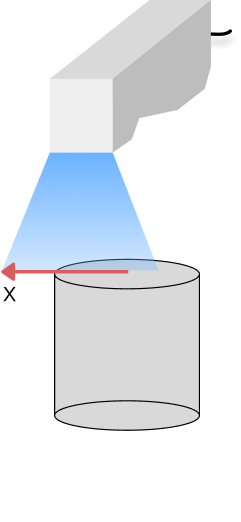
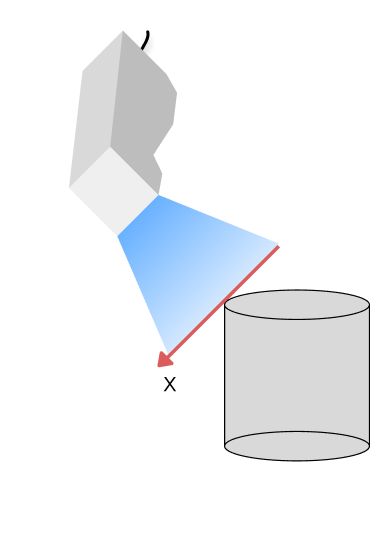
根据实际安装情况,选择轮廓测量仪X轴与旋转台旋转轴之间的位置关系。
布局 说明 图示 垂直
轮廓测量仪的X轴与旋转台旋转轴垂直。
平行
轮廓测量仪的X轴与旋转台旋转轴平行。
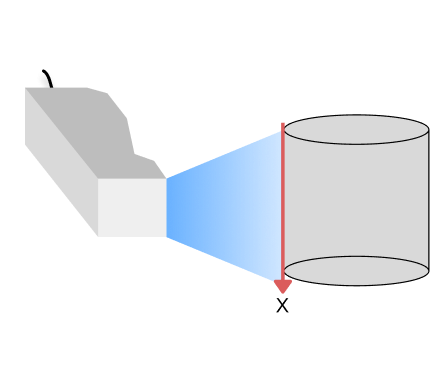
倾斜
轮廓测量仪的X轴与旋转台旋转轴倾斜。
-
选择旋转台的旋转方向。
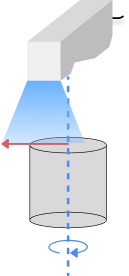
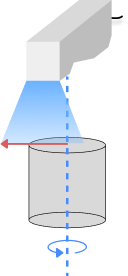
旋转方向的正反与轮廓测量仪的安装位置有关:物体随旋转台转动经过激光线时,若经过位置处的运动方向与轮廓测量仪航空插头的出线方向一致,则为正向;反之为反向。
方向 说明 图示 正向
物体经过激光线时的运动方向与轮廓测量仪航空插头的出线方向一致。
反向
物体经过激光线时的运动方向与轮廓测量仪航空插头的出线方向相反。
设置完成后,单击下一步进入标定页面。

应用标定结果
完成旋转标定并保存标定结果后,可在Mech-Eye Viewer中加载并应用该结果:
-
在主界面数据查看区左侧的坐标系参数中,选择旋转。
-
选择已保存的旋转标定结果。
-
根据实际旋转扫描方式选择相对模式或绝对模式。
-
设置角度分辨率、起始位偏移角度和旋转方向,然后应用该结果。
其中,旋转扫描支持以下两种图像复原模式。在两种模式下,当起始位偏移角度为 0° 时,第一行数据均位于旋转坐标系的 Y=0 平面上。
| 模式 | 说明 |
|---|---|
相对模式 |
|
绝对模式 |
|
应用旋转标定结果时,请根据实际采集条件设置以下参数:
| 参数 | 说明 |
|---|---|
角度分辨率 |
每采集一行数据对应的旋转台旋转角度。标定时与实际扫描时的角度分辨率可以不同;此处应填写实际扫描时的角度分辨率。 |
起始位偏移角度 |
起始位在旋转坐标系中的角度偏移,默认值为 0°(即起始位位于 Y=0 平面)。如实际起始位与 Y=0 平面存在已知角度差,请设置该参数。 |
旋转方向 |
旋转台在扫描过程中的旋转方向,选择正向或反向,应与实际扫描方向一致。 |
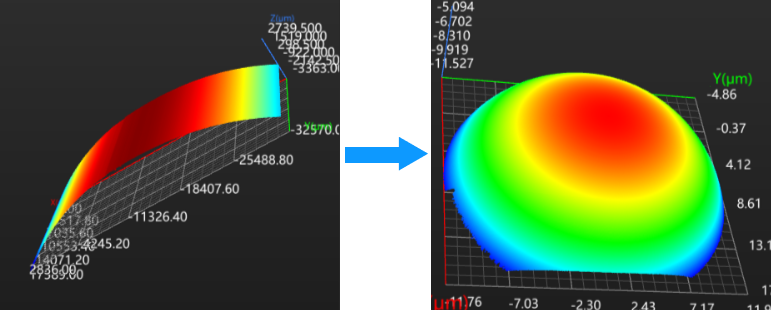
应用后,系统将在旋转扫描过程中使用该旋转标定结果进行坐标变换,并将弧形数据还原为被测物体的实际形状,如下图所示。