로봇 온도 드리프트 보상
응용 시나리오
이 스텝은 고정밀 온라인 측정 시나리오에 적합합니다. 로봇이 장시간 작동하면 온도 변화로 인해 온도 드리프트가 발생하여 로봇의 절대 정밀도가 저하되고, 이는 측정 결과의 정확도에 영향을 미칩니다. 이 스텝을 사용하여 로봇 온도 드리프트 보상 모델을 생성하면 온도 드리프트로 인한 정밀도 오차를 보상할 수 있습니다.
사용 방법
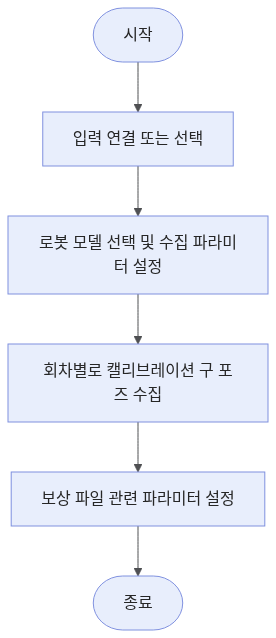
이 스텝의 사용 방법은 다음과 같습니다.
-
입력 데이터를 선택합니다. 프로젝트 편집 영역에서 해당 스텝 포트를 연결하거나, 파라미터 설정 영역의 입력 아래에서 해당 입력 데이터를 선택합니다.
-
로봇 모델 선택을 클릭하여 로봇 모델을 선택하고, 캘리브레이션 구 개수, 각 캘리브레이션 구에서 수집되는 포즈 수 등 수집 파라미터를 설정합니다.
-
회차별로 캘리브레이션 구 포즈를 수집합니다. 첫 번째 회차에서 수집한 데이터는 기준 그룹이 되고, 이후 회차에서 수집한 데이터는 관측 그룹이 됩니다. 수집에 실패한 경우, 현재 회차 또는 모든 회차에서 수집한 포즈를 삭제한 후 다시 수집할 수 있습니다.
-
보상 파일 저장 경로 등 파라미터를 설정합니다.
-
스텝 실행 후 실행 결과를 확인합니다. 실행에 성공하면 지정된 경로에 로봇 온도 드리프트 보상 파일이 생성됩니다.
파라미터 설명
| 파라미터 | 설명 |
|---|---|
캘리브레이션 구 개수 |
데이터 수집에 사용할 캘리브레이션 구 개수를 지정합니다. 기본값은 6입니다. |
각 캘리브레이션 구에서 수집되는 포즈 수 |
각 캘리브레이션 구에서 수집해야 하는 포즈 수를 지정합니다. 기본값은 4입니다. |
현재 데이터 그룹 |
현재 회차에서 수집한 데이터의 그룹 유형을 지정합니다.
기본값은 기준 그룹입니다. 처음 실행할 때는 기준 그룹으로 설정해야 하며, 첫 번째 회차 실행이 끝나면 소프트웨어가 자동으로 관측 그룹으로 전환합니다. |
로봇 모델 |
현재 스텝에서 사용할 로봇 모델을 지정합니다. 온도 드리프트 보상 파일을 로드하거나 생성하려면 먼저 로봇 모델을 선택해야 합니다. |
보상 파일 저장 경로 |
생성된 로봇 온도 드리프트 보상 파일의 저장 경로를 지정합니다. 기본값은 프로젝트 파일 디렉터리 아래의 |
현재 회차에서 수집된 포즈 삭제 |
현재 회차에서 수집한 캘리브레이션 구 포즈 데이터를 삭제합니다. 기본적으로 선택되어 있으며, 실행을 시작하면 소프트웨어가 자동으로 선택을 해제합니다. |
모든 회차의 포즈를 다시 수집 |
모든 회차에서 수집한 캘리브레이션 구 포즈 데이터를 삭제하고 수집을 다시 시작합니다. 기본적으로 선택되어 있으며, 실행을 시작하면 소프트웨어가 자동으로 선택을 해제합니다. |
|
이후 실행 시, 한 회차의 캘리브레이션 구(24개 지점) 수집이 완료되기 전에 예기치 않게 중단된 경우, 현재 데이터 그룹을 관측 그룹으로 설정하고, 현재 회차에서 수집된 포즈 삭제를 선택하고, 모든 회차의 포즈를 다시 수집의 선택을 해제한 다음, 로봇 프로그램을 다시 실행하십시오. |
오류 분석
|