ROKAE标准接口通信配置
本节介绍如何配置ROKAE标准接口通信。
检查硬件及软件版本
|
本文所列的型号与版本是适配时所用的型号与版本。对于其他型号与版本,用户可参考本文尝试操作,若遇到问题,请联系梅卡曼德技术支持。 |
-
珞石机器人为工业机器人系列。
-
界面(HMI)版本5.0.13.0411及以上,控制器版本为3.2及以上。
单击查看操作方法
打开Robot Assist软件,选择,可以查看界面(HMI)版本和控制器版本。
-
工控机上已安装Robot Assist软件。
设置网络连接
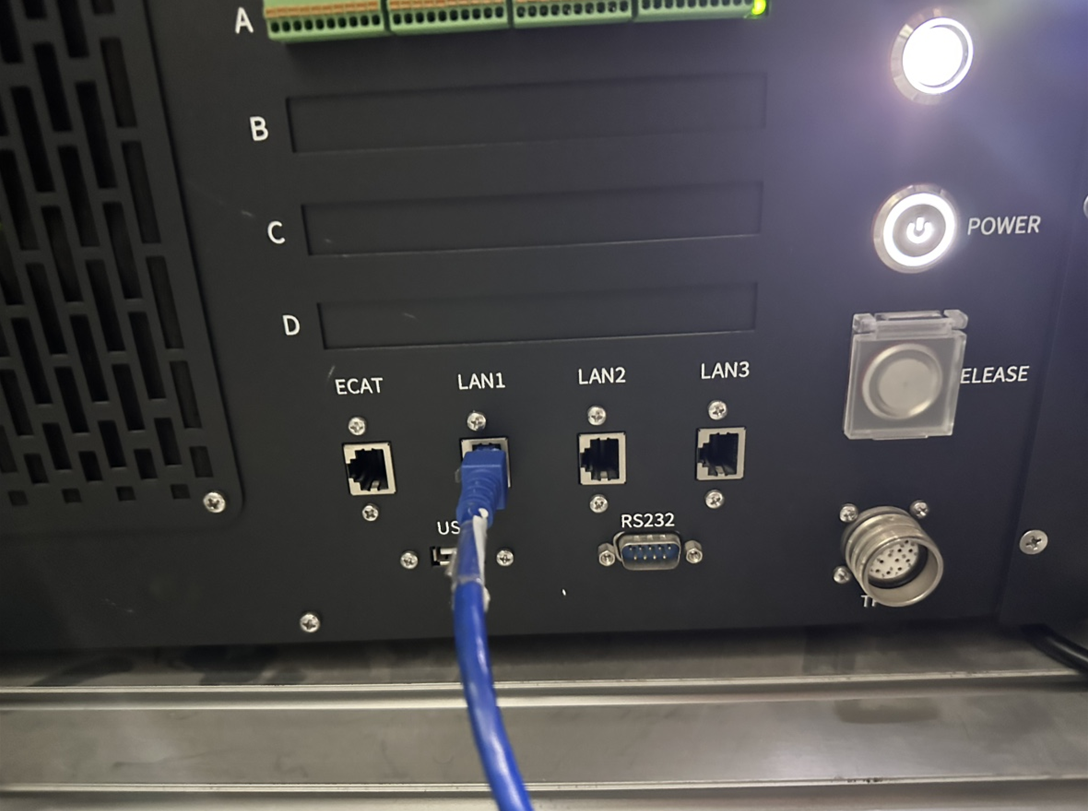
设置工控机的IP地址
珞石机器人LAN1网口的默认IP地址为192.168.2.160。请修改工控机IP地址(例如192.168.2.222),确保工控机与机器人的IP地址位于同一网段。
设置“机器人通信配置”
-
打开Mech-Vision软件。根据出现的界面不同,选择如下相应方法创建方案。
-
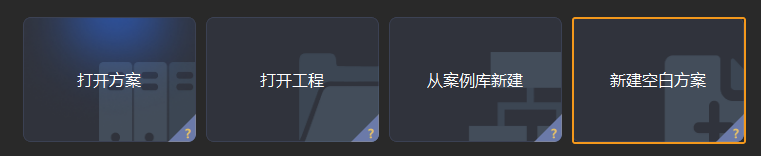
若出现欢迎界面,单击新建空白方案,即可新建空白方案。
-
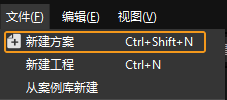
若出现主界面,依次单击菜单栏中,即可新建空白方案。
-
-
单击 Mech-Vision 工具栏中 机器人通信配置 。
-
在 机器人通信配置 窗口,进行如下配置。
-
单击 选择机器人 下拉框,选择 品牌机器人,然后单击 选择机器人型号,选择具体机器人型号,单击 下一步。
-
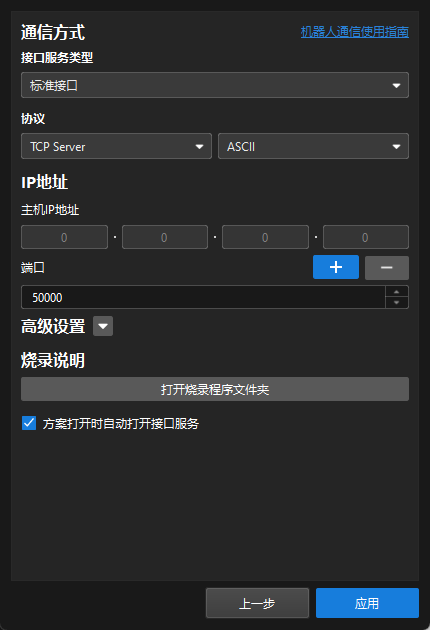
在 通信方式 下,接口服务类型 选择 标准接口 ,协议 选择 TCP Server,协议格式 选择 ASCII。
-
端口号建议设置为50000或50000以上。确保设置的端口号未被其他程序占用。
-
在 烧录说明 下,单击 打开烧录程序文件夹。
后续烧录的文件将从此文件夹复制,请勿关闭文件夹窗口。 -
(可选)建议勾选 方案打开时自动打开接口服务。
-
单击 应用。
-
-
在 Mech-Vision 主界面,确认工具栏中的接口服务已开启。
烧录文件至机器人中
| 为了避免烧录操作对机器人系统造成影响,建议在开始烧录前备份机器人系统文件。若操作过程中出现问题,使用备份文件可还原机器人系统。详细操作,请参见 备份机器人文件 。 |
-
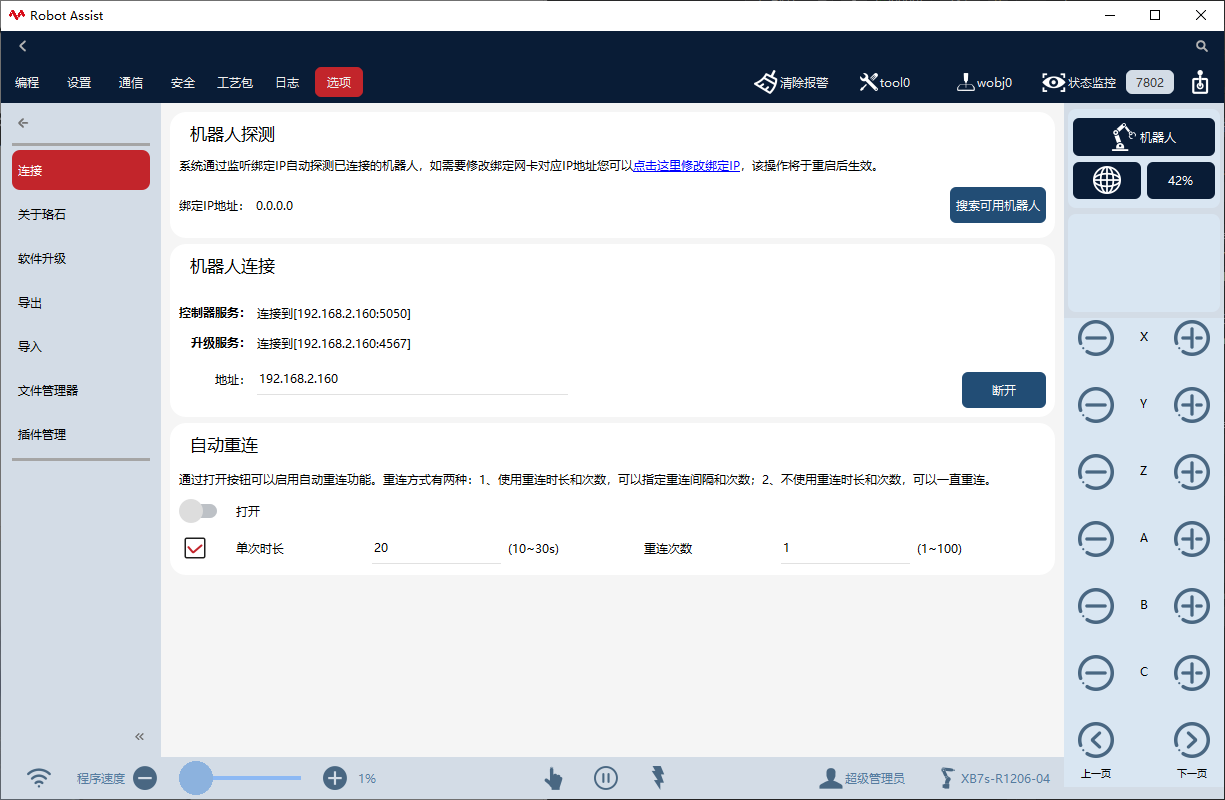
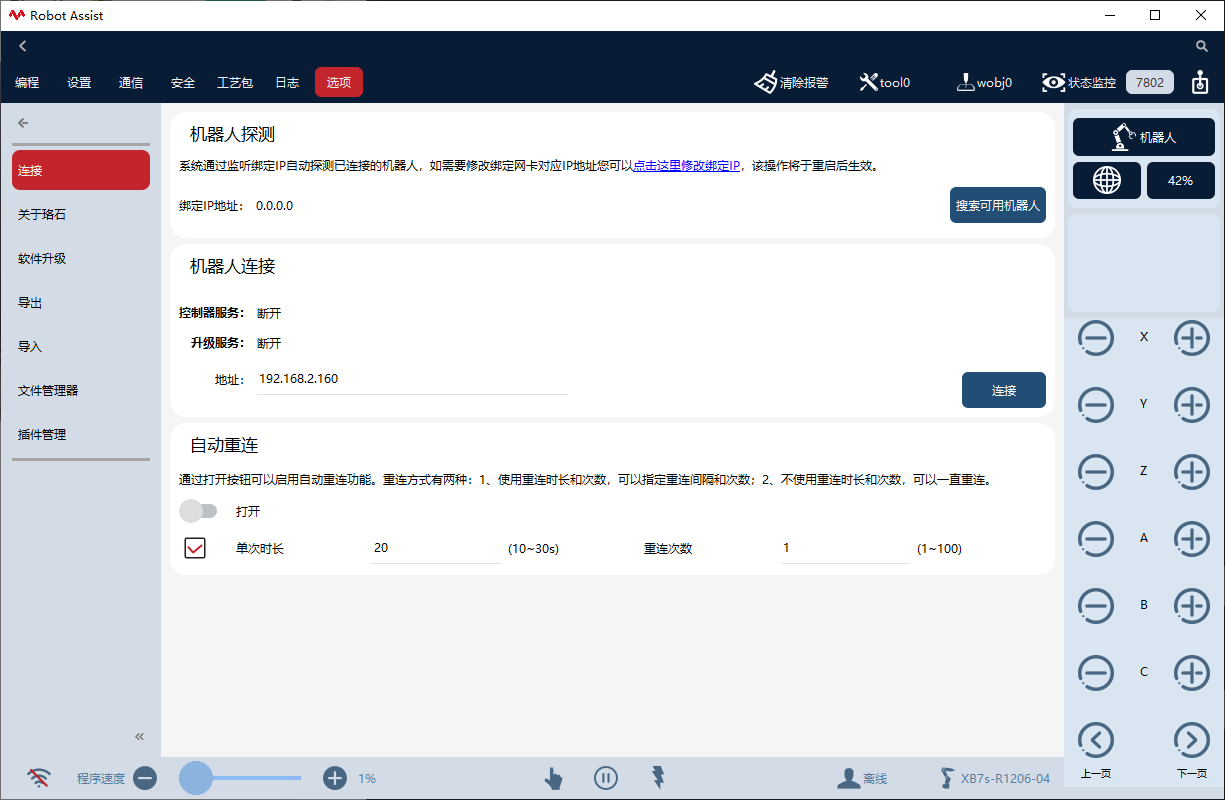
打开Robot Assist软件,点击右下角WiFi图标。在地址栏输入“192.168.2.160”(机器人IP地址),点击连接。
-
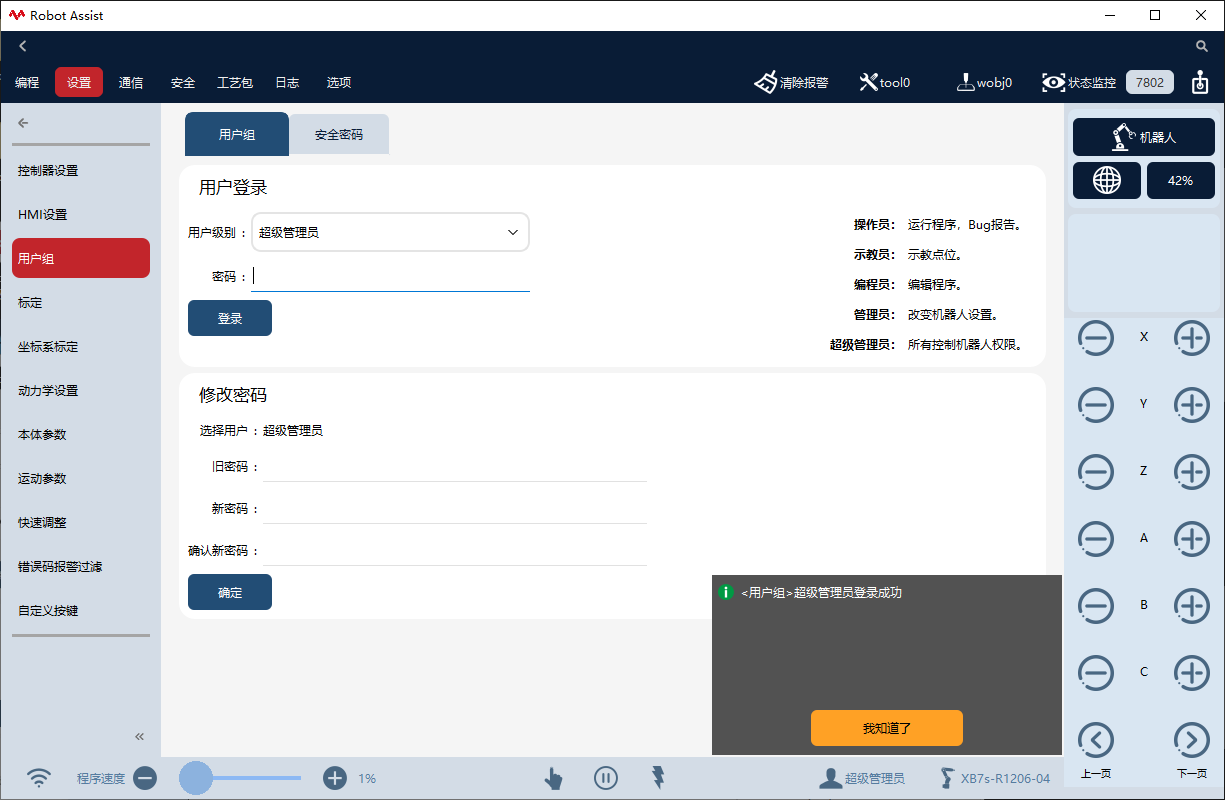
选择,选择“超级管理员”用户级别,输入密码“123456”,然后点击登录。
-
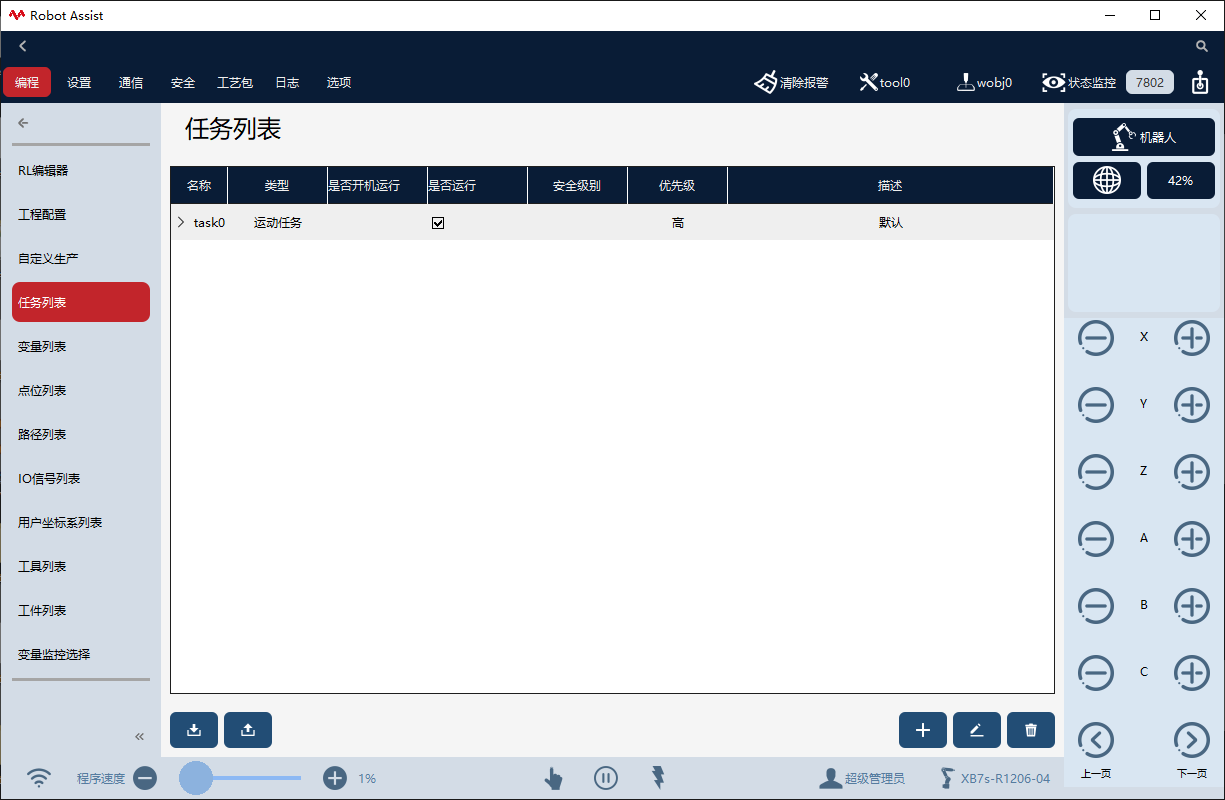
选择,然后点击导入任务图标。
-
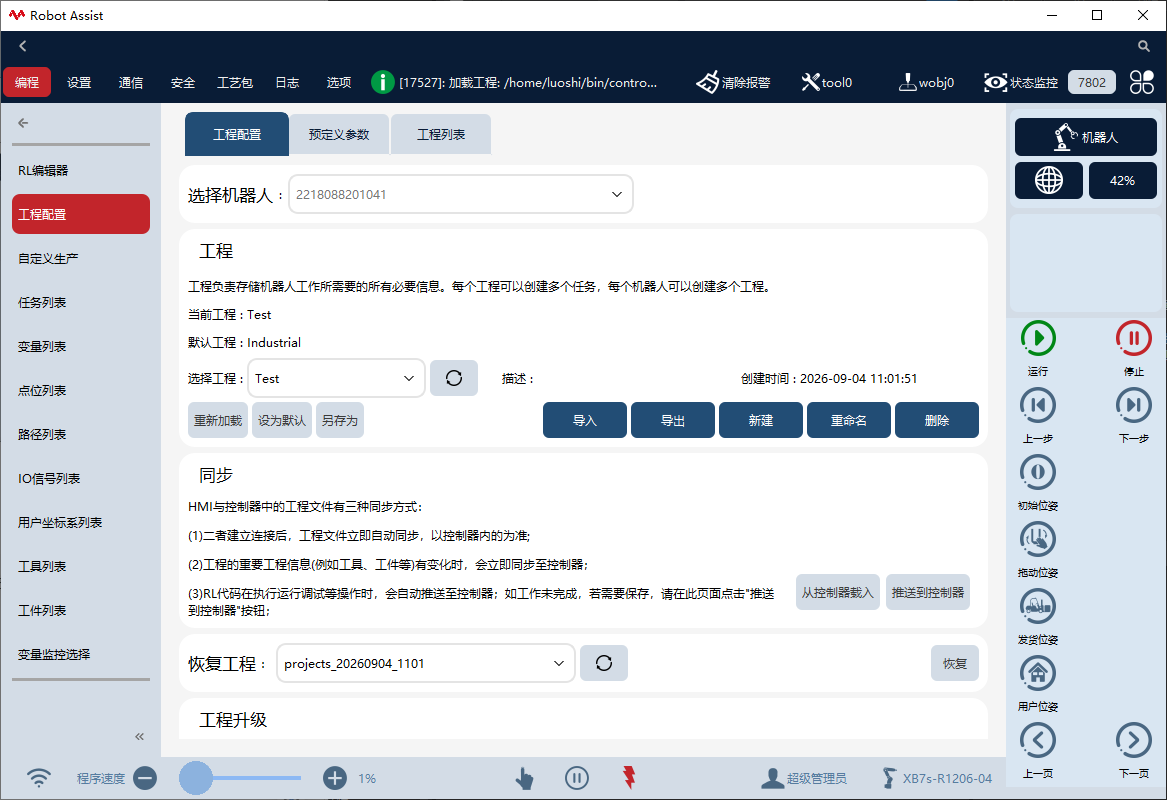
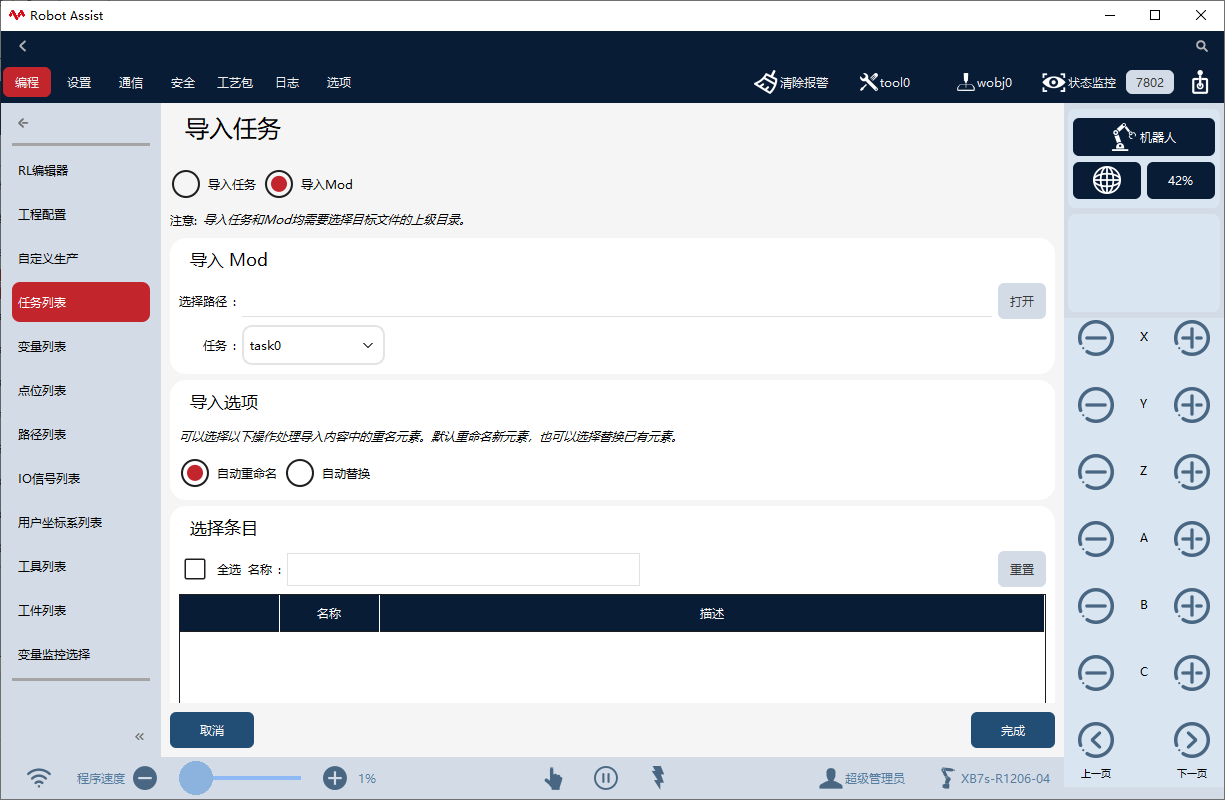
在导入任务界面,选择导入Mod,然后在导入Mod区域单击打开。
-
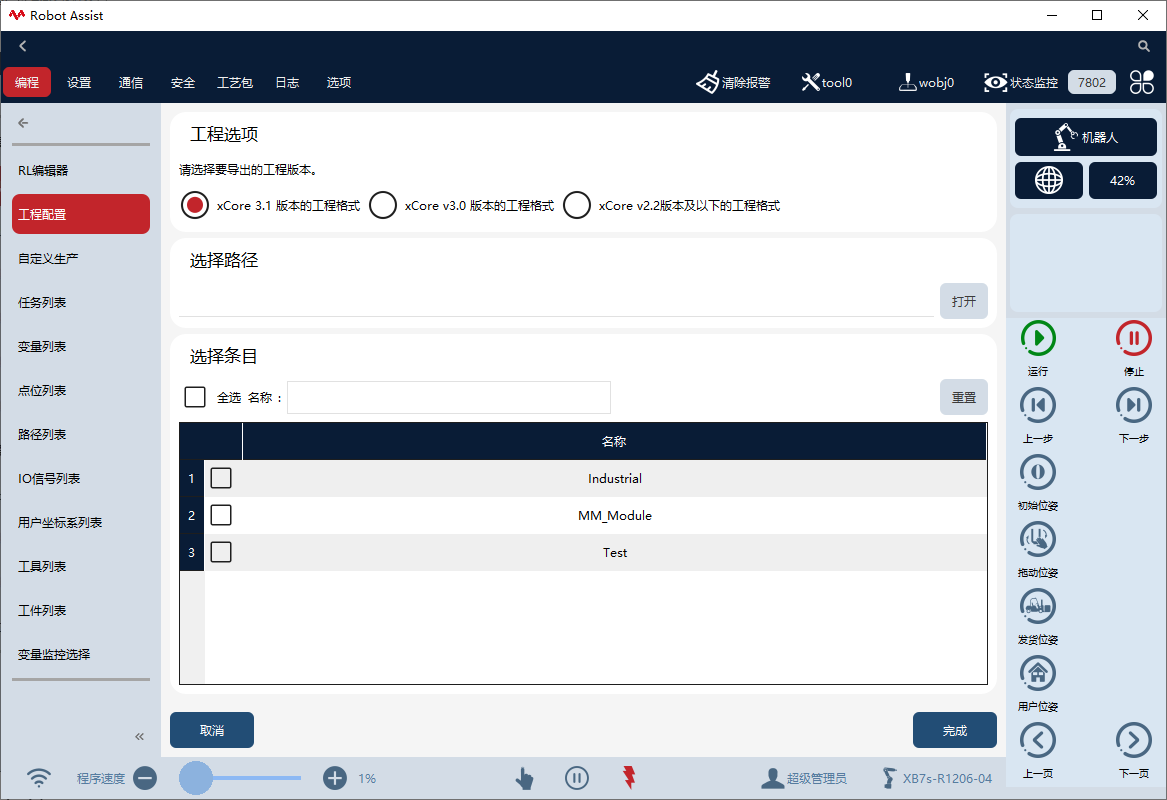
在弹出的文件选择窗口中,选择存放烧录程序的文件夹,然后单击选择文件夹。
待烧录的程序存放在Mech-Vision和Mech-Viz软件安装目录下的 Communication Component/Robot_Interface/ROKAE/Task_List文件夹。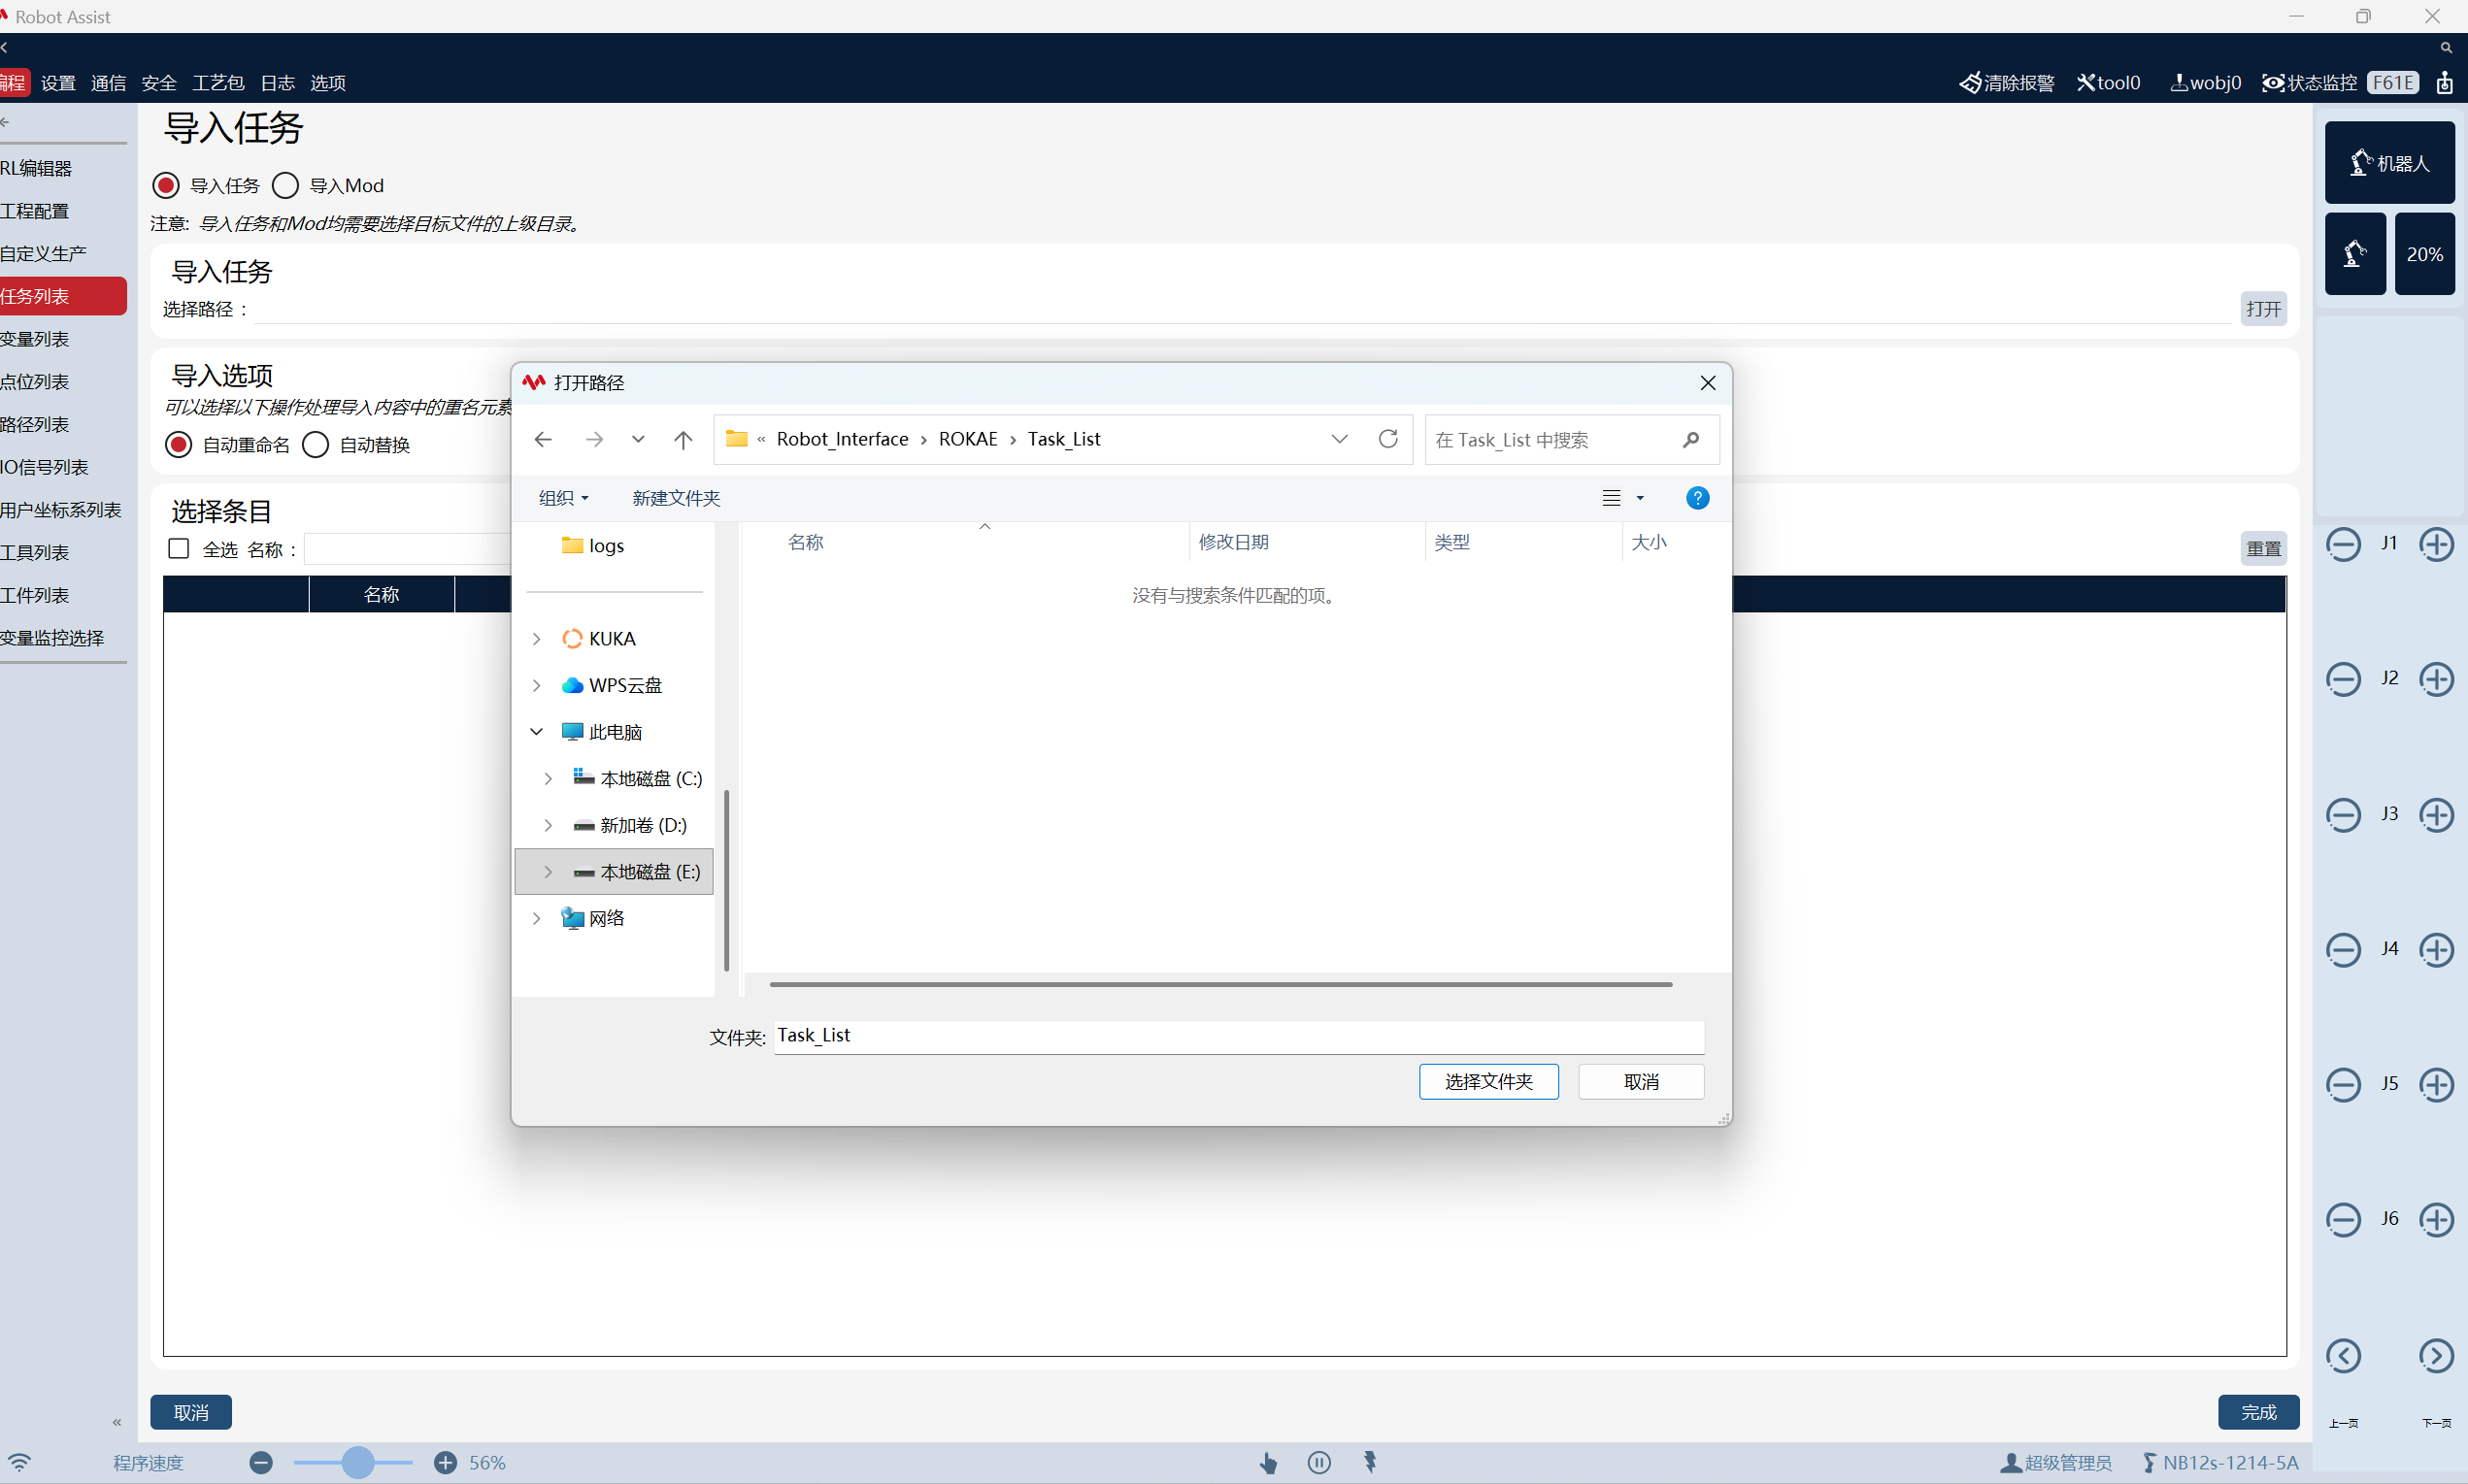
-
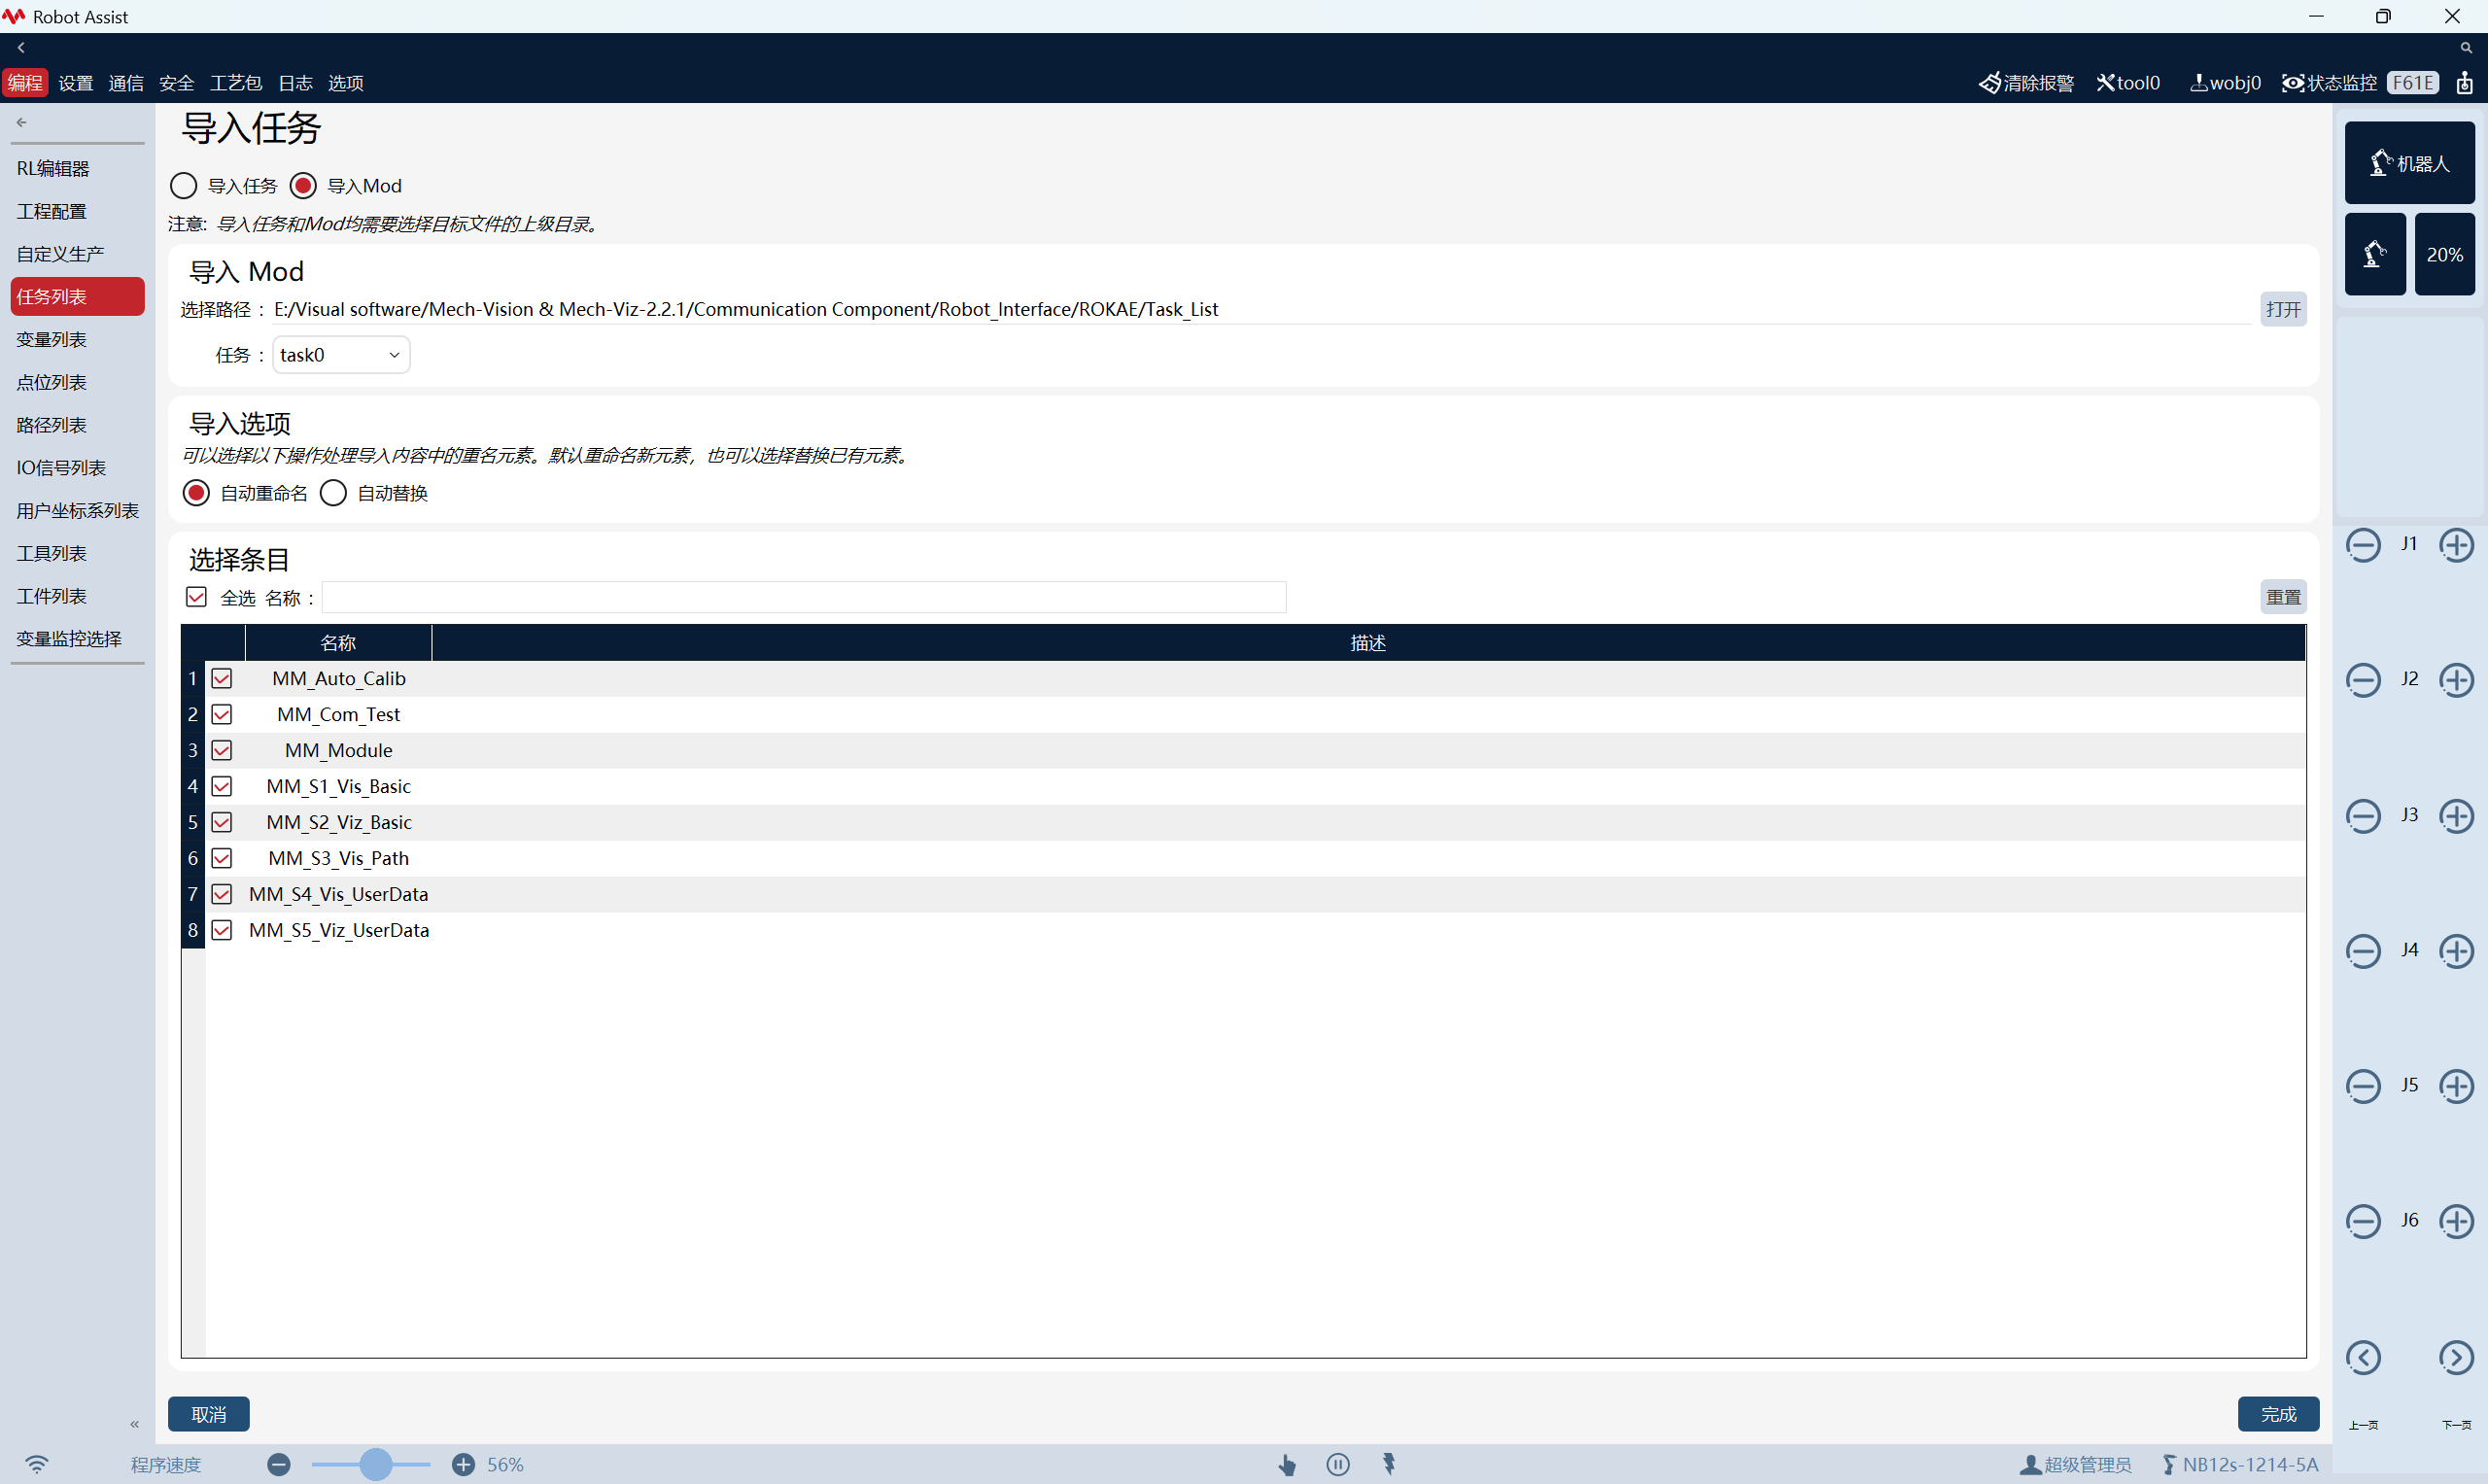
在选择条目区域,全选所有条目,然后单击完成。
-
在导航栏单击变量列表,在导入变量区域将文件格式设置为“json”,然后单击打开。在弹出的对话框中,选择变量文件,然后单击选择文件。在选择条目区域,全选所有条目,然后单击完成。
变量文件为Mech-Vision和Mech-Viz软件安装目录下的 Communication Component/Robot_Interface/ROKAE/Variable_List/var.json文件。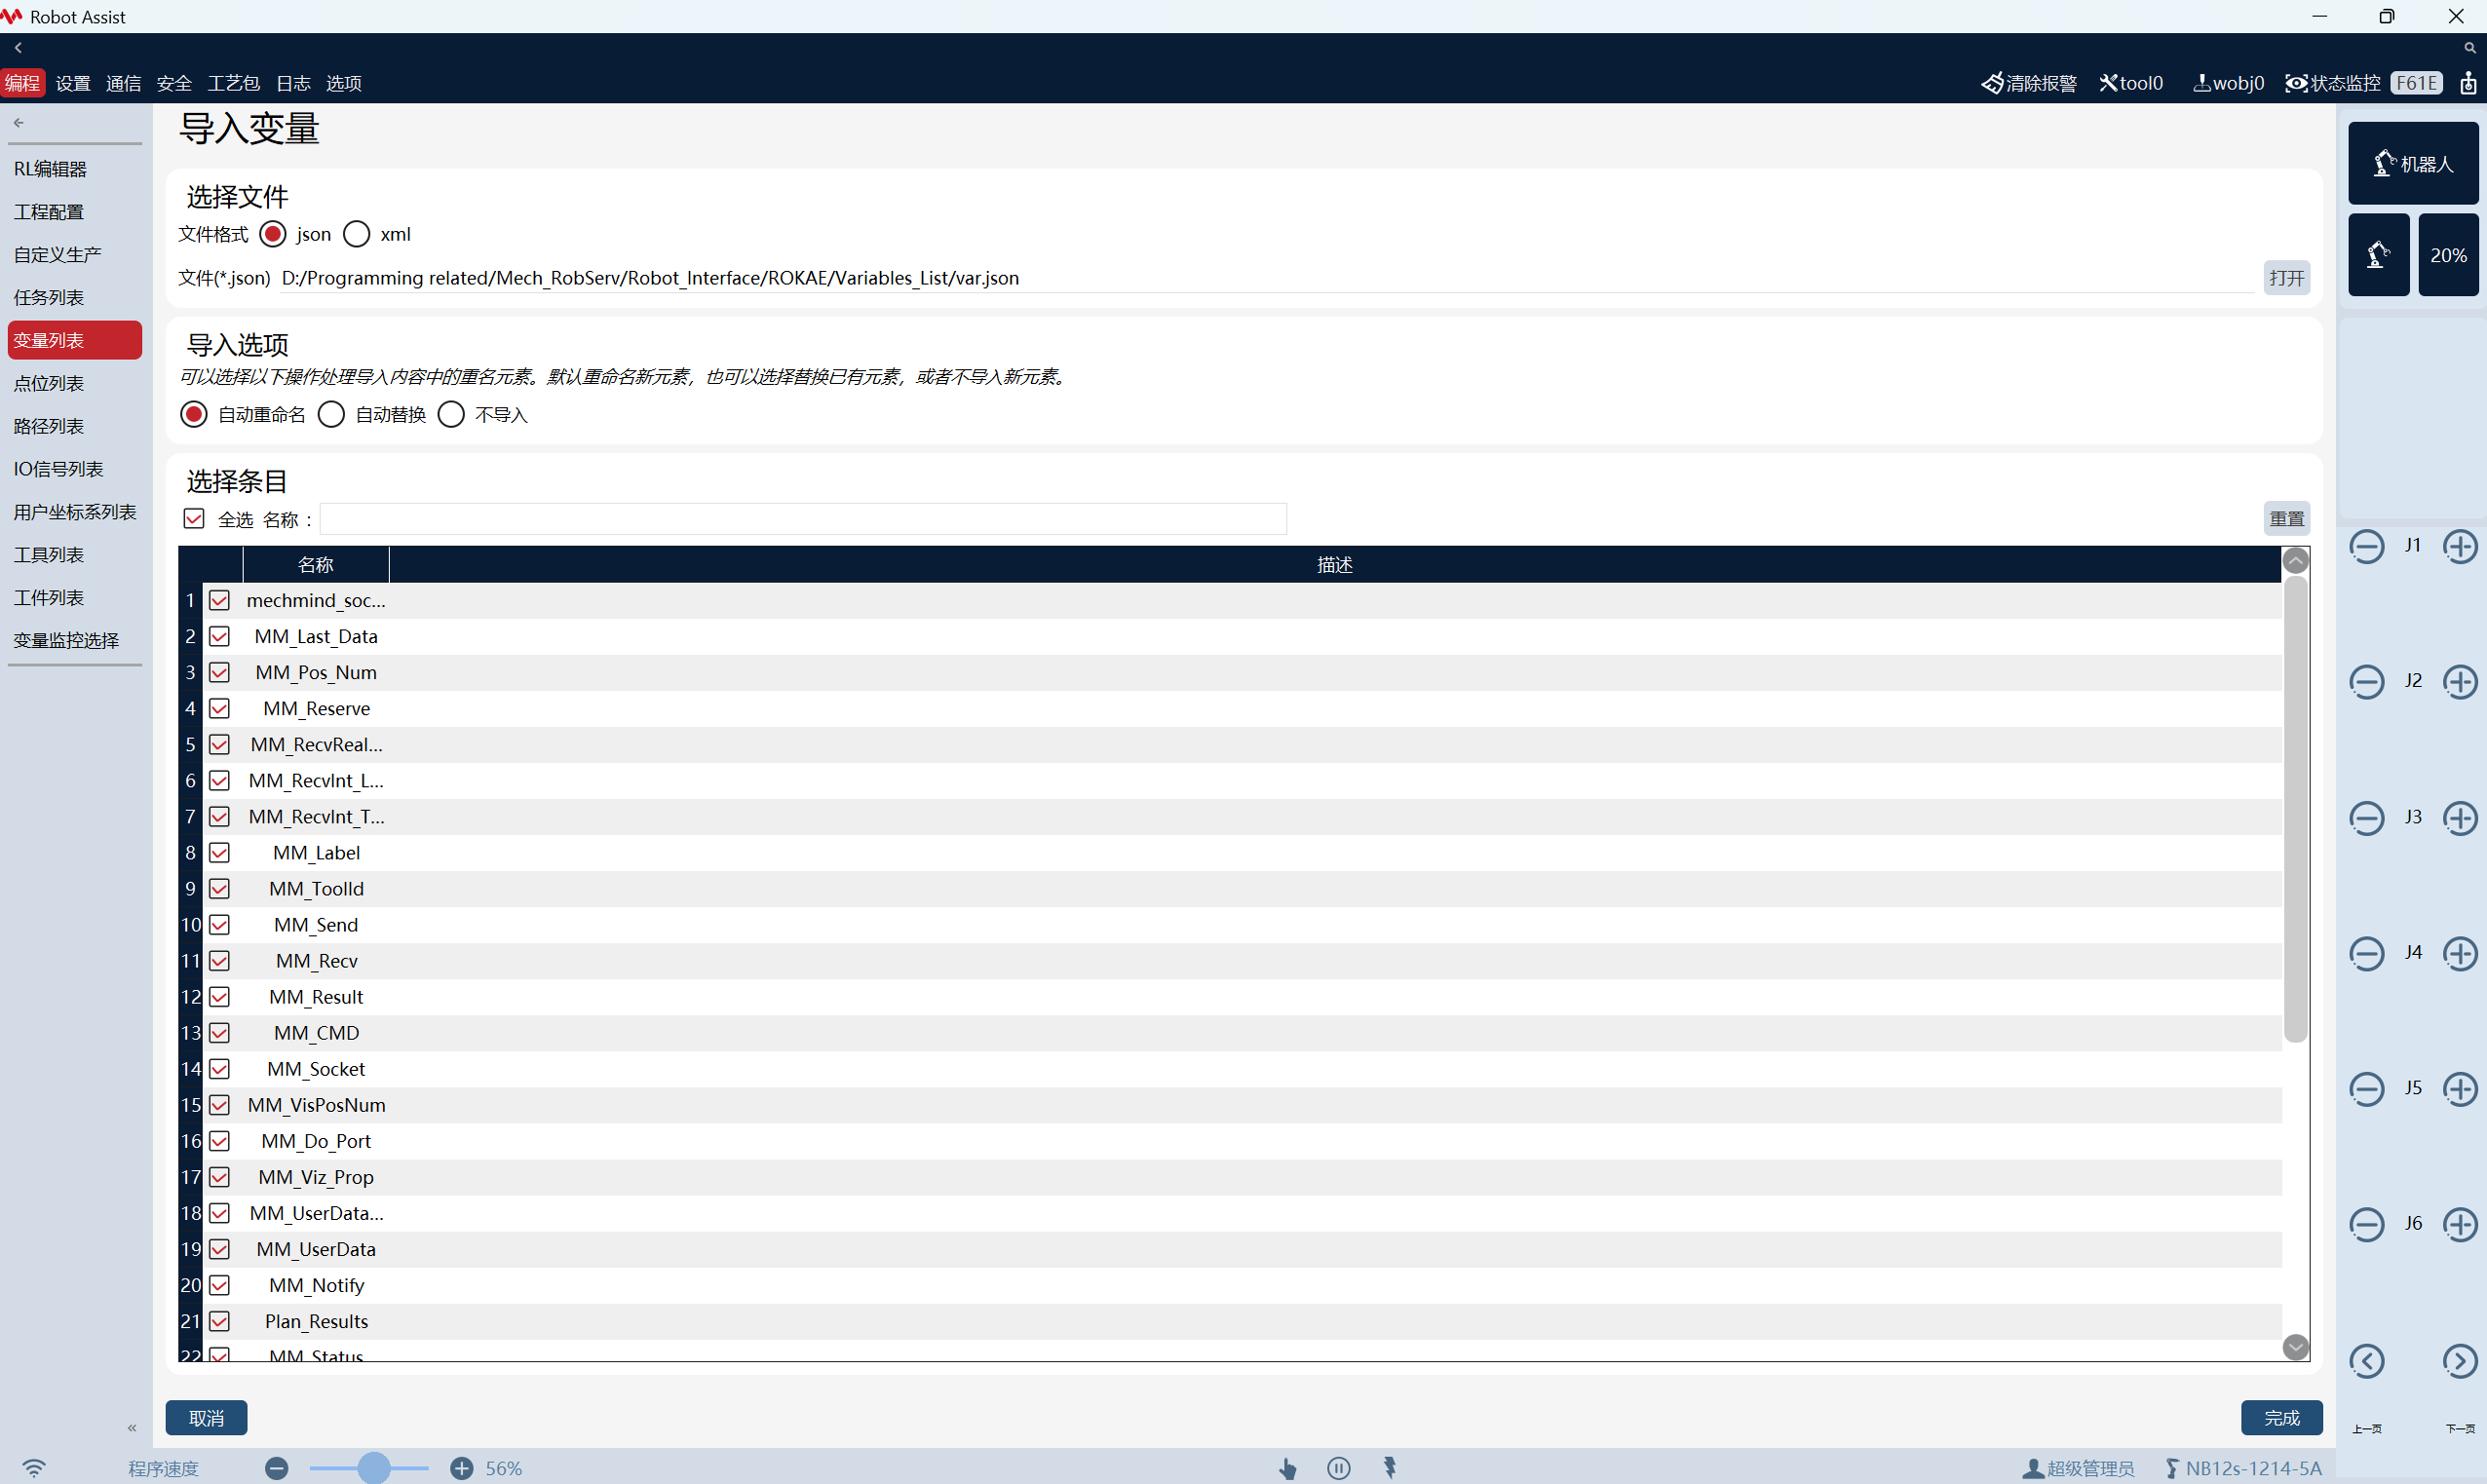
-
在导航栏单击点位列表,在导入点位区域将文件格式设置为“json”,然后单击打开。在弹出的对话框中,选择点位文件,然后单击选择文件。在选择条目区域,全选所有条目,然后单击完成。
点位文件为Mech-Vision和Mech-Viz软件安装目录下的 Communication Component/Robot_Interface/ROKAE/Point_List/point.json文件。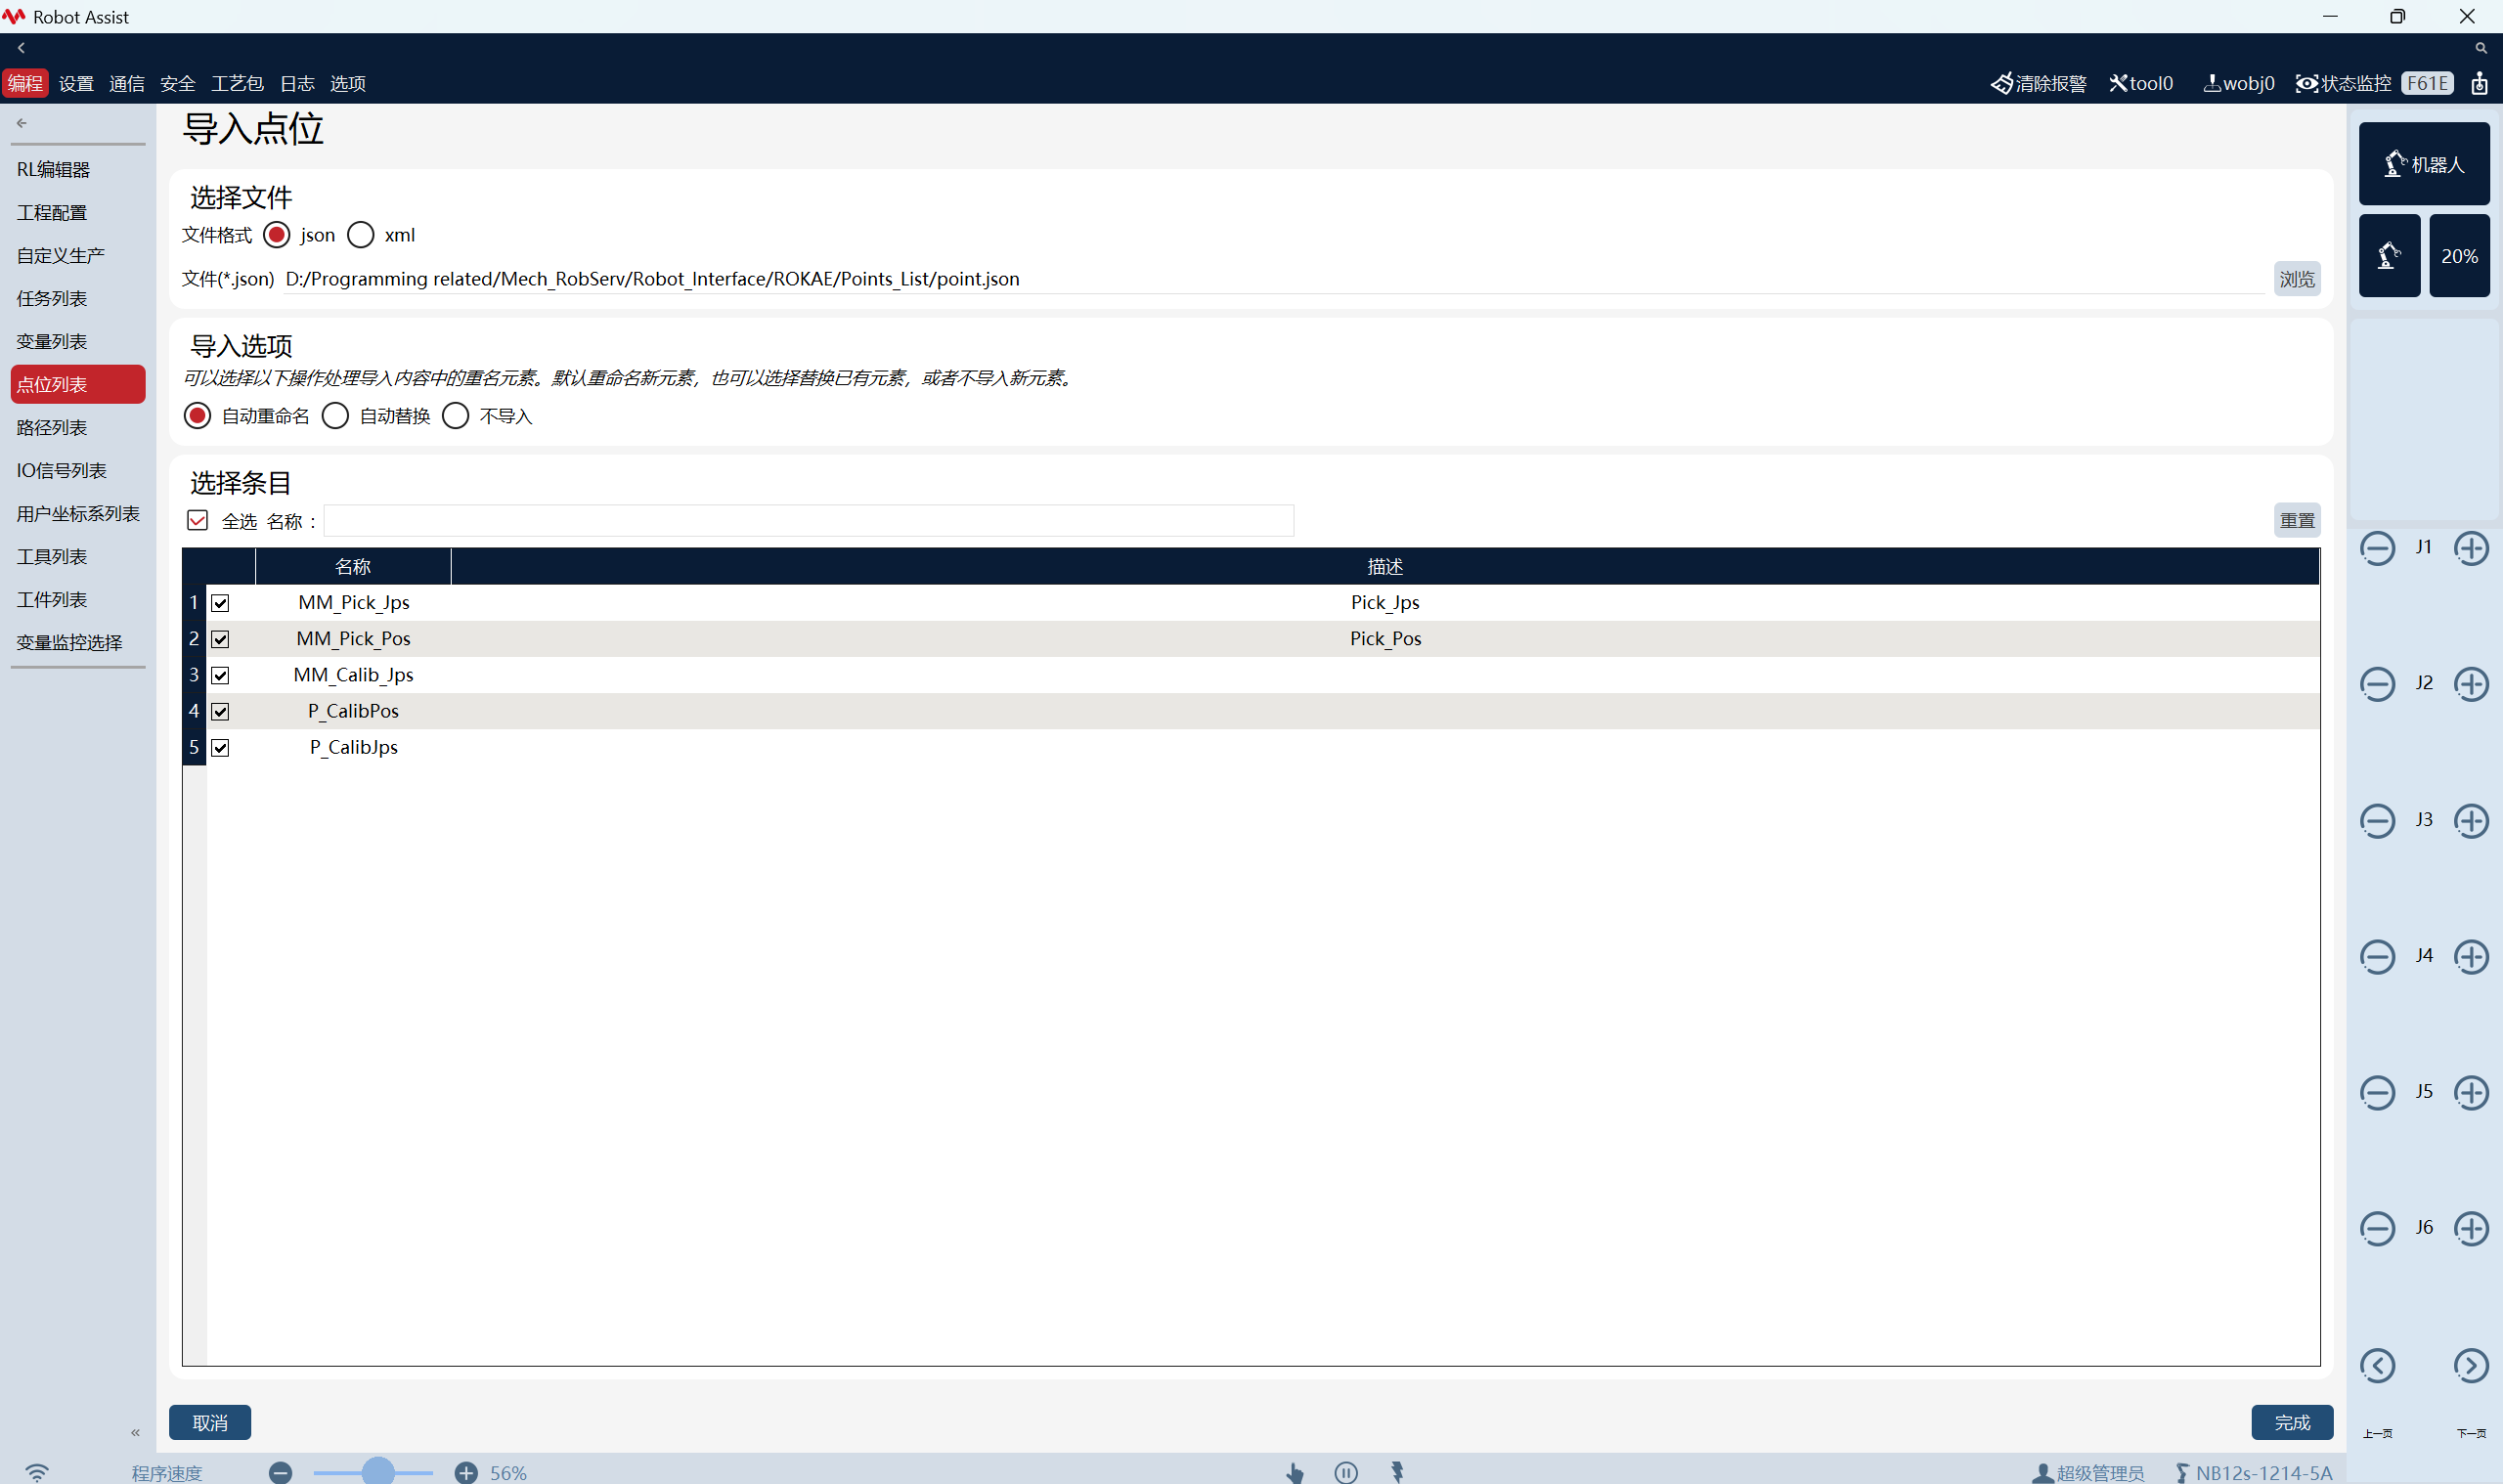
-
在导航栏单击RL编辑器,进入编辑界面。点击
main编译机器人程序。当软件上方提示“PP_To_Main”时,表示烧录程序无问题。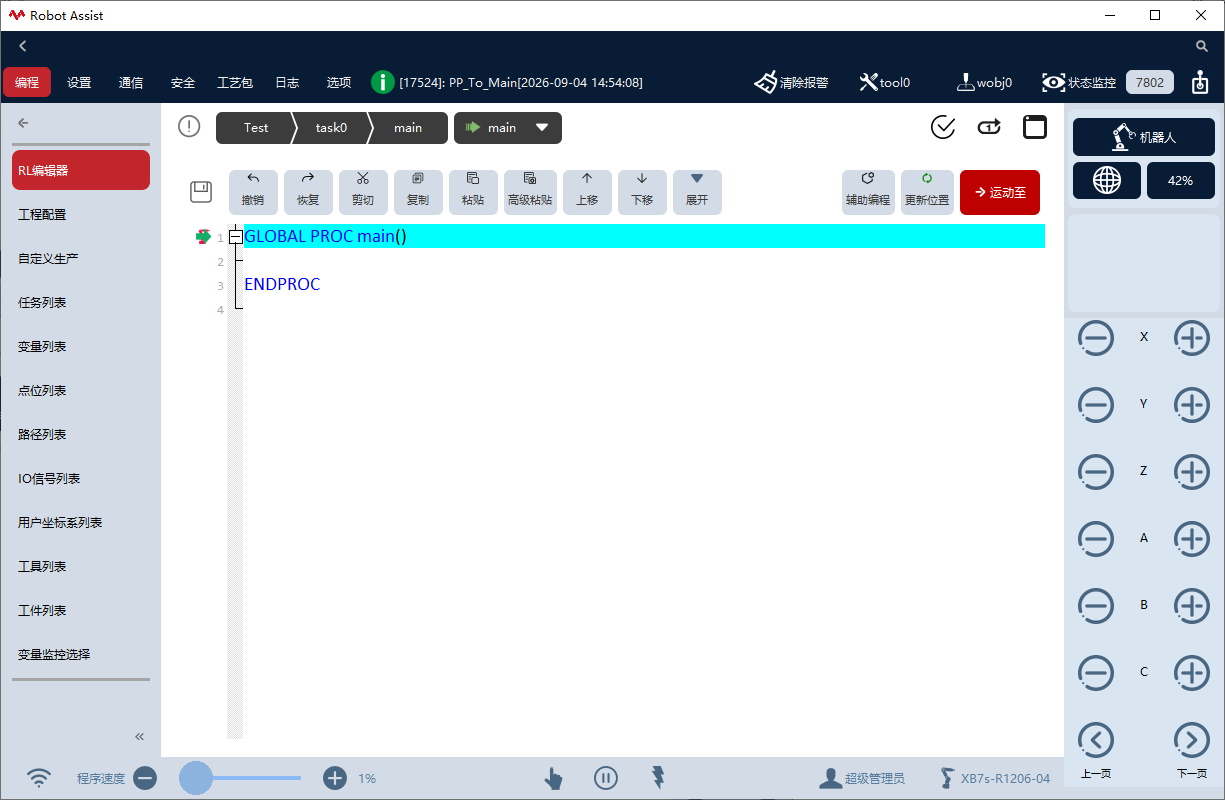
测试标准接口通信
-
选择,然后选择
mechmind_socket变量并单击编辑按钮。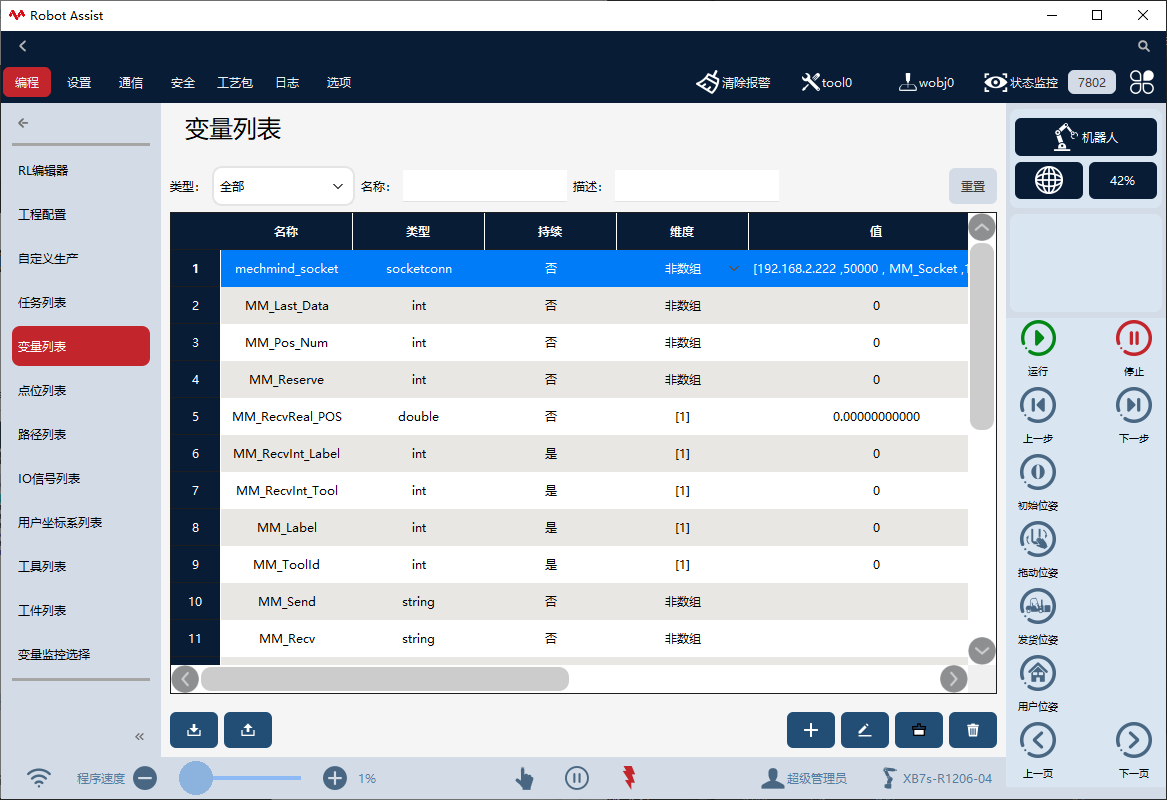
-
在弹出的编辑变量界面中,修改IP地址和端口号,然后点击完成。
IP地址和端口号应与视觉系统的设置保持一致。 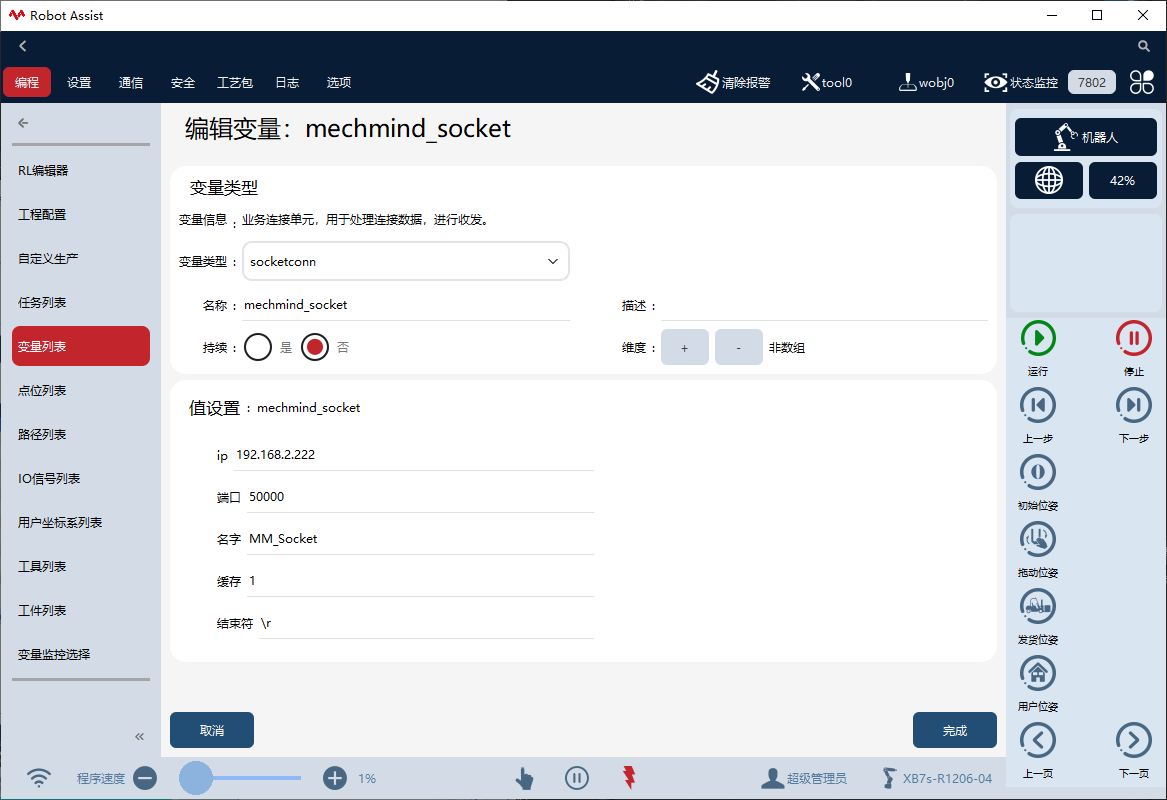
-
在导航栏单击RL编辑器,单击
main,然后从下拉选项中选择“MM_Com_Test”程序并进行编译。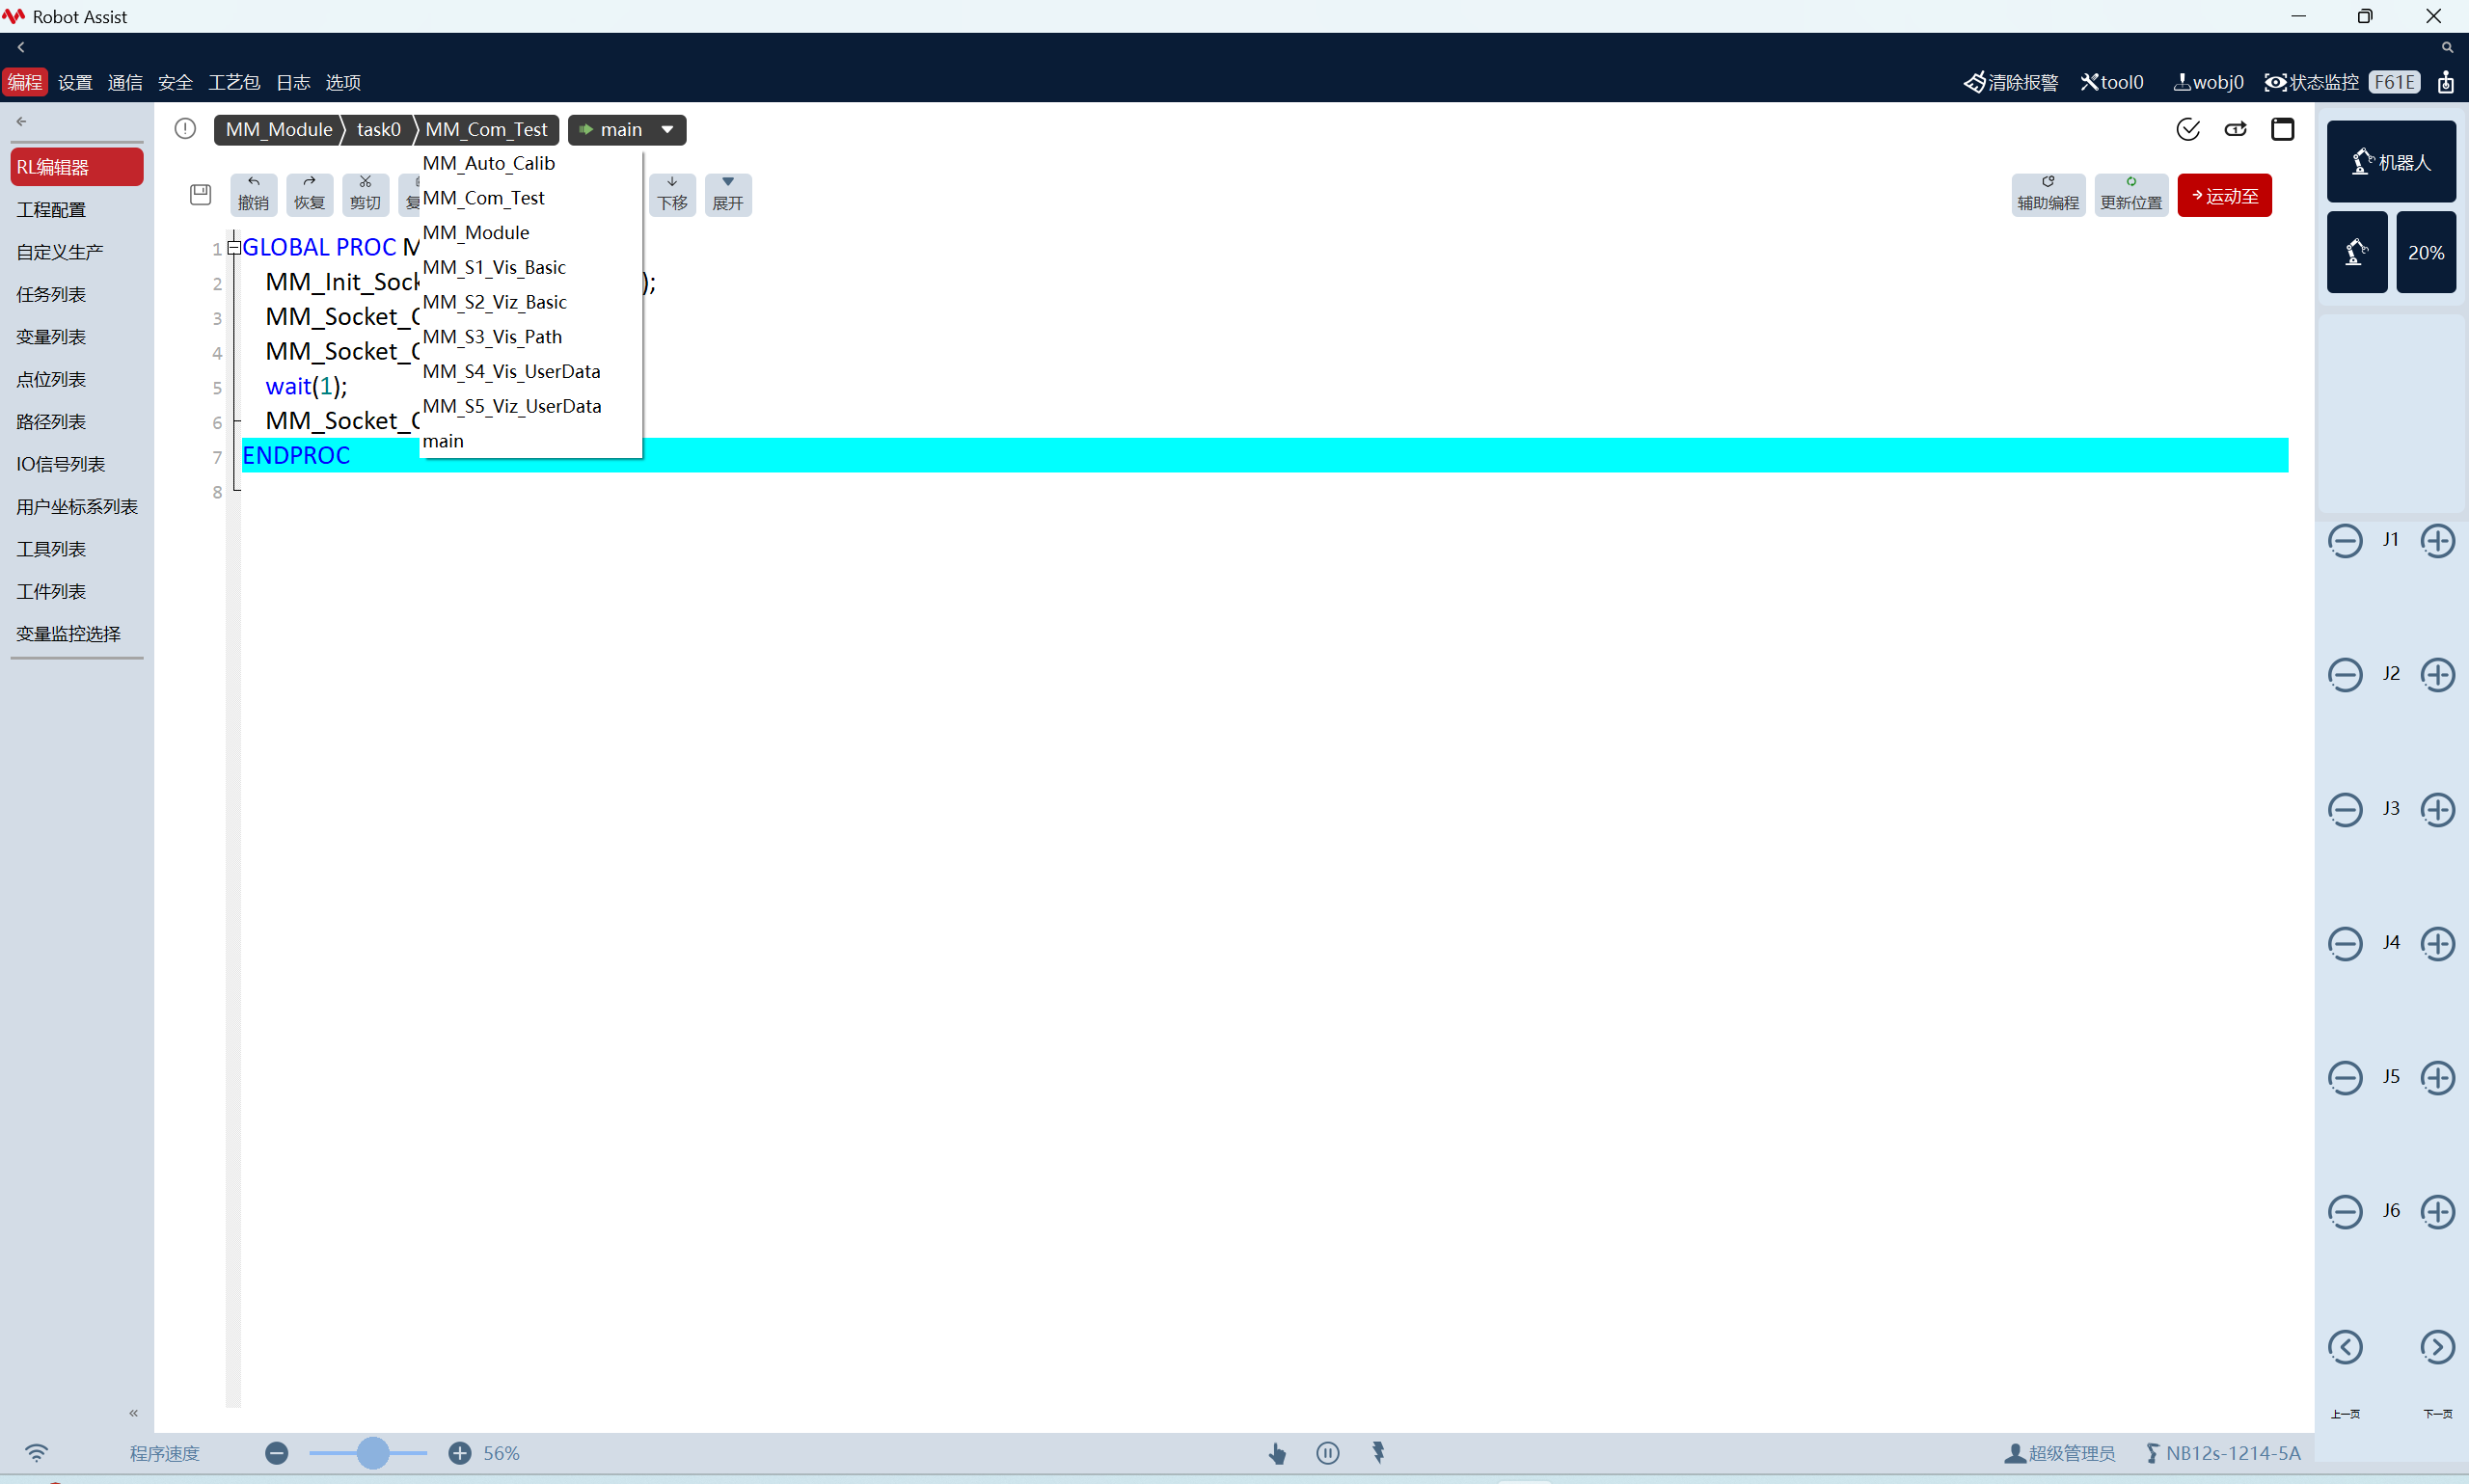
-
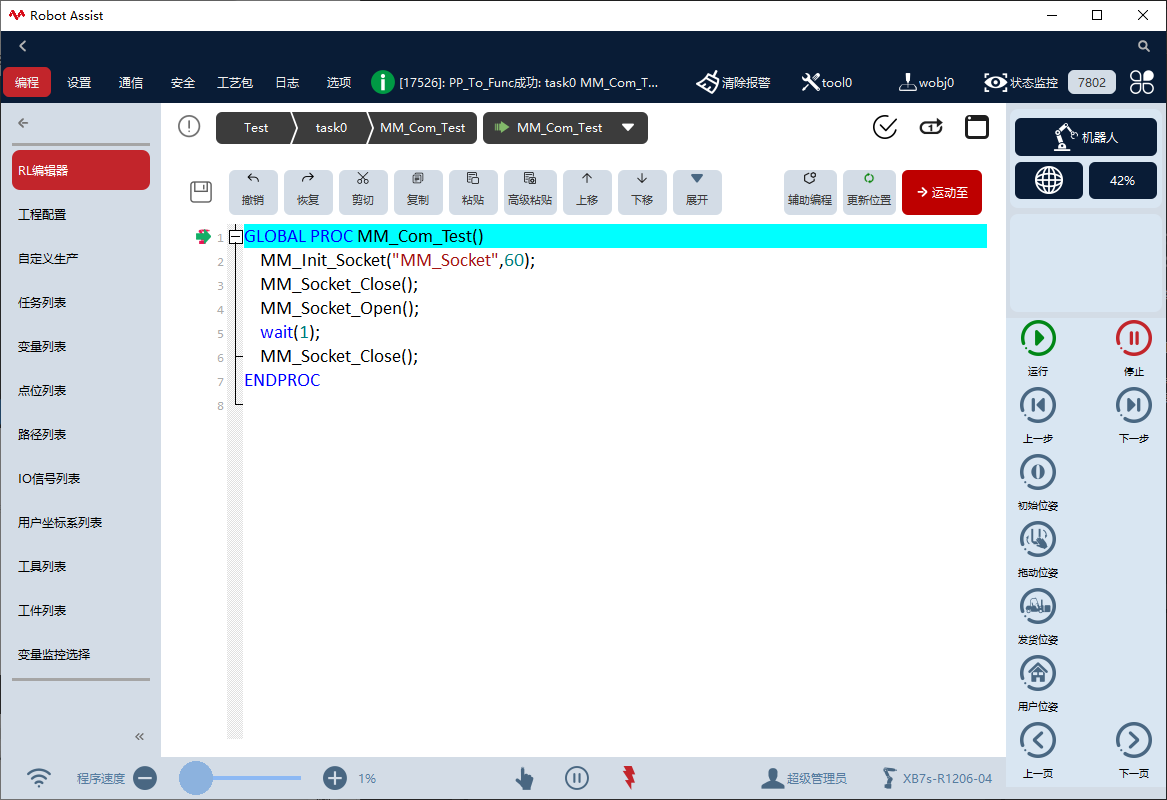
单击程序第1行,然后单击运行按钮。机器人程序将开始运行。
-
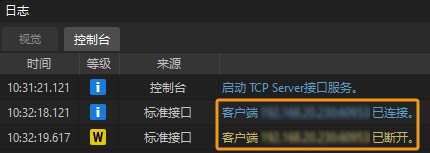
若机器人与视觉系统间的通信连接成功,则Mech-Vision日志窗口的控制台标签页下会出现相关提示。