结构光相机工作原理

您正在查看预发布版本(V2.7.0)的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

Mech-Eye工业级3D相机(以下简称“3D相机”)是一种结构光3D相机,按投光方式可分为面阵结构光相机与线扫结构光相机。

  • 面阵结构光相机:通过向物体表面投射结构光图案,并根据采集的图像计算物体表面的深度信息,从而获取三维点云。其中,DEEP、LSR、PRO、NANO、ULTRA M 和 UHP-140 等系列相机属于此类。

  • 线扫结构光相机:通过控制激光线的扫描方向,逐行扫描物体表面,并根据采集的轮廓数据获取物体的三维点云。其中,Range 系列(例如 Range XL)属于此类。

面阵结构光相机

面阵结构光相机由2D相机和投光单元组成。投光单元向目标物体表面投射结构光图案(例如条纹状图案),2D相机采集物体图像。相机根据结构光图案在物体表面的成像特征,计算视野范围内各位置的深度信息,从而获取物体的三维点云。同时,相机也可获取目标物体的2D图像。

面阵结构光相机的完整工作过程可分为三个阶段:数据采集、计算与处理、输出。以下小节分别介绍各个阶段。
数据采集

面阵结构光相机能够同时采集目标物体的2D和3D数据。

  • 采集3D数据:

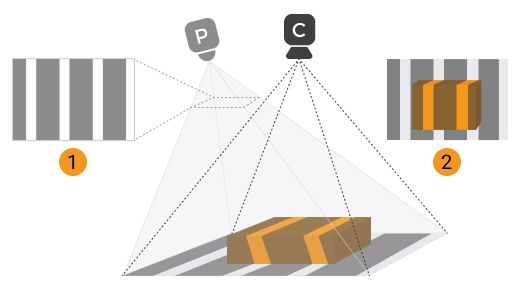
    1. 投光单元(下图中P)投射条纹样式的结构光(下图中①)至目标物体表面。目标物体的形状导致条纹样式变形。

    2. 2D相机(下图中C)采集图像(下图中②),该图像包含变形的条纹样式和目标物体。

      structured light imaging
    3. 投光单元继续投射不同条纹样式的结构光,2D相机采集图像,直至全部样式的结构光投射完成。

  • 采集2D数据: 在投光单元不投射结构光时,2D相机采集的图像即为目标物体的2D图。

计算与处理

面阵结构光相机根据条纹样式的变形,计算出物体表面的深度数据。经过进一步处理,生成深度图与点云。

输出

面阵结构光相机将生成的数据输出至Mech-Eye SDK或GenICam客户端,用户即可获得2D图、深度图和点云。

  • 2D图: 投光单元不投射结构光时,2D相机采集的图像。

  • 深度图: 包含深度信息的图像。

  • 点云: 包含三维坐标(XYZ)信息的物体表面点的集合。

线扫结构光相机

线扫结构光相机由成像单元和激光投射单元组成。激光投射单元向目标物体表面投射一条激光线,振镜改变激光线的投射方向,使其逐行扫过整个视野。左右两个图像传感器从不同视角采集各扫描位置的激光线图像,相机根据激光三角测量原理计算物体表面的深度信息,并获取目标物体的2D图像。

线扫结构光相机的完整工作过程可分为三个阶段:数据采集、计算与处理、输出。以下小节分别介绍各个阶段。
数据采集

线扫结构光相机能够同时采集目标物体的2D和3D数据。

  • 采集3D数据:

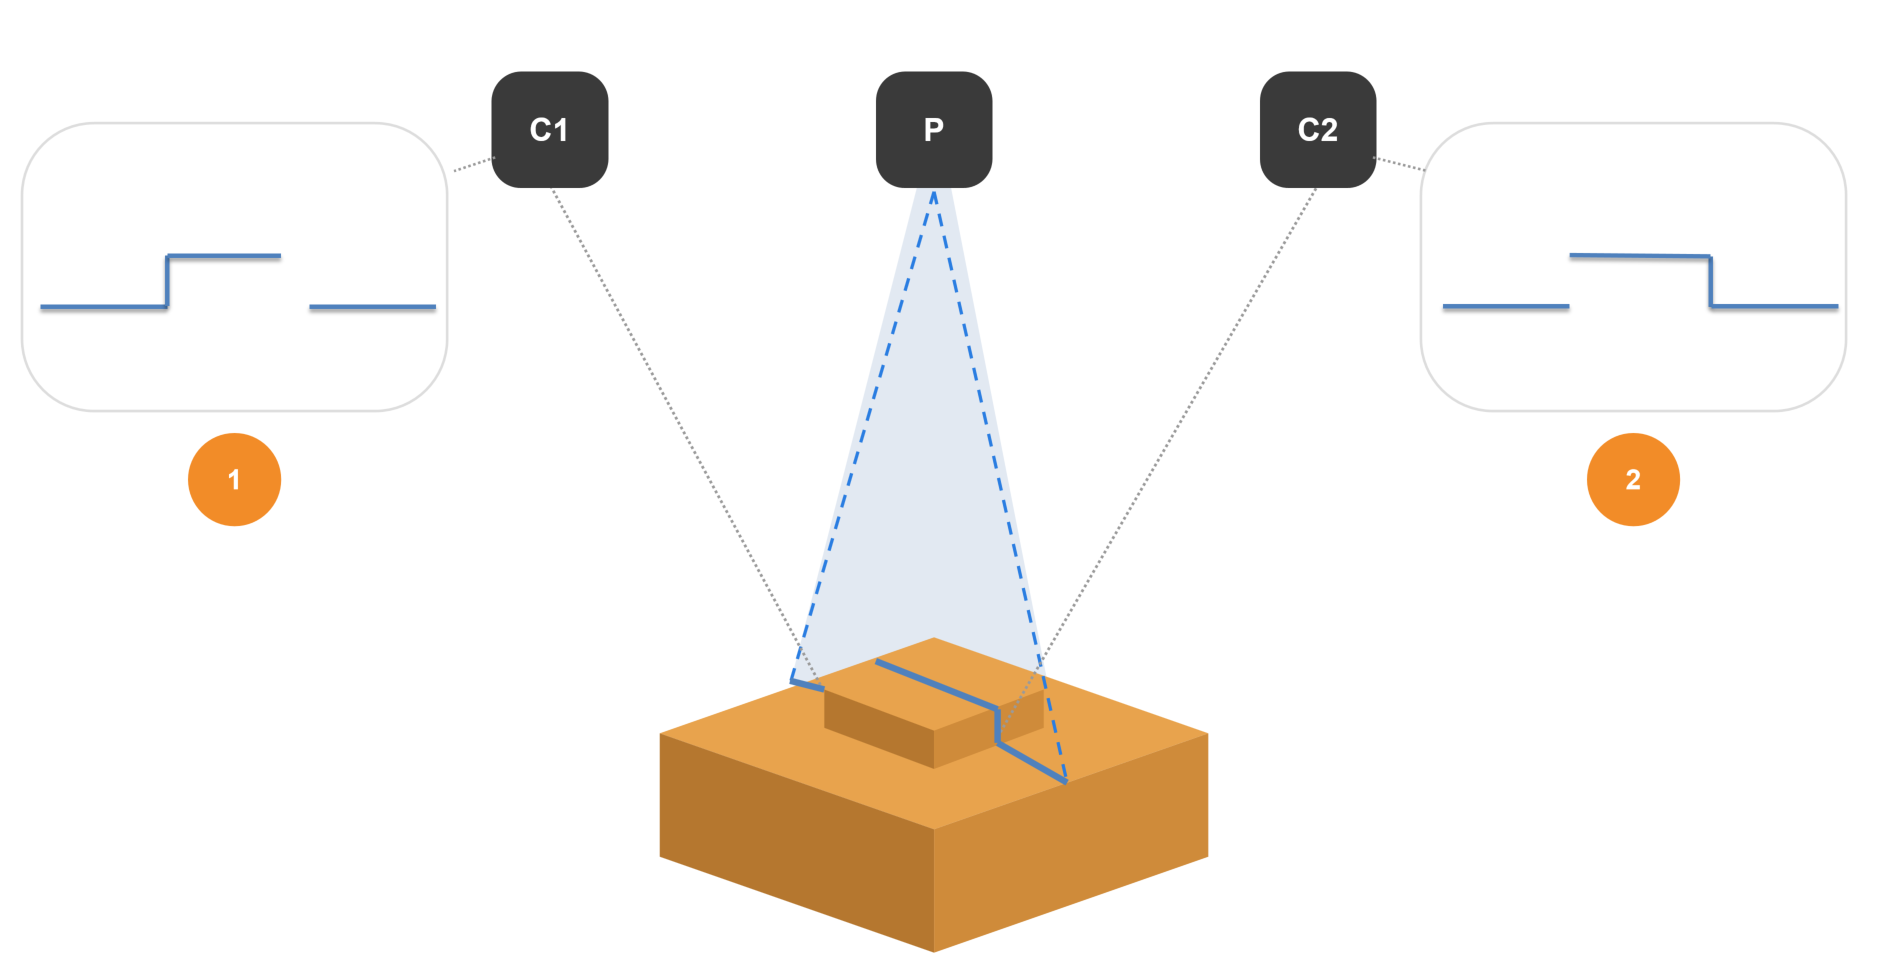
    1. 激光投射单元(下图中P)投射一条激光线至目标物体表面。目标物体的形状导致激光线变形。

    2. 振镜(摆动反射镜)带动激光线逐行扫过整个视野。每扫过一个位置,左右两台图像传感器(下图中C1、C2)各采集一幅包含变形激光线的图像(如下图①②示意)。

      线扫结构光采集示意图
    3. 振镜继续摆动,直至激光线扫完全部视野,相机获得一系列激光线图像。整个过程无需相机与物体发生相对运动。

  • 采集2D数据: 在激光投射单元不投射激光时,成像单元采集的图像即为目标物体的2D图。

计算与处理

线扫结构光相机根据激光样式的变形,计算出物体表面的深度数据。经过进一步处理,生成深度图与点云。

输出

线扫结构光相机将生成的数据输出至Mech-Eye SDK或GenICam客户端,用户即可获得2D图、深度图和点云。

  • 2D图: 激光投射单元不投射激光时,成像单元采集的图像。

  • 深度图: 包含深度信息的图像。

  • 点云: 包含三维坐标(XYZ)信息的物体表面点的集合。

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。