스캔 모드
본 장에서는 스캔 모드에서 파라미터를 조정하여 요구 사항을 충족하는 강도 이미지, 너비 이미지, 뎁스 맵 및 포인트 클라우드를 획득하는 방법을 설명합니다.
| 이 부분 내용을 읽기 전에 파라미터 조정 내용을 먼저 읽어주시기 바랍니다. |
데이터 퀄리티 확인하기
다음 기준에 따라 스캔 데이터 퀄리티를 확인하십시오. 데이터 퀄리티가 좋지 않으면 다음 섹션 내용에 설명된 대로 관련 파라미터를 조정하십시오.
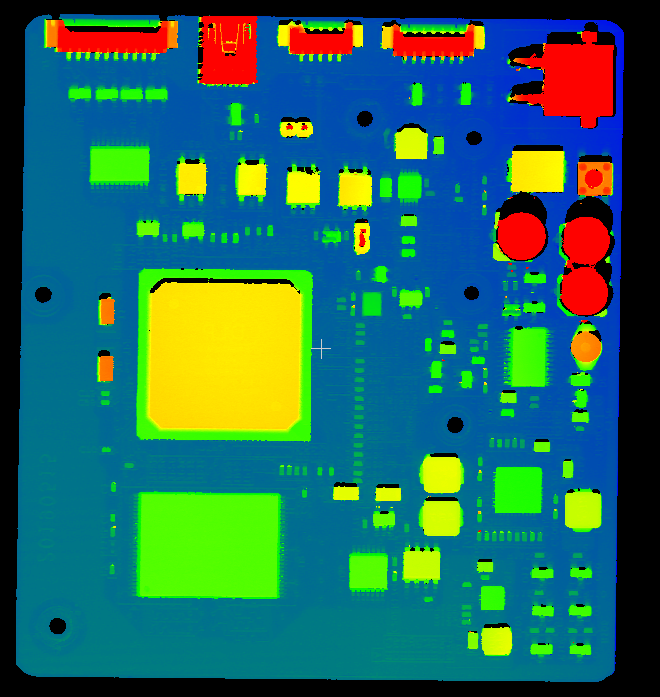
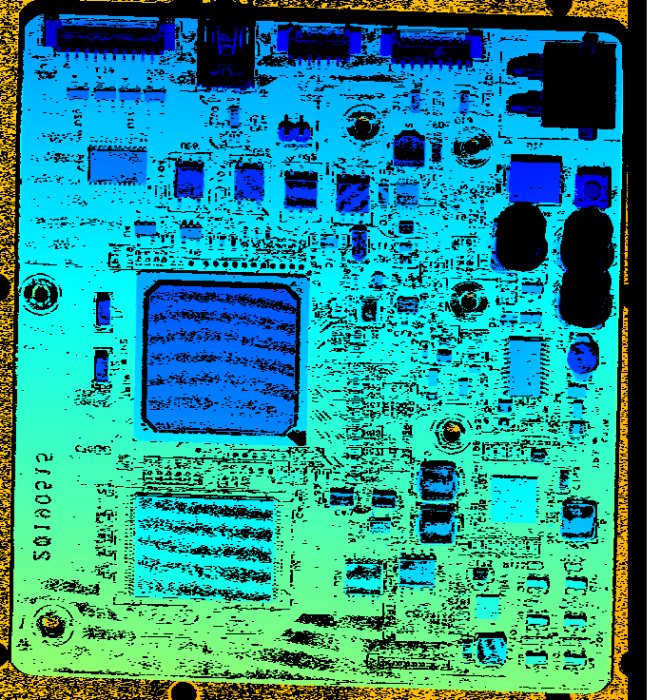
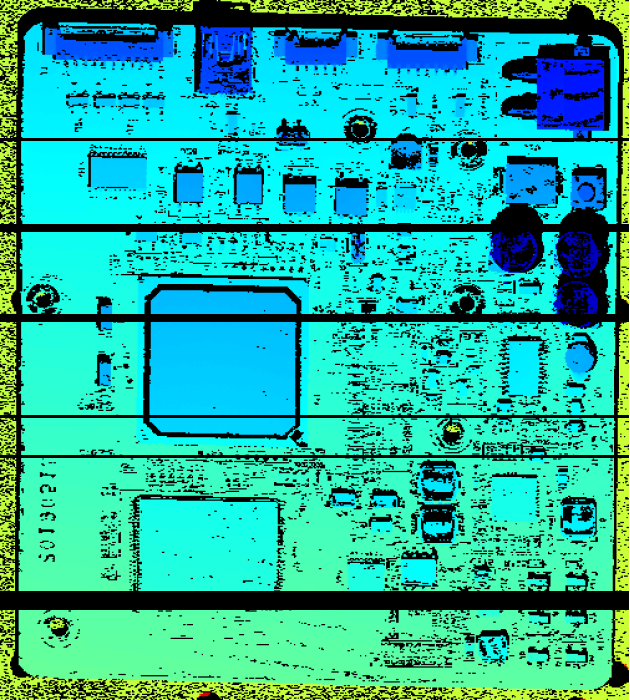
강도 이미지, 너비 이미지, 뎁스 맵 및 포인트 클라우드의 데이터는 모두 완전해야 합니다. 아래 표는 포인트 클라우드에 대한 예시입니다.
| 데이터 완전함 | 데이터 불완전함 | |
|---|---|---|
|
|
|
스캔 모드 파라미터 조정하기
다음 단계에 따라 스캔 모드 하의 파라미터를 조정하십시오. 파라미터를 조정한 후 데이터 효과가 달라졌는지 여부를 확인하기 위해 데이터를 다시 획득해야 합니다.
| 스캔 모드에서 데이터 획득을 위해 레이저 프로파일러를 트리거하는 방법은 데이터 획득을 트리거하는 방식 내용을 참조하십시오. |
-
데이터 획득 방식을 설정합니다:
-
트리거가 발생할 때마다 한 번씩 데이터를 획득해야 하는 경우(대상 물체 표면을 일정 길이만큼 스캔), 이 파라미터 값을 싱글 프레임 모드로 설정하십시오.
-
한 번 트리거한 뒤 대상 물체를 연속으로 스캔해야 하는 경우, 해당 파라미터 값을 연속 모드로 설정하십시오.
-
-
트리거 스캔 빈도를 조정하십시오:
엔코더로 트리거하여 스캔하는 경우
엔코더 설정 범주의 파라미터를 조정하십시오.
고정 빈도로 트리거하여 스캔하는 경우
트리거 빈도를 조정하십시오.
-
스캔 설정 그룹의 파라미터를 설정하십시오.
-
스캔 라인 수를 통해 단일 강도 이미지(또는 너비 이미지)/뎁스 맵의 높이를 설정하십시오.
-
-
아래 파라미터를 조정하여 일부 일반적인 문제를 해결할 수 있습니다:
-
강도 이미지(또는 너비 이미지), 뎁스 맵, 포인트 클라우드에서 물체 에지가 어긋나는 경우(X축 방향 진동으로 인한 편차),X축 프로파일 정렬을 조정하십시오.
-
강도 이미지(또는 너비 이미지), 뎁스 맵, 포인트 클라우드에서 물체 표면이 어긋나는 경우(Z축 방향 진동으로 인한 편차), Z축 프로파일 정렬을 조정하십시오.
-
뎁스 맵과 포인트 클라우드에 노이즈 또는 오데이터가 많은 경우, 포인트 클라우드 최적화 그룹의 파라미터를 조정하십시오.
-
-
(선택 사항) 포인트 클라우드의 Y축 해상도를 조정하여 포인트 클라우드의 종횡비를 변경할 수 있습니다.
|
획득 정보 확인
데이터 보기 영역 하단에 다음 정보가 표시됩니다:
| 정보 | 설명 |
|---|---|
획득된 프레임 수 |
현재 스캔에서 이미 획득된 프레임 수입니다. 획득이 완료될 때마다스캔 라인 수에서 설정한 프로파일 라인 수만큼 1프레임 데이터가 생성됩니다. |
프레임 손실 수 |
획득 과정에서 손실된 프레임 수입니다. 일반적으로 트리거 신호가 너무 빠르게 전송되거나 중복 전송되어, 장치가 이전 프레임을 처리하는 동안 새로운 트리거 신호에 응답하지 못할 때 발생합니다. 값이 계속 증가하면 트리거 신호의 전송 빈도를 확인하십시오. I/O 출력 이벤트의 프레임 트리거 초과 신호로 모니터링할 수 있습니다. |
최대 스캔 레이트 |
현재 파라미터 설정에서의 최대 스캔 레이트입니다. |
실시간 스캔 레이트 |
현재 실제 스캔 레이트입니다. |
획득된 행 수 |
현재 스캔에서 이미 획득된 프로파일 행 수입니다. |
이상 행 수 |
스캔 과정에서 과빈도로 인해 발생한 이상 행 수입니다. 일반적으로 행 스캔 트리거 빈도가 장치의 최대 처리 능력을 초과할 때 발생합니다. 값이 계속 증가하면 행 스캔 트리거 빈도를 낮추십시오. I/O 출력 이벤트의 행 트리거 초과 신호로 모니터링할 수 있습니다. |