机器人温漂补偿
使用流程
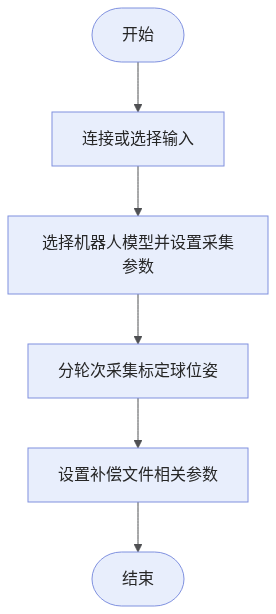
该步骤的使用流程如下:
-
选择输入数据。在工程编辑区连接对应的步骤端口,或者在参数设置区的输入栏下选择对应的输入数据。
-
单击选择机器人模型选择机器人型号,并设置标定球数量、每个标定球采集的位姿数量等采集参数。
-
分轮次采集标定球位姿:第一轮次采集的数据为基准组,后续轮次采集的数据为观测组。若采集失败,可清除当前轮次或所有轮次已采集的位姿后重新采集。
-
设置补偿文件的保存路径等参数。
-
运行步骤,并查看运行结果。运行成功后,将在指定路径下生成机器人温漂补偿文件。
参数说明
| 参数 | 解释 |
|---|---|
标定球数量 |
指定采集数据所用的标定球数量。默认值为6。 |
每个标定球采集的位姿数量 |
指定每个标定球需要采集的位姿数量。默认值为4。 |
当前数据分组 |
指定当前轮次采集数据的分组类型。
默认值为基准组。首次运行时应设为基准组,运行完首轮后,软件将自动切换至观测组。 |
机器人模型 |
指定当前步骤使用的机器人型号。需先选择机器人模型,才能加载或生成温漂补偿文件。 |
补偿文件的保存路径 |
指定生成的机器人温漂补偿文件的保存路径。默认设为“robot_compensation_data”文件夹,位于工程文件目录下。 |
清除当前轮次采集的位姿 |
清除当前轮次已采集的标定球位姿数据。默认为勾选状态,开始运行后,软件将自动切换为不勾选。 |
重新采集所有轮次的位姿 |
清除所有轮次已采集的标定球位姿数据,并重新开始采集。默认为勾选状态,开始运行后,软件将自动切换为不勾选。 |
|
在后续运行时,如果一轮标定球(24个点位)没采集完出现了意外中断,应将当前数据分组设置为观测组,勾选清除当前轮次采集的位姿,取消勾选重新采集所有轮次的位姿,然后重新运行机器人程序。 |
错误排查
|