N점 위치 지정
기능
이 스텝은 입력된 여러 세트의 특징 데이터를 기반으로, 로봇이 피킹 또는 배치 동작을 일괄 실행할 때의 포즈 목록을 계산합니다.
Eye-To-Hand 또는 Eye-In-Hand 두 가지 카메라 장착 모드를 지원합니다.
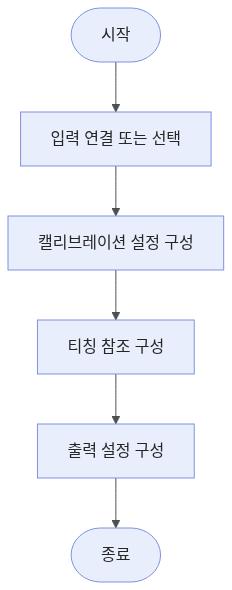
입력
| 입력 항목 | 설명 |
|---|---|
특징 |
입력된 각 특징이 이미지 좌표계에서 갖는 위치와 각도 정보 목록입니다. |
현재 촬영 포즈 |
각 특징을 촬영할 때 로봇의 장비 좌표계 기준 실시간 포즈 목록입니다. 카메라 장착 모드가 Eye-In-Hand인 경우에만 필요하며, 카메라 위치 변화가 출력 포즈에 미치는 영향을 보상하는 데 사용됩니다. |
파라미터 설명
캘리브레이션 설정
| 파라미터 | 해석 |
|---|---|
병진 캘리브레이션 파일 |
위치 편차를 계산하는 데 사용할 병진 캘리브레이션 파일을 선택합니다. |
회전 캘리브레이션 파일 |
각도 편차를 계산하는 데 사용할 회전 캘리브레이션 파일을 선택합니다. 캘리브레이션 파일 추가를 클릭하여 캘리브레이션 파일을 추가할 수 있으며, 최대 16개까지 추가할 수 있습니다. 캘리브레이션 파일 1은 티칭 시 기준 특징을 획득하는 데 사용된 말단장치에 대응하는 회전 캘리브레이션 파일이어야 합니다. 특징과 현재 촬영 포즈의 입력 순서에 따라 순서대로 캘리브레이션 파일을 추가하세요. 드래그로 순서를 조정하면 맨 앞에 놓인 캘리브레이션 파일이 티칭 캘리브레이션 파일로 사용됩니다. |
보상값 |
실제 결과와 예상 결과 간의 오차를 수정하는 데 사용됩니다. X, Y 방향의 위치 보상값과 Z축 회전 각도의 보상값을 각각 설정할 수 있습니다. |
티칭 참조값
| 파라미터 | 해석 |
|---|---|
기준 특징 |
티칭 시 특징이 이미지 좌표계에서 갖는 위치와 각도입니다. X와 Y는 위치를, RZ는 Z축 회전 각도를 나타냅니다. 기준 특징 가져오기를 클릭하면 기준 특징 창이 열립니다. 다음 두 가지 획득 방식을 지원합니다.
|
티칭 피킹/배치점 X, Y, RZ |
티칭 과정에서 로봇이 피킹 또는 배치 동작을 실행할 때의 포즈 X 좌표, Y 좌표 및 Z축 회전 각도입니다. |
티칭 촬영점 X, Y, RZ |
티칭 과정에서 기준 특징을 획득할 때의 촬영 포즈 X 좌표, Y 좌표 및 Z축 회전 각도입니다. 카메라 장착 모드가 Eye-In-Hand인 경우에만 필요하며, 카메라 위치 변화가 출력 포즈에 미치는 영향을 보상하는 데 사용됩니다. |
출력
| 출력 항목이 확장 가능한 경우(왼쪽에 ▶가 표시됨), 선택 후 반드시 펼쳐 하한과 상한을 설정하여 해당 항목의 합격 범위를 정해야 합니다. 출력값이 합격 범위 내에 있으면 해당 측정 항목은 합격(OK)으로 판정되고, 그렇지 않으면 불합격(NG)으로 판정됩니다. |
| 출력 항목 | 설명 |
|---|---|
위치 지정 결과 |
각 말단장치가 각 특징에 대해 피킹 또는 배치 동작을 각각 실행할 때의 포즈 목록입니다. |
X |
위치 지정 후 각 포즈의 장비 좌표계 기준 X 좌표 목록입니다. |
Y |
위치 지정 후 각 포즈의 장비 좌표계 기준 Y 좌표 목록입니다. |
RZ |
위치 지정 후 각 포즈의 장비 좌표계 기준 Z축 회전 각도 목록입니다. |
오류 분석
|