병진 캘리브레이션
병진 캘리브레이션은 이미지 좌표계와 기계 좌표계 사이의 병진 매핑 관계를 구축하고 변환 행렬을 출력하는 기능입니다.
병진 캘리브레이션을 수행하기 전에 캘리브레이션 전 준비를 참조하여 관련 구성을 완료하십시오.
병진 캘리브레이션 진입
-
메뉴 바에서 를 선택해 캘리브레이션 도구 창을 엽니다.
-
캘리브레이션 방식 선택 페이지에서 병진 캘리브레이션을 선택합니다.
-
캘리브레이션 전 점검을 완료하고, 실제 메커니즘에 따라 운동 자유도를 설정한 뒤 병진 캘리브레이션 절차로 진입합니다.
카메라 연결
-
카메라 연결 페이지에서 연결된 카메라를 선택합니다.
-
(선택 사항) 단번 획득 또는 연속 획득을 클릭해 카메라가 정상적으로 이미지를 획득하는지 확인합니다.
-
다음을 클릭합니다.
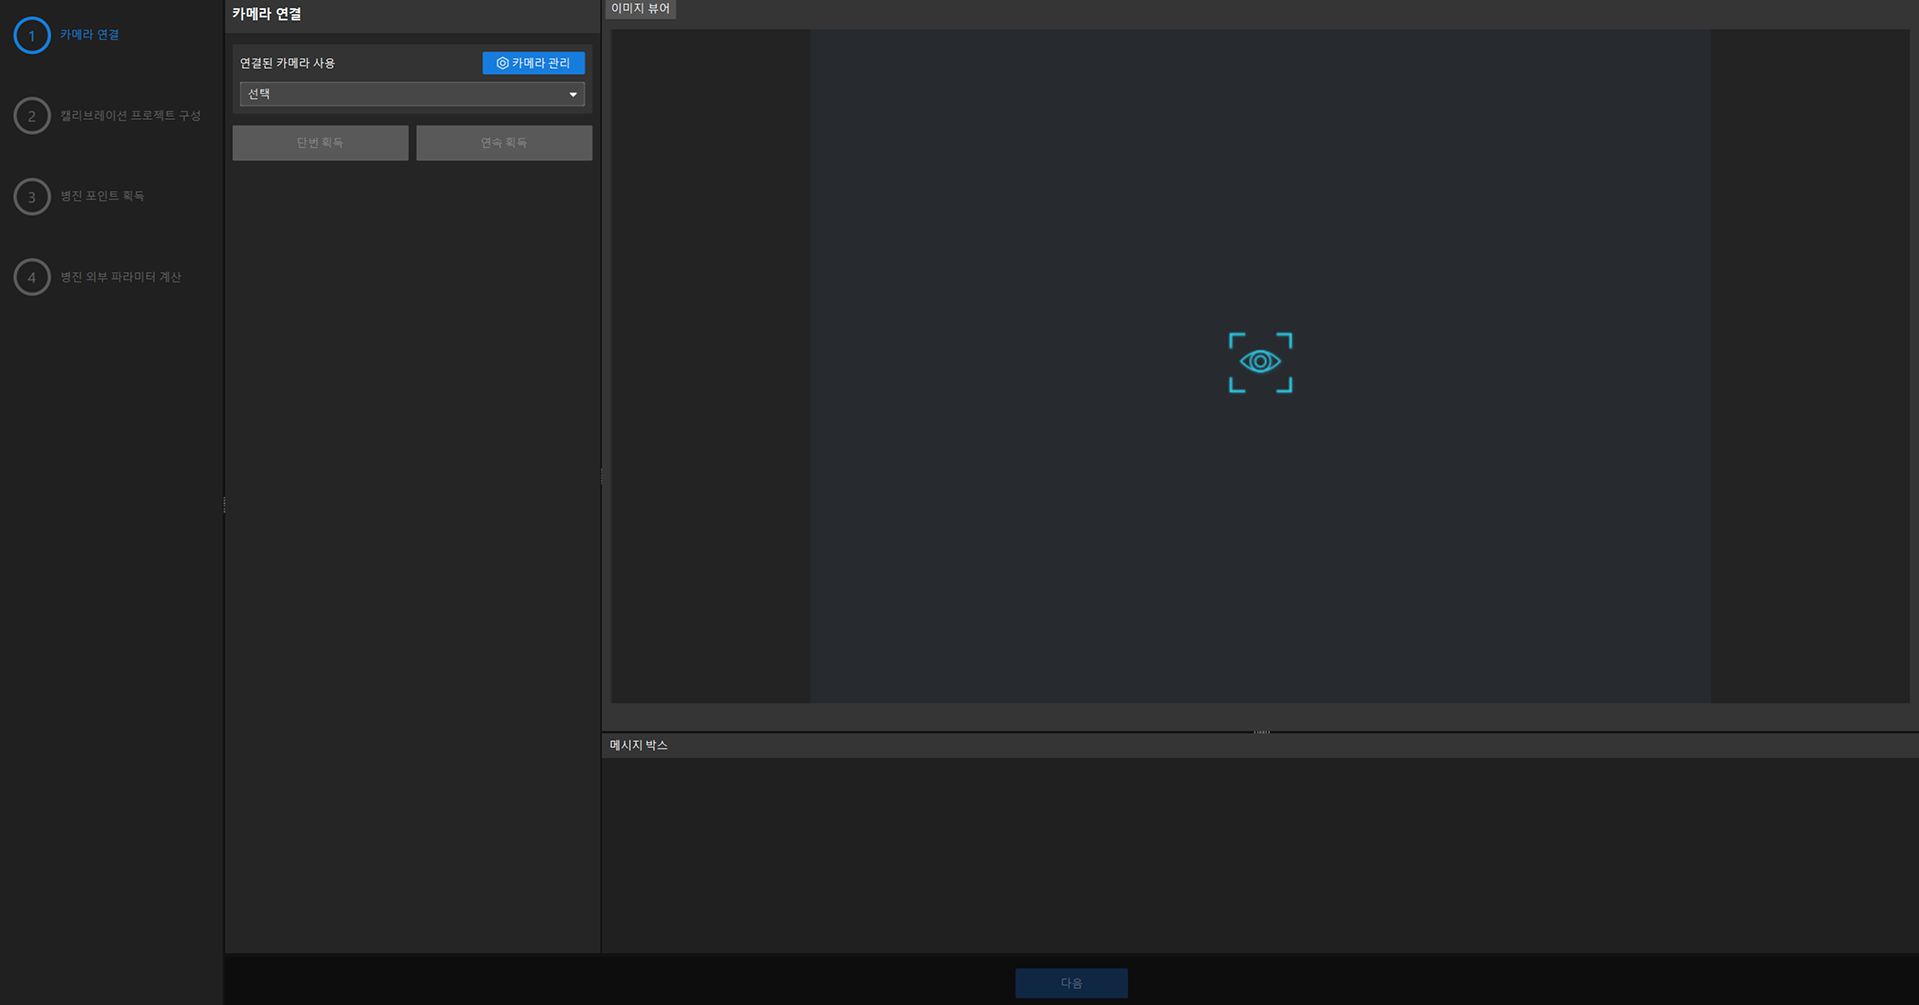
캘리브레이션 프로젝트 구성
-
캘리브레이션 프로젝트 구성 페이지에서 캘리브레이션에 사용할 프로젝트를 선택합니다.
-
특징점을 출력하는 스텝을 선택합니다.
-
(선택 사항) 배경 이미지를 출력하는 스텝을 선택합니다.
-
(선택 사항) 실행을 클릭하여 프로젝트가 단일 유효 특징점을 안정적으로 인식하고 출력하는지 확인합니다.
-
다음을 클릭합니다.
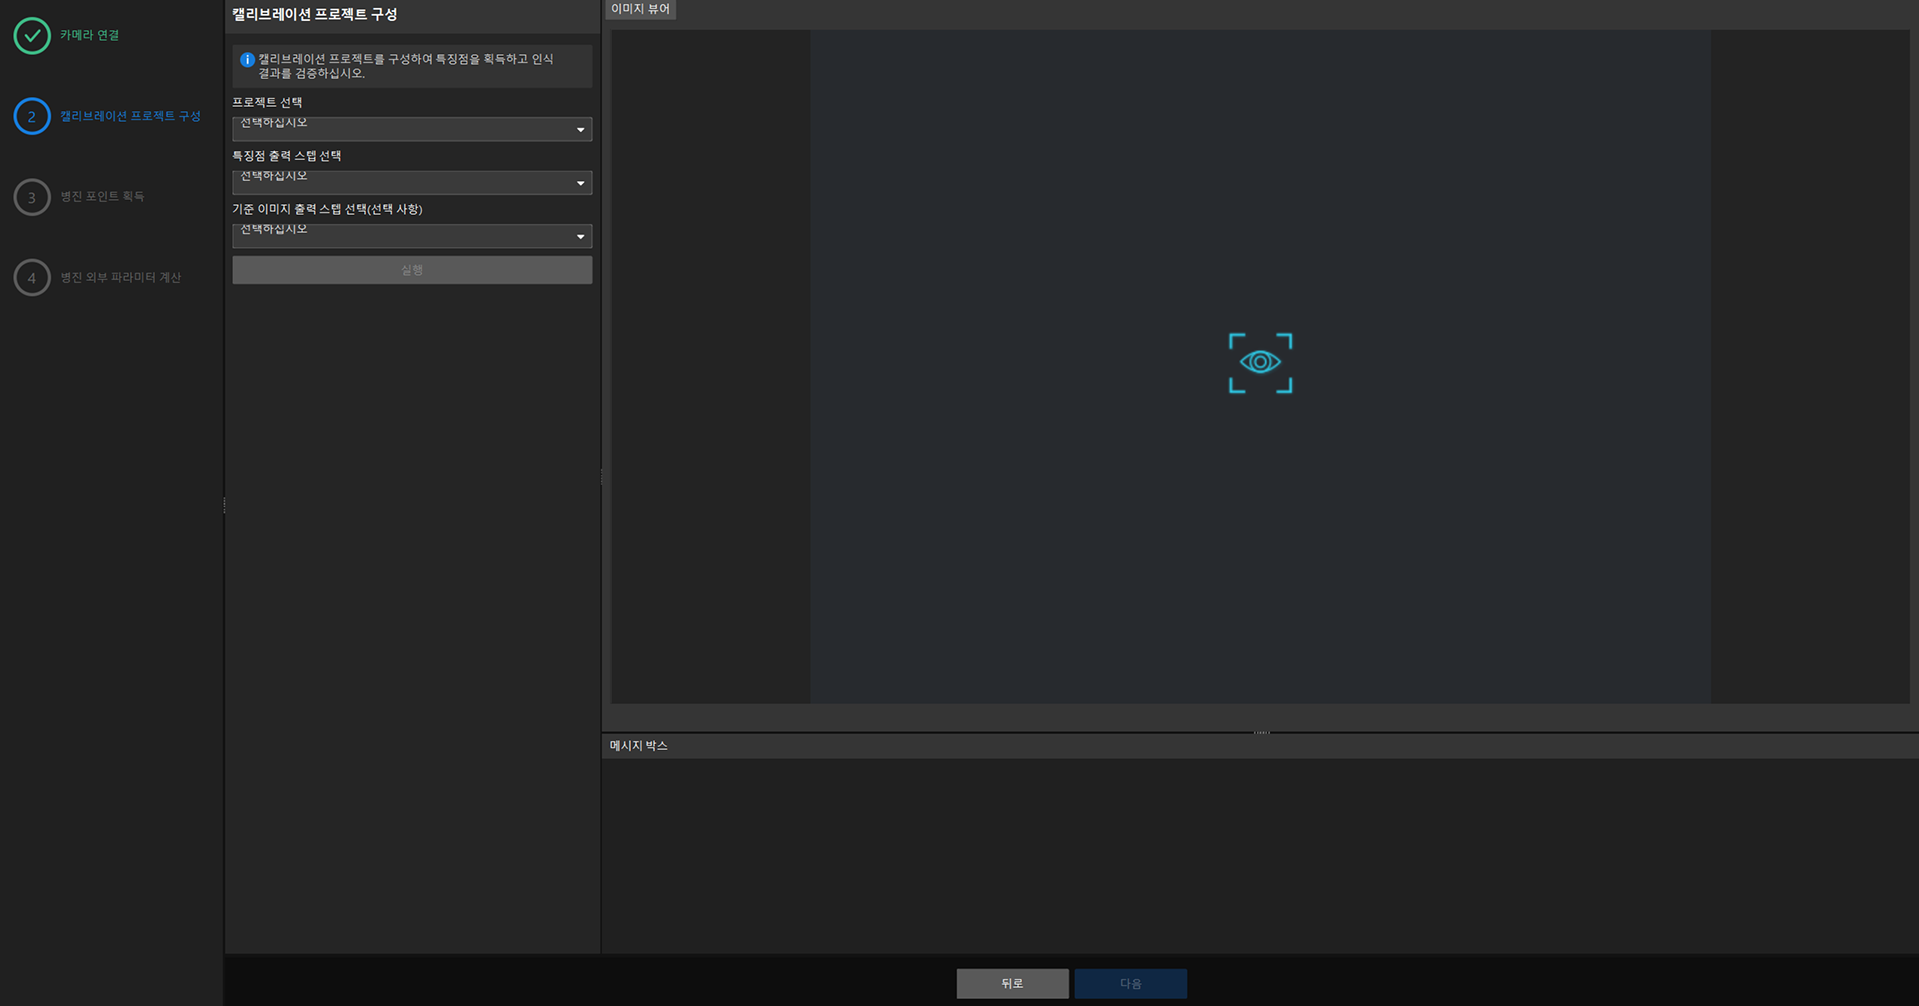
병진 포인트 획득
자동 캘리브레이션 또는 수동 캘리브레이션을 사용해 병진 포인트를 획득할 수 있습니다.
| 최소 9개의 병진 위치를 획득해야 합니다. 획득 위치는 카메라 시야 전체를 균일하게 커버해야 하며, 모든 캘리브레이션 포인트가 한 직선상에 놓이지 않도록 해야 합니다. |
병진 위치와 획득 순서 예시는 아래 그림과 같습니다. 실제 획득 위치와 획득 순서는 현장 상황에 따라 조정할 수 있습니다.
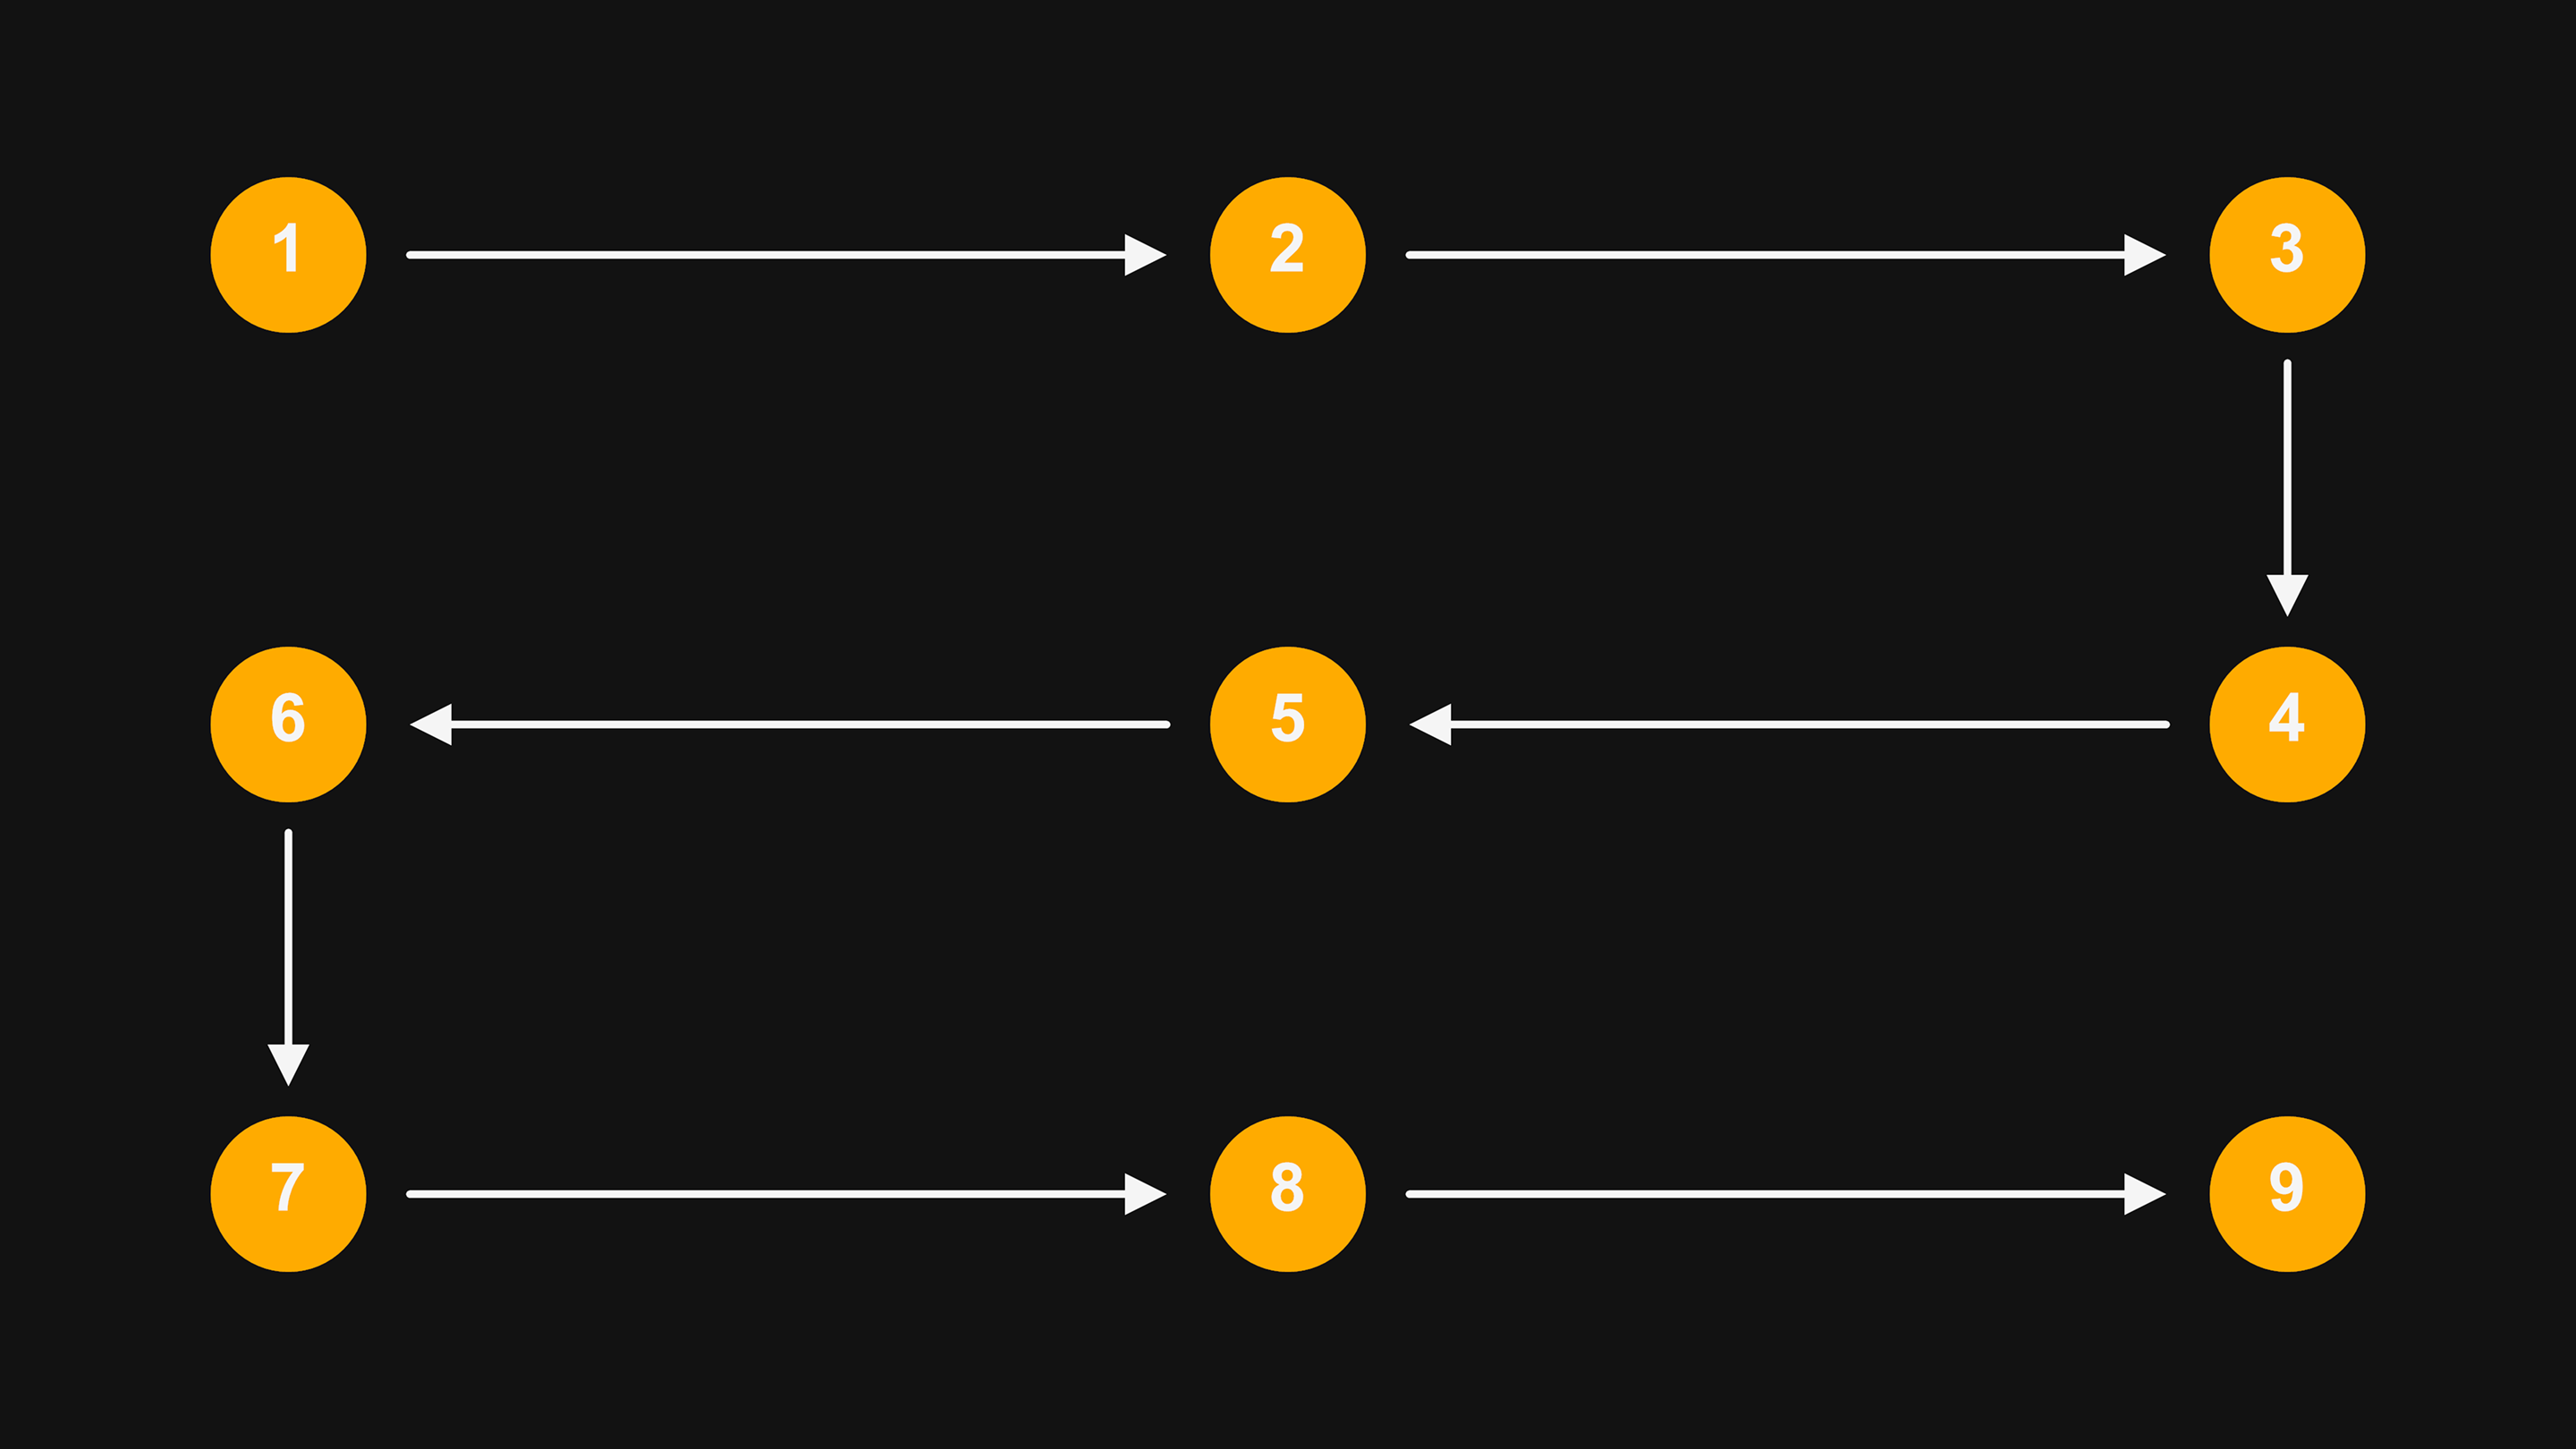
-
자동 캘리브레이션
-
수동 캘리브레이션
-
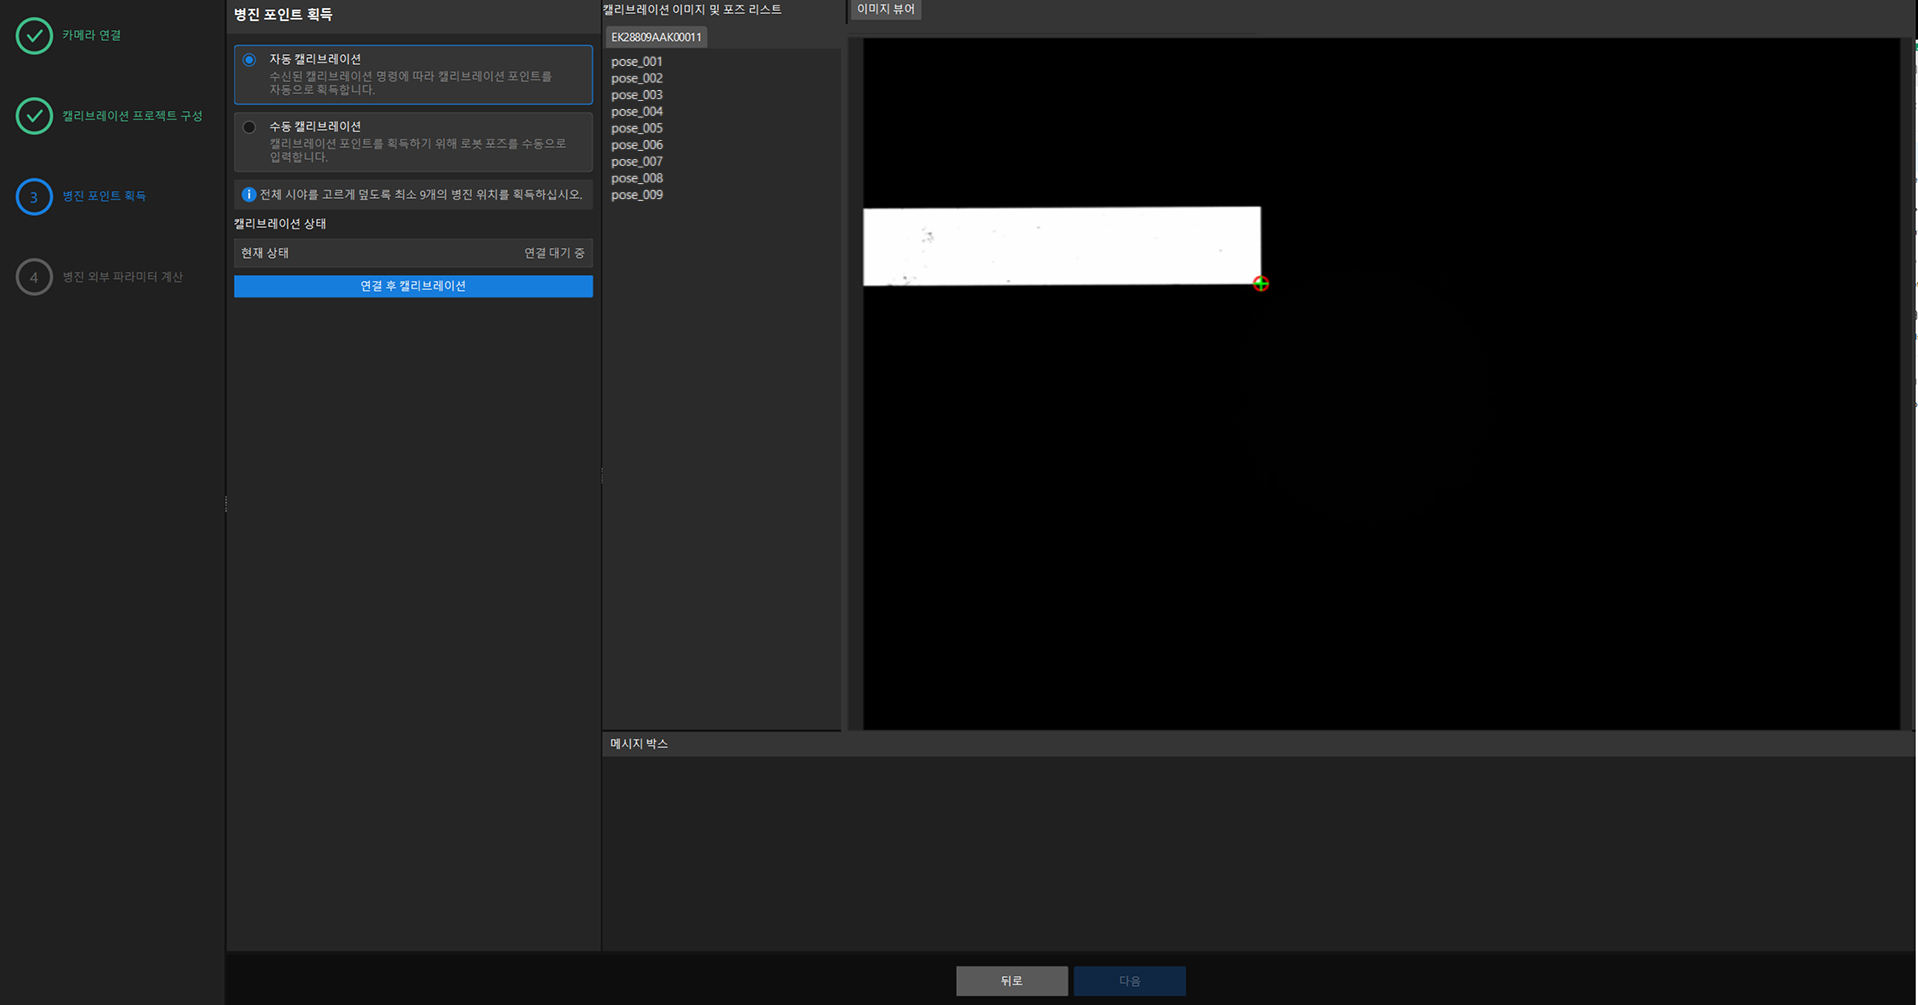
자동 캘리브레이션을 선택합니다.
-
연결 후 캘리브레이션을 클릭하고, 소프트웨어와 외부 장치 간 통신 연결이 수립될 때까지 기다립니다.
-
캘리브레이션 통신 구성에서 정의한 명령 형식에 따라, 외부 장치로 기계를 첫 번째 획득 위치로 이동시키고 시작 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 첫 번째 캘리브레이션 포인트를 획득합니다.
-
기계를 다른 획득 위치로 순서대로 이동시키고, 각 위치에서 계속 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 캘리브레이션 포인트를 획득합니다.
-
기계를 마지막 획득 위치로 이동시킨 뒤 종료 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 마지막 캘리브레이션 포인트를 획득합니다.
-
획득이 완료되면 다음을 클릭합니다.
-
수동 캘리브레이션을 선택합니다.
-
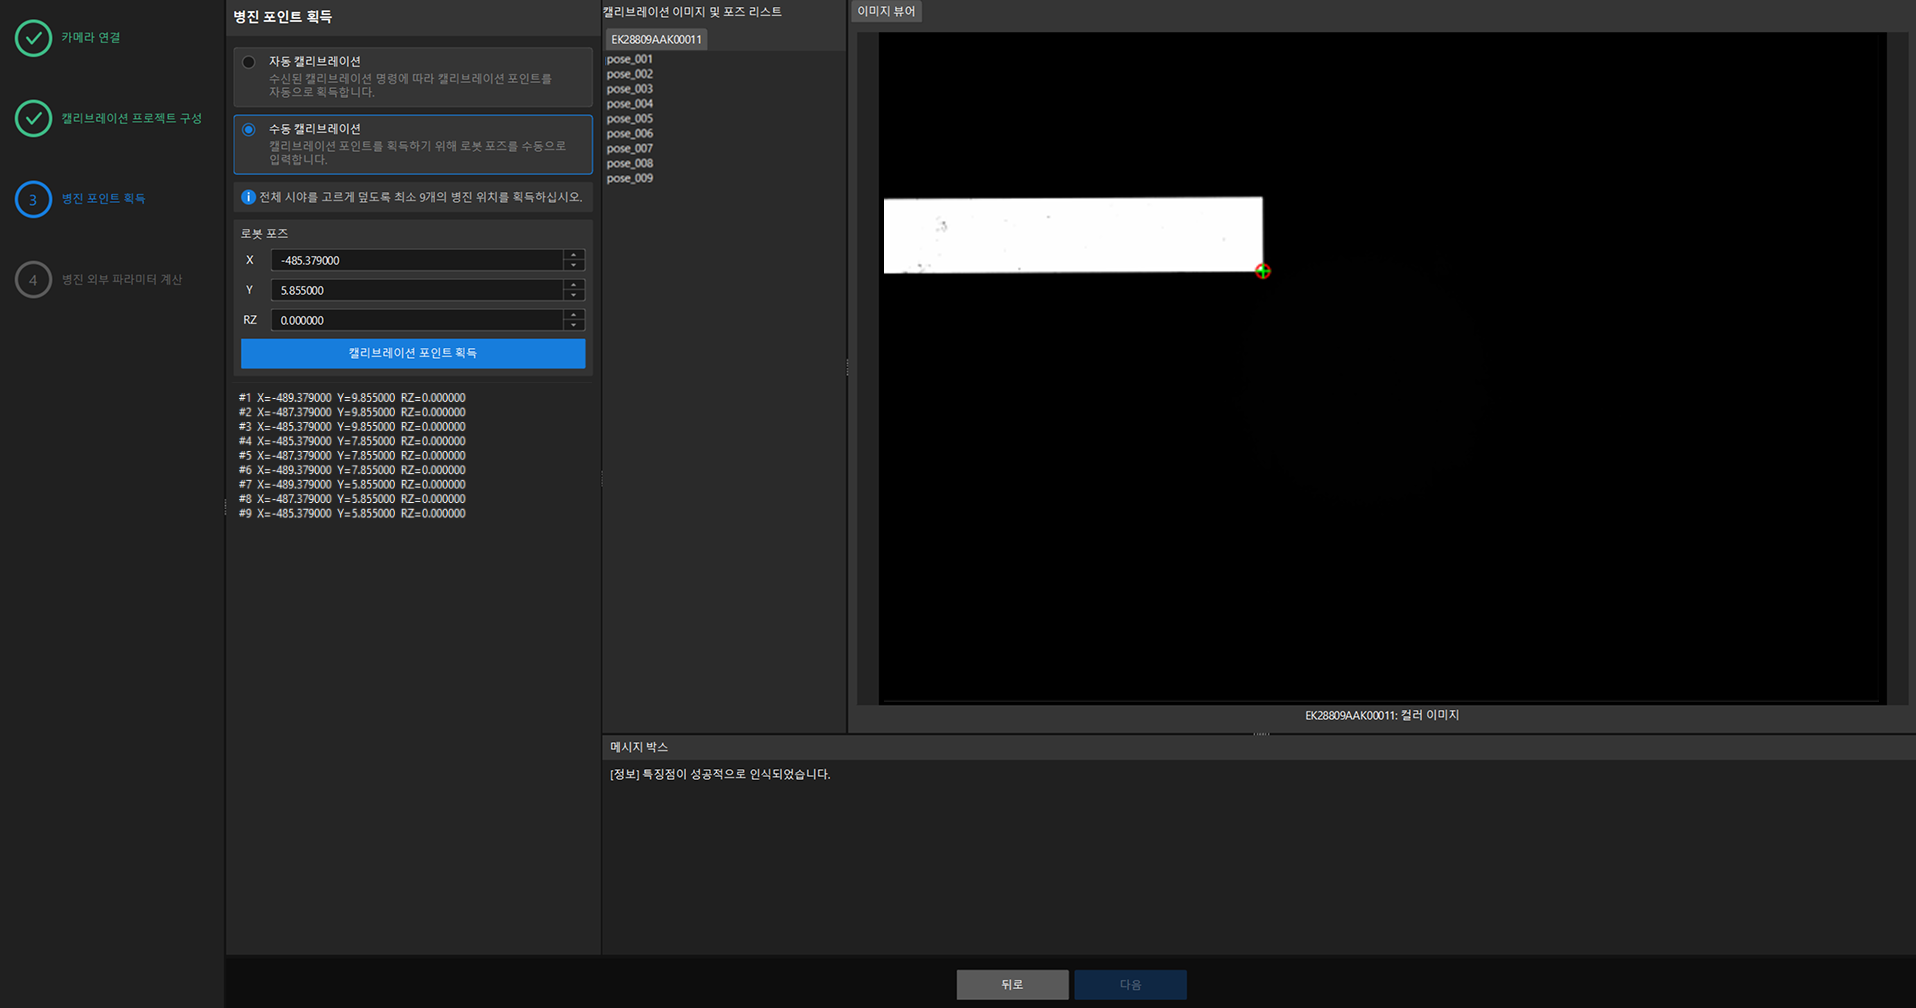
로봇을 한 획득 위치로 이동시키고, 로봇 포즈 영역에 해당 위치의 X, Y, RZ 값을 입력합니다.
-
캘리브레이션 포인트 획득을 클릭합니다.
-
로봇 이동, 포즈 입력, 캘리브레이션 포인트 획득을 반복하여 획득 위치가 카메라 시야 전체를 균일하게 커버하고 최소 9개 이상의 포인트가 획득되도록 합니다.
-
획득이 완료되면 다음을 클릭합니다.
병진 외부 파라미터 계산
-
병진 외부 파라미터 계산을 클릭합니다.
-
병진 캘리브레이션 오차, 픽셀 당량, 오차 시각화를 확인하여 캘리브레이션 결과가 프로젝트 요구 사항을 충족하는지 확인합니다.
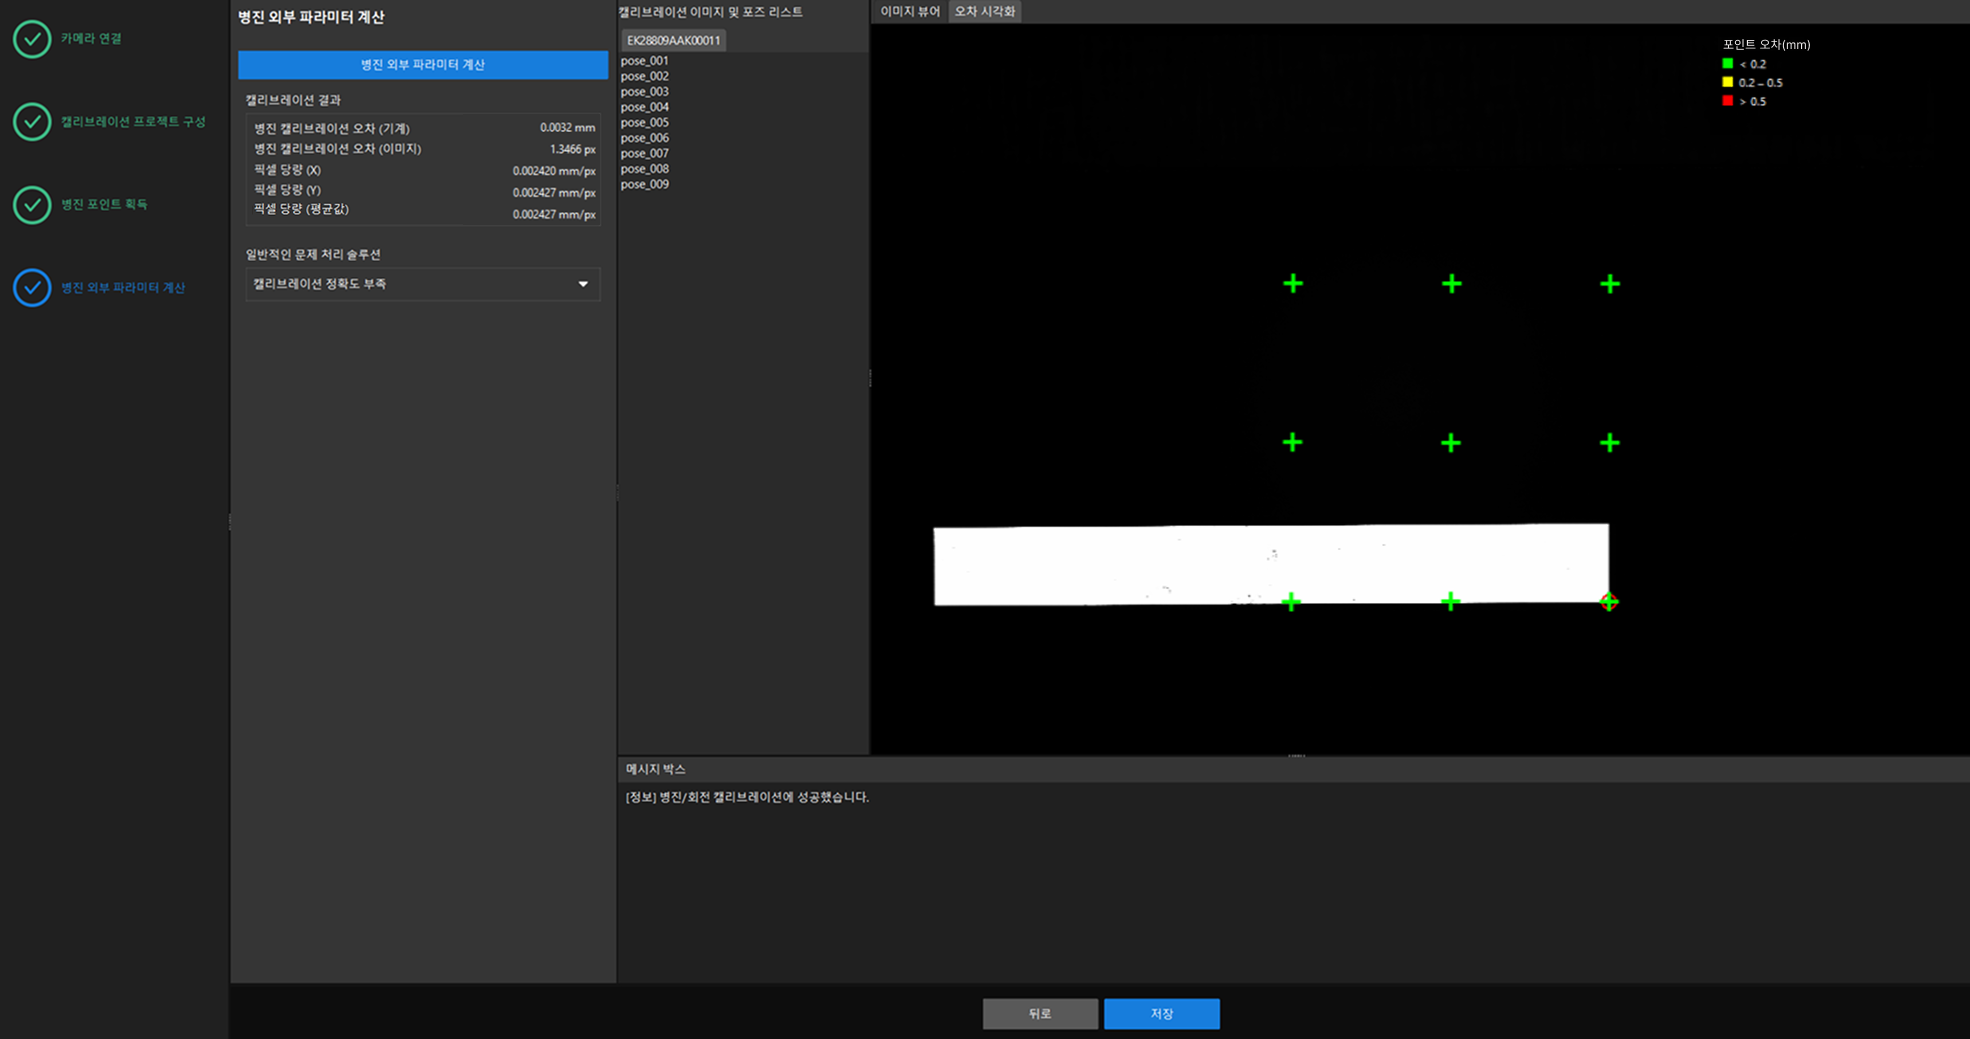
각 캘리브레이션 결과 파라미터 설명은 다음과 같습니다.
파라미터 설명 병진 캘리브레이션 오차(기계)
병진 캘리브레이션 획득 포인트와 캘리브레이션 결과 간 오차를 기계 좌표계로 나타낸 값이며, 단위는 mm입니다. 값이 작을수록 결과가 정확합니다.
병진 캘리브레이션 오차(이미지)
병진 캘리브레이션 획득 포인트와 캘리브레이션 결과 간 오차를 이미지 좌표계로 나타낸 값이며, 단위는 px입니다. 값이 작을수록 결과가 정확합니다.
픽셀 당량(X)
이미지 좌표계에서 X 방향 1픽셀이 기계 좌표계에서 대응하는 실제 거리이며, 단위는 mm/px입니다.
픽셀 당량(Y)
이미지 좌표계에서 Y 방향 1픽셀이 기계 좌표계에서 대응하는 실제 거리이며, 단위는 mm/px입니다.
픽셀 당량(평균값)
이미지 좌표계에서 1픽셀이 기계 좌표계에서 대응하는 평균 실제 거리이며, 단위는 mm/px입니다.
포인트 오차(mm)
캘리브레이션 결과로 환산한 캘리브레이션 포인트 위치와 실제 획득 위치 간 편차이며, 단위는 mm입니다. 색상은 서로 다른 오차 범위를 나타내며, 구체적인 범위는 화면 범례를 따릅니다.
-
캘리브레이션 정확도가 요구 사항을 충족하지 못하면, 캘리브레이션 포인트 분포, 특징 인식 안정성, 입력 포즈 정확도를 점검하고 포즈를 추가한 뒤 다시 계산합니다.
-
계산에 실패하면 유효한 포인트를 충분히 획득했는지 확인한 뒤 다시 계산합니다.
-
저장을 클릭하고 파일 이름을 입력한 뒤 캘리브레이션 결과를 저장합니다.
|
파일 이름은 영문자, 숫자, 밑줄만 지원하며 길이는 16자 미만이어야 합니다. |
이로써 병진 캘리브레이션이 완료됩니다.