회전 캘리브레이션
회전 캘리브레이션은 병진 캘리브레이션을 기반으로 회전 매핑 관계를 보정하고 회전 중심을 출력하는 기능입니다.
|
회전 캘리브레이션은 반드시 기존의 유효한 병진 캘리브레이션 파일을 기반으로 수행해야 합니다. 사용 가능한 병진 캘리브레이션 파일이 없다면, 먼저 병진 캘리브레이션을 참조하여 병진 캘리브레이션을 완료하고 결과를 저장하십시오. |
회전 캘리브레이션을 수행하기 전에 캘리브레이션 전 준비를 참조하여 관련 구성을 완료하십시오.
회전 캘리브레이션 진입
-
메뉴 바에서 를 선택해 캘리브레이션 도구 창을 엽니다.
-
캘리브레이션 방식 선택 페이지에서 회전 캘리브레이션을 선택한 뒤 회전 캘리브레이션 절차로 진입합니다.
카메라 연결
-
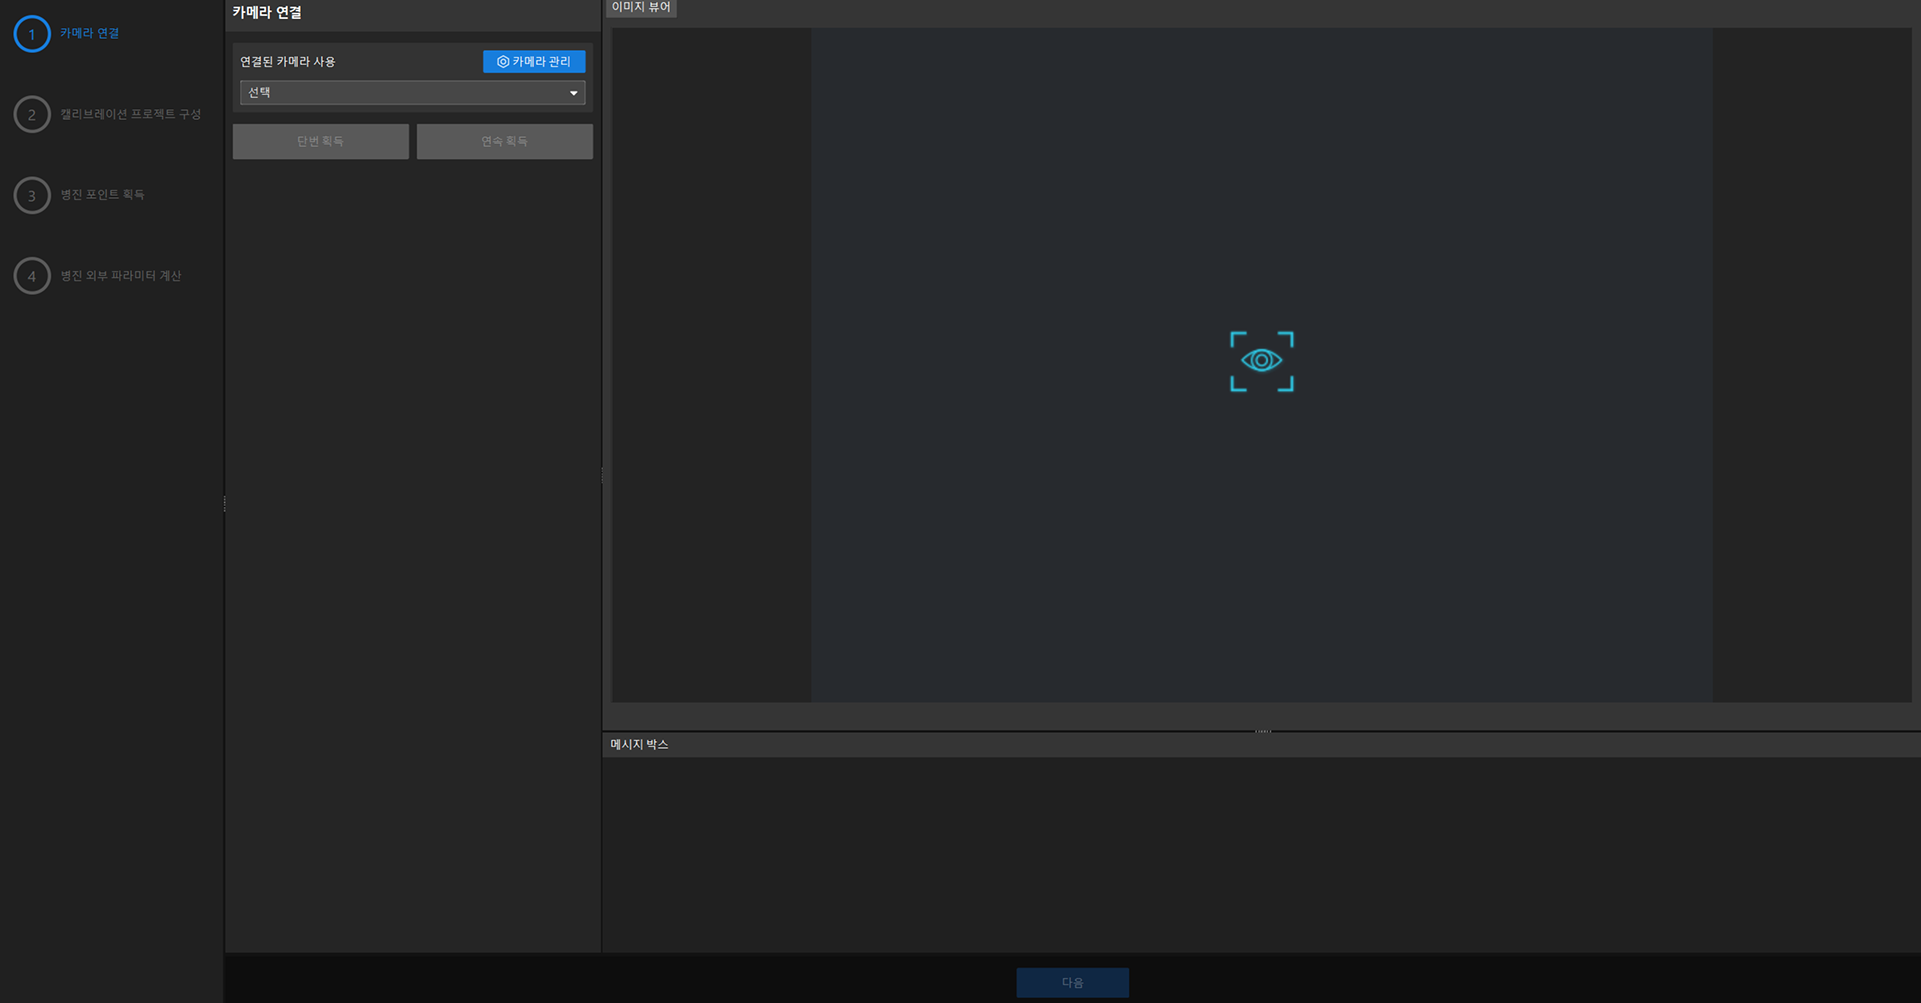
카메라 연결 페이지에서 연결된 카메라를 선택합니다.
-
(선택 사항) 단번 획득 또는 연속 획득을 클릭해 카메라가 정상적으로 이미지를 획득하는지 확인합니다.
-
다음을 클릭합니다.
캘리브레이션 프로젝트 구성
-
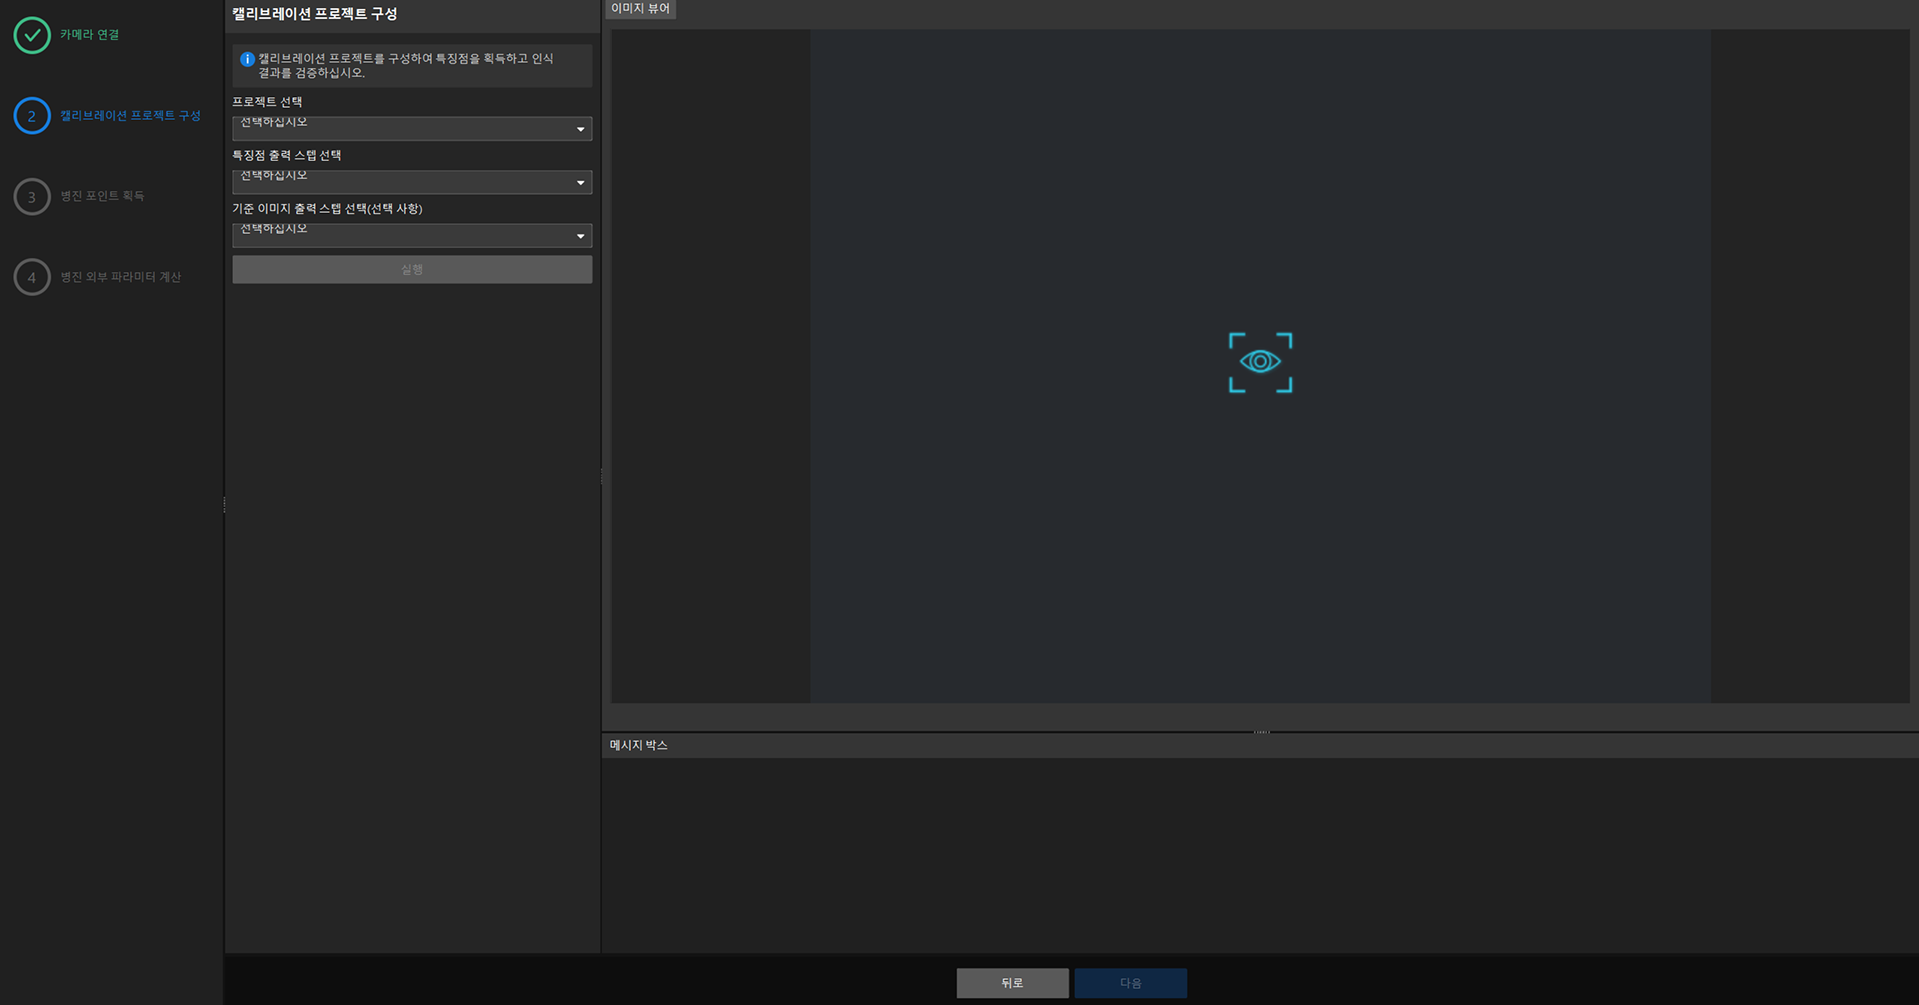
캘리브레이션 프로젝트 구성 페이지에서 완료 및 저장된 병진 캘리브레이션 파일을 선택합니다.
-
회전 캘리브레이션에 사용할 프로젝트를 선택합니다.
-
특징점을 출력하는 스텝을 선택합니다.
-
(선택 사항) 배경 이미지를 출력하는 스텝을 선택합니다.
-
(선택 사항) 실행을 클릭하여 프로젝트가 단일 유효 특징점을 안정적으로 인식하고 출력하는지 확인합니다.
-
다음을 클릭합니다.
회전 포인트 획득
자동 캘리브레이션 또는 수동 캘리브레이션을 사용해 회전 포인트를 획득할 수 있습니다.
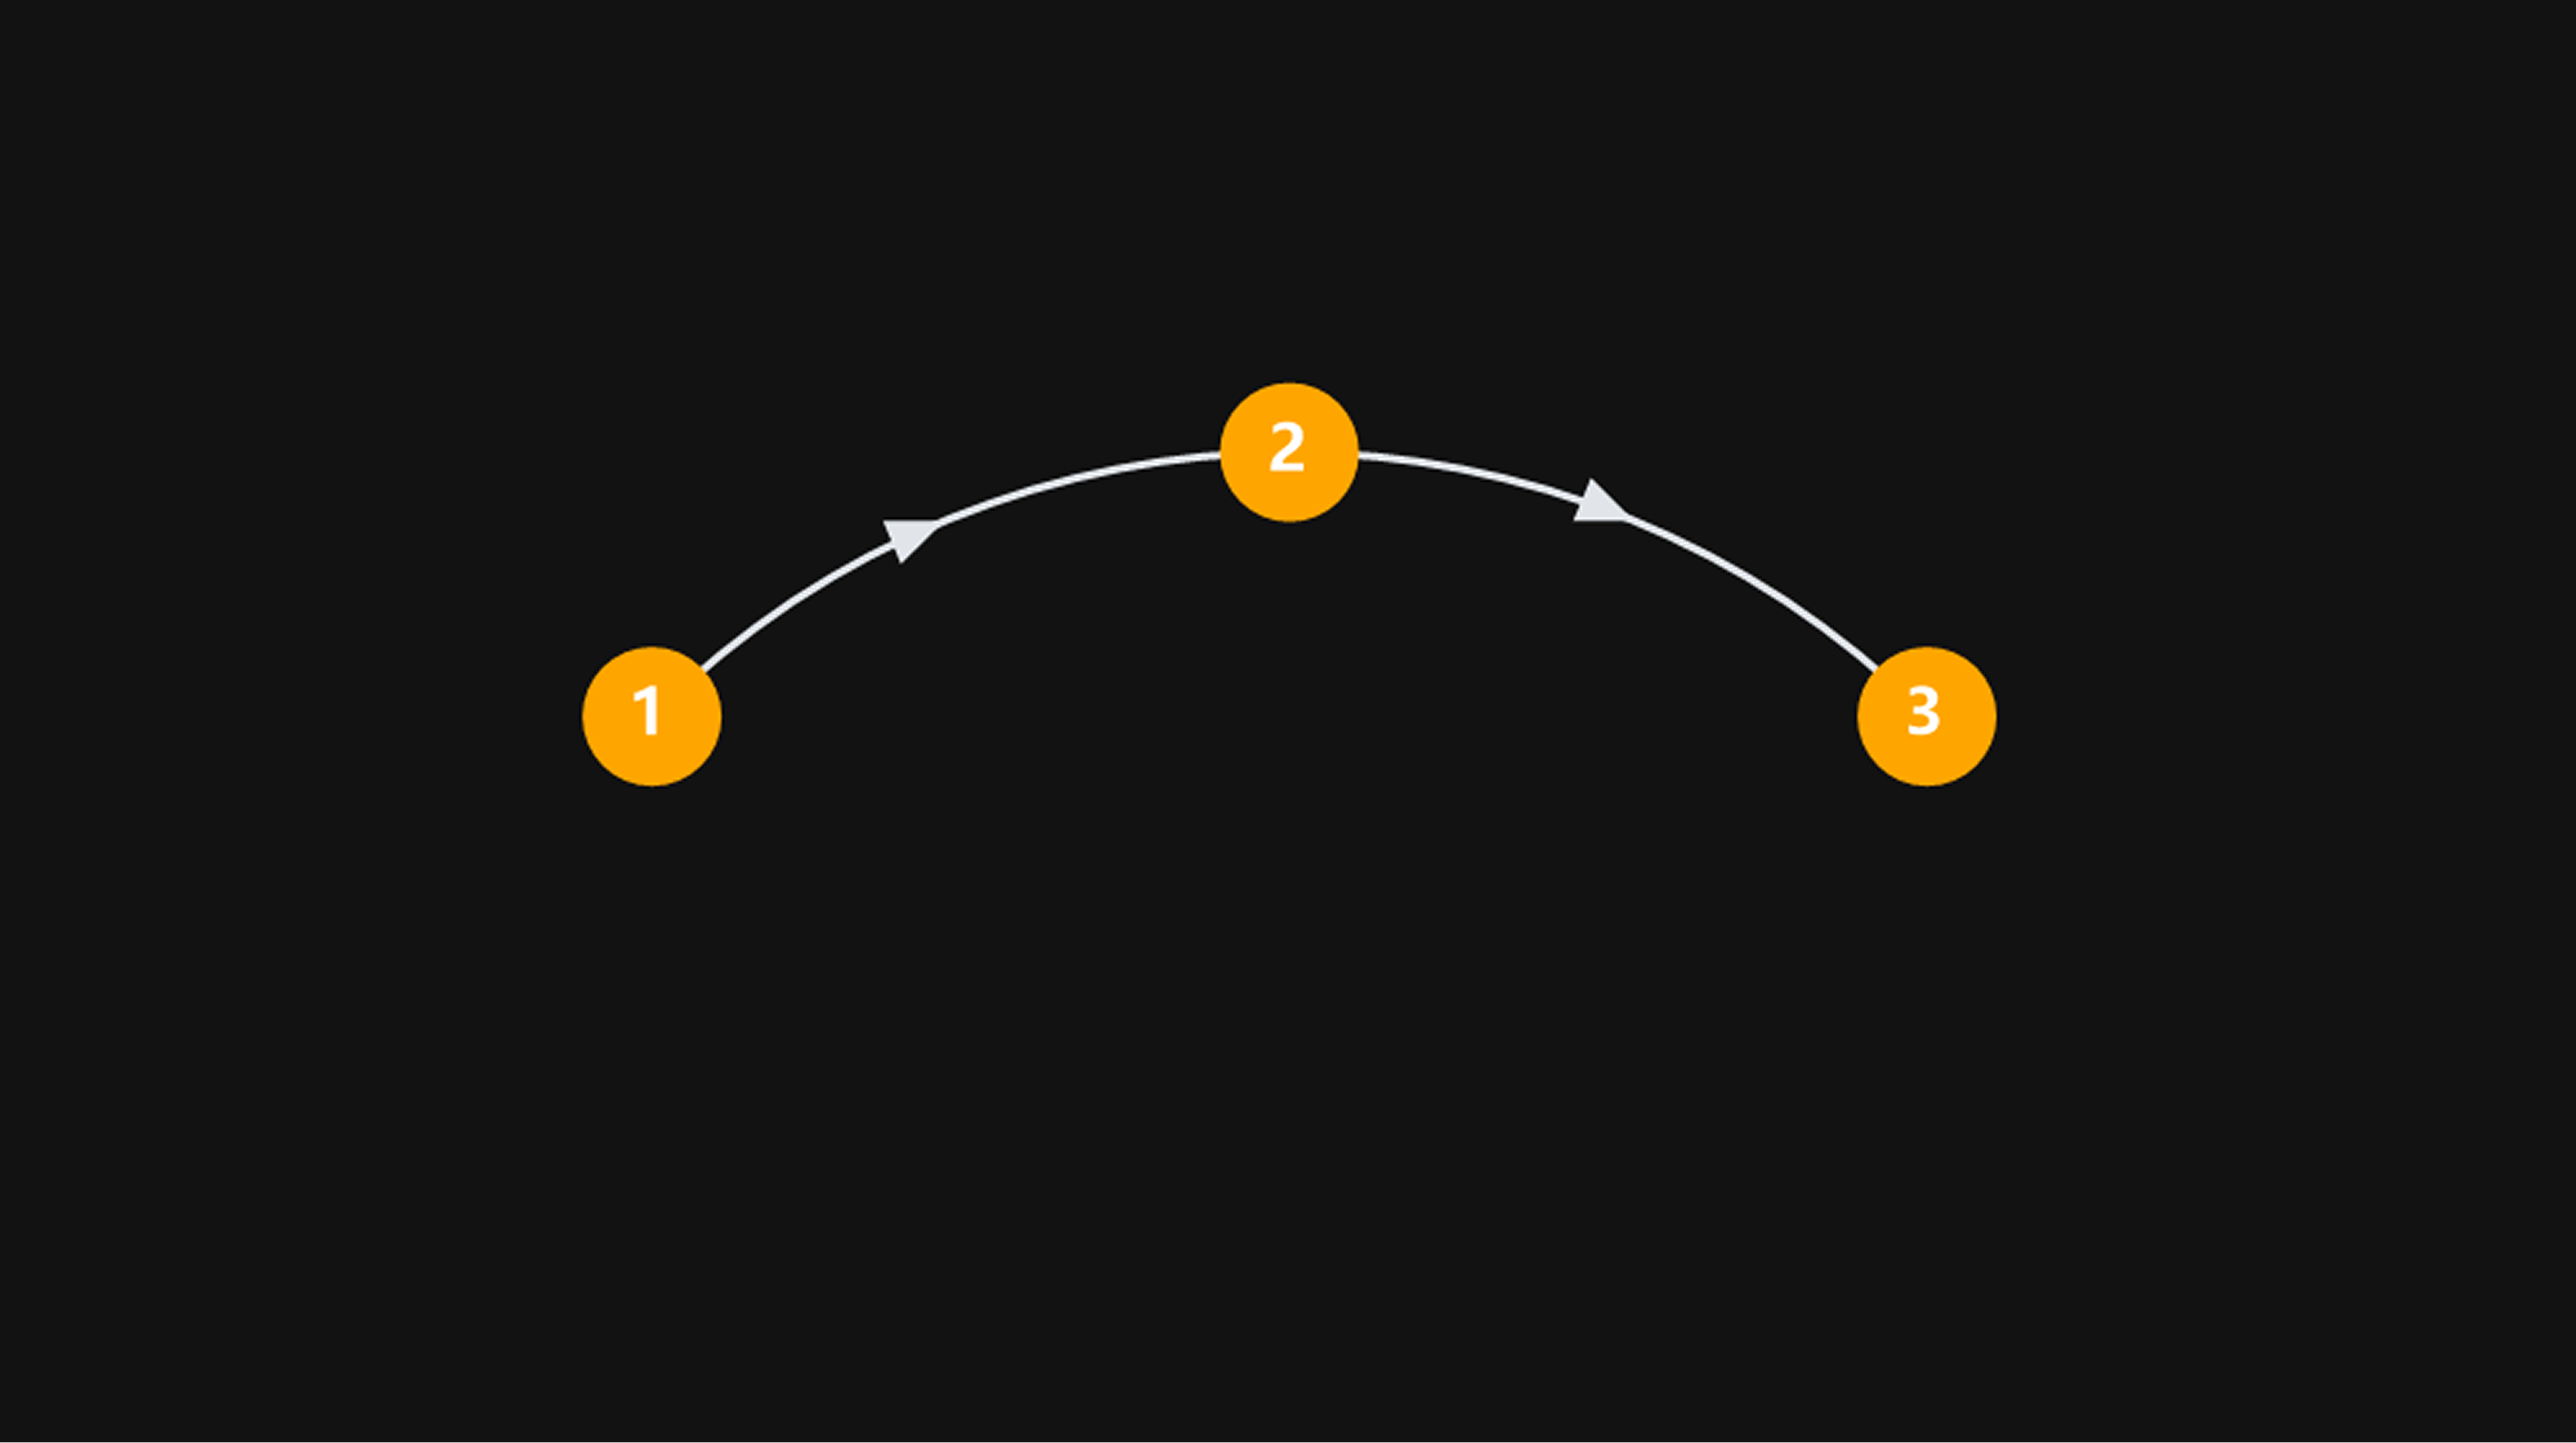
| 최소 3개의 회전 위치를 획득해야 하며, 획득 위치는 중심을 기준으로 균일하게 분포해야 합니다. |
회전 각도와 획득 순서의 예시는 아래 그림과 같습니다. 실제 회전 각도와 획득 순서는 현장 상황에 따라 조정할 수 있습니다.
-
자동 캘리브레이션
-
수동 캘리브레이션
-
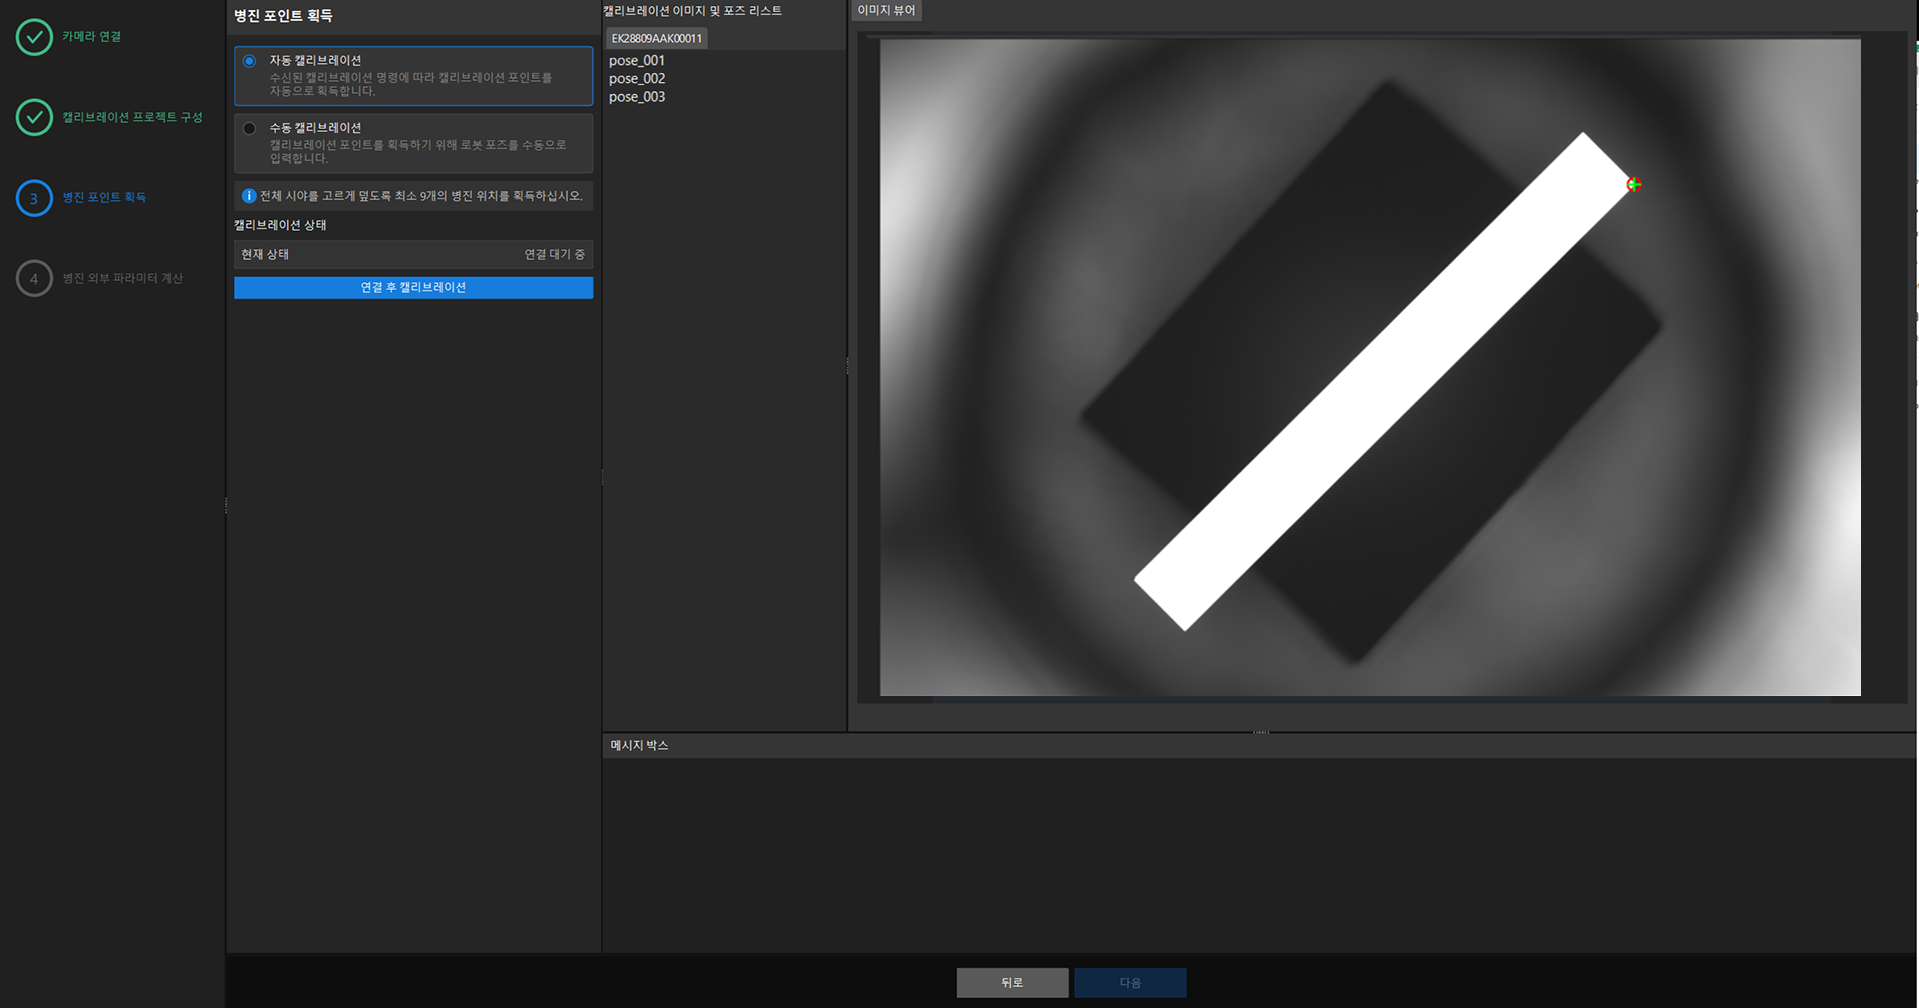
자동 캘리브레이션을 선택합니다.
-
연결 후 캘리브레이션을 클릭하고, 소프트웨어와 외부 장치 간 통신 연결이 수립될 때까지 기다립니다.
-
캘리브레이션 통신 구성에서 정의한 명령 형식에 따라, 외부 장치로 기계를 첫 번째 획득 위치까지 회전시키고 시작 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 첫 번째 캘리브레이션 포인트를 획득합니다.
-
기계를 다른 획득 위치로 순서대로 회전시키고, 각 위치에서 계속 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 캘리브레이션 포인트를 획득합니다.
-
기계를 마지막 획득 위치로 회전시킨 뒤 종료 명령을 전송합니다. 소프트웨어는 명령의 기계 포즈를 기준으로 마지막 캘리브레이션 포인트를 획득합니다.
-
획득이 완료되면 다음을 클릭합니다.
-
수동 캘리브레이션을 선택합니다.
-
기계를 한 획득 위치로 회전시키고, 로봇 포즈 영역에 해당 위치의 X, Y, RZ 값을 입력합니다.
-
캘리브레이션 포인트 획득을 클릭합니다.
-
기계를 회전시키고 포즈를 입력한 뒤 캘리브레이션 포인트를 획득하는 과정을 반복하여, 획득 위치가 회전 중심을 둘러 균일하게 분포하고 최소 3개 이상의 포인트가 획득되도록 합니다.
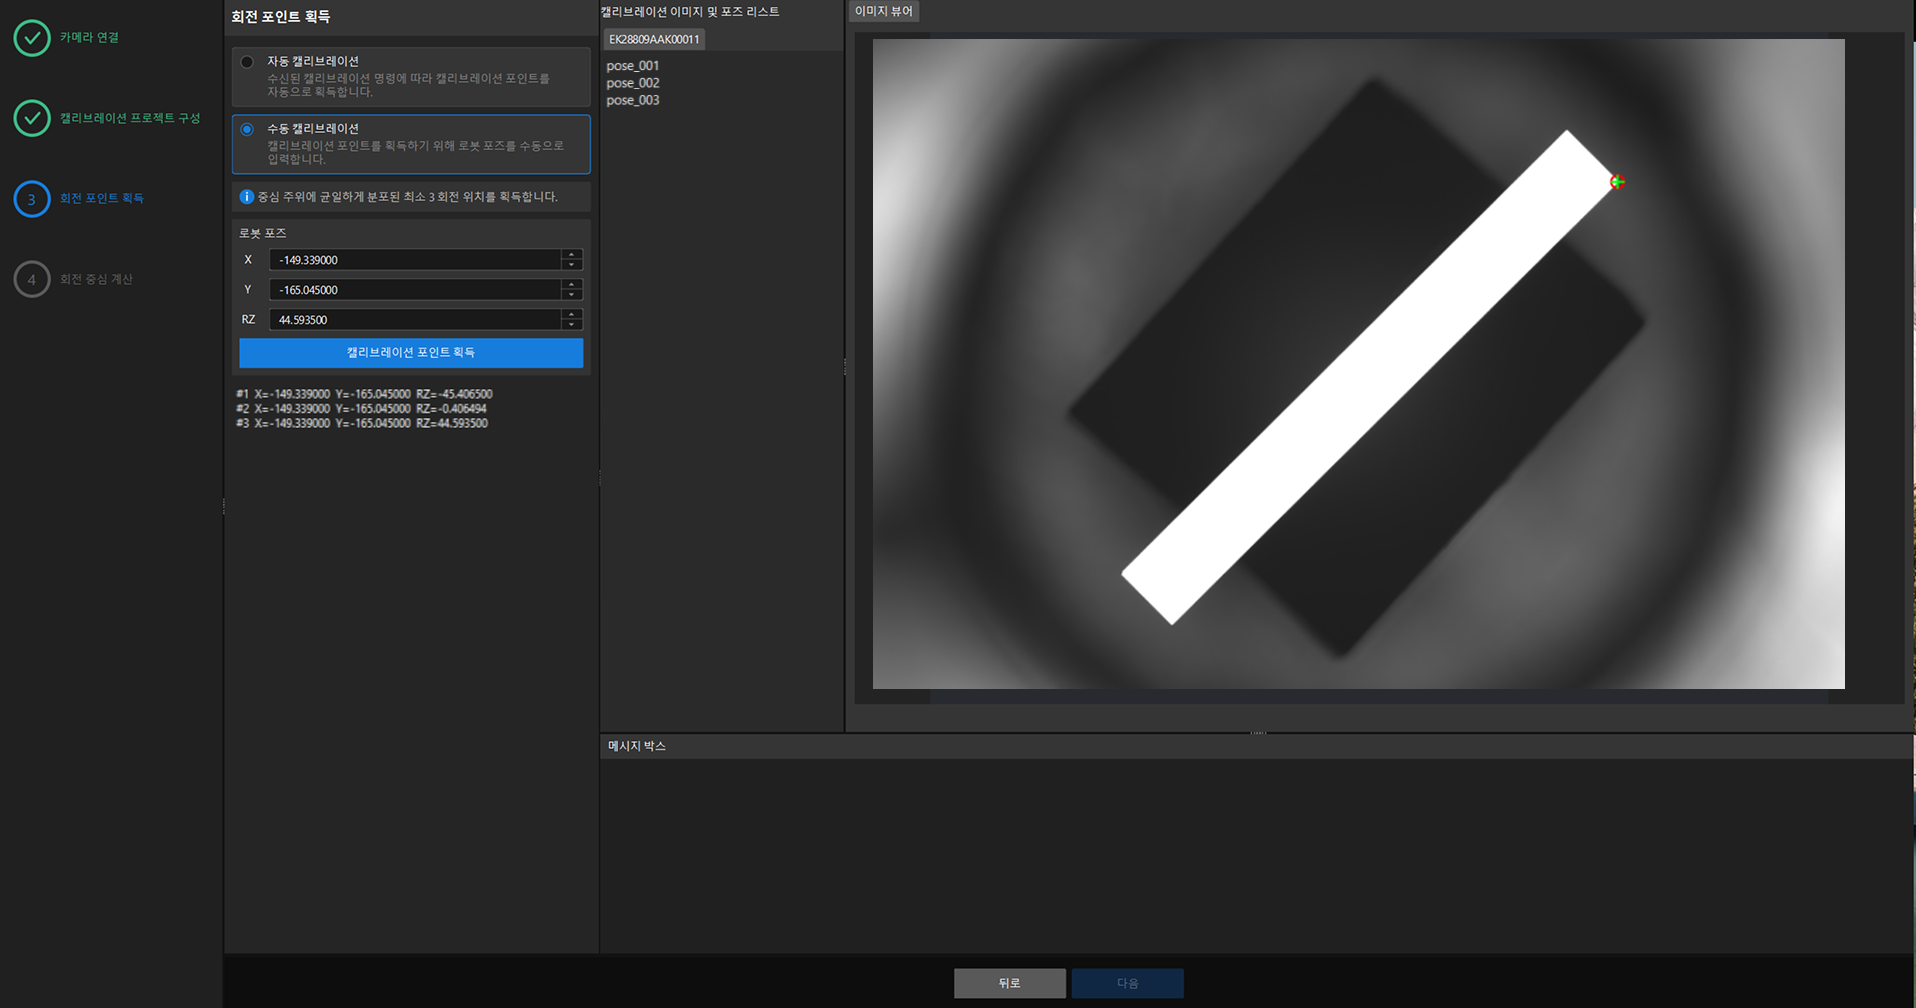
-
획득이 완료되면 다음을 클릭합니다.
회전 중심 계산
-
회전 중심 계산을 클릭합니다.
-
회전 캘리브레이션 오차, 회전 중심, 회전 반경, 오차 시각화를 확인하여 캘리브레이션 결과가 프로젝트 요구 사항을 충족하는지 확인합니다.
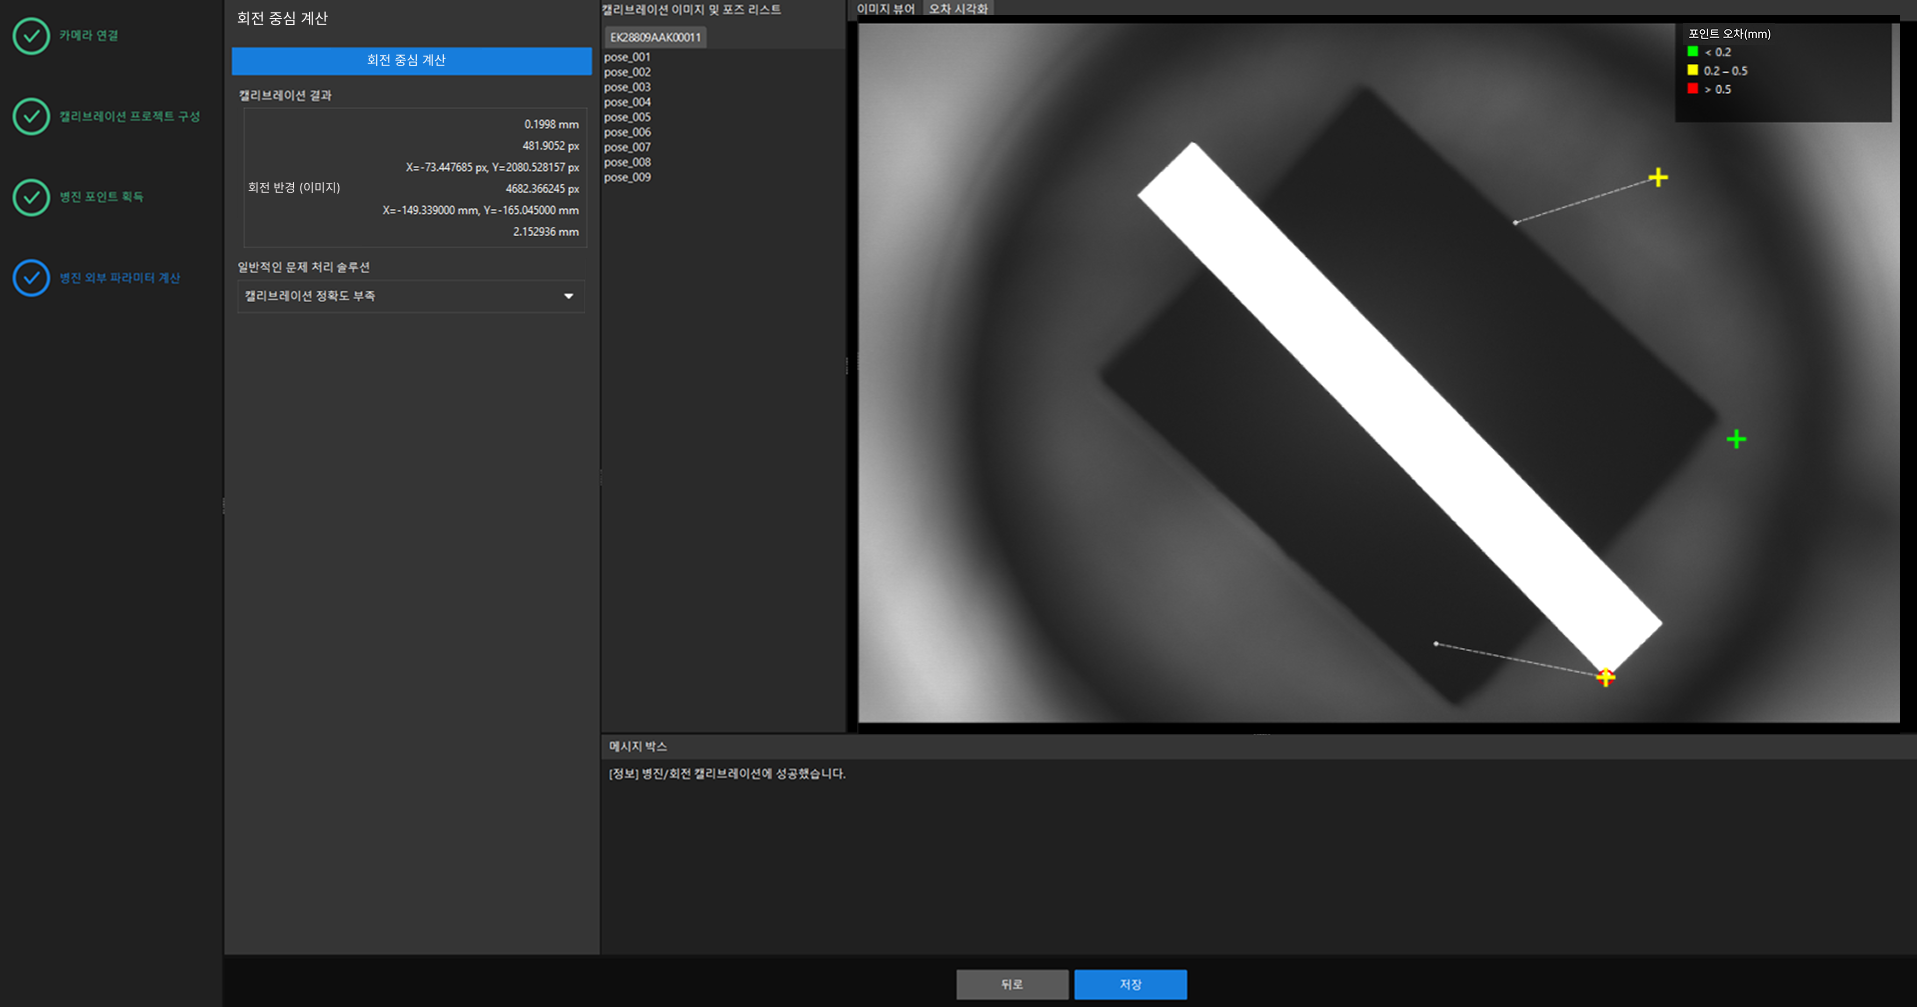
각 캘리브레이션 결과 파라미터 설명은 다음과 같습니다.
파라미터 설명 회전 캘리브레이션 오차(기계)
회전 캘리브레이션 획득 포인트와 캘리브레이션 결과 간 오차를 기계 좌표계로 나타낸 값이며, 단위는 mm입니다. 값이 작을수록 결과가 정확합니다.
회전 캘리브레이션 오차(이미지)
회전 캘리브레이션 획득 포인트와 캘리브레이션 결과 간 오차를 이미지 좌표계로 나타낸 값이며, 단위는 px입니다. 값이 작을수록 결과가 정확합니다.
회전 중심(이미지)
계산된 회전 중심의 이미지 좌표계 위치이며, 단위는 px입니다.
회전 반경(이미지)
이미지 좌표계에서 회전 획득 포인트를 피팅한 원의 반경이며, 단위는 px입니다.
회전 중심(기계)
계산된 회전 중심의 기계 좌표계 위치이며, 단위는 mm입니다.
회전 반경(기계)
기계 좌표계에서 회전 획득 포인트를 피팅한 원의 반경이며, 단위는 mm입니다.
포인트 오차(mm)
캘리브레이션 결과로 환산한 캘리브레이션 포인트 위치와 실제 획득 위치 간 편차이며, 단위는 mm입니다. 색상은 서로 다른 오차 범위를 나타내며, 구체적인 범위는 화면 범례를 따릅니다.
-
캘리브레이션 정확도가 요구 사항을 충족하지 못하면, 캘리브레이션 포인트 분포, 특징 인식 안정성, 입력 포즈 정확도를 점검하고 포즈를 추가한 뒤 다시 계산합니다.
-
계산에 실패하면 유효한 포인트를 충분히 획득했는지, 병진 캘리브레이션 파일이 유효한지 확인한 뒤 다시 계산합니다.
-
저장을 클릭하고 파일 이름을 입력한 뒤 캘리브레이션 결과를 저장합니다.
|
파일 이름은 영문자, 숫자, 밑줄만 지원하며 길이는 16자 미만이어야 합니다. |
이로써 회전 캘리브레이션이 완료됩니다.