多対多位置合わせ
機能
物体と対象の複数グループの特徴データ、および現在の物体の撮影位置姿勢リストに基づき、ロボットが複数の物体を複数の対象位置に一括配置する際の位置姿勢リストを計算します。
物体側はEye-to-Handカメラ取り付け方式のみサポートします。対象側はEye-to-HandまたはEye-in-Handカメラ取り付け方式をサポートします。
使用フロー
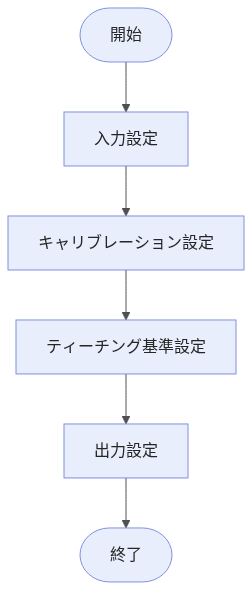
このステップの使用フローは以下の通りです。
-
入力データを選択します。プロジェクト編集エリアで対応するステップのポートを接続するか、パラメータ設定エリアの 入力欄 で対応する入力データを選択します。
-
キャリブレーション設定 で物体側および対象側の並進キャリブレーションファイルを選択し、必要に応じて回転キャリブレーションファイルの使用および補正値の設定を行います。
-
ティーチング基準 で、物体および対象の基準特徴を取得し、関連するティーチング位置姿勢を設定します。
-
出力設定 で、位置姿勢タイプを設定します。
-
出力欄 で 出力項目 を確認し、必要に応じて出力項目の 下限 と 上限 を設定します。
-
ステップを実行し、実行結果を確認 します。
入力説明
| 入力項目 | 説明 |
|---|---|
物体特徴 |
画像座標系における入力物体の位置と角度のリスト。 |
現在の物体撮影位置姿勢 |
各物体特徴を撮影した際の装置座標系における対応するリアルタイムロボット位置姿勢のリスト。 |
対象特徴 |
画像座標系における入力対象の位置と角度のリスト。 |
現在の対象撮影位置姿勢 |
各対象特徴を撮影した際の装置座標系における対応するリアルタイムロボット位置姿勢のリスト。 この入力は対象側のカメラ取り付け方式がEye-in-Handの場合にのみ必要で、カメラ位置変化による出力位置姿勢への影響を補正するために使用します。 |
パラメータ説明
キャリブレーション設定
| パラメータ | 説明 |
|---|---|
物体の並進キャリブレーションファイル |
物体側の位置偏差の計算に使用する並進キャリブレーションファイルを選択します。 |
物体の回転キャリブレーションファイル |
物体側の角度偏差の計算に使用する回転キャリブレーションファイルを選択します。 キャリブレーションファイルを追加 をクリックすると、キャリブレーションファイルを追加できます。最大16個まで追加可能です。 物体のキャリブレーションファイル1は、ティーチング時に物体の基準特徴の取得に使用したロボットハンドに対応する回転キャリブレーションファイルである必要があります。物体の特徴と現在の物体撮影位置姿勢の入力順序に従い、キャリブレーションファイルを順番に追加してください。ドラッグで順序を調整した後、先頭に表示される物体のキャリブレーションファイルがティーチング用キャリブレーションファイルとして使用されます。 |
補正値 |
物体側の実際の結果と期待される結果との間の誤差を補正します。 X、Y方向の位置補正値、およびZ軸周りの回転角度の補正値をそれぞれ設定できます。 |
対象の並進キャリブレーションファイル |
対象の位置偏差の計算に使用する並進キャリブレーションファイルを選択します。 |
対象の回転キャリブレーションファイル |
対象の角度偏差の計算に使用する回転キャリブレーションファイルを選択します。 キャリブレーションファイルを追加 をクリックすると、キャリブレーションファイルを追加できます。最大16個まで追加可能です。 実際の状況に応じて、対象のキャリブレーションファイルを追加するかどうかを判断してください。追加が必要な場合、対象のキャリブレーションファイル1は、ティーチング時に対象の基準特徴の取得に使用したロボットハンドに対応する回転キャリブレーションファイルである必要があります。対象の特徴と現在の対象撮影位置姿勢の入力順序に従い、キャリブレーションファイルを順番に追加してください。ドラッグで順序を調整した後、先頭に表示される対象のキャリブレーションファイルがティーチング用キャリブレーションファイルとして使用されます。 |
補正値 |
対象側の実際の結果と期待される結果との間の誤差を補正します。 X、Y方向の位置補正値、およびZ軸周りの回転角度の補正値をそれぞれ設定できます。 |
ティーチング基準
| パラメータ | 説明 |
|---|---|
物体の基準特徴 |
ティーチング時、物体が画像座標系下での位置と角度。XとYは位置を、RZはZ軸回転角度を示します。 基準特徴を取得 をクリックすると、基準特徴 ウィンドウが開きます。以下の2つの取得方法に対応しています。
|
物体の撮影位置X、Y、RZ |
ティーチング中に、物体の基準特徴を取得する際の撮影位置姿勢のX座標、Y座標、およびZ軸周りの回転角度。 |
対象の基準特徴 |
ティーチング時、対象が画像座標系下での位置と角度。XとYは位置を、RZはZ軸回転角度を示します。 基準特徴を取得 をクリックすると、基準特徴 ウィンドウが開きます。以下の2つの取得方法に対応しています。
|
ティーチング配置位置X、Y、RZ |
ティーチング中に、ロボットが物体を対象位置に配置する際のX座標、Y座標、およびZ軸周りの回転角度。 |
対象の撮影位置X、Y、RZ |
ティーチング中に、対象の基準特徴を取得する際の撮影位置姿勢のX座標、Y座標、およびZ軸周りの回転角度。 この入力は対象側のカメラ取り付け方式がEye-in-Handの場合にのみ必要で、カメラ位置変化による出力位置姿勢への影響を補正するために使用します。 |
出力説明
| 出力項目が展開可能な場合(左側に ▶ が表示される)、チェックを入れた後、展開して 下限 と 上限 を設定してその項目の合格範囲を決定する必要があります。出力値が合格範囲内であれば、その測定項目は合格(OK)と見なされ、範囲外であれば不合格(NG)と見なされます。 |
| 出力項目 | 説明 |
|---|---|
配置位置姿勢 |
位置合わせ後、各物体を各対象位置に配置するための位置姿勢のリスト。 |
X |
位置合わせ後の装置座標系における各配置位置姿勢のX座標のリスト。 |
Y |
位置合わせ後の装置座標系における各配置位置姿勢のY座標のリスト。 |
RZ |
位置合わせ後の装置座標系における各配置位置姿勢のZ軸周りの回転角度のリスト。 |
トラブルシューティング
|