並進キャリブレーション
並進キャリブレーションは、画像座標系と装置座標系の間の並進マッピング関係を確立し、変換行列を出力するために使用します。
並進キャリブレーションを実行する前に、キャリブレーションの事前準備 を参照して、関連する設定を完了してください。
並進キャリブレーションを開始
-
メニューバーで を選択し、キャリブレーションツール ウィンドウを開きます。
-
キャリブレーション方法を選択 画面で、並進キャリブレーション を選択します。
-
キャリブレーション前の確認作業を完了し、実際の状況に応じて運動自由度を設定してから、並進キャリブレーションフローに進みます。
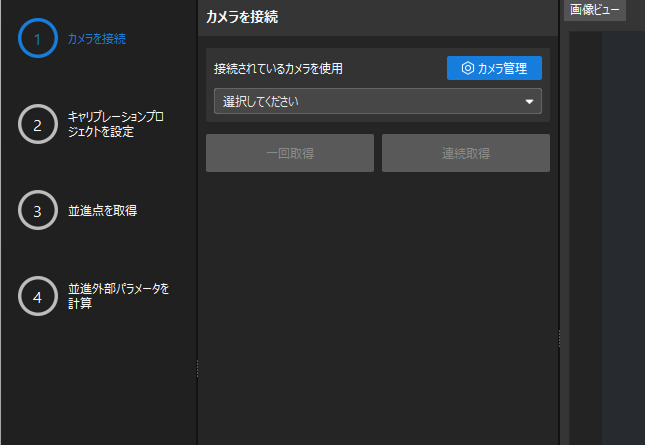
キャリブレーションプロジェクトを設定
-
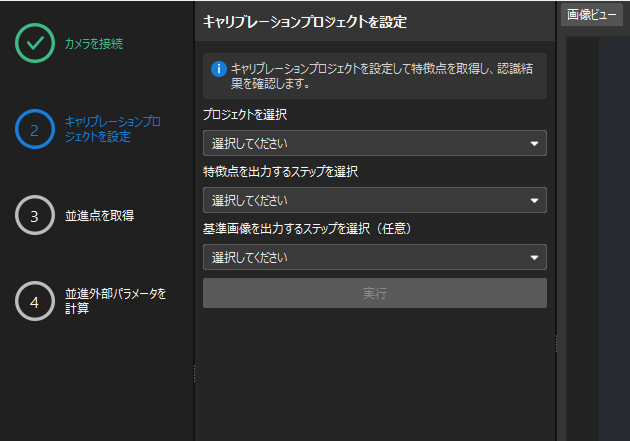
キャリブレーションプロジェクトを設定 画面で、キャリブレーションに使用するプロジェクトを選択します。
-
特徴点を出力するステップを選択します。
-
(オプション)基準画像を出力するステップを選択します。
-
(オプション)実行 をクリックし、プロジェクトが安定して認識を行い、1つの有効な特徴点を出力できることを確認します。
-
次へ をクリックします。
並進点を取得
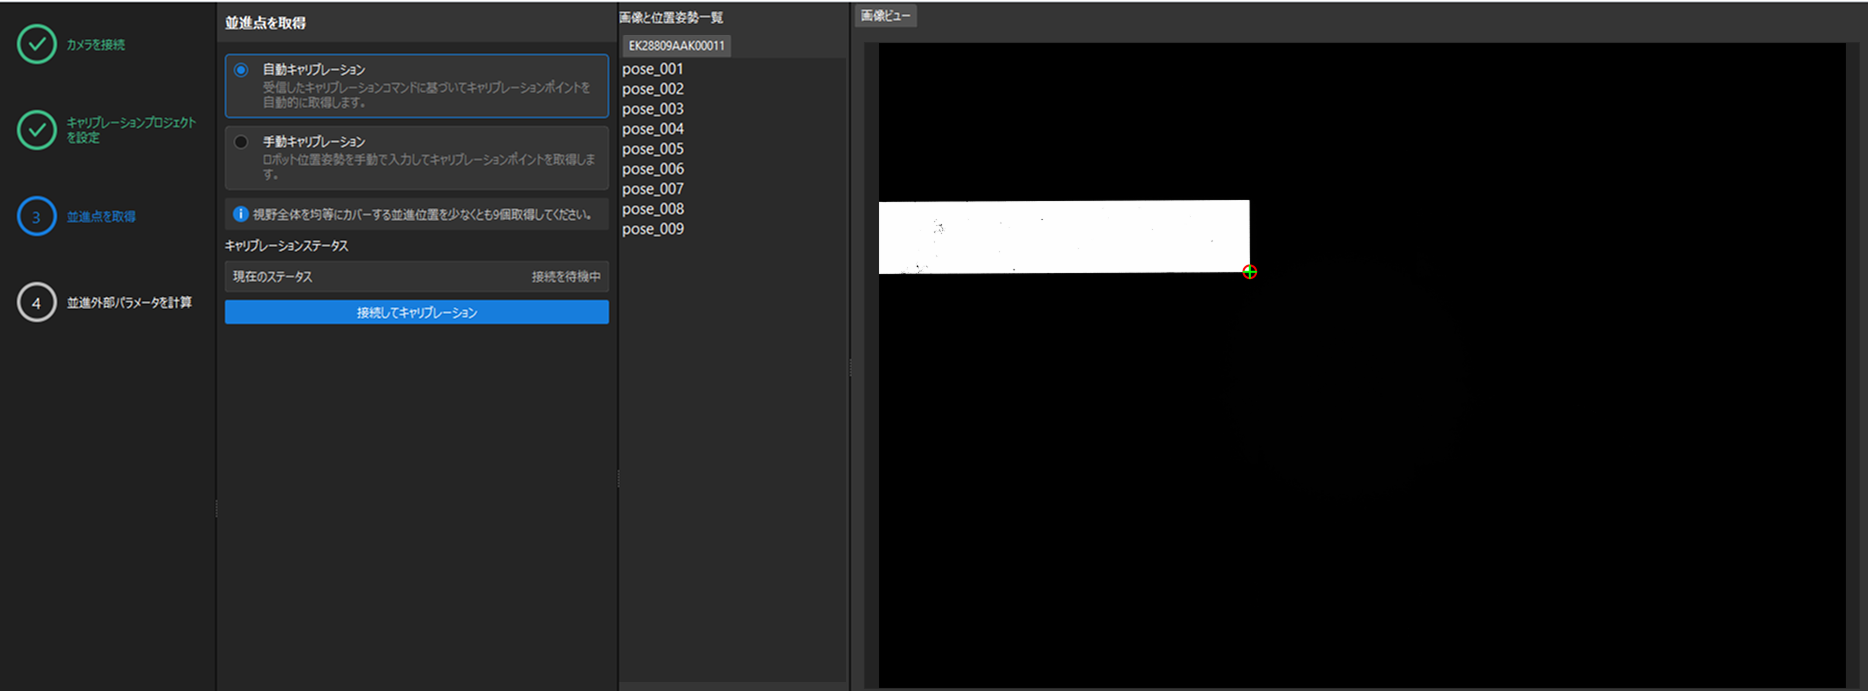
自動キャリブレーション または 手動キャリブレーション を使用して、並進点を取得できます。
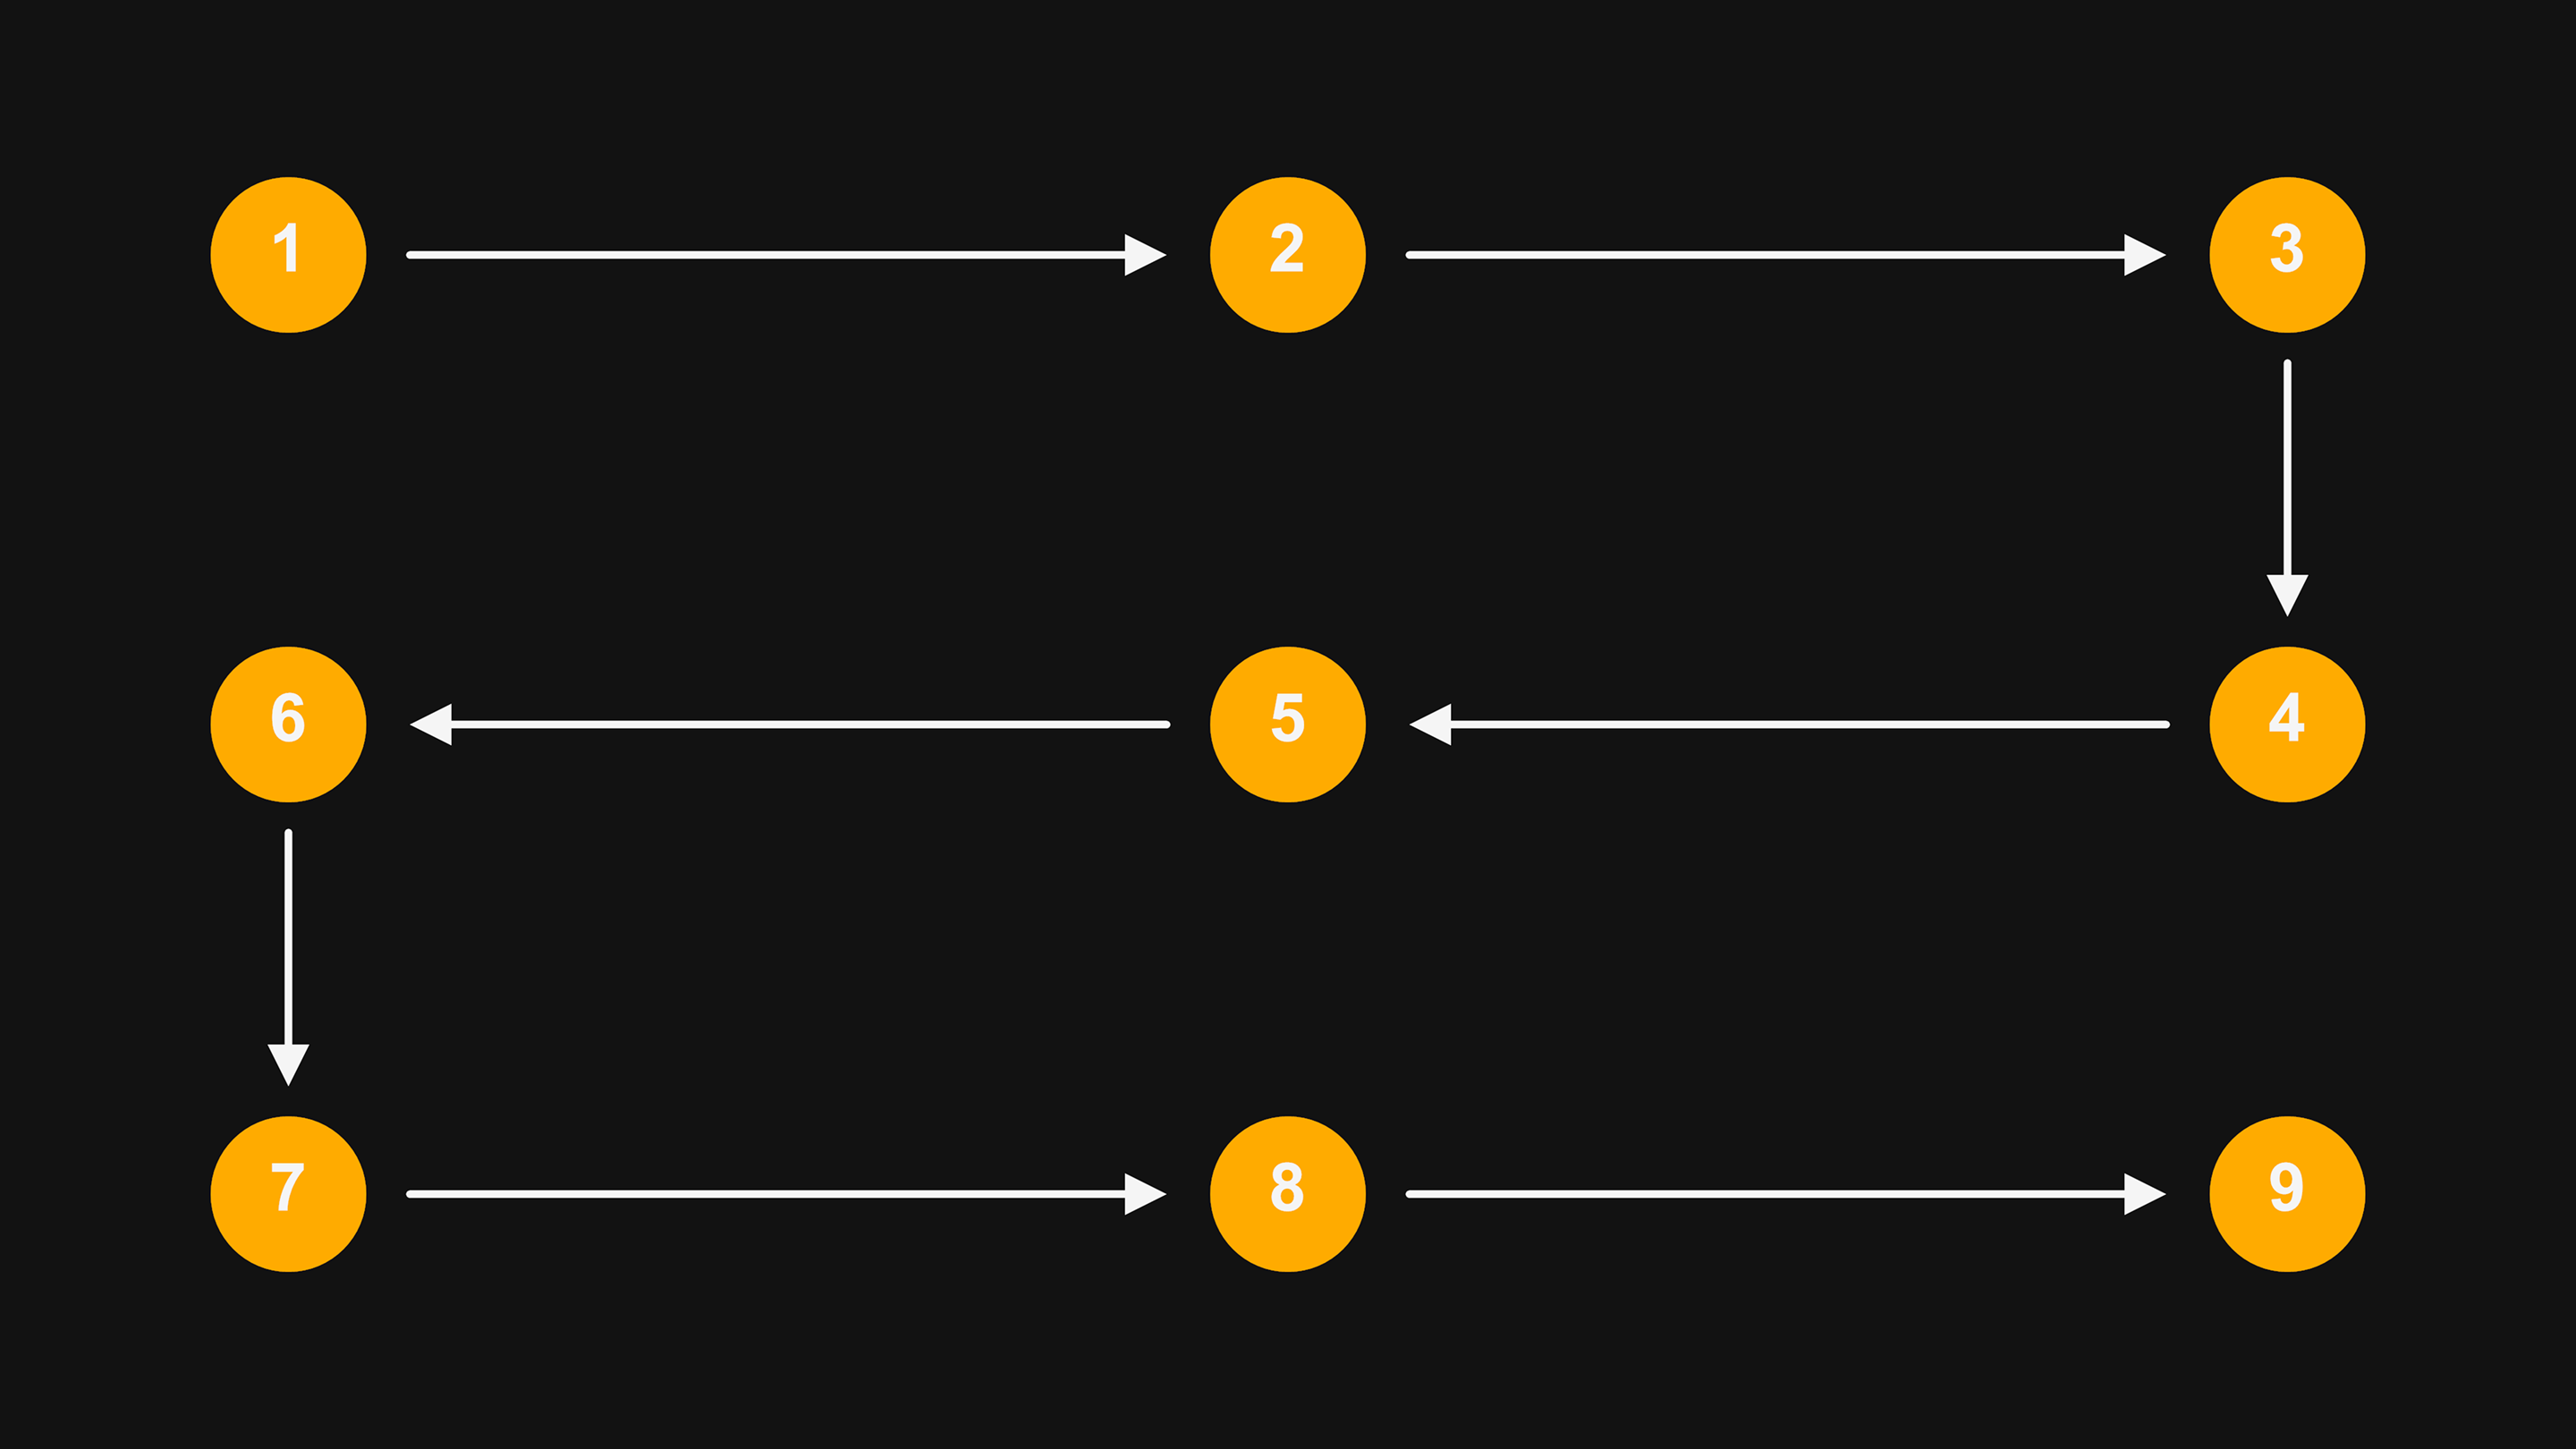
| 少なくとも9つの並進位置を取得してください。取得位置はカメラ視野全体を均一にカバーし、すべてのキャリブレーションポイントが同一直線上に並ばないようにしてください。 |
並進位置と取得順序の例を下図に示します。実際の取得位置と取得順序は、現場の状況に応じて調整できます。
-
自動キャリブレーション
-
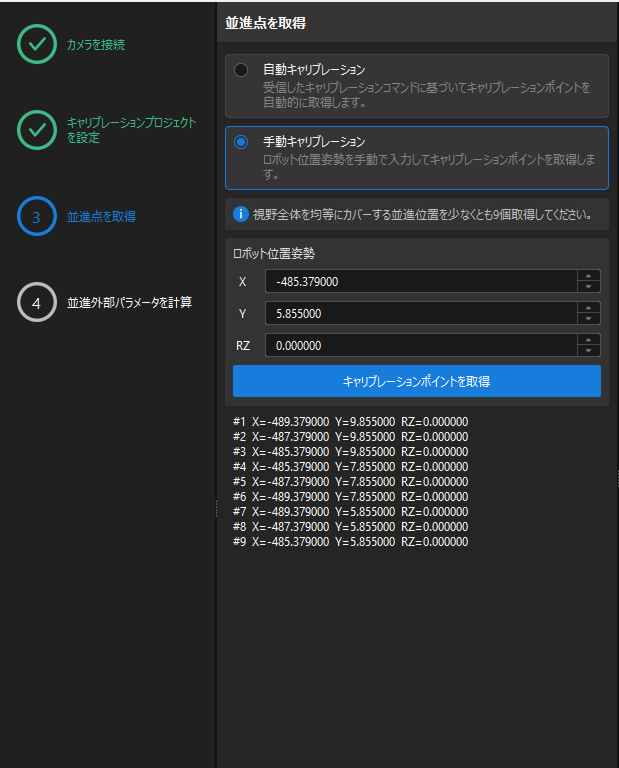
手動キャリブレーション
-
自動キャリブレーション を選択します。
-
接続してキャリブレーション をクリックし、ソフトウェアと外部デバイス間の通信接続が確立されるまで待ちます。
-
キャリブレーション通信設定 で定義されたコマンド形式に従い、外部デバイスを介して装置を最初の取得位置に移動させ、開始コマンドを送信します。ソフトウェアは、コマンド内の装置位置姿勢に基づいて最初のキャリブレーションポイントを取得します。
-
装置を他の取得位置に順次移動させ、各位置で継続コマンドを送信します。ソフトウェアは、コマンド内の装置位置姿勢に基づいてキャリブレーションポイントを取得します。
-
装置を最後の取得位置に移動させ、終了コマンドを送信します。ソフトウェアは、コマンド内の装置位置姿勢に基づいて最後のキャリブレーションポイントを取得します。
-
取得が完了したら、次へ をクリックします。
-
手動キャリブレーション を選択します。
-
ロボットを取得位置に移動させ、ロボット位置姿勢 エリアにその位置に対応するX、Y、RZの値を入力します。
-
キャリブレーションポイントを取得 をクリックします。
-
ロボットの移動、位置姿勢の入力、キャリブレーションポイントの取得を繰り返し、取得位置がカメラ視野全体を均一にカバーし、少なくとも9つの点が取得されるまで行います。
-
取得が完了したら、次へ をクリックします。
並進外部パラメータを計算
-
並進外部パラメータを計算 をクリックします。
-
並進キャリブレーション誤差、ピクセル換算値、誤差可視化 を確認し、キャリブレーション結果がプロジェクト要件を満たしていることを確認します。
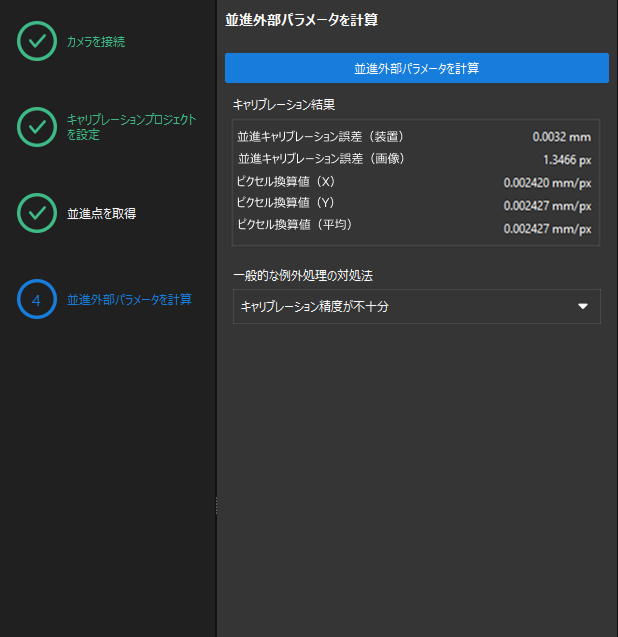
各キャリブレーション結果パラメータの説明は以下の通りです。
パラメータ 説明 並進キャリブレーション誤差(装置)
並進キャリブレーションの取得点とキャリブレーション結果との間の誤差を表します。装置座標系で表され、単位はmmです。値が小さいほど、キャリブレーション結果は正確です。
並進キャリブレーション誤差(画像)
並進キャリブレーションの取得点とキャリブレーション結果との間の誤差を表します。画像座標系で表され、単位はpxです。値が小さいほど、キャリブレーション結果は正確です。
ピクセル換算値(X)
画像座標系のX方向の1ピクセルに対応する、装置座標系における実際の距離を表します。単位はmm/pxです。
ピクセル換算値(Y)
画像座標系のY方向の1ピクセルに対応する、装置座標系における実際の距離を表します。単位はmm/pxです。
ピクセル換算値(平均)
画像座標系の1ピクセルに対応する、装置座標系における実際の平均距離を表します。単位はmm/pxです。
単一点誤差(mm)
キャリブレーション結果から換算したキャリブレーションポイントの位置と実際の取得位置との偏差を表します。単位はmmです。色の違いは誤差範囲の違いを表し、具体的な範囲は画面の凡例に従います。
-
キャリブレーション精度が要件を満たさない場合は、キャリブレーションポイントの分布、特徴認識の安定性、入力位置姿勢の正確さを確認し、位置姿勢を追加して再計算してください。
-
計算に失敗した場合は、十分な数の有効点が取得済みであることを確認してから、再計算してください。
-
保存 をクリックし、ファイル名を入力して、キャリブレーション結果を保存します。
|
ファイル名に使用できるのは英字、数字、アンダースコアのみです。長さは16文字未満にしてください。 |
以上で、並進キャリブレーションは完了です。