キャリブレーション更新
キャリブレーション更新は、外部通信を通じてキャリブレーションデータを再取得し、新しいキャリブレーション結果を計算して、指定された並進キャリブレーションファイルまたは回転キャリブレーションファイルを更新するために使用します。
前提条件
キャリブレーション更新を実行する前に、以下の条件を満たしていることを確認してください。
-
ソリューションが開かれており、キャリブレーション特徴の認識に使用するプロジェクトとステップが正常に実行できること。
-
キャリブレーションに使用するカメラが接続済みであること。
-
通信設定 と キャリブレーション通信設定 が完了していること。
-
現在、並進/回転キャリブレーション ウィンドウが開かれておらず、他のキャリブレーションフローも実行されていないこと。
更新対象を設定
-
メニューバーで を選択し、キャリブレーション設定 ウィンドウを開きます。
-
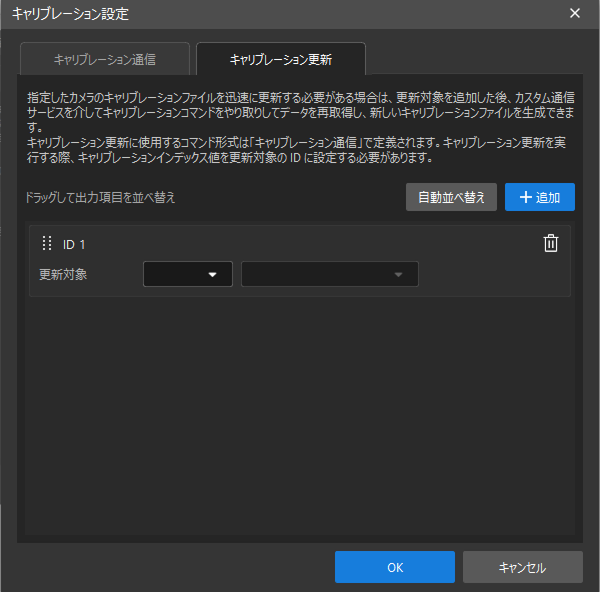
キャリブレーション更新 タブに移動し、追加 をクリックして 更新対象 を追加します。
-
新規追加した 更新対象 で、更新が必要なカメラIDとキャリブレーションファイルを選択します。
-
更新対象に対応するカメラ、キャリブレーションファイル、およびキャリブレーションタイプが正しいことを確認します。
|
キャリブレーション更新コマンドを送信する際、コマンド内のキャリブレーションインデックスは、更新対象のIDと一致している必要があります。 |
キャリブレーション更新を実行
-
装置を最初の取得位置に移動し、外部デバイスから開始コマンドを送信します。コマンド内のカメラIDとキャリブレーションタイプは、更新対象の設定と一致している必要があります。ソフトウェアはコマンド内のX、Y、RZの値に基づいて最初のキャリブレーションポイントを取得します。
-
装置を他の取得位置に順次移動させ、各位置で継続コマンドを送信します。ソフトウェアはコマンド内のX、Y、RZの値に基づいてキャリブレーションポイントを取得します。
-
装置を最後の取得位置に移動し、終了コマンドを送信します。ソフトウェアはコマンド内のX、Y、RZの値に基づいて最後のキャリブレーションポイントを取得し、キャリブレーション結果を計算して、対応するキャリブレーションファイルを更新します。
-
キャリブレーション更新の結果を確認します。
|
通信サービスが外部から切断された場合、キャリブレーションは一時停止します。通信が再接続されると、キャリブレーションは自動的に再開されます。 長時間通信コマンドを受信しない場合、今回のキャリブレーションはタイムアウトとなります。タイムアウト後は、開始コマンドを再送信し、キャリブレーションデータを再取得する必要があります。 |
以上で、キャリブレーション更新は完了です。