Eye in Hand场景下的重新自动标定(四轴机器人)

您正在查看V1.8.3版本的文档。如果您想查阅其他版本的文档,可以点击页面右上角“切换版本”按钮进行切换。

■ 如果您想使用最新版本,可以从梅卡曼德下载中心下载。

■ 如果您不确定当前使用的产品是哪个版本,请随时联系梅卡曼德技术支持。

本操作指南介绍如何完成四轴机器人在eye in hand (EIH)场景下的重新自动标定。

标定前准备
准备标定所需物料

在重新手眼标定前,你先需要完成如下准备工作:

  • 找到项目提供的标定板。请确保标定板上圆清晰,没有明显刮花痕迹,标定板没有明显弯曲变形。

  • 请将标定板平放在工作平面的中心位置。

  • 请将机器人移动到标定的起始位置。机器人的标定起始位置为相机工作位置(机器人带动相机由下往上层层标定)。

调整标定板点云成像

  1. 打开Mech-Eye Viewer软件,调整相机参数。

  2. 调整2D参数,使2D图中标定板清晰,没有过曝和过暗现象。

  3. 调整3D参数,使标定板上圆点点云饱满完整,建议将点云后处理中的表面平滑和噪点去除改为Normal,以降低点云波动范围。

    若现场环境光较复杂,建议通过遮补光来降低环境光对2D图和点云的影响。

  4. 通过完成以上步骤来确保标定板点云成像质量满足要求。

    正常 过曝 欠曝

    2D图

    normal-2d

    overexposure-2d

    underexposure-2d

    点云

    normal-3d

    overexposure-3d

    underexposure-3d

标定预配置

  1. 打开Mech-Vision软件,在工程列表中选择工程,然后在工具栏上单击相机标定(标准)按钮。标定预配置窗口将弹出。

  2. 在选择如何标定界面,选择加载已有标定参数单选按钮,并选择该工程之前标定的参数,然后点击下一步按钮。

  3. 在选择参数用途界面,选择标定当前加载的相机单选按钮,然后点击下一步按钮。

    • 相机状态应显示为已连接。

    • 如果项目使用标准接口通信方式,请在机器人的示教器上,选择并运行自动标定程序。

    • 完成以上设置后,机器人状态应显示为已连接。

  4. 在选择标定任务界面,选择从开始步骤重新标定单选按钮,然后点击开始标定按钮。标定(Eye in Hand)窗口将弹出。

至此,标定预配置已完成,将进入正式标定流程。

重新标定流程

连接相机

默认情况下,项目使用的相机为已连接状态。请点击下一步按钮继续标定流程。

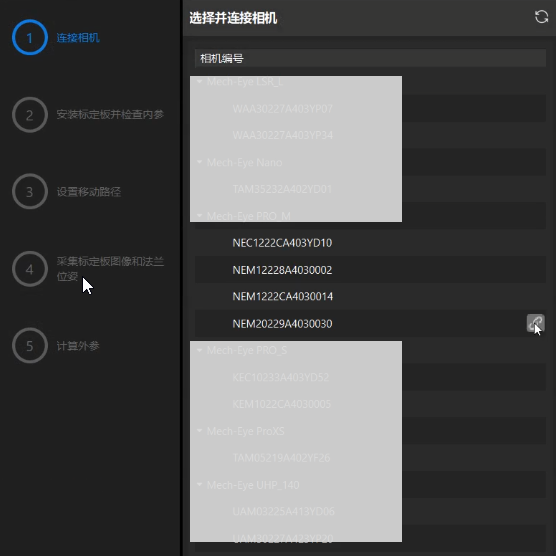
如果相机未连接,参照如下操作指导完成相机连接:

  1. 在连接相机步骤,在相机列表中选中需要连接的相机,然后单击 connect camera icon 即可连接相机,或者直接双击需要连接的相机。

    eih calib auto connect camera
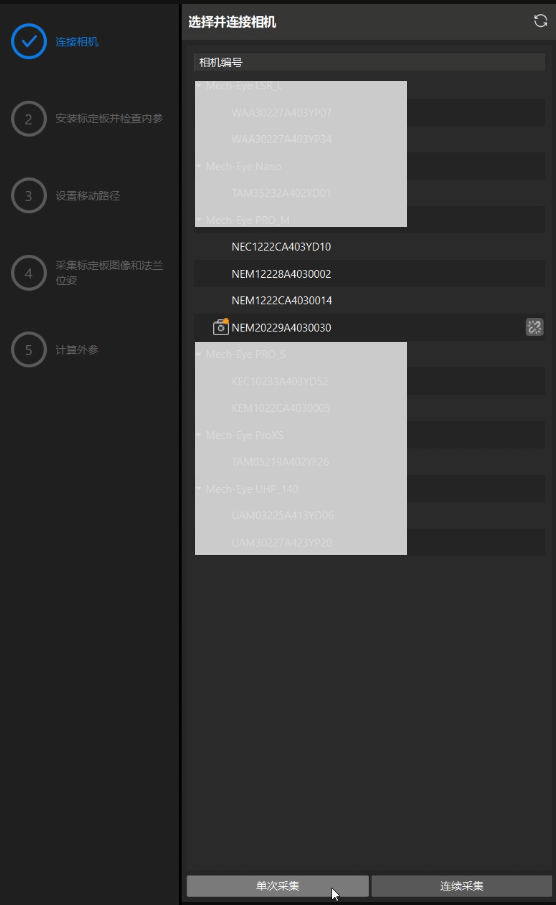
  2. 连接相机后,可以选择连续采集或者单次采集按钮。

    eih calib auto image capture
  3. 在图像视图面板中,确定相机能够正常采集图像,然后在底部栏单击下一步按钮。

安装标定板并检查内参

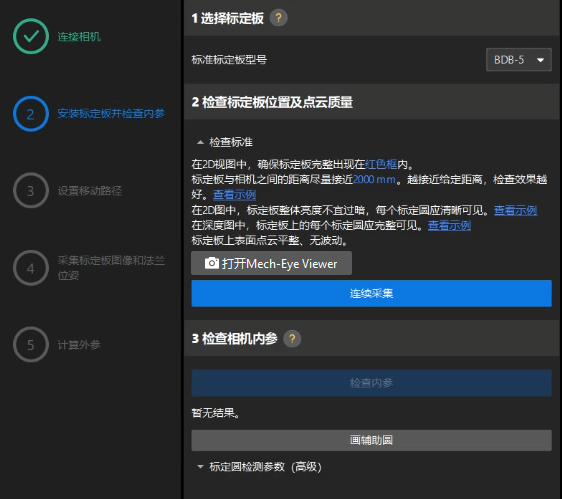
  1. 在安装标定板并检查内参步骤,在1 选择标定板区域,根据标定板的型号标签设置标准标定板型号参数。
    eih calib auto select calib board
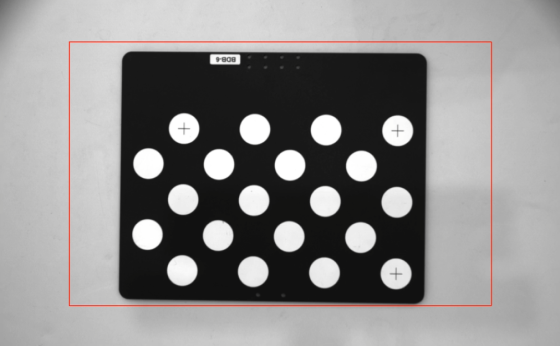
  2. 在2 检查标定板位置和点云质量区域,请仔细了解标定板位置和点云质量检查标准,然后单击连续采集按钮。连续采集按钮将会变为停止采集并检测位置按钮。

  3. 手动移动标定板到合适的位置,并且确保标定板的2D图和深度图满足检查标准,然后单击停止采集并检测位置按钮。
    eih calib auto install calib board

    如果采集的图像不符合标准,单击打开Mech-Eye Viewer按钮打开Mech-Eye Viewer软件,调整相机的2D和3D曝光参数,并重新进行采集。注意先将参数组切换为“calib”后再调节参数。

  4. 在3 检查相机内参区域单击检查内参按钮。

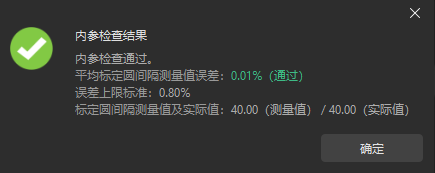
  5. 确认相机内参检查结果。

    • 如果相机内参检查成功,在弹出的窗口单击确定按钮,然后在底部栏单击下一步按钮。
      eih calib auto check intri pass
    • 如果相机内参检查失败,通过画辅助圆或者手动编辑标定圆检测参数,然后单击重新检查内参按钮。如果内参检查仍然失败,请联系技术支持。

画辅助圆

  1. 若选择画辅助圆,单击开始画辅助圆按钮。

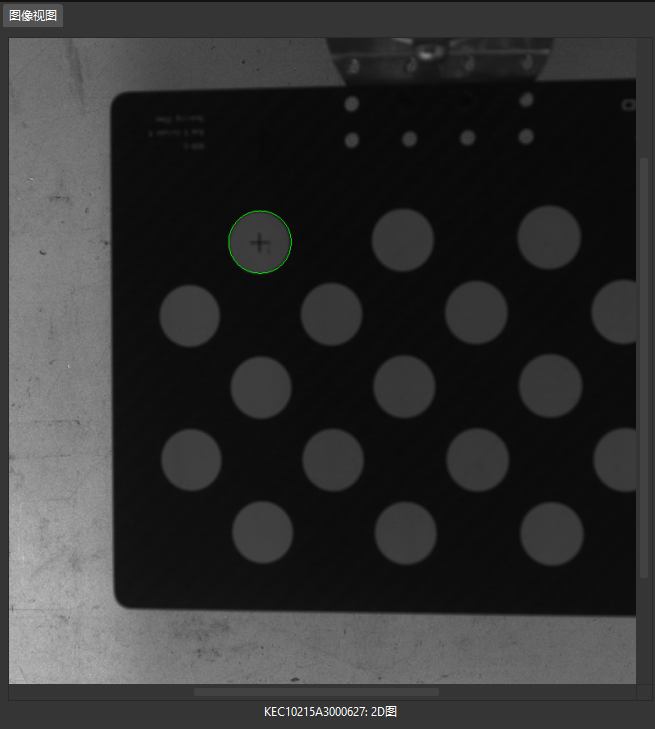
  2. 在右侧图像视图面板,右键单击标定板图像,取消勾选适应窗口复选框,然后按住Ctrl键并拖动滚轴将图片调整到合适的大小。

  3. 将鼠标指针移动到标定圆十字中线点,按下鼠标左键然后使辅助圆完全包括标定圆然后松开。

    eih calib auto adjust blob
  4. 单击重新检查内参按钮,并确认相机内参检查是否通过。

手动调整检测参数

若选择手动调整检测参数,单击标定圆检测参数(高级),更改检测参数值后单击重新检查内参按钮,并确认相机内参检查是否通过。

设置移动路径

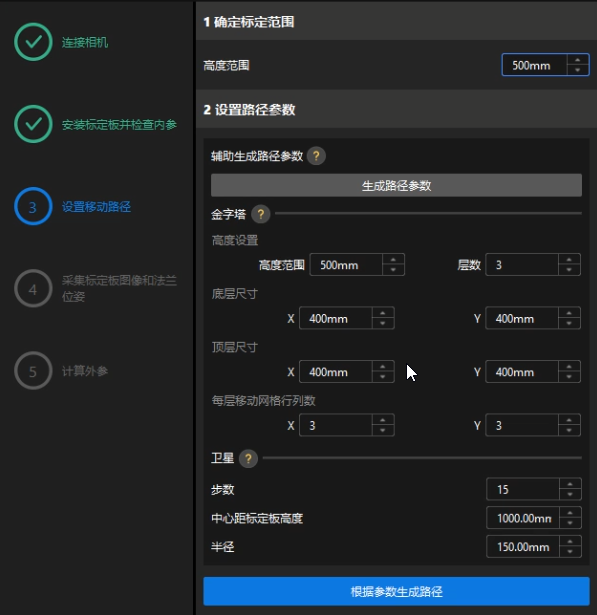
  1. 在设置移动路径步骤,保持1 确定标定范围区域的高度范围参数设置不变。

    eih calib auto set robot path

    高度范围参数应根据相机的推荐工作距离范围和机器人的工作空间大小设置。

  2. 单击生成路径参数按钮,然后单击根据参数生成路径按钮。

  3. 当根据参数生成路径按钮变为已完成,在底部栏单击下一步按钮。

采集标定板图像和法兰位姿

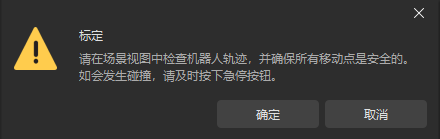
  1. 单击使机器人沿路径移动机器人并拍照按钮,仔细阅读弹窗中的机器人运动安全提示,然后单击确定按钮。
    eih calib auto safety tips
  2. 等待机器人按照设定路径移动以及相机完成各路径点的图像采集。右侧图像视图面板会显示已经采集到的图像。

    • 机器人移动时请远离机器人工作区域,以免机器伤人。

    • 单击停止机器人可以退出标定,但机器人不会马上停止,会在移动完当前路径点后停止。如果遇到紧急情况请按机器人示教器上的急停按钮(按急停后需要重连机器人)。

  3. 图像采集完成后,在弹出的窗口单击确认按钮。

    eih calib auto capture finished
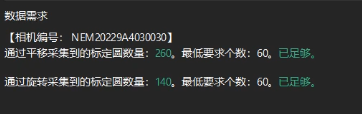
  4. 确认当前采集标定数据满足数据需求,然后在底部栏单击下一步按钮。

    eih calib auto data requirements

计算外参

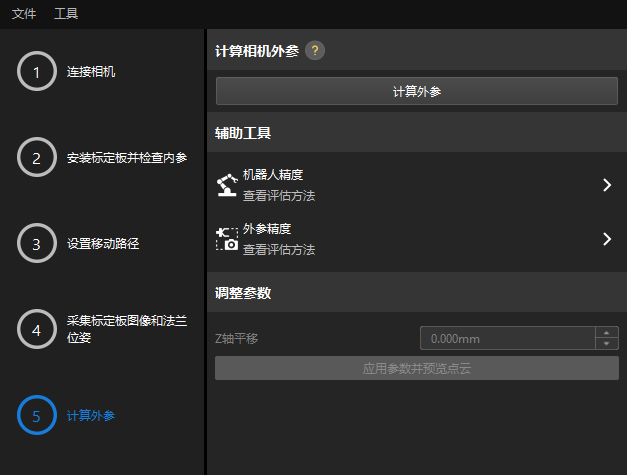
  1. 在计算外参步骤,单击计算外参按钮。

    eih calib auto calculate extri 4 axis
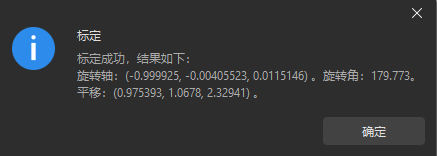
  1. 在弹出的标定成功对话框中单击确定按钮。

    eih calib auto confirm calib result
  2. 计算外参Z轴平移量。

    因四轴机器人缺少旋转自由度,标定过程中采集图像缺少旋转量。在标定完成后,需要手动调整外参的Z轴值。
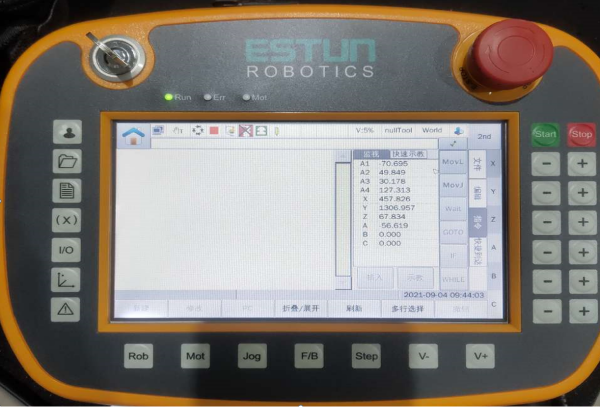
    1. 在机器人夹具的合适位置安装末端尖点,并设置tool center point(TCP)。

    2. 控制机器人移动并使末端尖点触碰标定板上标定圆的十字中心,并读取示教器上的机器人工具位姿(X0,Y0,Z0)。
      eih calib auto four axis read tcp
    3. 移动机器人至拍照位采集标定板图像,在调整参数区域单击应用参数并预览点云按钮将标定板的点云发送到Mech-Viz软件。

    4. 在Mech-Viz软件添加一个“定点移动”步骤,将上一步记录的工具位姿(X0,Y0,Z0)输入步骤中。调整Z值使该步骤的目标点移动至标定板点云表面,并记录该步骤的Z值(Z1)。用Z0减去Z1得到Z值误差量ΔZ。
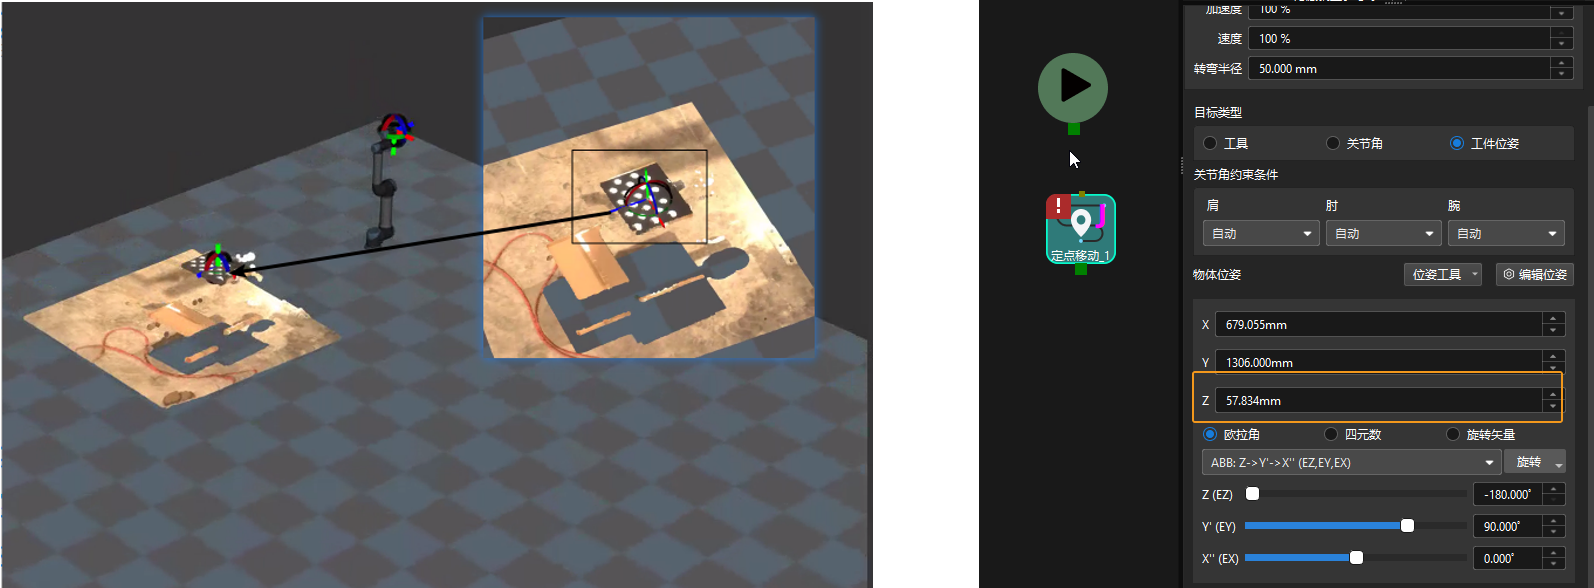
      eih calib auto four axis z differenece
    5. 在计算外参步骤的调整参数区域中,手动修改Z轴平移参数值为误差量ΔZ,然后单击应用参数并预览点云按钮。

    6. 在Mech-Viz软件的3D仿真空间中确认位姿(X0,Y0,Z0)在标定板点云表面。
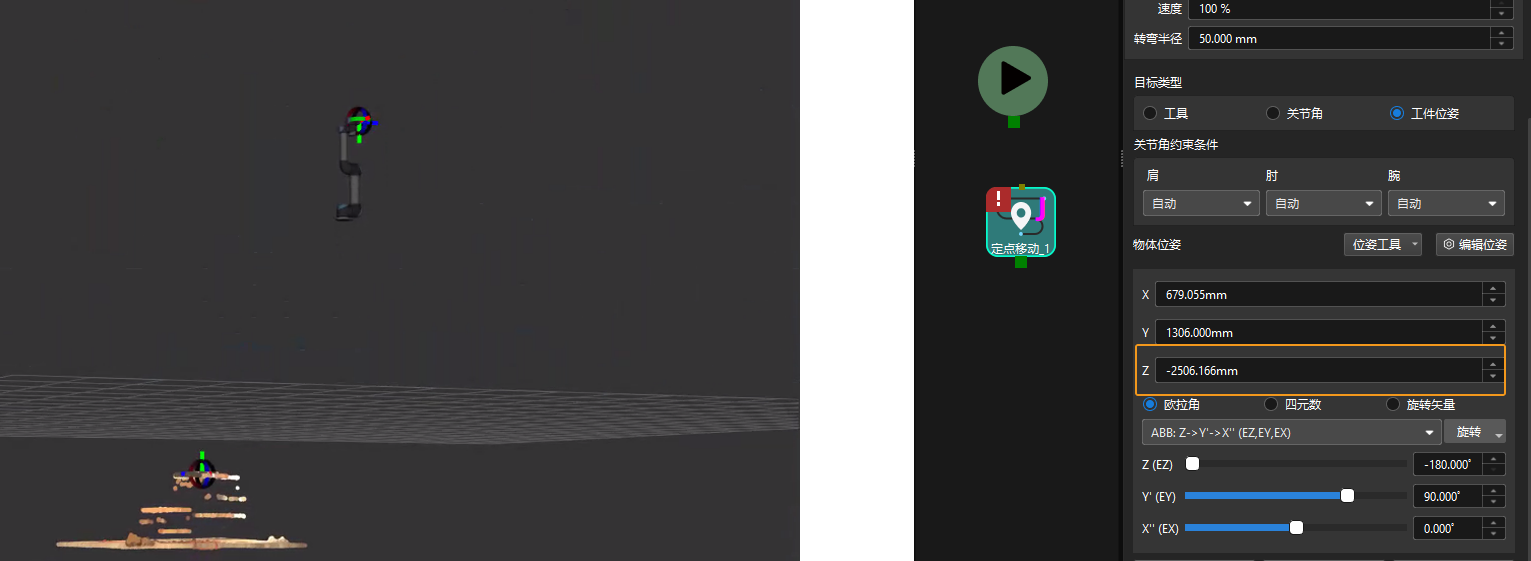
      eih calib auto four axis check board point cloud
  3. 计算外参后,单击右侧的点云视图面板的查看误差点云。

    误差点云用于显示每个标定位姿上标定板圆点真实值与计算值之间的偏差。
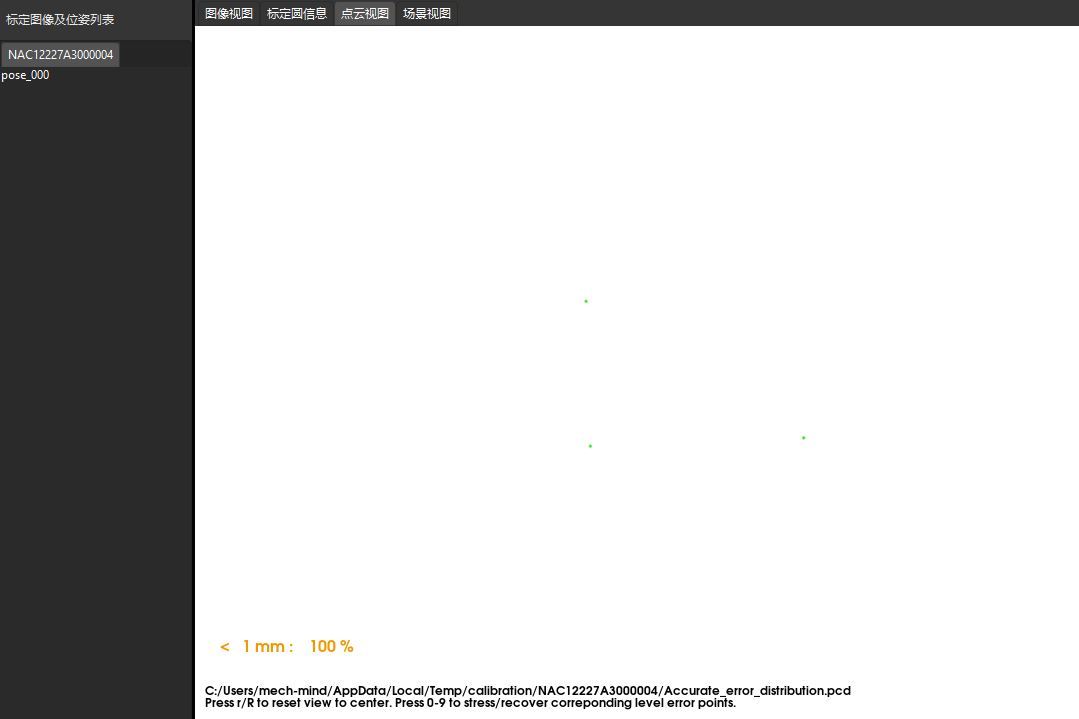
    calibration reference error point cloud tcp touch
  4. 确认标定的外参精度是否满足项目精度要求。占比为100%的误差值,可粗略作为标定的精度。

  5. 在底部栏单击保存按钮,在弹出的保存标定文件对话框,单击确定按钮。相机标定结果将自动保存到工程的“calibration”目录下。
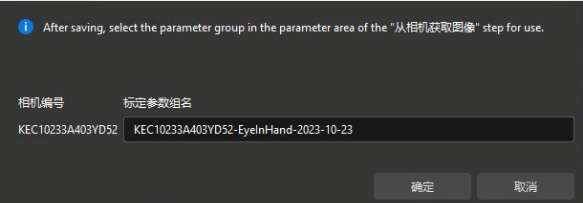
    eih calib auto save calib result

至此,标定流程完成。

验证标定结果

计算外参后,可以采用以下任一方法验证标定结果是否可用。

查看外参标定报告

在计算外参后,可以点击查看外参标定报告按钮。外参标定报告生成后将会自动显示。

如果标定结果中如果标定数据欧拉角类型检查、相机精度检查和机器人绝对精度检查检查的结果均为“通过”(或无明显误差),则外参标定成功,外参可以使用。

如果任何一项检查未通过,请根据报告中提供的建议处理,然后重新标定,直至检查通过。

使用“EIH外参误差评估”工具评估标定结果

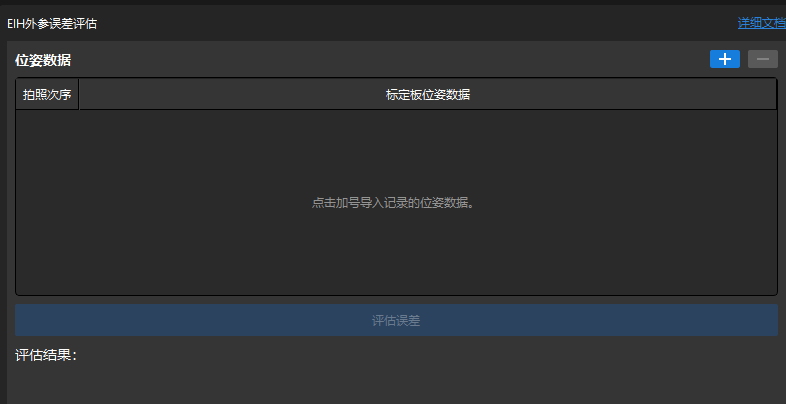
计算外参后,可以使用“EIH外参误差评估”工具评估标定结果是否可用。

具体操作过程如下:

  1. 在计算外参步骤中,单击辅助工具中的外参精度,然后在弹出的误差分析界面选择EIH外参误差评估。

  2. 了解EIH外参误差评估的操作指导,然后单击下一页按钮。

  3. 单击+,添加多组标定板的位姿数据。

    analyze eih extri errors
  4. 单击评估误差按钮,查看评估结果。

如误差值满足项目抓取精度要求,标定结果可用。

切换外参文件

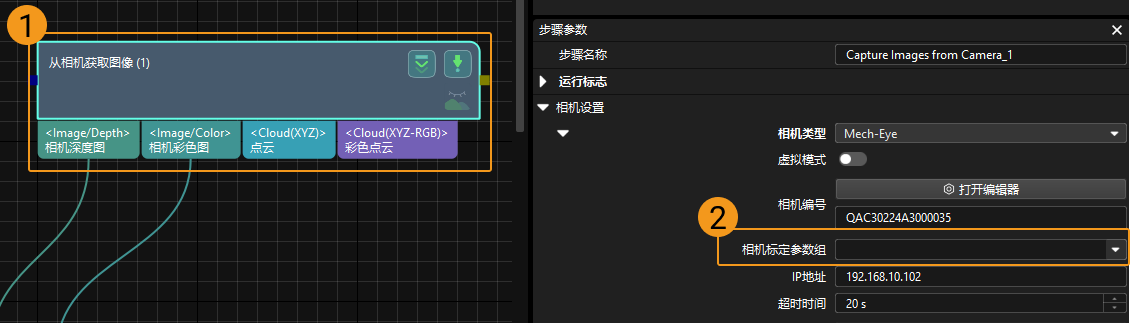
在完成手眼标定后,需要将当前Mech-Vision工程使用的外参文件切换为新的外参文件。

  1. 选择从相机获取图像步骤。

    change calibration parameter group
  2. 在步骤参数面板中,单击相机标定参数组的 change calibration parameter group icon,选择新标定的外参文件。

标定相关的状态码

在进行手眼标定时,如果机器人与视觉系统使用标准接口方式通信,视觉系统返回的数据中包含状态码,指示该指令的执行情况。状态码包括正常执行完成情况和异常报警情况,你可以根据状态码进行错误处理。

标定相关的错误状态码

错误状态码 含义

7001

标定:参数错误

7002

标定:Mech-Vision未提供标定法兰位姿

7003

标定:Mech-Vision未提供标定关节角

7004

标定:机器人到达标定点失败

标定相关的正常状态码

正常状态码 含义

7100

标定:机器人成功到达标定点

7101

标定:成功从Mech-Vision获取位姿

该页面是否有帮助?

可以通过以下方式反馈意见:

我们重视您的隐私

我们使用 cookie 为您在我们的网站上提供最佳体验。继续使用该网站即表示您同意使用 cookie。如果您拒绝,将使用一个单独的 cookie 来确保您在访问本网站时不会被跟踪或记住。