点云预处理
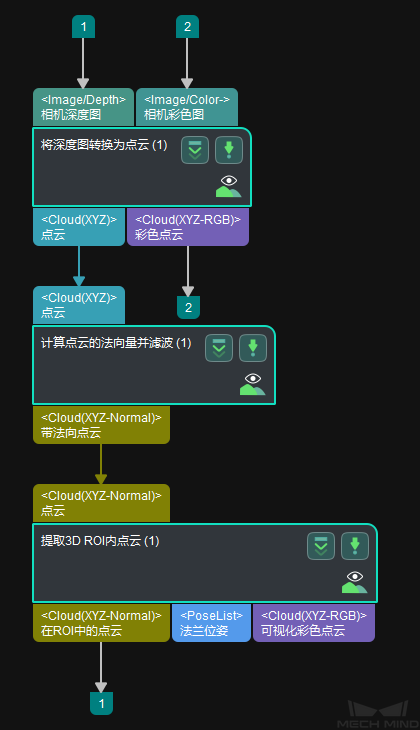
预处理流程及参数调节
本步骤组合的处理流程包括 将深度图转换为点云 、 计算点云的法向量并滤波 、 提取 3D ROI 内点云 。
将深度图转换为点云
首先输入原始彩色图像和其深度图至 将深度图转换为点云 步骤,输出场景点云。
为了滤除无关点云,需设置 2D ROI。单击 设置 2D 感兴趣区域(ROI) 按钮,在弹出的“设置背景”窗口中设置 2D ROI。
计算点云的法向量并滤波
然后输入场景点云至 计算点云的法向量并滤波 步骤,计算其法向量并去掉无用的点,输出过滤后带有法向量的点云。
提取 3D ROI 内的点云
最后输入上一步骤处理后的点云至 提取 3D ROI 内点云 步骤,通过设置感兴趣区域(ROI),提取 ROI 内点云并输出。
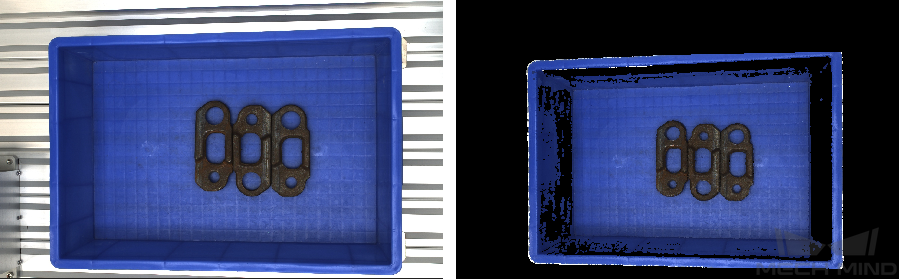
点云预处理前后的效果如下图所示。左图为点云预处理之前,没有框选感兴趣区域,包含了无关的场景点云;右图为点云预处理之后,设置了感兴趣区域,去除了无用的点云,便于后续步骤处理。
参数调节说明
提取 3D ROI 内点云
- 使用 3D ROI
- 默认值:勾选。调节说明:勾选此项后,将使用 3D ROI。
- 3D ROI 内最小点数
- 默认值:0调节说明:如果 3D ROI 内的点数小于该值,则不返回点云。
- 发送 3D ROI 内的点云是否为空
- 默认值:勾选。调节说明:选中此项后,则判断 3D ROI 内的点云是否为空白,并发送判断结果。
将深度图转换为点云
- 使用深度图去背景
- 默认值:不勾选。调节说明:此参数用于去除背景。勾选后,输入的深度图像会与背景深度图作比较,当深度差在背景深度波动范围内时,背景将被去除。
- 背景深度图片
- 调节说明:单击 设置 2D 感兴趣区域(ROI) 按钮,在弹出的“设置背景”窗口中设置背景。
- 背景深度的波动
- 默认值:10mm调节说明:此参数用于设置背景深度波动的阈值。与背景图像相比的深度差小于此值的点将被消除。
计算点云的法向量并滤波
- 计算法向时的半径
- 默认值:0.005m调节说明:此半径范围内的点将用于计算法向。
- 法向计算方法
- 默认值:CloudPreprocessingGPU调节说明:此参数用于选择计算法向量的方法。