ビジョンシステムのハードウェア設置
ビジョンシステムのハードウェア設置は、カメラとIPCなどのハードウェアデバイスを実際の動作環境に統合し、ビジョンシステムの動作を実装するプロセスです。
この段階では、ビジョンシステムのハードウェアの取り付けと接続を完了させる必要があります。
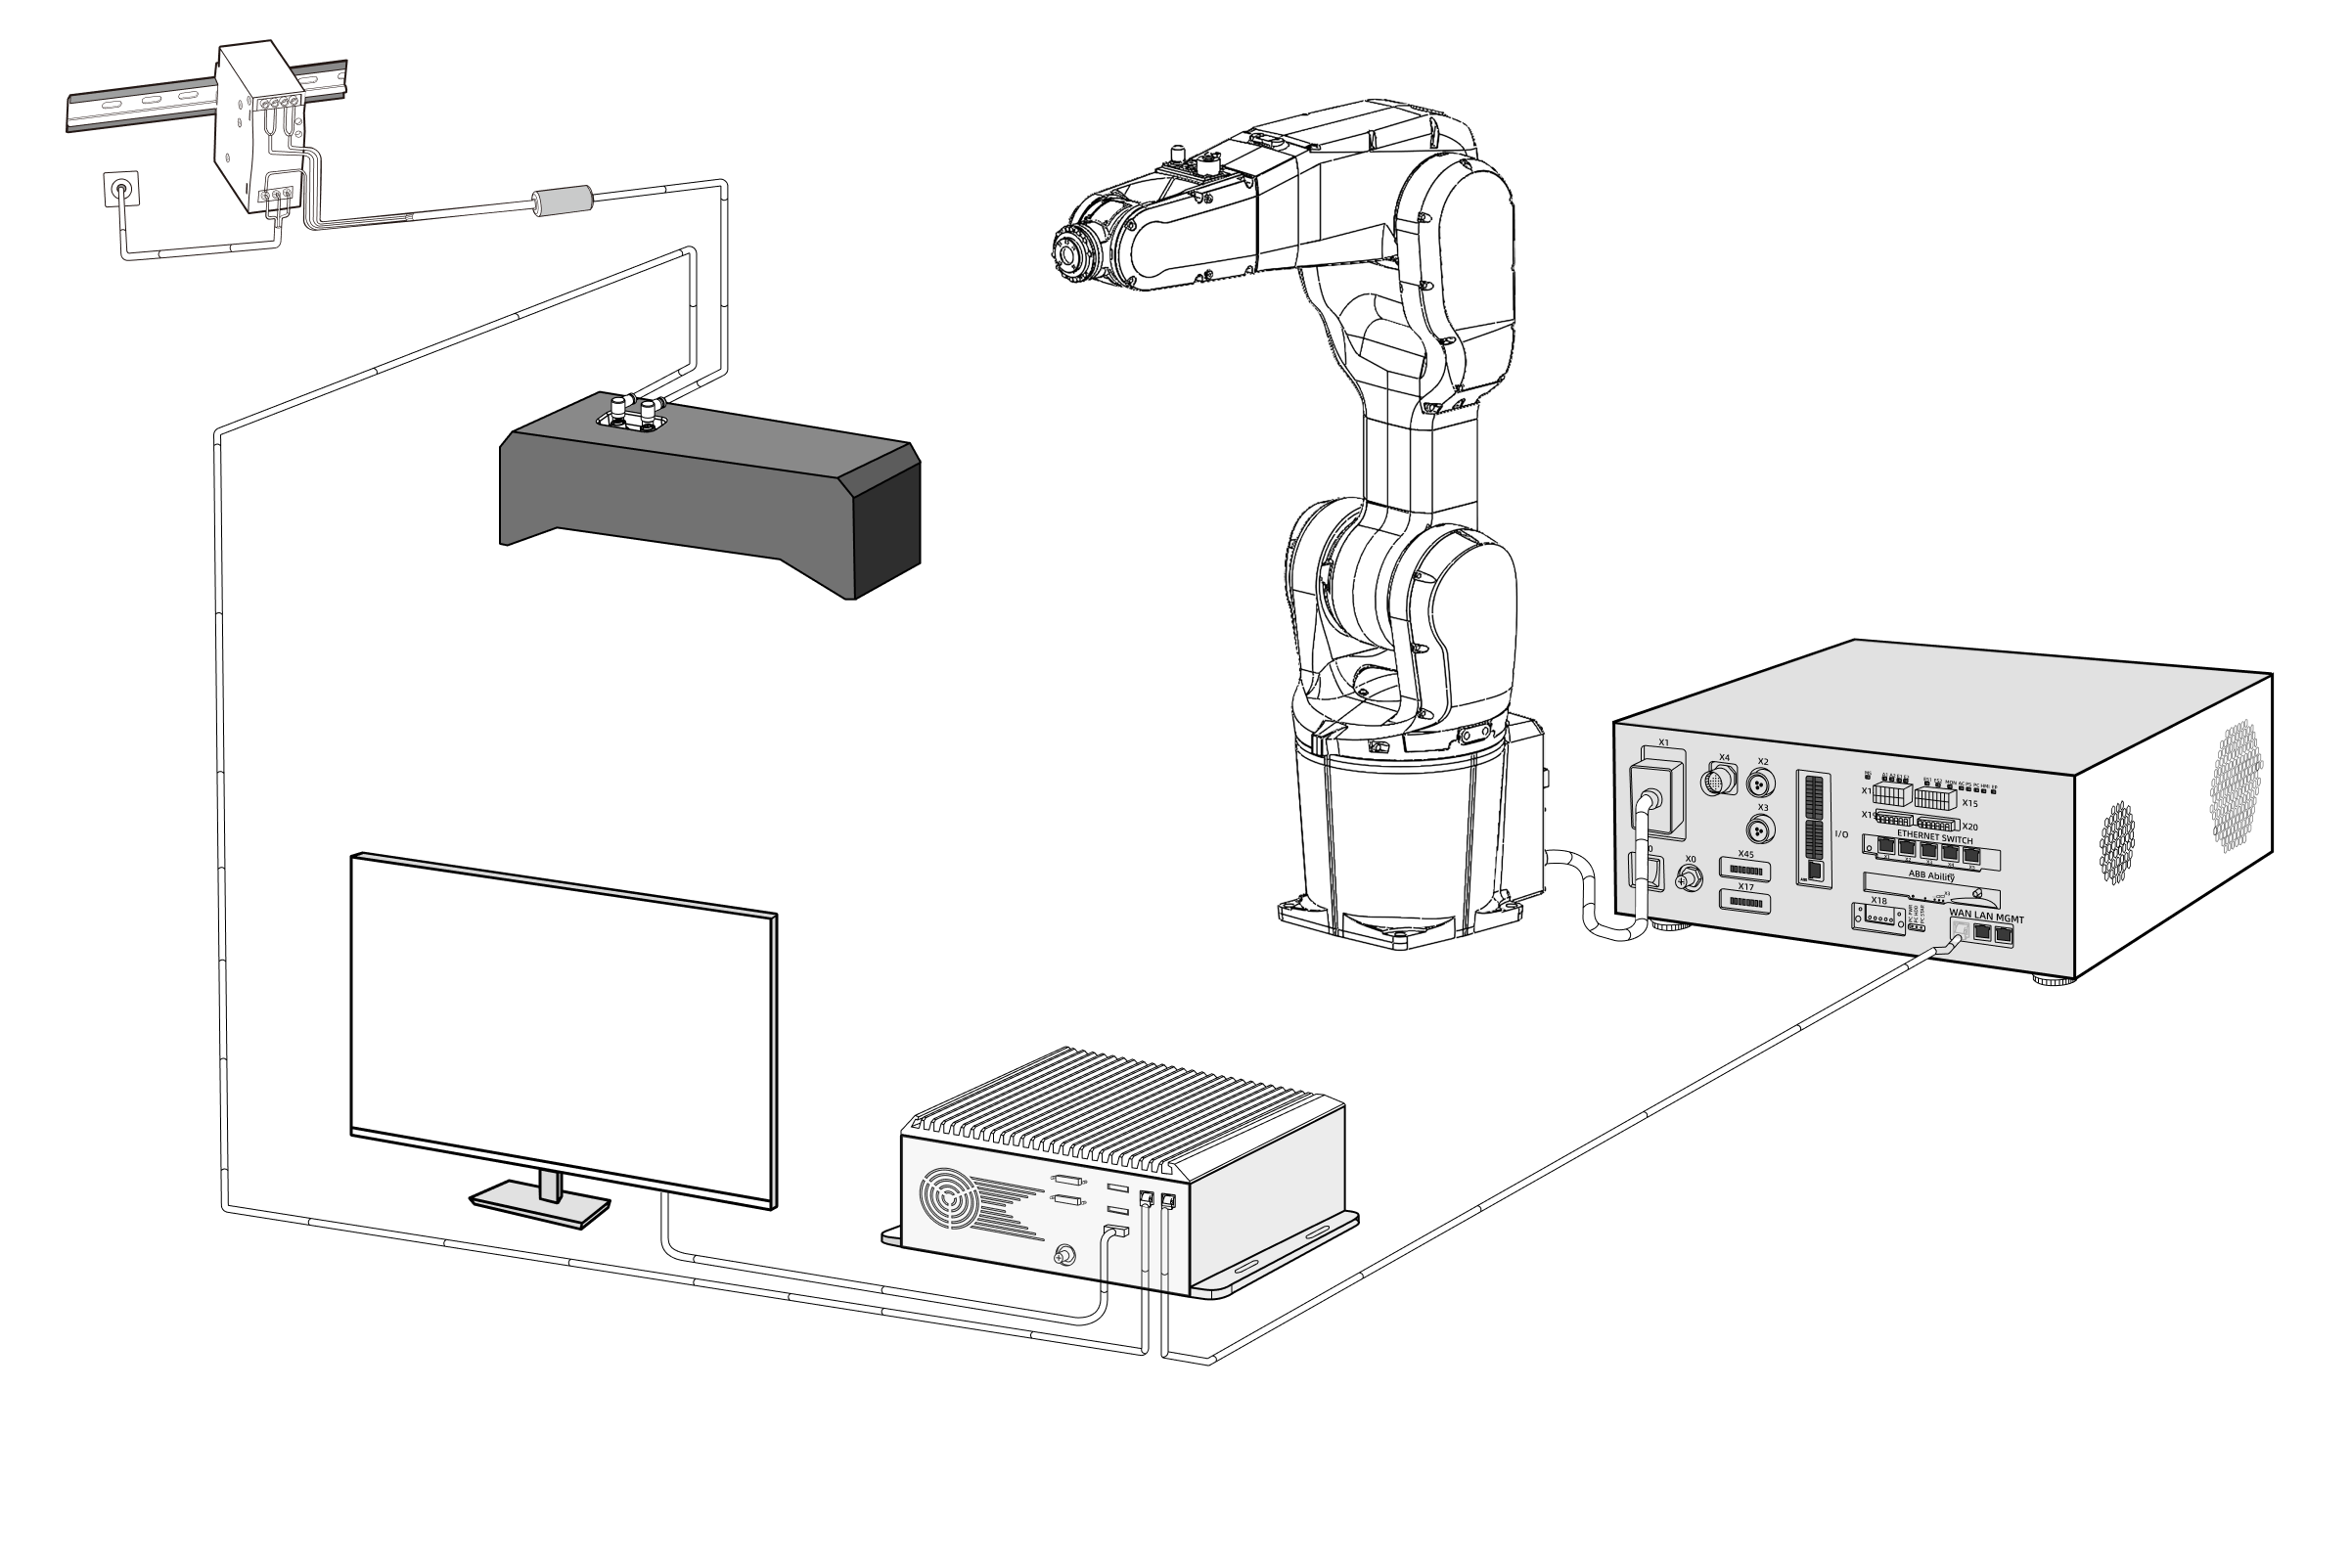
Mech-Mindビジョンシステムの設置は、梱包内容の確認 → ハードウェアの取り付け → ネットワーク接続→ソフトウェアのアップグレード(オプション) → ビジョンシステムが画像を正常に取得できるか確認 の順で行う必要があります。
梱包内容の確認
-
お受け取りの際は、梱包に問題がないことを確認してください。
-
梱包中にある『同梱包一覧』を確認し、商品や付属品に欠品や損傷がないことを確認してください。
下図は、梱包箱に含まれるものや付属品の例を示しています。以下の同梱品一覧は参照用です。実際の梱包内容は、梱包箱内の『同梱包一覧』をご確認ください。
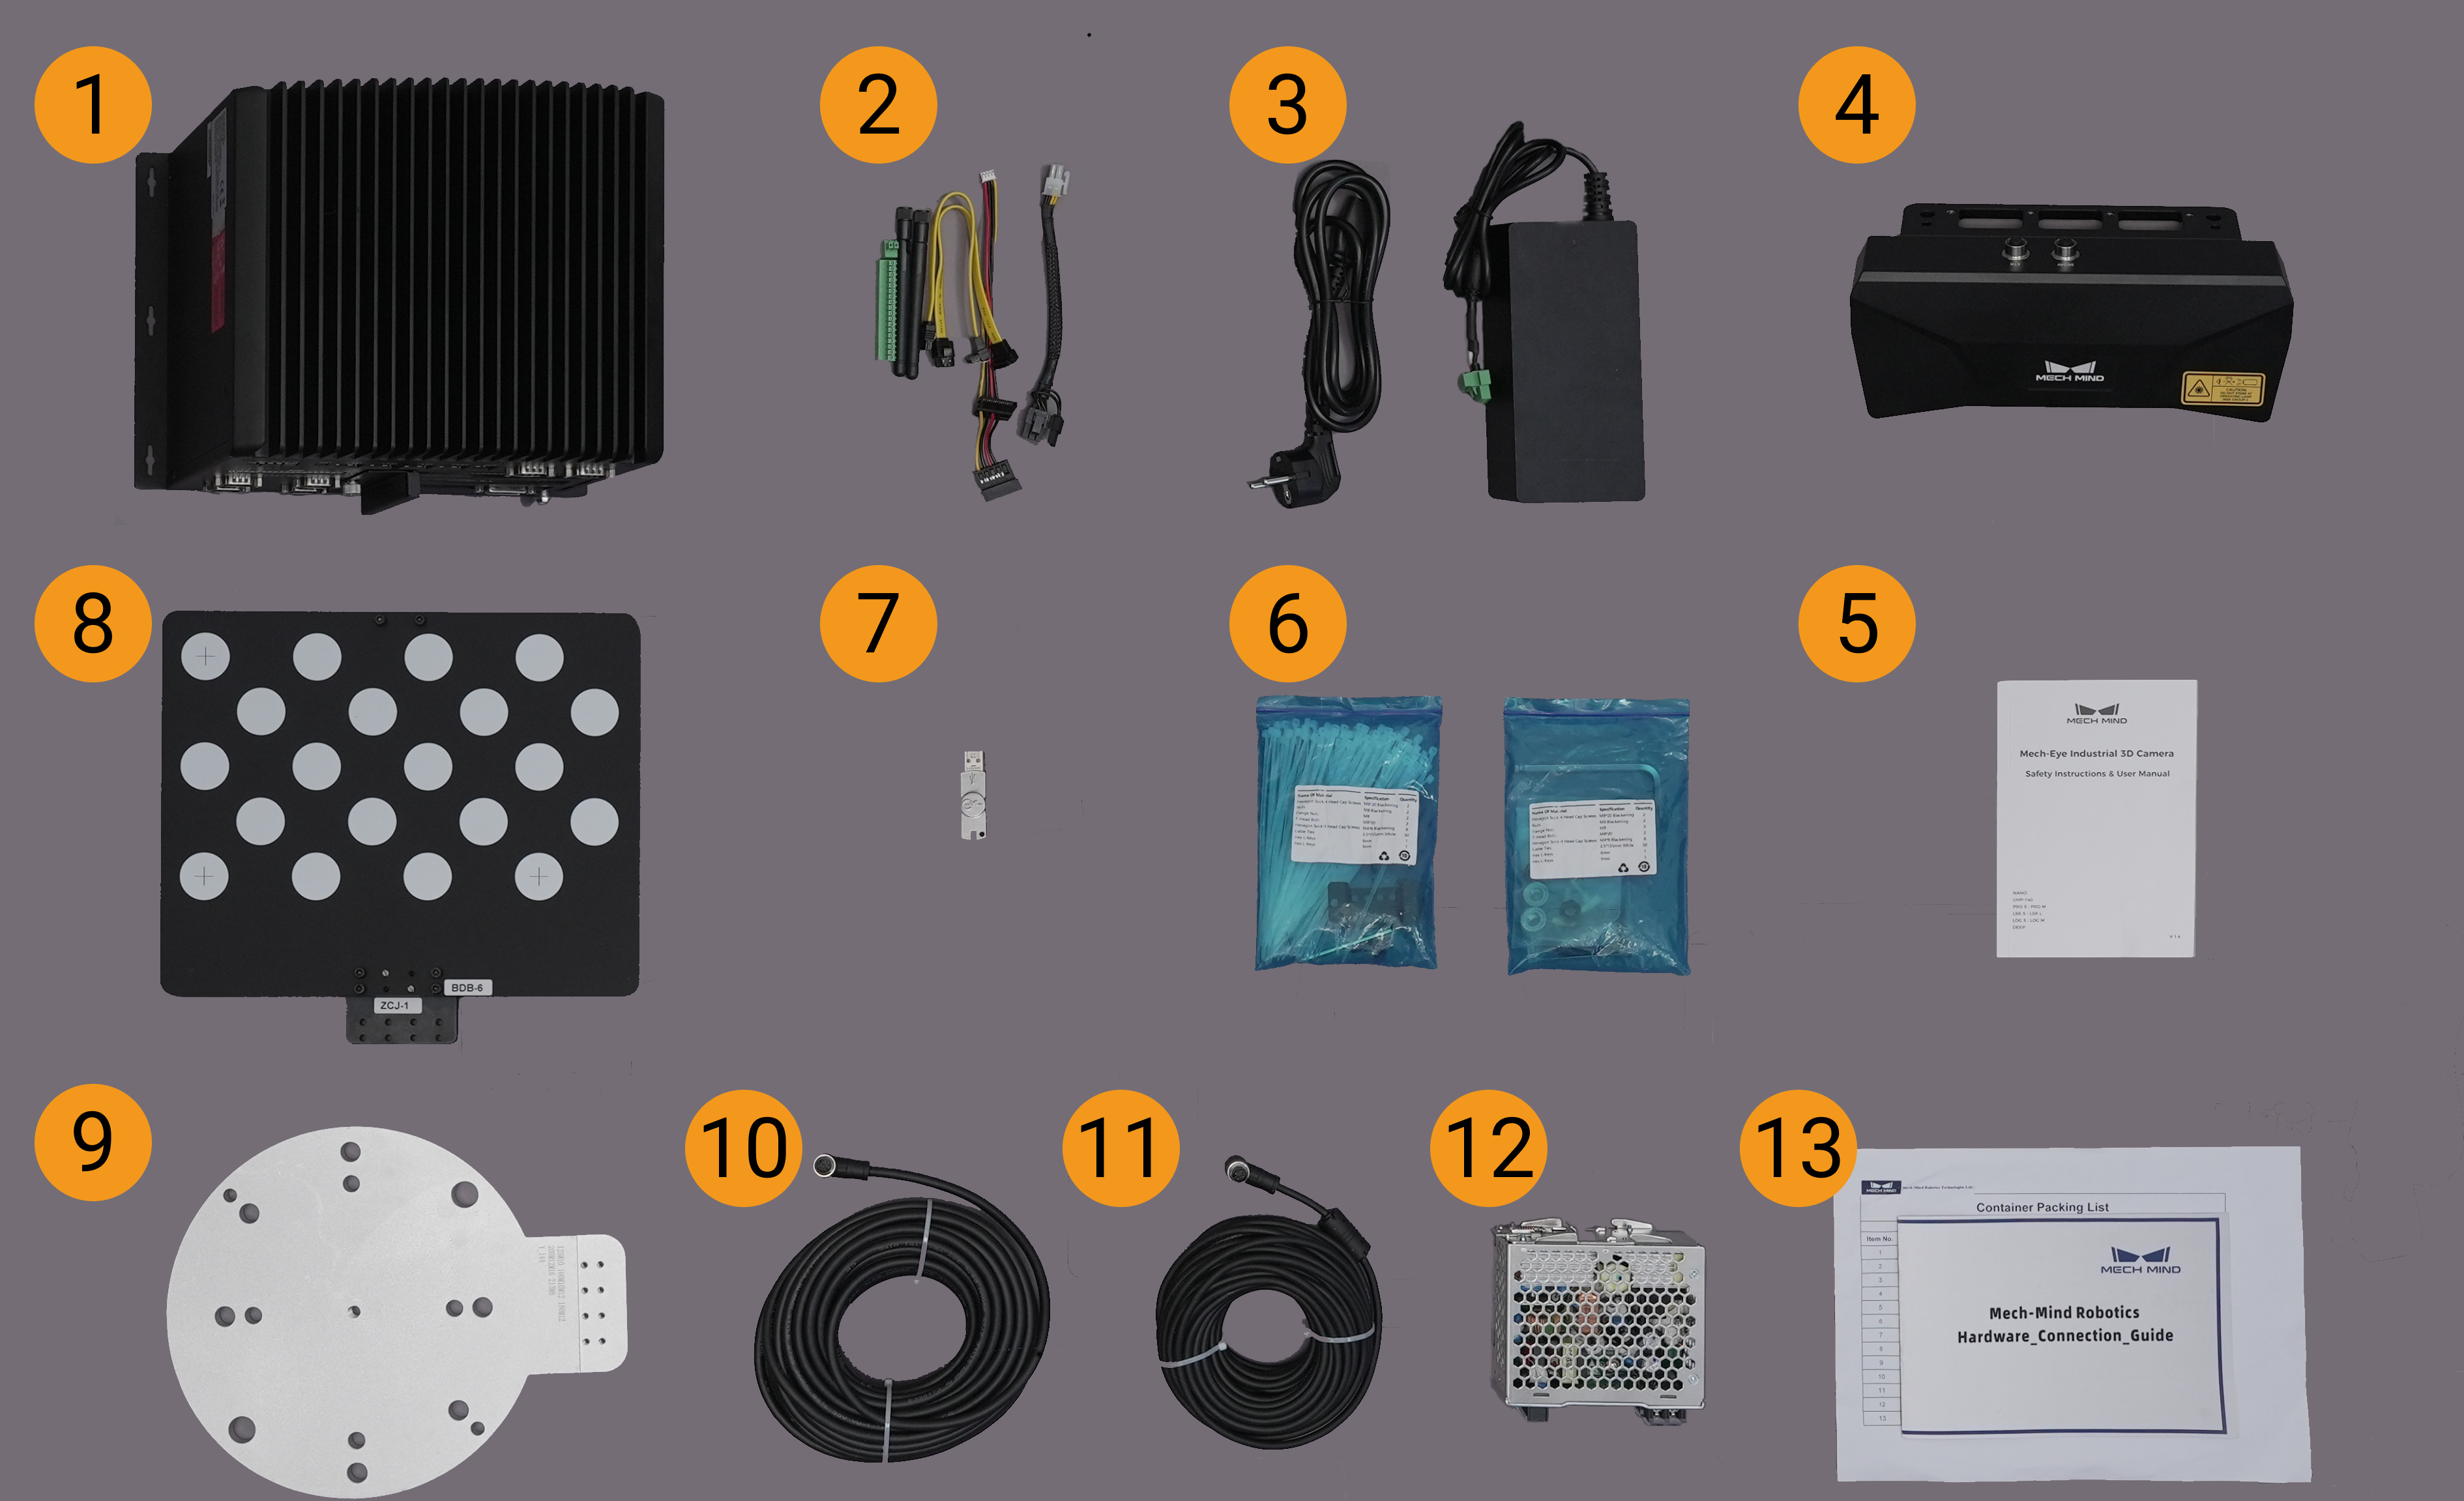
| 番号 | 種類 | 名前 | 機能 |
|---|---|---|---|
1 |
IPCと付属品 |
IPC |
Mech-Mindソフトウェアの動作環境を提供します |
2 |
IPCの付属品 |
WIFIアンテナなどの付属品となります |
|
3 |
IPCの電源ケーブルとアダプター |
IPCの電源を入れます |
|
4 |
カメラと付属品 |
Mech-Eye産業用3Dカメラ |
画像取得に使用されます |
5 |
カメラ取扱説明書 |
Mech-Eye産業用3Dカメラの取扱説明書となります |
|
6 |
カメラの付属品 |
カメラの取り付けに使用されます |
|
7 |
その他の付属品 |
ドングル |
ソフトウェアのライセンス供与に使用されます |
8 |
キャリブレーションボード |
カメラキャリブレーションに使用されます |
|
9 |
フランジ |
キャリブレーションボードの取り付けに使用されます |
|
10 |
カメラDC電源ケーブル(標準仕様20メートル) |
カメラをレール電源に接続します(オプションでより長い電源ケーブルも利用可能) |
|
11 |
カメラのLANケーブル(標準仕様20メートル) |
カメラをIPCに接続します(オプションでより長いLANケーブルも利用可能) |
|
12 |
レール電源(標準仕様) |
Mech-Eye産業用3Dカメラの電源を入れます(オプションで電源アダプターも利用可能) |
|
13 |
同梱品一覧 |
梱包に含まれるすべてのものと付属品を一覧表示します |
|
|
万一、商品紛失・破損等が発生した場合は、Mech-Mind株式会社にお問合せてください。 |
その他のものを準備
カメラ梱包に入っているものの他に、下表に示すようなものを自分で用意する必要があります。
| 名前 | 機能 |
|---|---|
モニター |
IPCの画面表示に使用されます |
HDMIケーブル |
IPCとモニターを接続します |
RJ45 LANケーブル |
IPCとコントローラを接続します |
| 通常、IPCはRJ45 LANケーブルでコントローラと接続し、カメラのLANケーブルでカメラと接続します。ルータ経由でIPCをロボットコントローラに、IPCをカメラに接続することもできます。 |
ハードウェアの取り付け
| ビジョンソリューションの設計段階でEye to hand(ETH)のカメラ取り付け方式を選択した場合は カメラの取り付け(ETH) に従って操作し、Eye in hand(EIH)のカメラ取り付け方式を選択した場合は カメラの取り付け(EIH) に従って操作してください。 |
カメラの取り付け(ETH)
| ETH取り付け方式では、カメラがスタンドに取り付けられています。 |
カメラスタンドの設計と取り付け(Eye to hand) を参照して、カメラスタンドの取り付けを完了させてください。カメラスタンドをしっかりと取り付けたら、カメラの取り付けを行います。
-
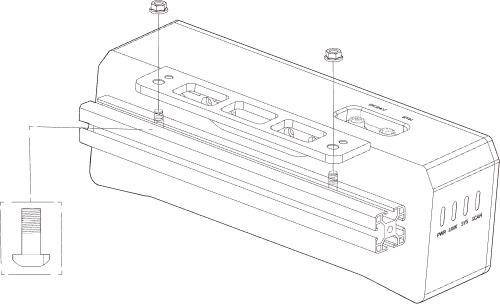
付属品からカメラを取り付けるためのネジとスパナを探します。
-
下図に示すように、レンチを使用して2本のネジを締め、カメラを固定します。
-
カメラ取り付け後、レンズ保護フィルムを剥がします。
-
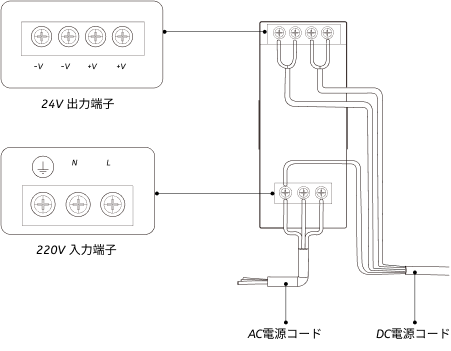
レール電源でカメラの電源を入れます。
-
DC電源ケーブルの接続:
-
+Vを24V出力端子の+Vに接続します。
-
-Vを24V出力端子の-Vに接続します。
-
PEを220Vの入力端子
 に接続します。
-
-
-
カメラのLANケーブルを取り付けます。
カメラのLANケーブルの航空コネクタの突起をETHポートの開口部に差し込み、ナットを締めます。
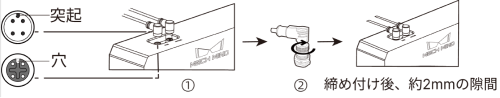
-
カメラケーブルの配線規範 に従って、LANケーブルと電源ケーブルを固定し、配線してください。
カメラの取り付け(EIH)
| EIH取り付け方式では、カメラはロボット先端に取り付けられますが、取り付けスタンドも使用して取り付ける必要があります。 |
カメラスタンドの設計と取り付け(Eye in hand) を参照して、カメラスタンドの取り付けを完了させてください。カメラスタンドをしっかりと取り付けたら、カメラの取り付けを行います。
-
付属品からカメラを取り付けるためのネジとスパナを探します。
-
レンチを使用して2本のネジを締め、カメラを固定します。
-
カメラ取り付け後、レンズ保護フィルムを剥がします。
-
レール電源でカメラの電源を入れます。
-
DC電源ケーブルの接続:
-
+Vを24V出力端子の+Vに接続します。
-
-Vを24V出力端子の-Vに接続します。
-
PEを220Vの入力端子
に接続します。
-
-
-
カメラのLANケーブルを取り付けます。
カメラのLANケーブルの航空コネクタの突起をETHポートの開口部に差し込み、ナットを締めます。
-
カメラケーブルの配線規範 に従って、LANケーブルと電源ケーブルを固定し、配線してください。
IPCの取り付け
|
IPCは一般的にコントローラに設置されます。IPCの設置環境は、放熱性、通気性、防塵効果が必要であり、LANケーブル、HDMIケーブル、USBポートの設置やメンテナンスがしやすい場所を選択する必要があります。 |
IPCを取り付けるには、以下の手順を実行します。
-
スパナ、ネジ、ナット、スペーサーは自分でご用意ください。
-
コントローラにIPCの取り付け穴がある場合は、下図のようにネジ、スペーサー、ナットの順に入れ、スパナでナットを締めて、コントローラにIPCを取り付けます。
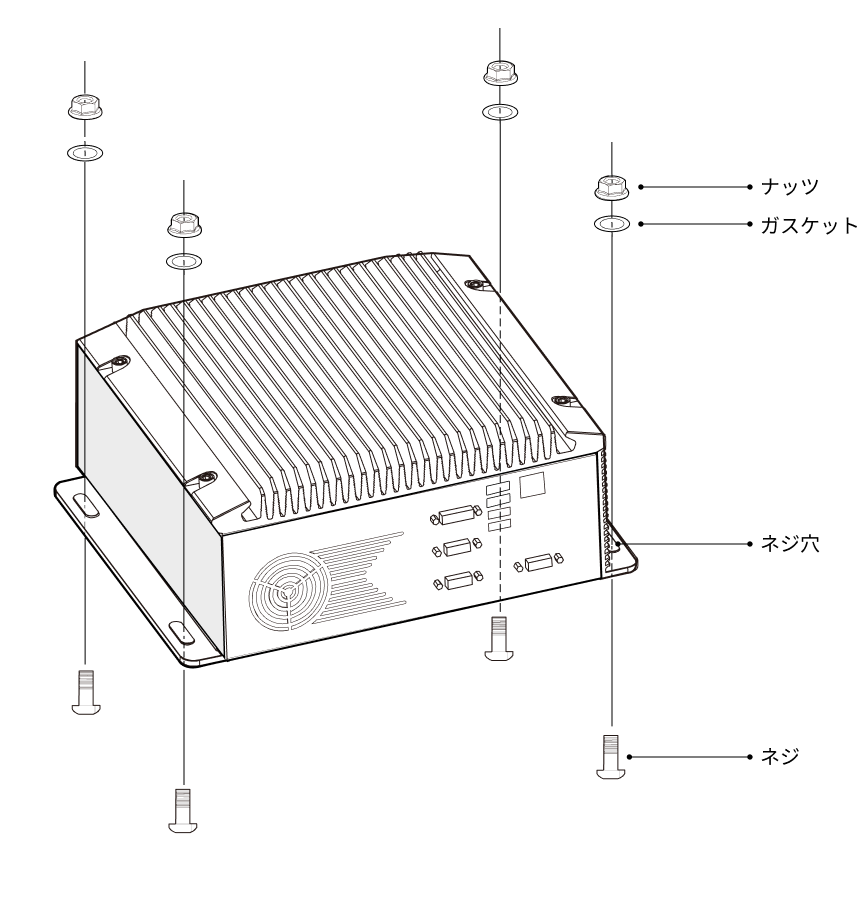
コントローラの位置が移動しない場合は、この手順を省略してIPCをコントローラに直接設置することができます。
-
IPCとモニターをHDMIケーブルで接続します。
下図のように、HDMIケーブルの一端をモニターのHDMIポートに、もう一端をIPCのHDMIポートに差し込みます。
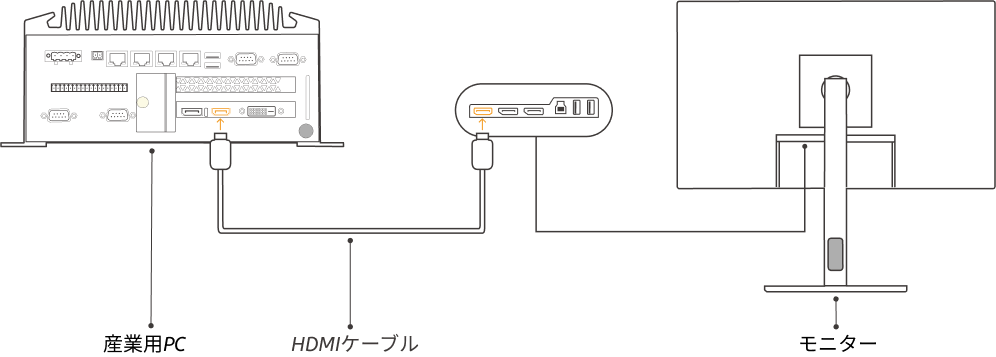
-
電源アダプタでIPCの電源を入れます。
電源アダプタの電源プラグをIPCの電源入力ポートに差し込み、電源アダプタのもう一方の端を電源に接続します。
-
ドングルを差し込みます。
ドングルをIPCのUSBポートに差し込みます。
-
IPCの電源が入った後、IPCを起動します。
-
IPCの正常な起動後は、電源インジケーターは常に点灯している必要があります。
-
IPCが起動しない場合は、Mech-Mind株式会社の技術サポートにお問い合わせください。
-
ネットワーク接続
以下では、IPCとカメラとのネットワーク接続、IPCとロボットとのネットワーク接続について説明します。
以下の操作で、次のIPアドレスに従ってネットワークを設定します。実際のネットワーク環境に応じて調整してください。
| 機器 | IPアドレス | |
|---|---|---|
IPC |
カメラに接続されているLANポート |
192.168.100.10 |
コントローラに接続されているLANポート |
192.168.200.10 |
|
カメラ |
192.168.100.20 |
|
ロボット |
192.168.200.20(ロボットは設定済み) |
|
IPCとカメラ、IPCとコントローラを接続
-
カメラが接続されているLANケーブルのもう一方の端をIPCのLANポートに差し込みます。
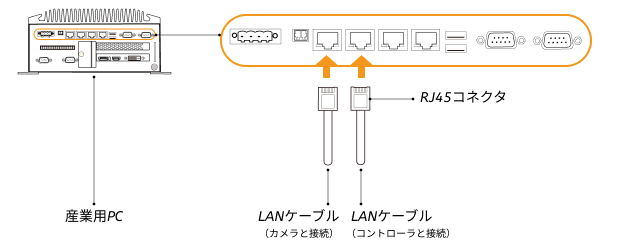
-
両端にRJ45コネクタが付いたLANケーブルを使用して、LANケーブルの一端をIPCのLANポートに、もう一端をロボットコントローラのLANポートに差し込みます。
IPCのIPアドレスを設定
-
IPCで、 を選択すると、 ネットワークの接続 の画面が表示されます。
-
カメラが接続されているLANポートを選択し、右クリックして 名前の変更 を選択し、「To_camera」など、ネットワーク接続を示すポートに名前を変更します。
-
カメラが接続されているLANポートを選択し、右クリックして プロパティ を選択し、 イーサネットのプロパティ の画面に入ります。
-
イーサネットプロトコルバージョン 4(TCP/IPv4) を選択して プロパティ をクリックし、 Internet プロトコルバージョン 4(TCP/IPv4)のプロパティ の画面に入ります。
-
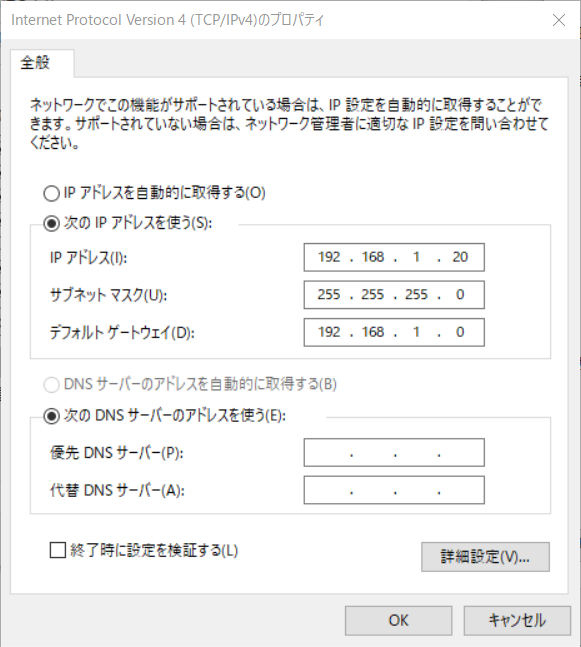
次のIPアドレスを使う を選択し、 IPアドレス を「192.168.100.10」、 サブネットマスク を「255.255.255.0」、 デフォルトゲートウェイ を「192.168.100.1」に設定してから、 OK をクリックします。
-
手順2~5を繰り返し、ロボットコントローラが接続されているLANポートの名前を変更し(例:To_robot)、LANポートのIPアドレスを設定します。例えば、LANポートのIPアドレスは「192.168.200.10」です。
コントローラに接続するIPCのLANポートのIPアドレスは、ロボットのIPアドレスと同じネットワークセグメント内にある必要があります。
カメラのIPアドレスを設定
-
IPCのデスクトップ上にある
 アイコンをダブルクリックし、Mech-Eye Viewerを起動します。
-
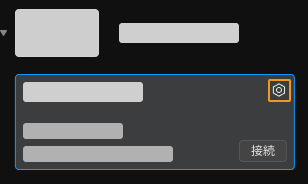
検出されたカメラリストからカメラを選択し、マウスをカメラ情報バーに移動すると、
 が表示されます。クリックすると IP設定画面 に入ります。
カメラが検出できないか、またはカメラに接続できない場合は、 カメラのトラブルシューティング を参照して解決してください。
-
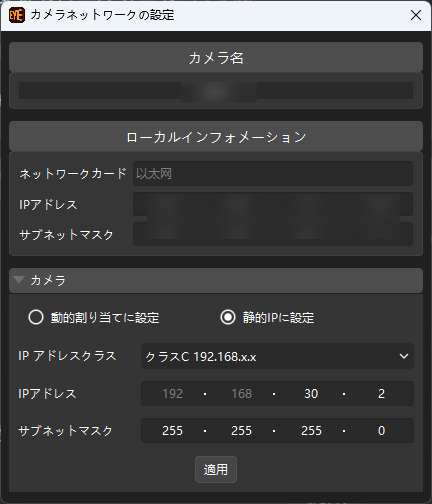
カメラ エリアで、 静的IPに設定 を選択し、 IPアドレスクラス を「クラスC 192.168.x.x」、 IPアドレス を 192.168.100.20 、 サブネットマスク を「255.255.255.0」に設定してから、 適用 をクリックします。
|
カメラのIPアドレスは、カメラが接続されているIPCのLANポートのIPアドレスと同じネットワークセグメント内にある必要があります。 |
ネットワーク接続をテスト
-
ショートカットキーWin + Rで 実行画面 を表示します。
-
名前 に
cmdと入力し、 OK をクリックします。 -
コマンドウィンドウに ping XXX.XXX.XX.XX と入力し、 Enter をクリックしてコマンドを実行します。
XXX.XXX.XX.XXは、実際に設定されたカメラまたはロボットのIPアドレスに変更します。
ネットワークの接続が正常であれば、次のようなメッセージが表示されます。
XXX.XXX.XX.XXにPingを送信しています 32バイトのデータ:
XXX.XXX.XX.XXからの応答:バイト数=32 時間<1ms TTL=128
XXX.XXX.XX.XXからの応答:バイト数=32 時間<1ms TTL=128
XXX.XXX.XX.XXからの応答:バイト数=32 時間<1ms TTL=128
XXX.XXX.XX.XXからの応答:バイト数=32 時間<1ms TTL=128
取得した画像の品質を確認
IPC、カメラとロボット間のネットワークにアクセスできることを確認した後、以下の手順でビジョンシステムが正常に画像を取得できることと、取得した画像が要件を満たしていることを確認する必要があります。
-
ワークをカメラの視野中心に置き、エッジと最高層にあるワークが視野に入っていることを確認します。
-
IPCのデスクトップにある
アイコンをダブルクリックしてMech-Eye Viewerを起動します。 -
検出されたカメラからカメラを選択して 接続 をクリックします。
-
カメラ接続後、 一回キャプチャ をクリックします。
-
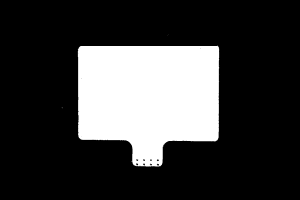
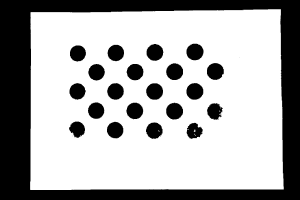
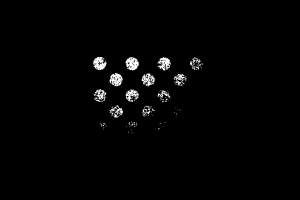
取得した画像品質が要件を満たしていることを確認します。
-
2D画像:明らかな露出過度(白すぎて対象物が見えない)、露出不足(暗すぎて対象物のディーテールが判別できない)がありません。
-
深度画像と点群:対象物に激しい抜けがありません。
正常 露出過度 露出不足 2D画像
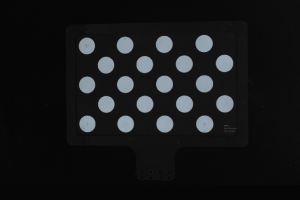
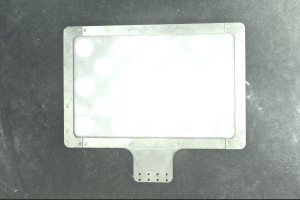
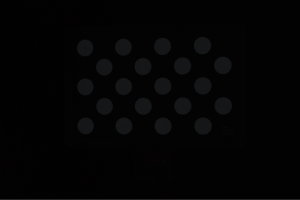
点群
-
|