퀵 스타트: 서브프레임 온라인 측정 튜토리얼
본 튜토리얼은 온라인 측정 시스템을 처음 접하는 사용자를 대상으로 하며, 빠르게 익힐 수 있는 학습 경로를 제공합니다.
사용자는 순서대로 서브프레임 예제 프로젝트의 획득 및 인식, 로컬 시뮬레이션 검증, 프로젝트 구조와 핵심 측정 프로세스의 이해, 그리고 첫 기본 수정 연습을 완료하게 됩니다.
튜토리얼 포지셔닝 및 학습 목표
이 튜토리얼은 "빠른 입문"에 중점을 두며, 파라미터 세부 사항과 전체 배포 절차는 자세히 다루지 않습니다.
- 예상 소요 시간
-
45~60분.
- 완료 후 다음을 할 수 있습니다
-
-
서브프레임 예제 프로젝트의 핵심 리소스를 다운로드하고 식별합니다.
-
로컬 시뮬레이션을 완료하고 측정 결과를 확인합니다.
-
서브프레임 예제 프로젝트에서 Mech-MSR와 Mech-Metrics 역할 분담을 이해합니다.
-
예제 프로젝트를 기반으로 하나의 최소 수정 연습을 완료합니다.
-
사전 조건 및 준비 목록
시작하기 전에 다음 조건을 충족했는지 확인하십시오:
-
Mech-Metrics와 Mech-MSR가 설치되어 정상적으로 실행될 수 있습니다. 설치하지 않은 경우, 먼저 소프트웨어 설치 가이드를 참조하여 소프트웨어 설치를 완료하십시오.
-
온라인 측정 솔루션의 기본 구성에 대해 초보적인 이해가 있습니다.
배경 정보를 보충해야 하는 경우, 먼저 온라인 측정 솔루션 개요을 읽으십시오.
예제 프로젝트 가져오기
먼저 서브프레임 예제 프로젝트 압축 파일을 다운로드하고 압축을 해제하십시오:
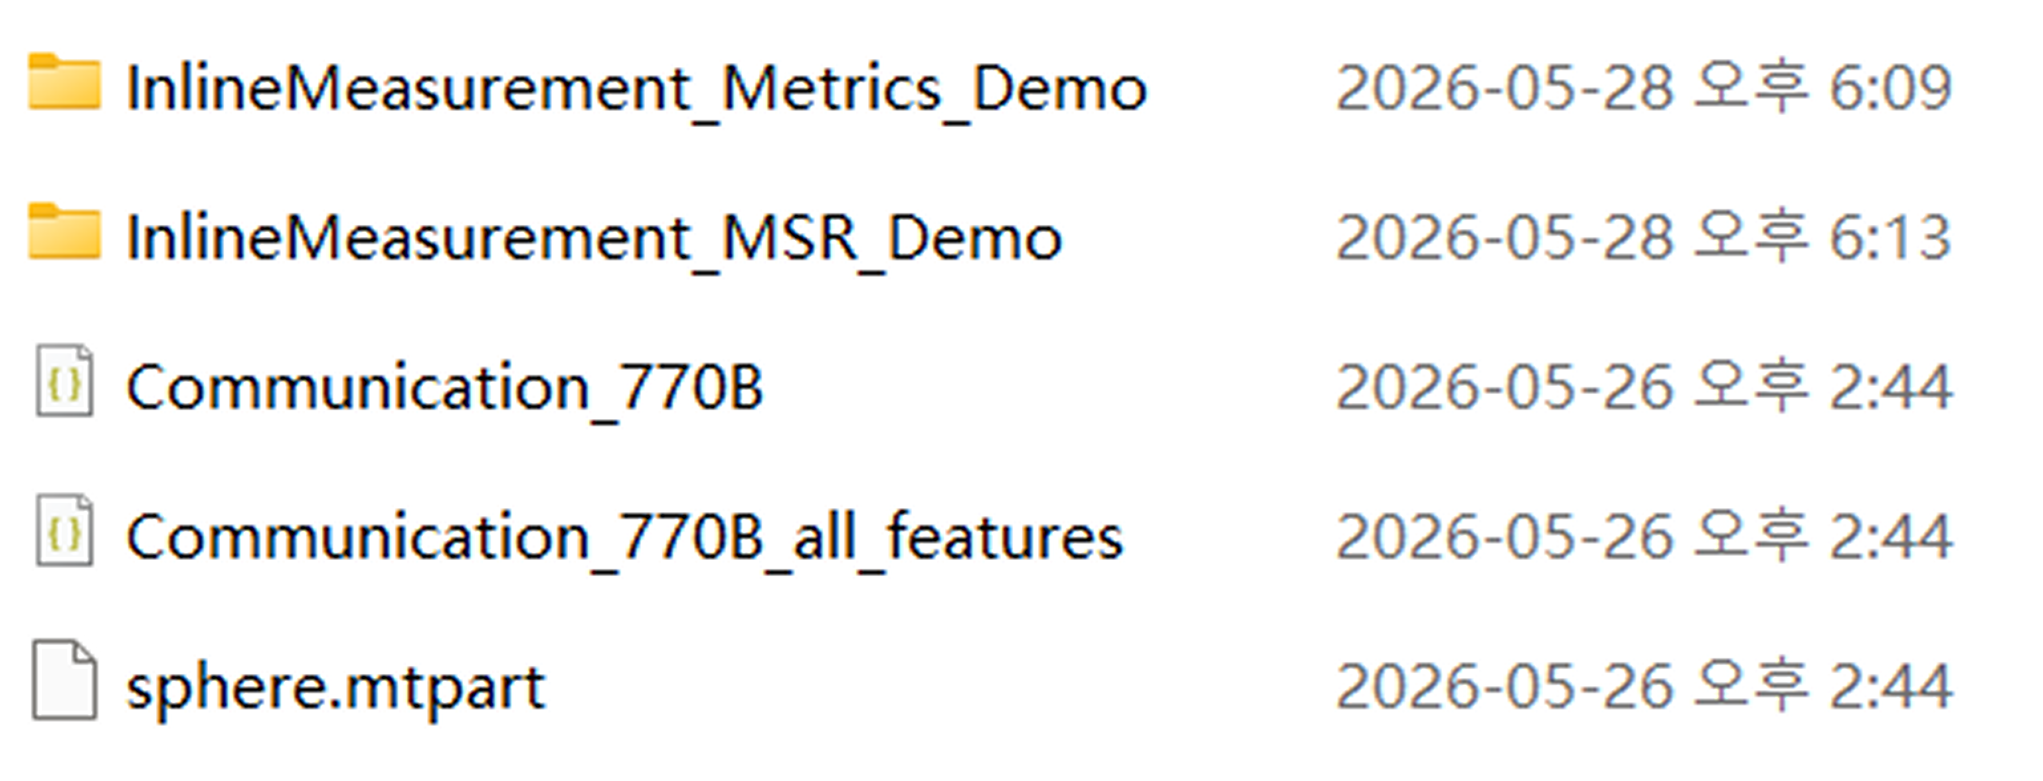
압축 해제 후 다음 세 가지 리소스를 얻을 수 있습니다:
-
InlineMeasurement_Metrics_Demo:Mech-Metrics 프로젝트.
-
InlineMeasurement_MSR_Demo:Mech-MSR 솔루션. Mech-MSR솔루션 폴더: 모든 측정 프로젝트 포함.
-
Communication_770B.json,Communication_770B_all_features: 통신 시뮬레이션 도구 구성 파일.
이 중 두 개의 통신 구성 파일은 각각 서로 다른 시나리오에 적용됩니다:
-
Communication_770B.json: “서브프레임 770B” 대상 물체에만 대응하며, 단일 대상 물체 검증 및 동적 반복정밀도 테스트에 적합합니다.
-
Communication_770B_all_features: 두 개의 대상 물체를 동시에 조작할 수 있으며, 전체 예제 프로젝트 구조를 익히는 데 적합합니다.
5분 안에 예제 실행하기
-
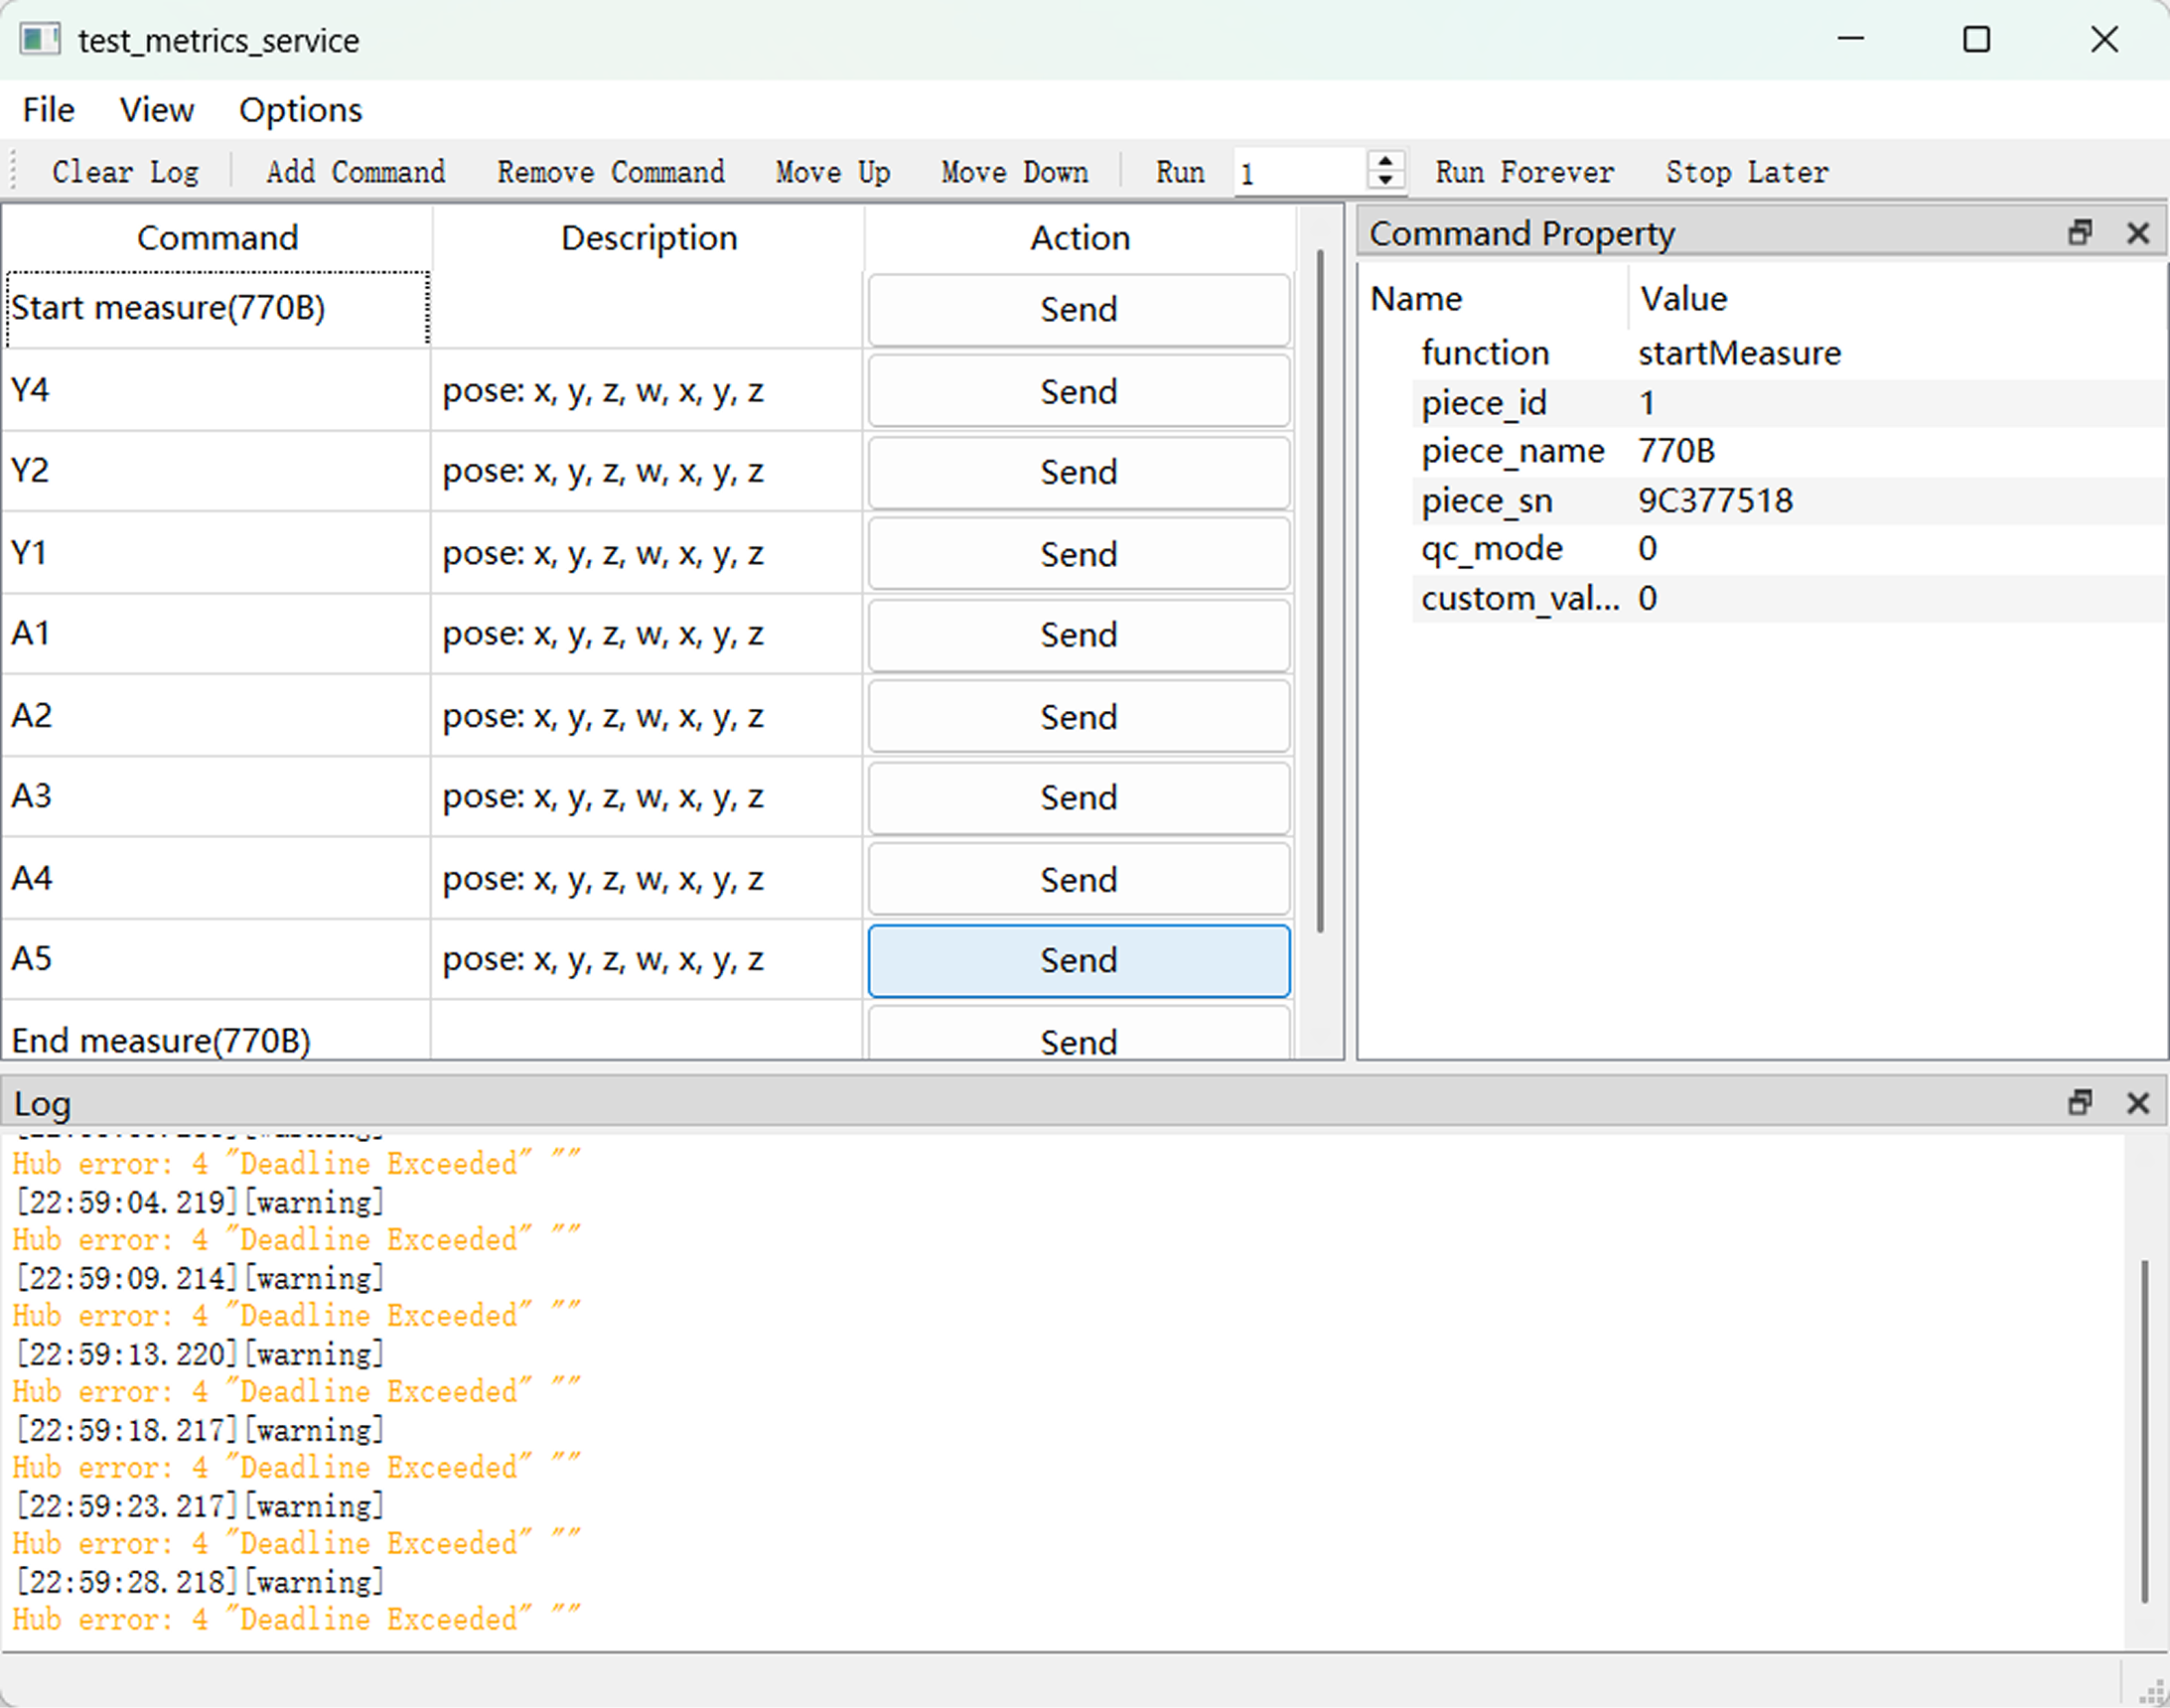
열려 있는Mech-Metrics & Mech-MSR 설치 디렉터리의 Mech-Metrics/bin 디렉터리에서 통신 시뮬레이션 도구인 test_metrics_service.exe를 실행하십시오.
-
통신 시뮬레이션 도구에서 을 선택하여 통신 구성 파일을 로드합니다.
처음 검증할 때는 Communication_770B.json를 우선 불러오는 것을 권장합니다. 두 대상 물체 프로세스를 동시에 체험하려면 Communication_770B_all_features를 불러오십시오.
-
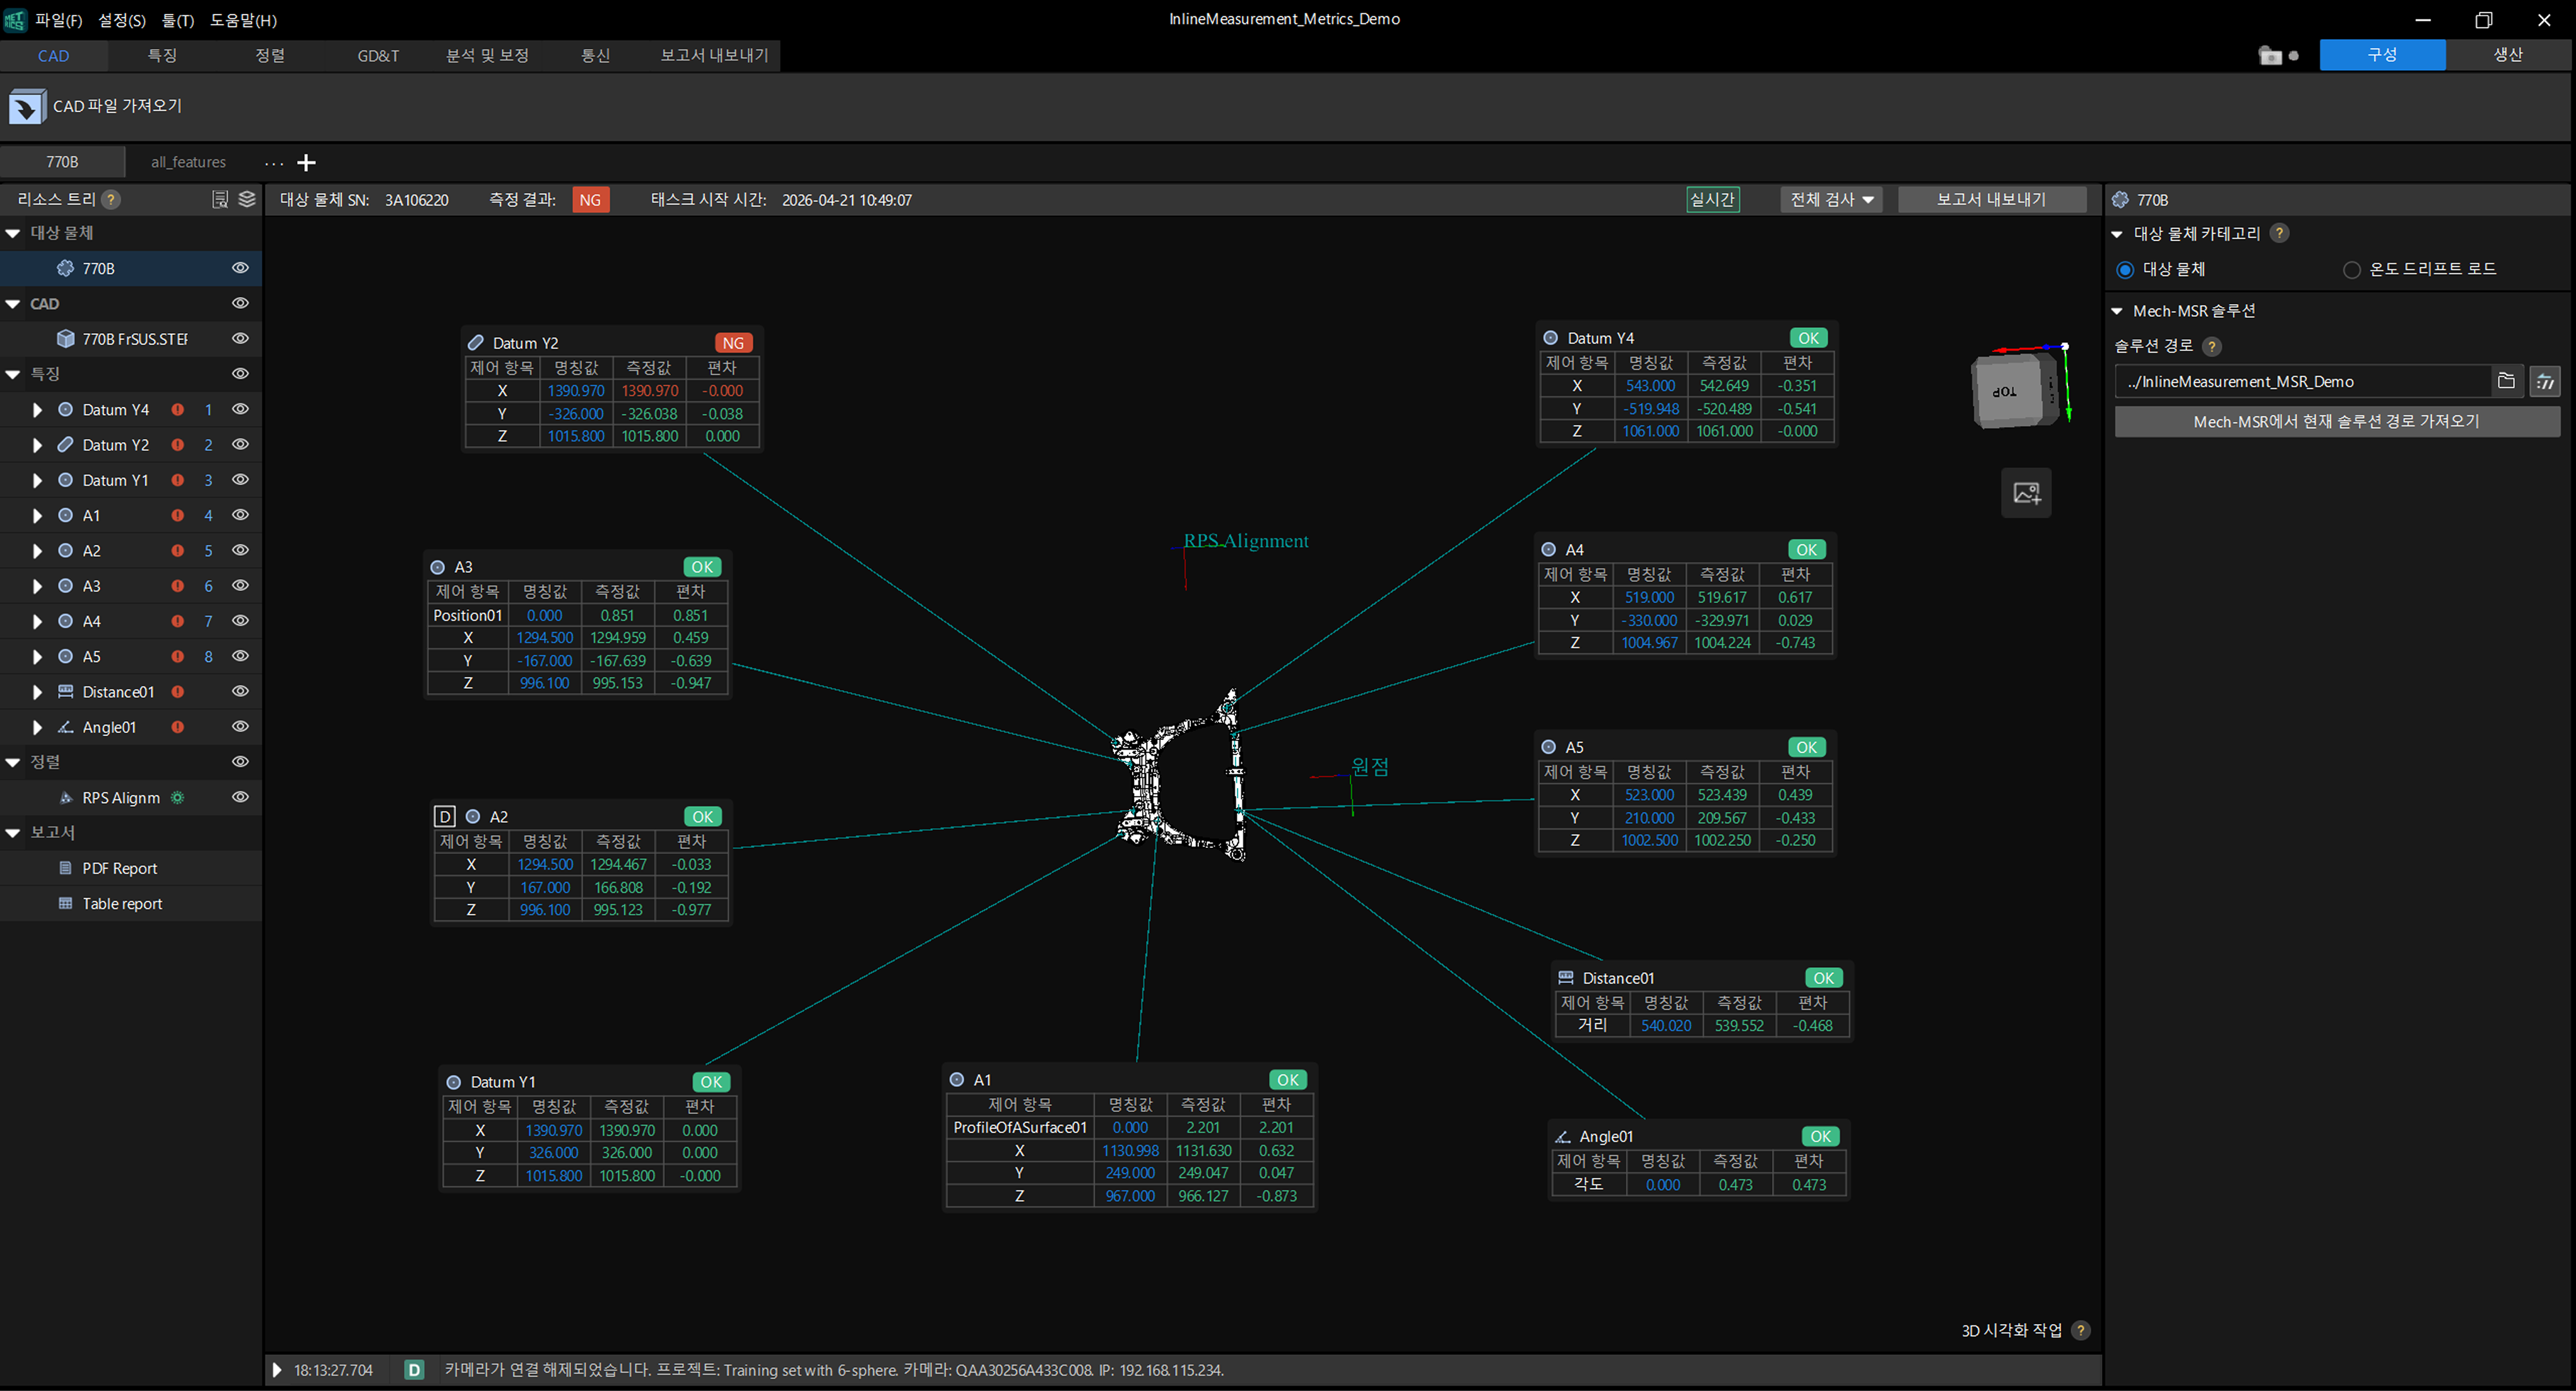
Mech-Metrics에서 예제 프로젝트를 열고, 화면에 예제 대상 물체 목록이 이미 표시되는지 확인합니다. 처음 조작할 때는 “서브프레임 770B”에 대응하는 대상 물체를 우선 선택하여 검증하는 것을 권장합니다.
-
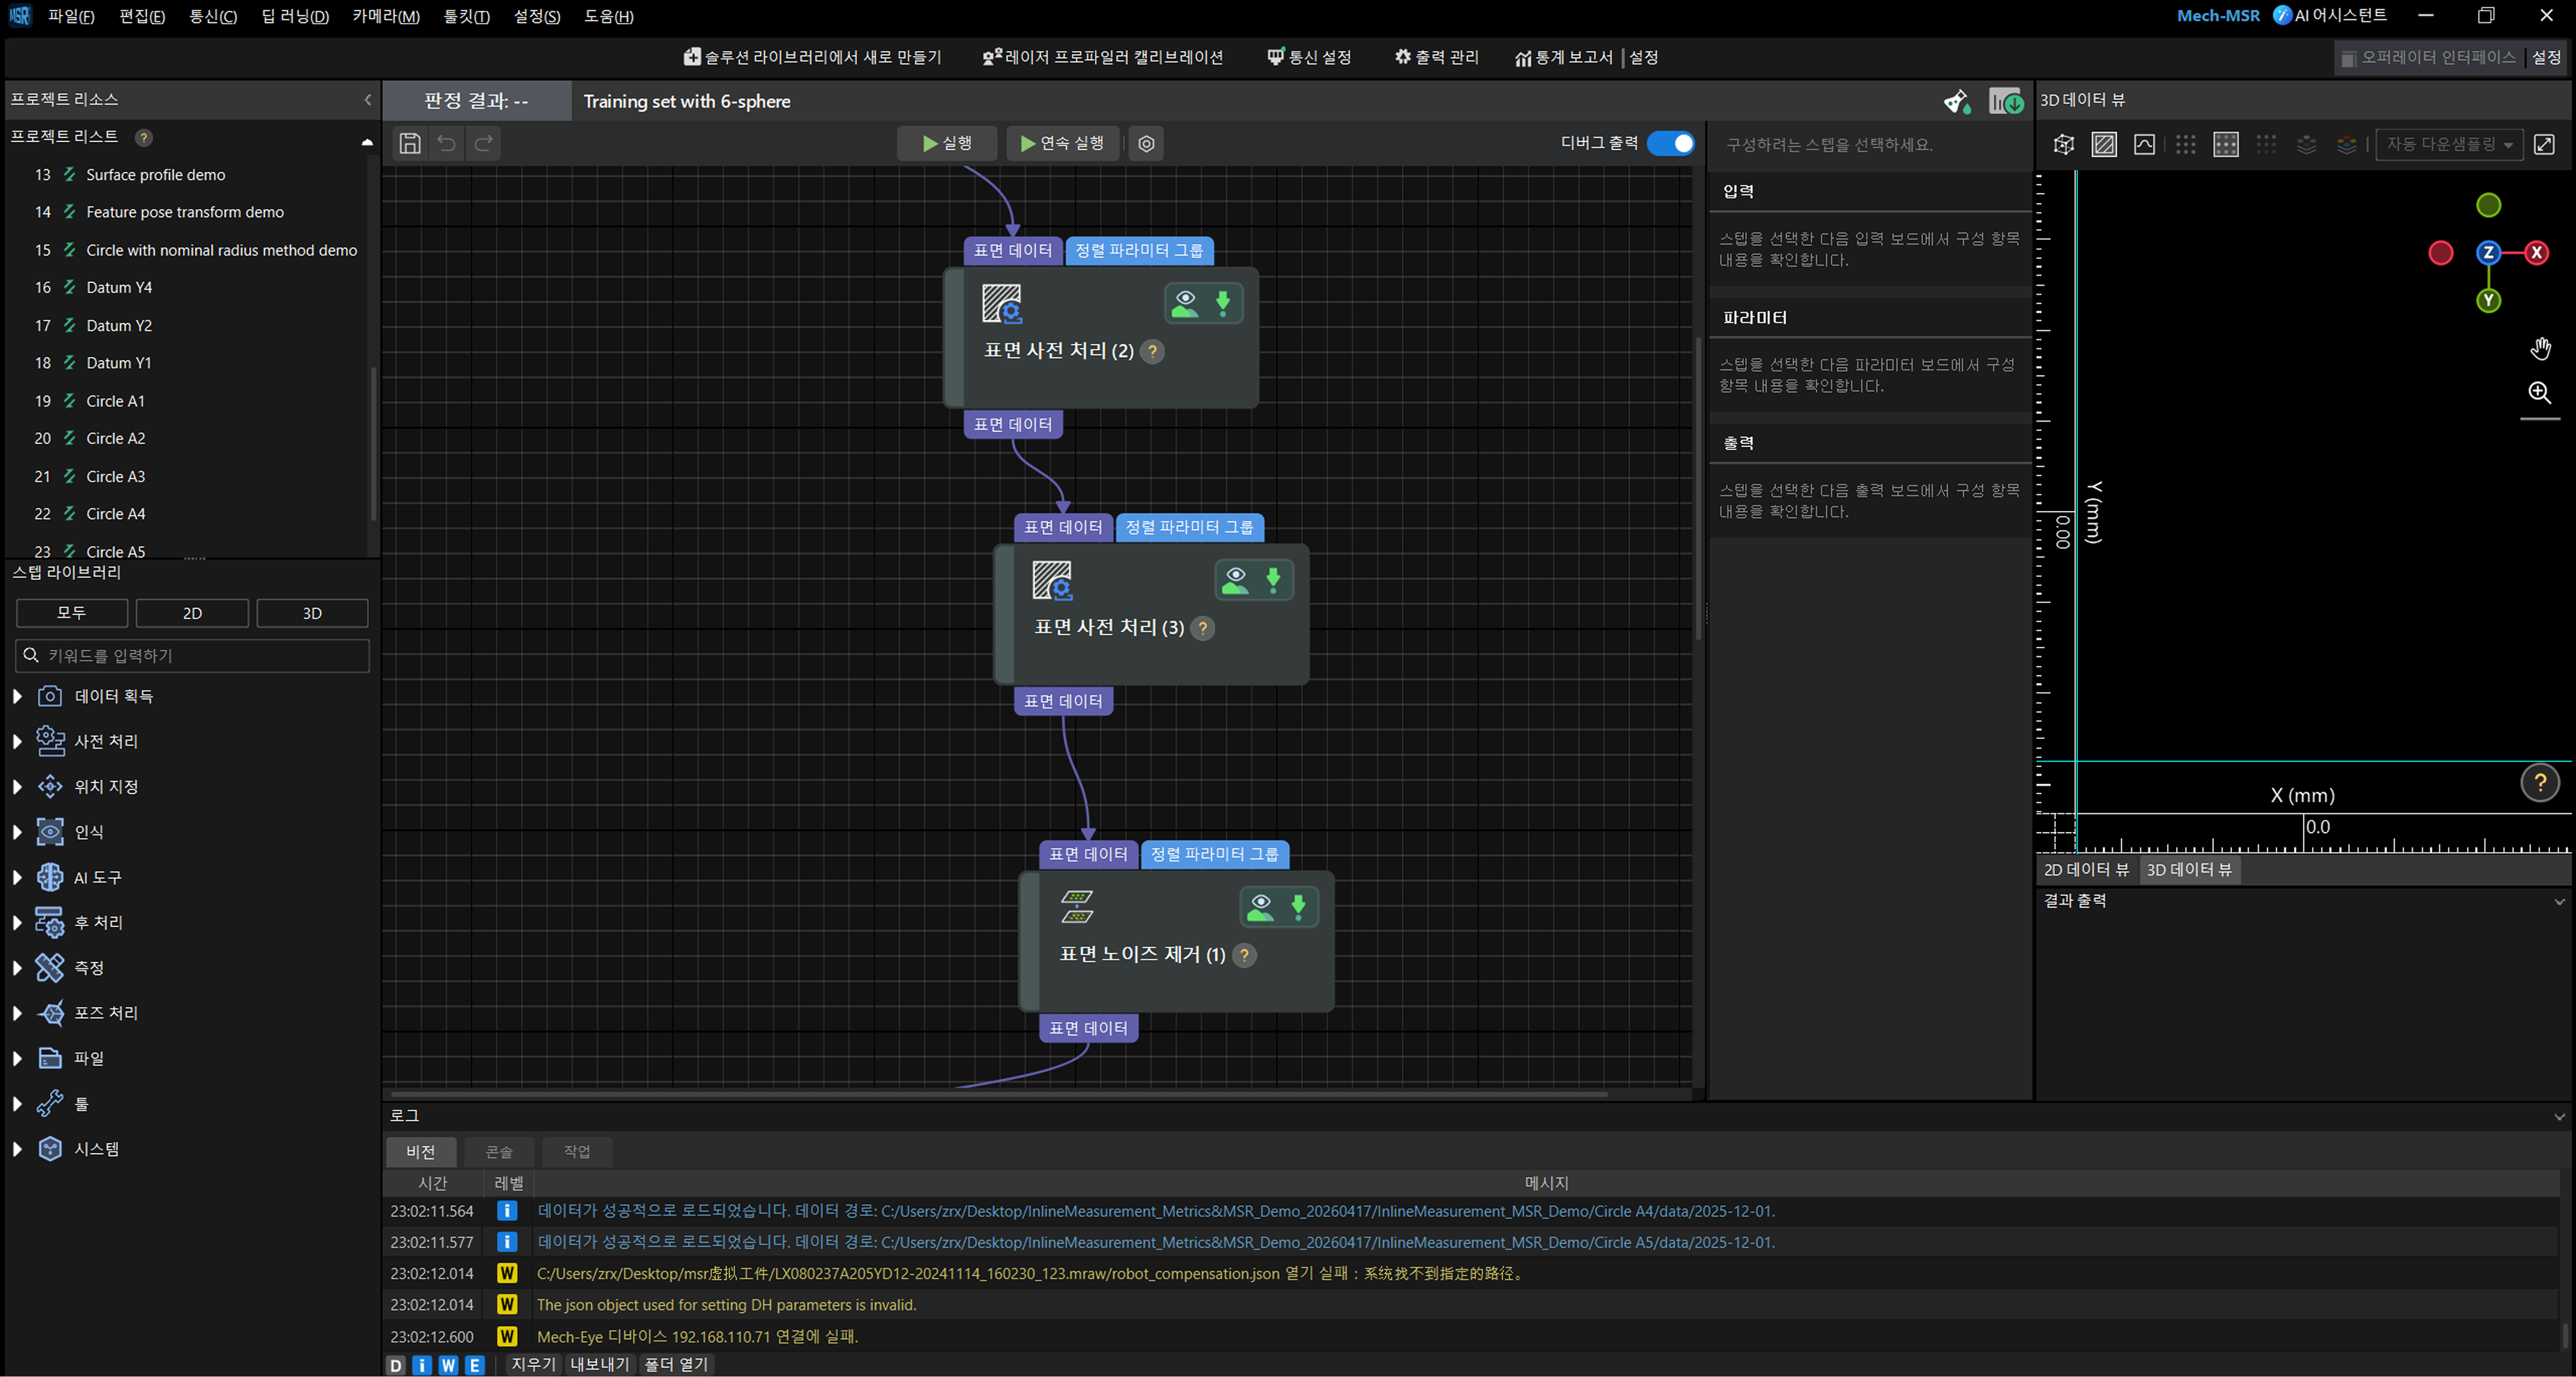
Mech-MSR 에서 예제 솔루션을 열고, 화면의 프로젝트 목록에 모든 특징의 측정 프로젝트가 표시되어 있는지 확인합니다.
-
통신 시뮬레이션 도구에서 전체 프로세스에 따라 순서대로 명령을 전송합니다. 먼저 시작 측정 명령 1개를 전송하고, 이어서 여러 개의 특징 측정 명령(측정 시작과 측정 종료 사이의 명령)을 차례로 전송한 뒤, 마지막으로 측정 종료 명령을 전송합니다.
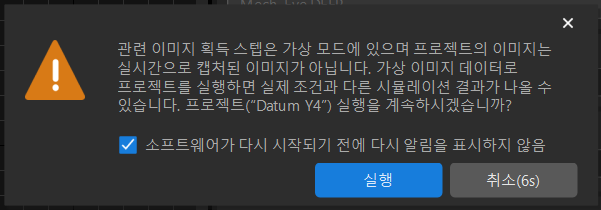
특징 측정을 시작할 때 Mech-MSR 소프트웨어에서 경고 창이 팝업되어 가상 이미지 데이터를 사용해 프로젝트를 실행할지 묻습니다. 소프트웨어 재시작 전 다시 알리지 않음 옵션을 선택한 다음 실행 버튼을 클릭하십시오.
-
Mech-Metrics 예제 프로젝트의 3D 보기 영역에서 측정 결과가 갱신되었는지 확인하고, 하단 로그에서 전체 측정 프로세스의 로그를 확인합니다.
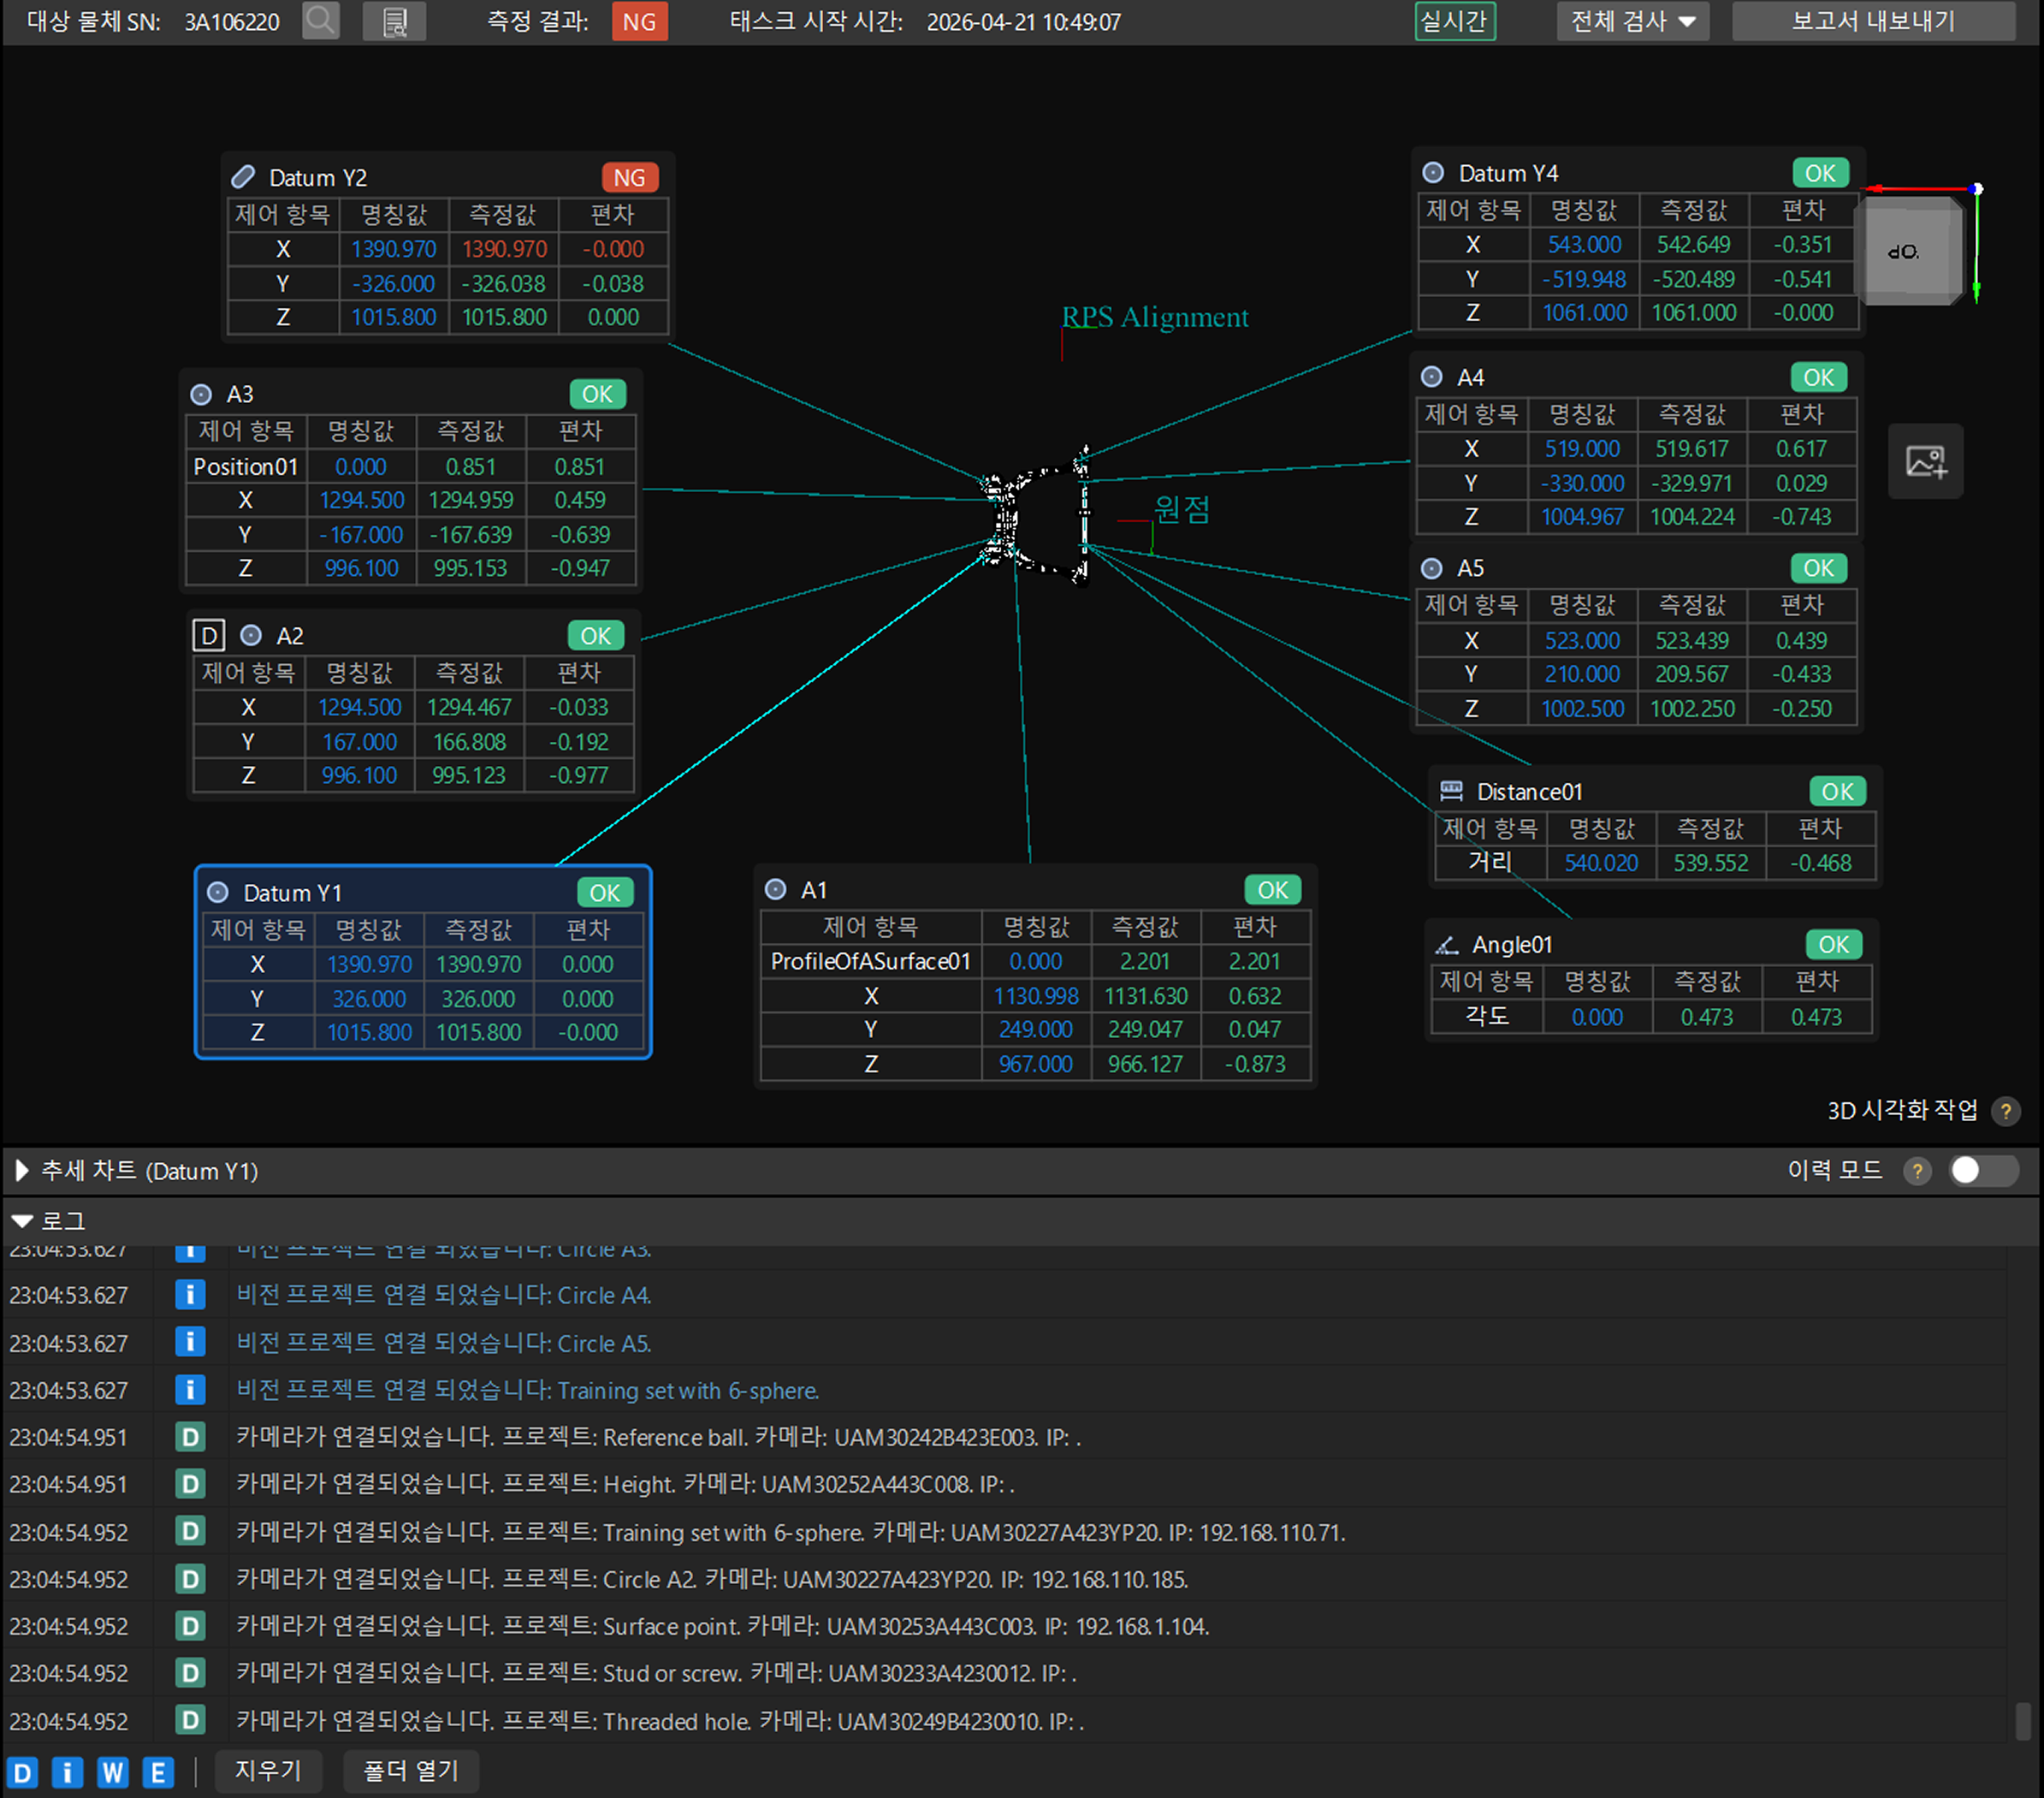
이 절을 완료한 후에는 최소한 다음 결과를 확인할 것을 권장합니다:
-
통신 시뮬레이션 도구의 명령이 정상적으로 전송되며, 뚜렷한 오류가 없습니다.
-
Mech-Metrics에서 이번 실행으로 생성된 측정 결과를 확인할 수 있고, 로그에서 전체 측정 프로세스 기록을 볼 수 있습니다.
-
연속 실행 시 시스템이 안정적으로 측정 결과를 생성합니다.
위 결과 중 하나라도 나타나지 않으면, 우선 명령 전송 순서, 현재 선택한 대상 물체가 올바른지, 예제 프로젝트가 완전히 로드되었는지를 점검하는 것이 좋습니다.
서브프레임 온라인 측정 솔루션 이해하기
다음 세 가지 측면에서 서브프레임 온라인 측정 솔루션을 이해하는 것을 권장합니다:
-
무엇을 측정하는가: 서브프레임 핵심 특징의 치수와 기하 품질.
-
어떻게 측정하는가: Mech-MSR를 통해 이미지 처리와 특징 추출을 수행하고, Mech-Metrics를 통해 대상 물체, 특징, 번호, 판정 및 결과 관리를 수행합니다.
-
무엇을 보는가: 특징이 올바르게 인식되었는지, 결과가 안정적으로 출력되는지, 출력 필드가 Mech-Metrics에서 올바르게 수신되는지에 중점을 둡니다.
10분 안에 Mech-Metrics 예제 프로젝트 이해하기
이 예제 프로젝트에서는 Mech-Metrics 안의 다음 두 대상 물체를 우선 이해하는 것을 권장합니다:
-
서브프레임 "770B": 특징 생성, 대상 물체 좌표계 구축, 측정 및 보고서 생성의 전체 프로세스를 포함하며, 실제 대상 물체가 좌표계 구축부터 결과 출력까지 이어지는 전체 과정을 이해하는 데 적합합니다.
-
일반 특징 "all_features": 기준구, 원형 홀, 허리형 홀, 사각 홀, 스크류 구멍, 나사 기둥, 평면, 높이, 끼인각 등 일반적인 특징을 집중적으로 보여주며, 동시에 GD&T, 사용자 정의 제어 항목, 여러 특징이 하나의 측정 프로젝트를 공유하는 전형적인 시나리오를 포함합니다.
Mech-Metrics 예제 프로젝트를 연 후, 리소스 트리 상단에서 이 두 대상 물체를 볼 수 있습니다. 이 튜토리얼을 읽을 때는 먼저 대상 물체 목록의 서브프레임 "770B"로 이동하여 한 번의 프로세스 검증을 완료한 뒤, 다시 일반 특징 "all_features"로 전환하여 서로 다른 특징 유형의 예제를 살펴보는 것을 권장합니다.
리소스에서 다음 노드를 차례로 클릭하여 각각의 내용을 이해하십시오:
-
대상 물체: 새 대상 물체를 만드는 방법과 대상 물체 속성 설정을 이해합니다. 자세한 내용은 대상 물체 작업 가이드를 참조하십시오.
-
CAD: 대상 물체 CAD 모델을 확인하고, 대상 물체에 CAD 모델 파일을 연결하는 방법을 이해합니다. 자세한 내용은 대상 물체에 CAD 참조 객체 가져오기를 참조하십시오.
-
특징: 대상 물체 아래의 특징 목록을 확인하고, 서로 다른 특징 유형의 정의와 속성 설정, 각종 제어 항목 설정, 그리고 마크업 카드 설정을 이해합니다. 자세한 내용은 특징 작업 가이드를 참조하십시오.
-
좌표계 설정: 좌표계 간의 관계를 이해하고, 현재 좌표계 설정 방식과 좌표계 설정에서 사용하는 특징 및 파라미터 설정을 이해합니다. 좌표계에 대한 설명은 좌표계를 참조하십시오. 자세한 내용은 좌표계 설정 작업 가이드를 참조하십시오.
-
보고서: 현재 보고서 형식을 확인하고, 보고서 형식 수정 및 보고서 내보내기를 시도합니다. 자세한 내용은 측정 보고서 사용를 참조하십시오.
10분 안에 Mech-MSR 예제 프로젝트 이해하기
원형 홀 측정(Y4 기준) 프로젝트를 예로 들면, 해당Mech-MSR 프로젝트 구조는 다음과 같습니다:
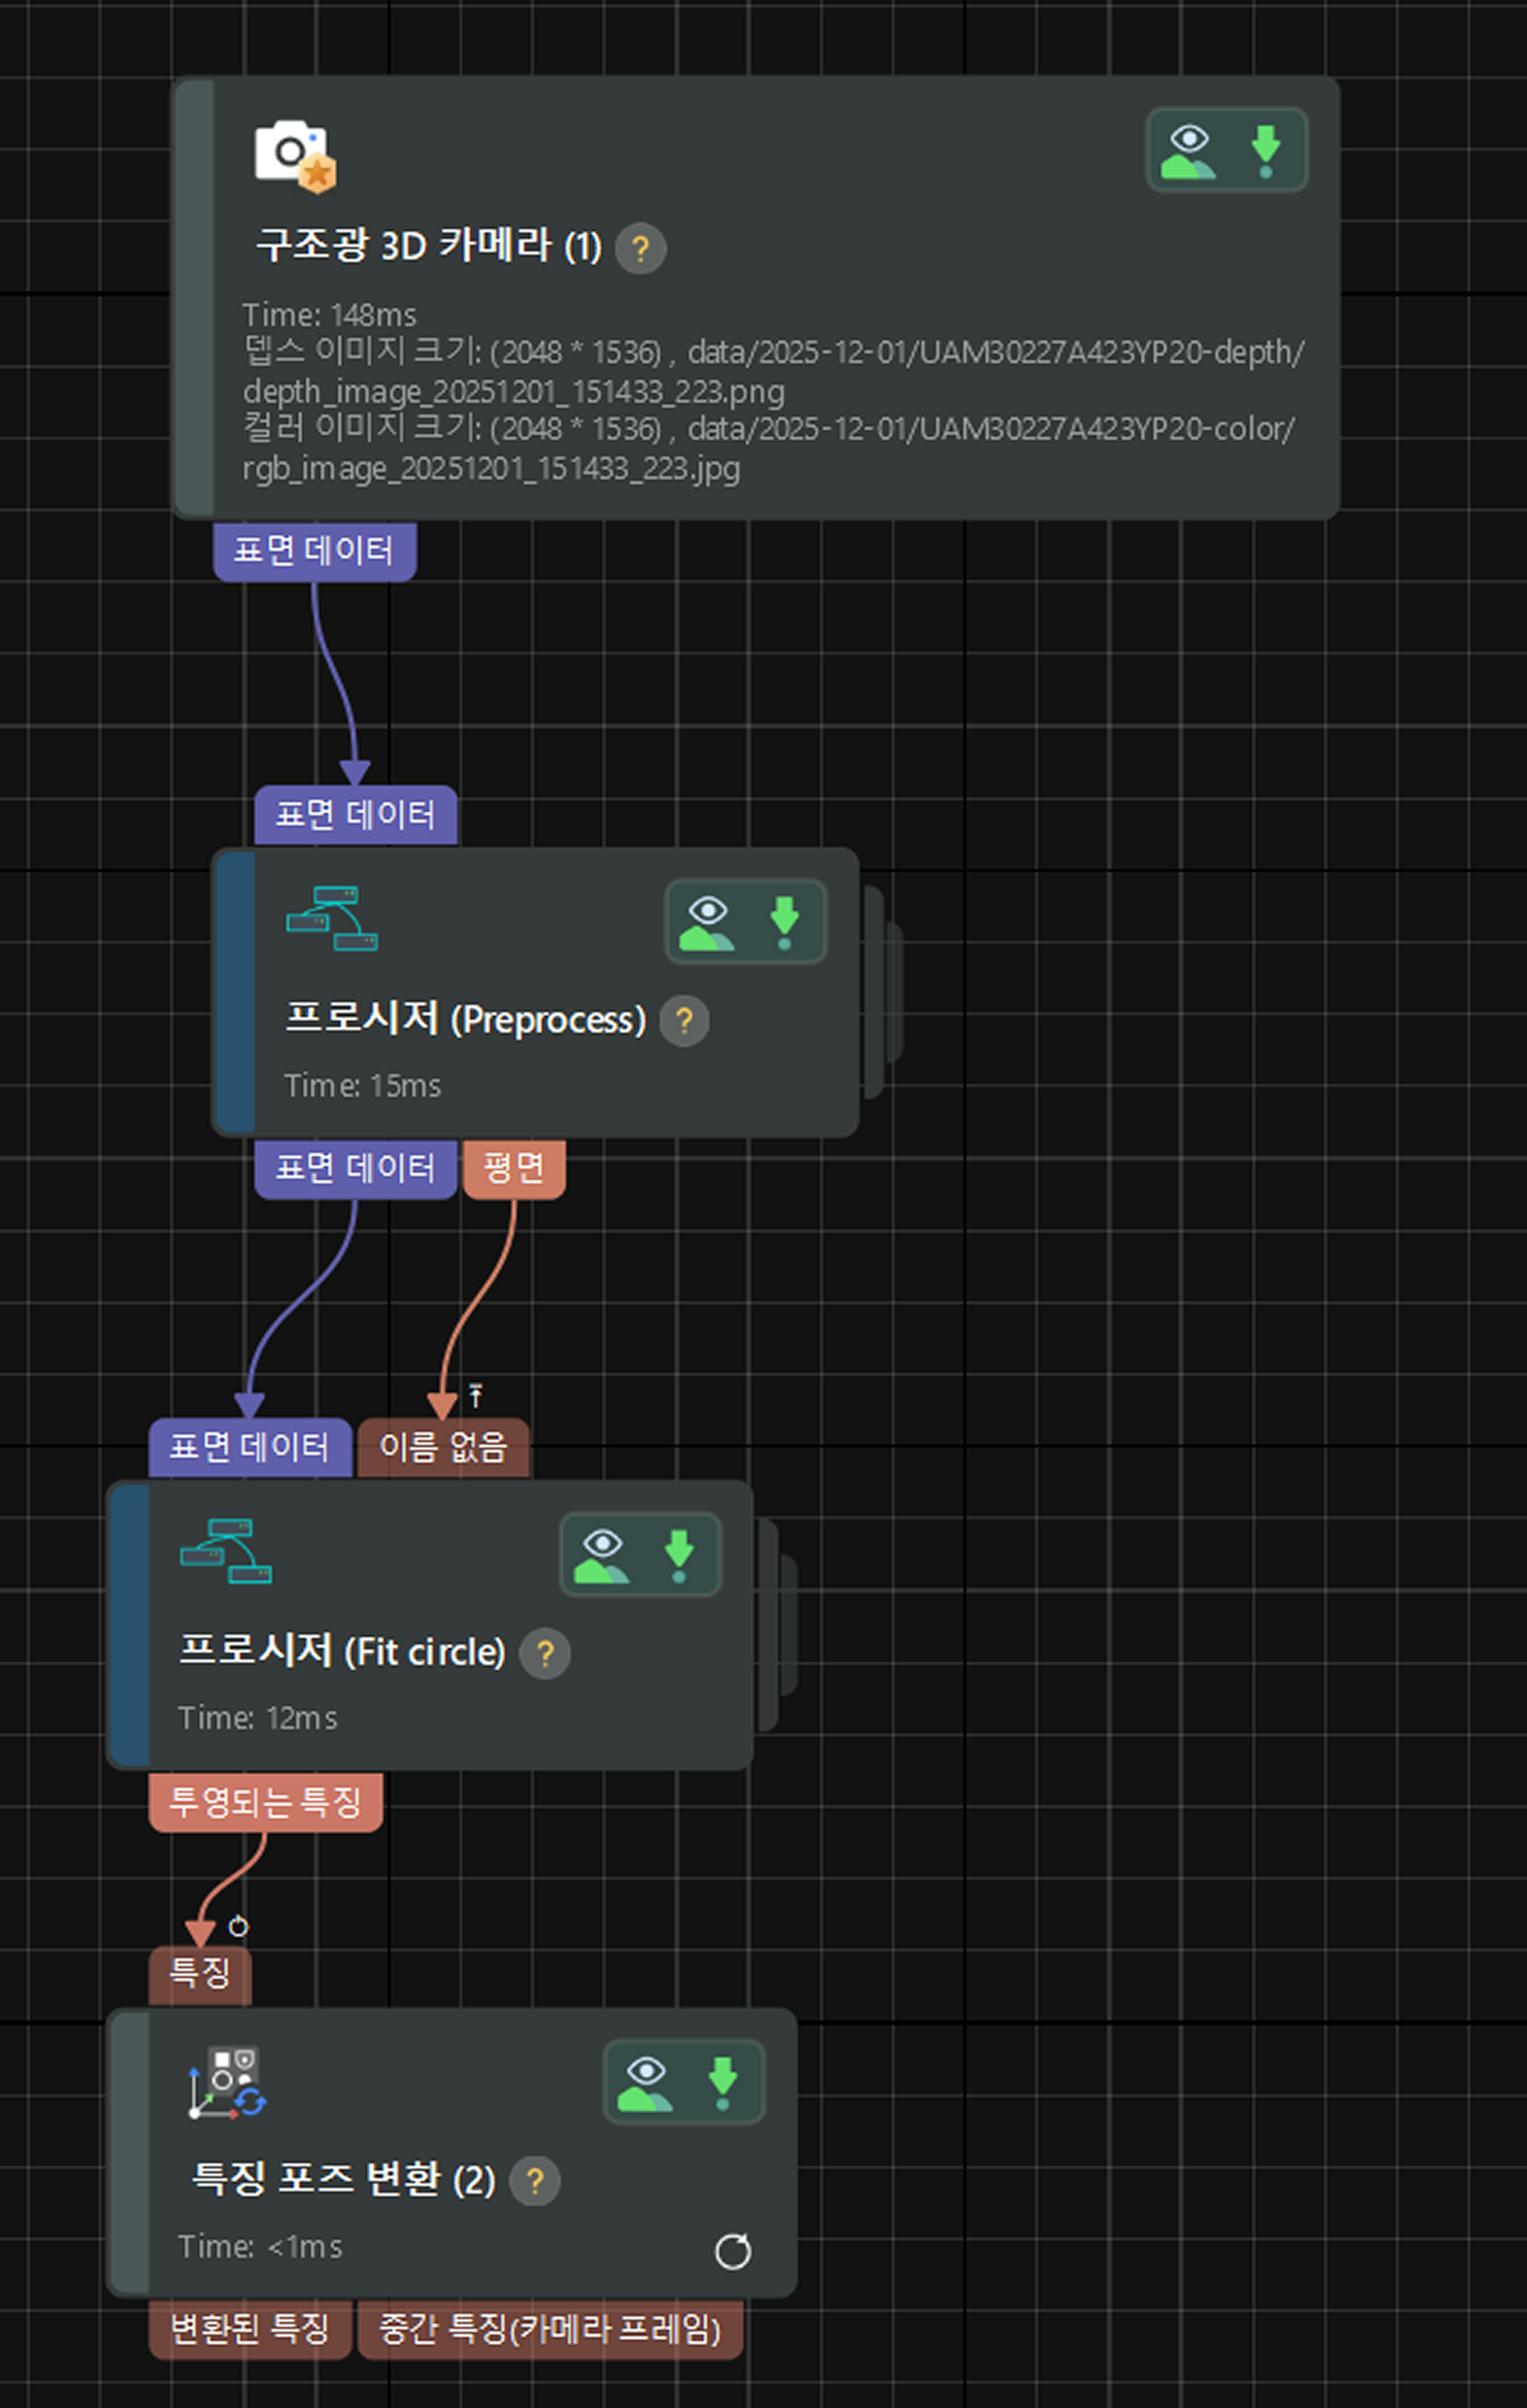
이 예제 프로젝트는 다음 5개 단계로 구성됩니다:
flowchart TD

A[카메라에서 이미지 가져오기] --> B[사전 처리]

B -- > C[원형 홀 피팅]

C --> D[포즈 변환]

D -- > E[출력 구성]

%% Style settingsclassDef node fill:#E8EEFC,stroke:#7E8FDF,stroke-width:0.98,color:#262626;class A,B,C,D,E node;

%% Arrow colorlinkStyle default stroke:#4F5053
아래에서는 각 단계를 차례로 간단히 설명하고, 디버깅 시 주의할 핵심 포인트를 제공합니다.
| 디버깅 시에는 3D 보기 상단에서 디버그 출력 옵션을 켜서 각 단계의 처리 결과를 쉽게 관찰하십시오. 실제 생산 환경에서는 Mech-MSR 프로젝트가 Mech-Metrics에 의해 트리거되면 이 옵션이 자동으로 비활성화됩니다. |
카메라에서 이미지 가져오기
“구조광 3D 카메라” 스텝을 통해 이미지를 획득하고, 표면 데이터로 처리합니다. 일반적으로 이 스텝은 수정할 필요가 없습니다.
측정 포인트를 처음 디버깅할 때는 투영 파라미터 자동 계산 옵션을 선택하는 것이 좋습니다. 이렇게 하면 현재 포인트 클라우드를 기준으로 새로운 투영 파라미터를 자동으로 계산할 수 있습니다. 그렇지 않으면 Mech-Eye Viewer에서는 포인트 클라우드가 완전하게 표시되지만, 구조광 3D 카메라 스텝의 포인트 클라우드에는 누락이 발생할 수 있습니다.
| 프로젝트 실행 후 이 옵션은 자동으로 체크 해제되며, 이후 실행에서도 꺼진 상태를 유지합니다. 첫 디버깅 시에는 이 옵션으로 프로세스를 빠르게 검증하고, 이후 디버깅에서는 끈 상태를 유지해 실제 측정 상황을 더 정확하게 반영하는 것을 권장합니다. |
사전 처리
3D ROI 내의 표면 데이터를 추출하고, 참조 평면을 피팅합니다. 이 스텝은 하나의 프로시저를 사용하여 사전 처리 프로세스를 구현합니다. 각 하위 스텝의 구체적인 구성과 처리 내용을 더블클릭하여 확인할 수 있습니다.
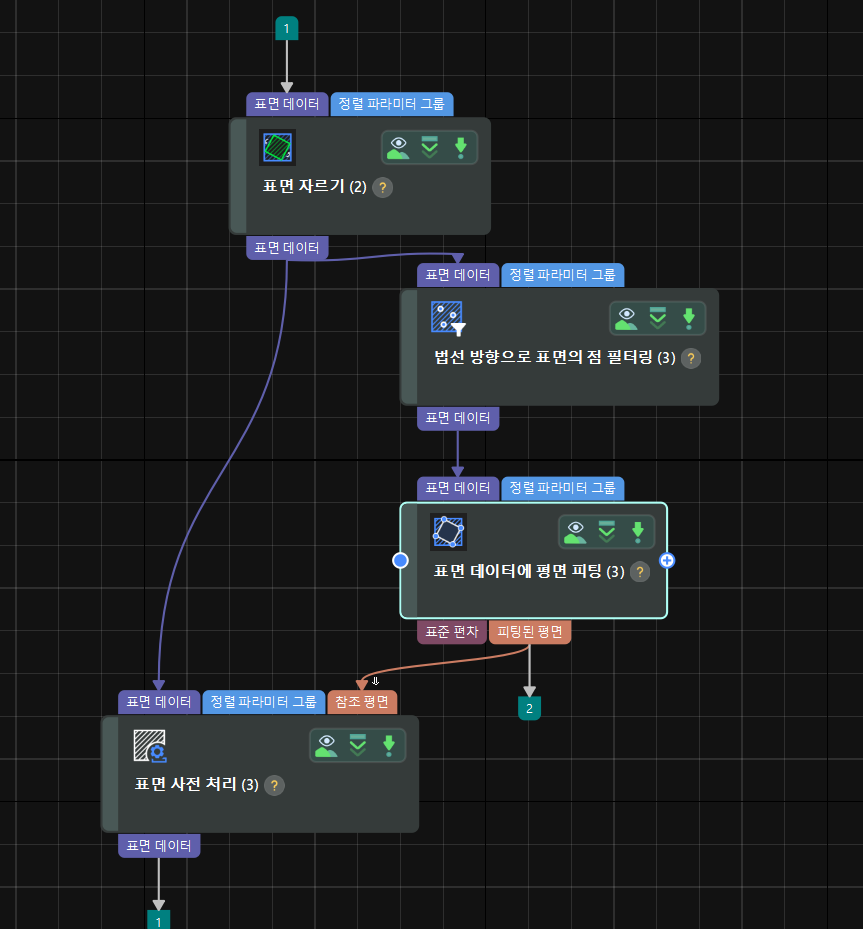
사전 처리 프로시저에는 다음 하위 스텝이 포함됩니다:
-
표면 트리밍
기능: 측정점의 3D ROI를 선택하여 측정할 표면 데이터를 추출합니다.
실제 홀 위치에 따라 특징 영역의 영역 유형을 수정하십시오. 일반적으로 직육면체 또는 원기둥을 선택하면 됩니다.
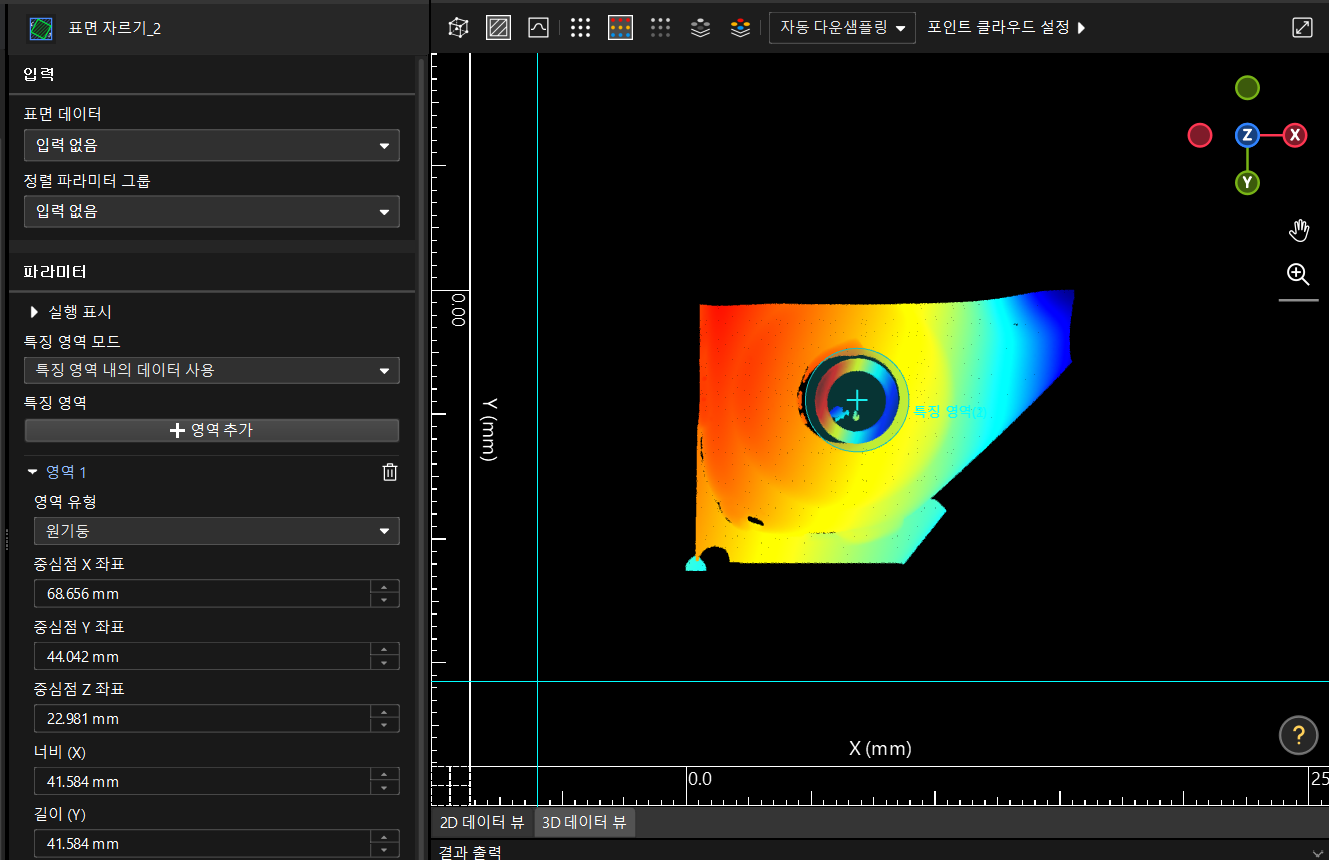
3D 보기에서 다음 방법으로 ROI를 조정할 수 있습니다:
-
Ctrl 키를 눌러 이동 모드로 전환합니다. 마우스를 드래그하면 ROI를 이동할 수 있으며, 녹색 표시 영역 바깥을 드래그하면 ROI 크기를 조정할 수 있습니다.
-
Ctrl + Space 키를 동시에 눌러 전방향 모드로 전환합니다. 세 가지 색상의 축을 드래그하면 ROI를 이동할 수 있고, 세 가지 색상의 고리를 드래그하면 ROI를 회전할 수 있습니다.
-
회전 ROI의 경우 표면 트리밍 단계에서만 X/Y/Z 세 축 회전을 지원하며, 그 외 단계에서는 Z축 회전만 지원합니다.
-
투시 모드
 에서 특징 영역을 조정하기 어려운 경우 표면 모드
 또는 프로파일 모드
 로 전환할 수 있습니다.
-
-
-
법선 방향으로 표면의 점 필터링
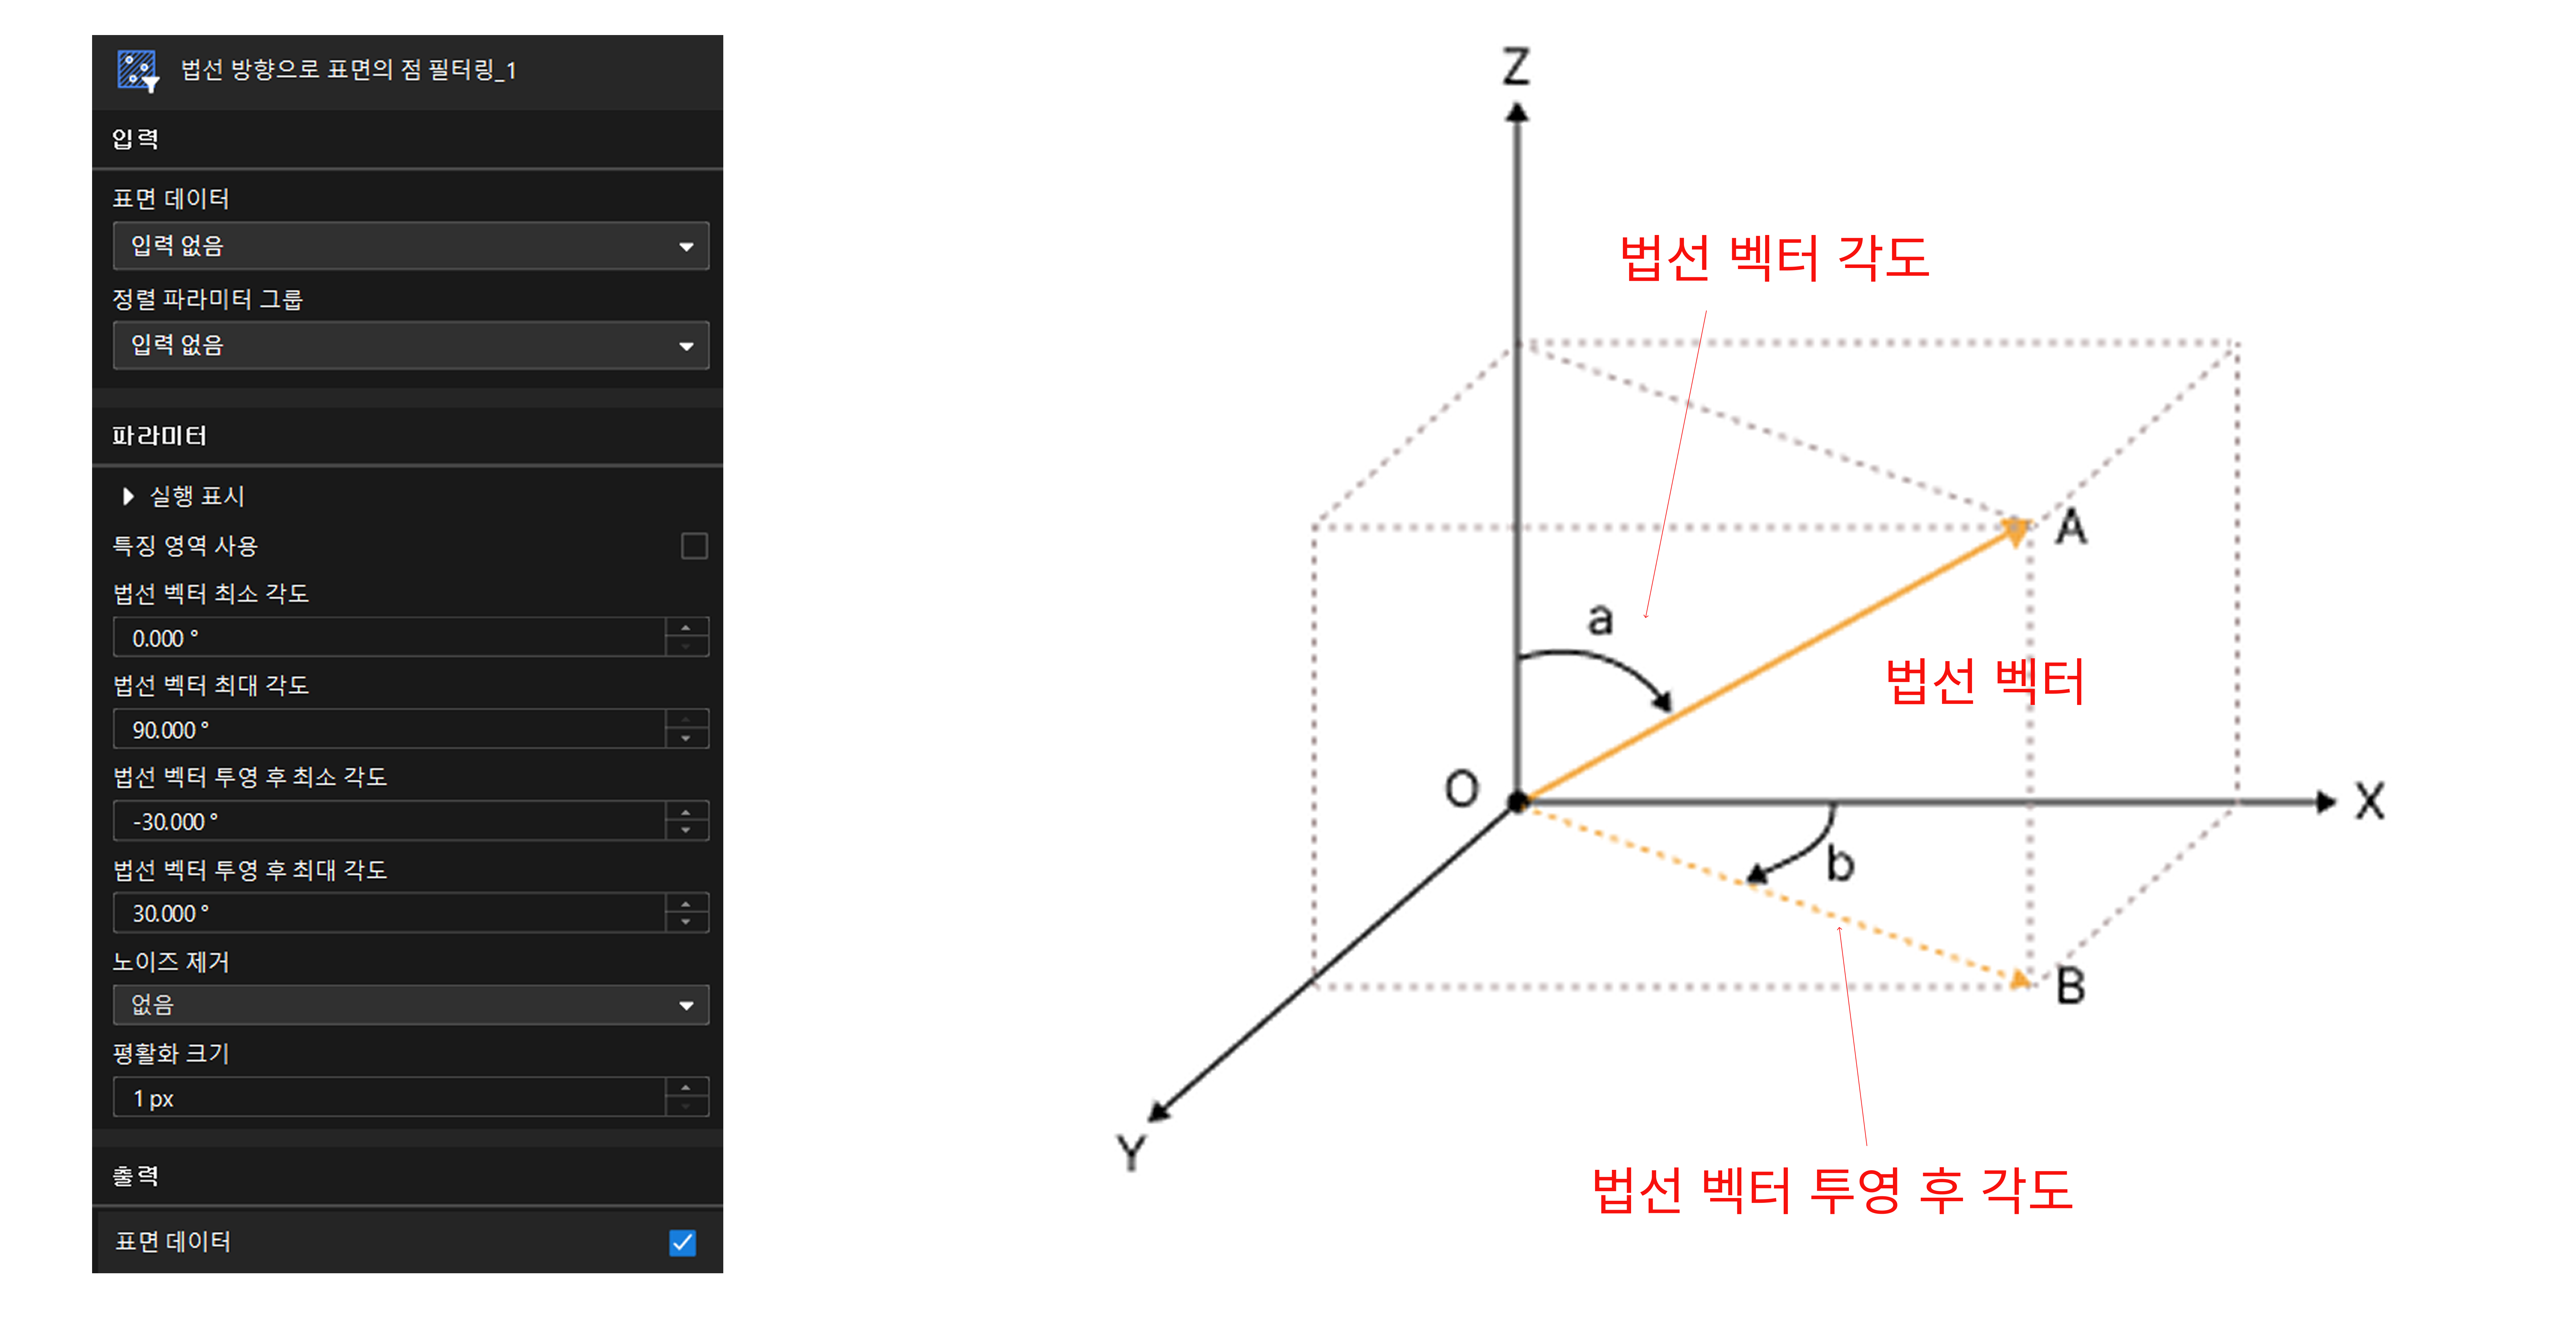
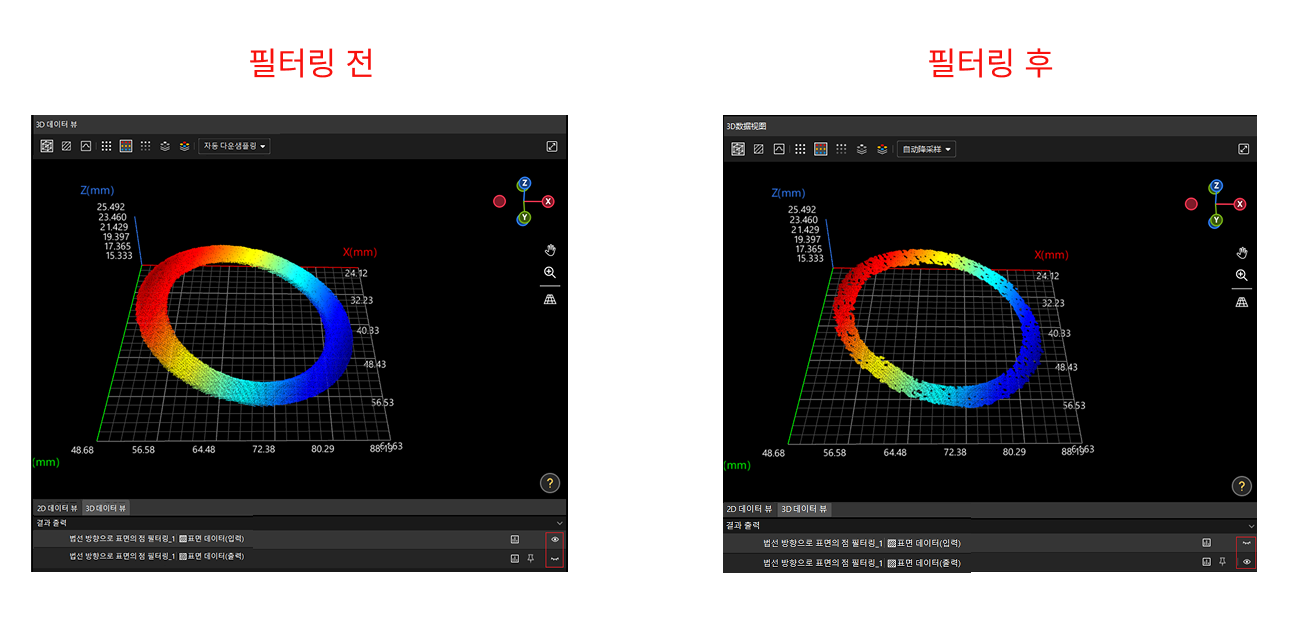
기능: 표면과 에지의 노이즈를 필터링하고 평면을 추출합니다.
표면 노이즈 점의 법선은 보통 평면 법선과 다르므로, 법선 벡터 각도를 조정하여 평면에서 벗어난 점을 필터링할 수 있습니다. 특히 “법선 벡터 투영 후 최소 각도”를 조정합니다. 필요한 경우 “표면 노이즈 제거” 단계와 함께 사용할 수도 있습니다.
-
표면 피팅 평면
기능: 평면을 피팅하여 후속 특징의 참조 평면으로 사용합니다.
이 단계는 일반적으로 수정할 필요가 없습니다.
-
표면 사전 처리
기능: 기준 평면을 기반으로 평면과의 거리에 따라 일부 노이즈를 필터링합니다.
이 단계는 일반적으로 수정할 필요가 없습니다.
프로파일에 원 피팅
특징 영역의 원형 홀을 피팅합니다. 이 단계는 하나의 단계 그룹을 사용하여 원형 홀 피팅 프로세스를 구현합니다. 각 하위 단계의 구체적인 구성과 처리 내용을 더블클릭하여 확인할 수 있습니다.
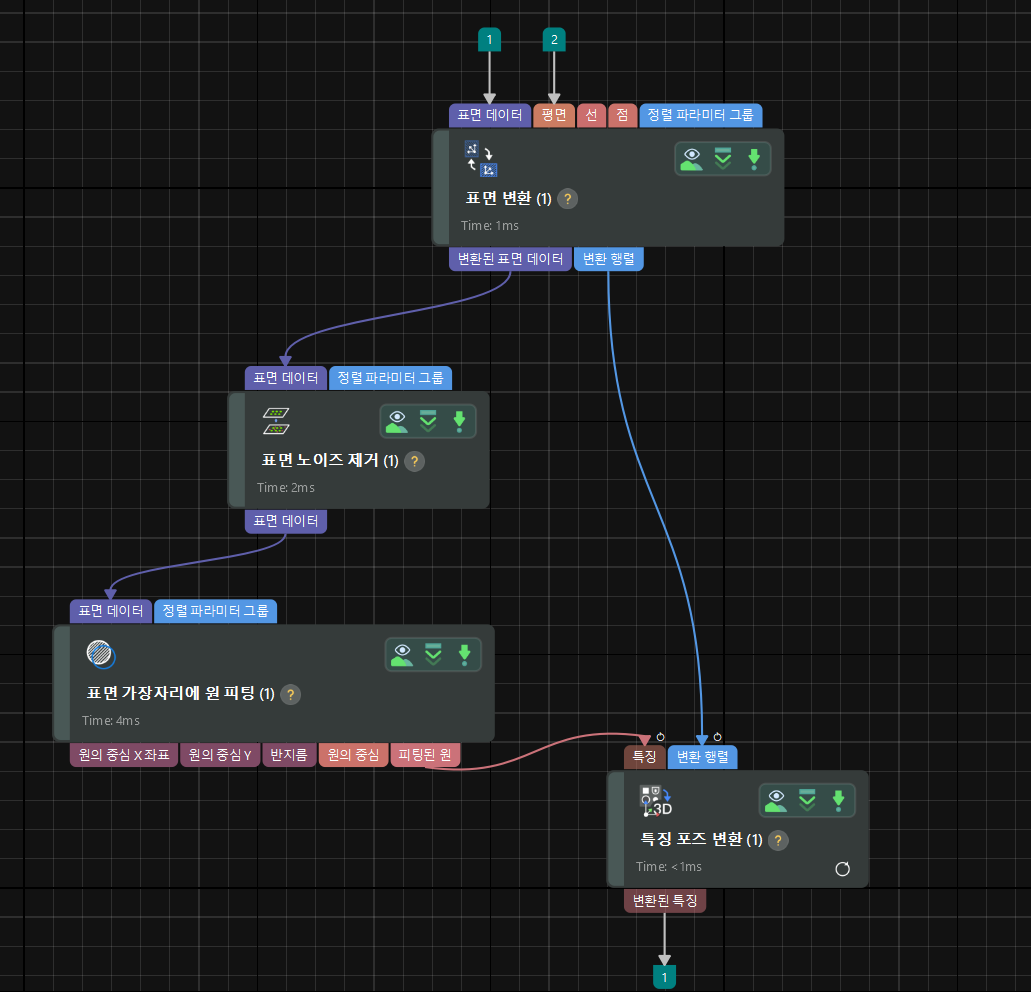
프로파일에 원 피팅 단계 그룹에는 다음 하위 단계가 포함됩니다:
-
표면 변환
기능: 표면 데이터를 기울어진 상태에서 수평 상태로 변환하여 후속 노이즈 제거와 원형 홀 피팅이 쉽도록 합니다.
일반적으로 수정할 필요가 없습니다.
-
표면 노이즈 제거
기능: 일부 표면 노이즈를 제거하고 에지 특징을 보존합니다.
“깊이 차 임계값” 파라미터를 조정해야 하며, 3D 데이터 보기 영역에서 효과를 확인합니다.
-
표면 에지에 원 피팅
기능: 에지의 변화를 기반으로 원형 홀을 피팅합니다.
주요 조정 사항은 특징 영역에 있으며, 나머지 파라미터는 예제 프로젝트에서 변경하지 않아야 합니다. 3D 데이터 보기 영역에서는 다양한 관점으로 전환하여 결과를 확인할 수 있습니다.
-
특징 포즈 변환
기능: 수평 상태의 피처를 원래의 기울어진 상태로 복원합니다.
일반적으로 수정할 필요가 없습니다.
특징 포즈 변환
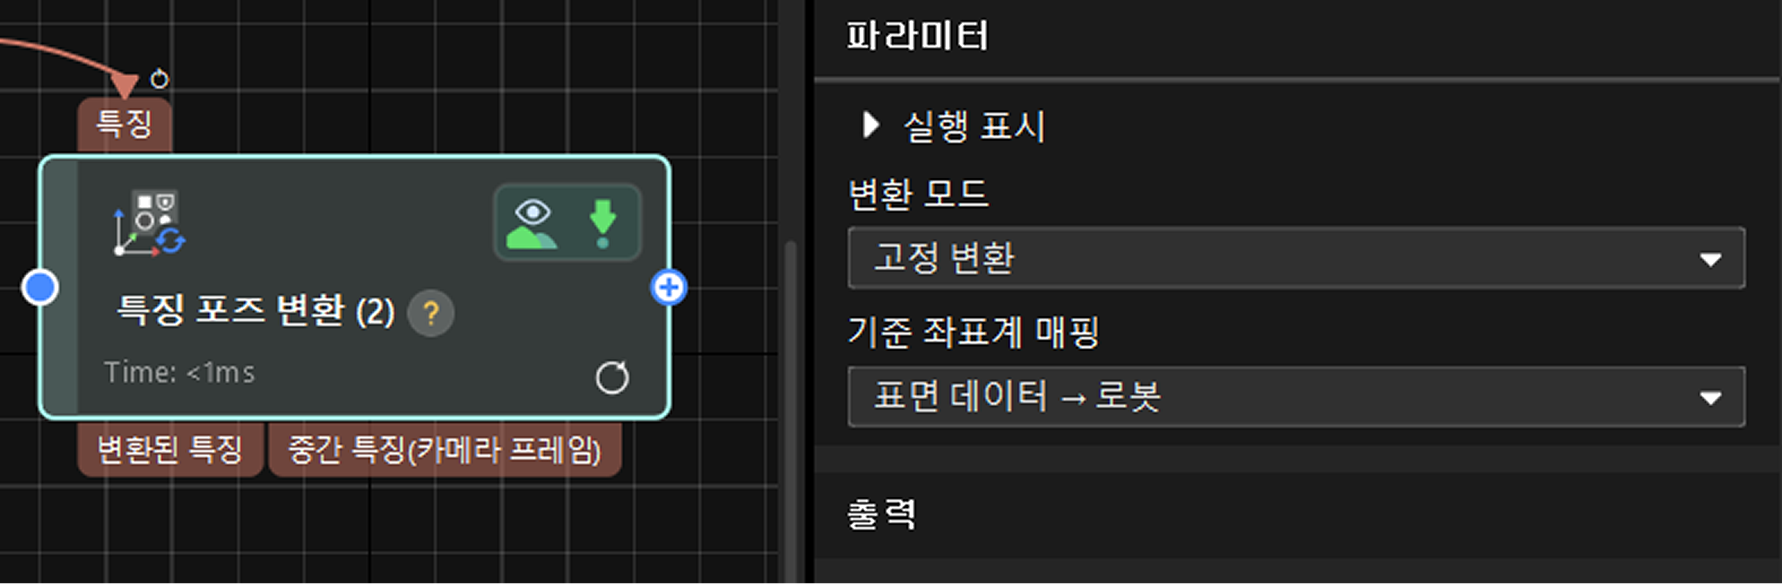
“특징 포즈 변환” 단계를 사용하여 원형 홀 포즈를 표면 데이터 좌표계에서 로봇 말단 좌표계로 변환합니다. 로봇 말단 좌표계는 고정되어 변하지 않으므로, 각 특징의 좌표를 통일하기 위해 일반적으로 특징 포즈를 로봇 말단 좌표계로 변환한 후 외부로 전송합니다.
출력 구성
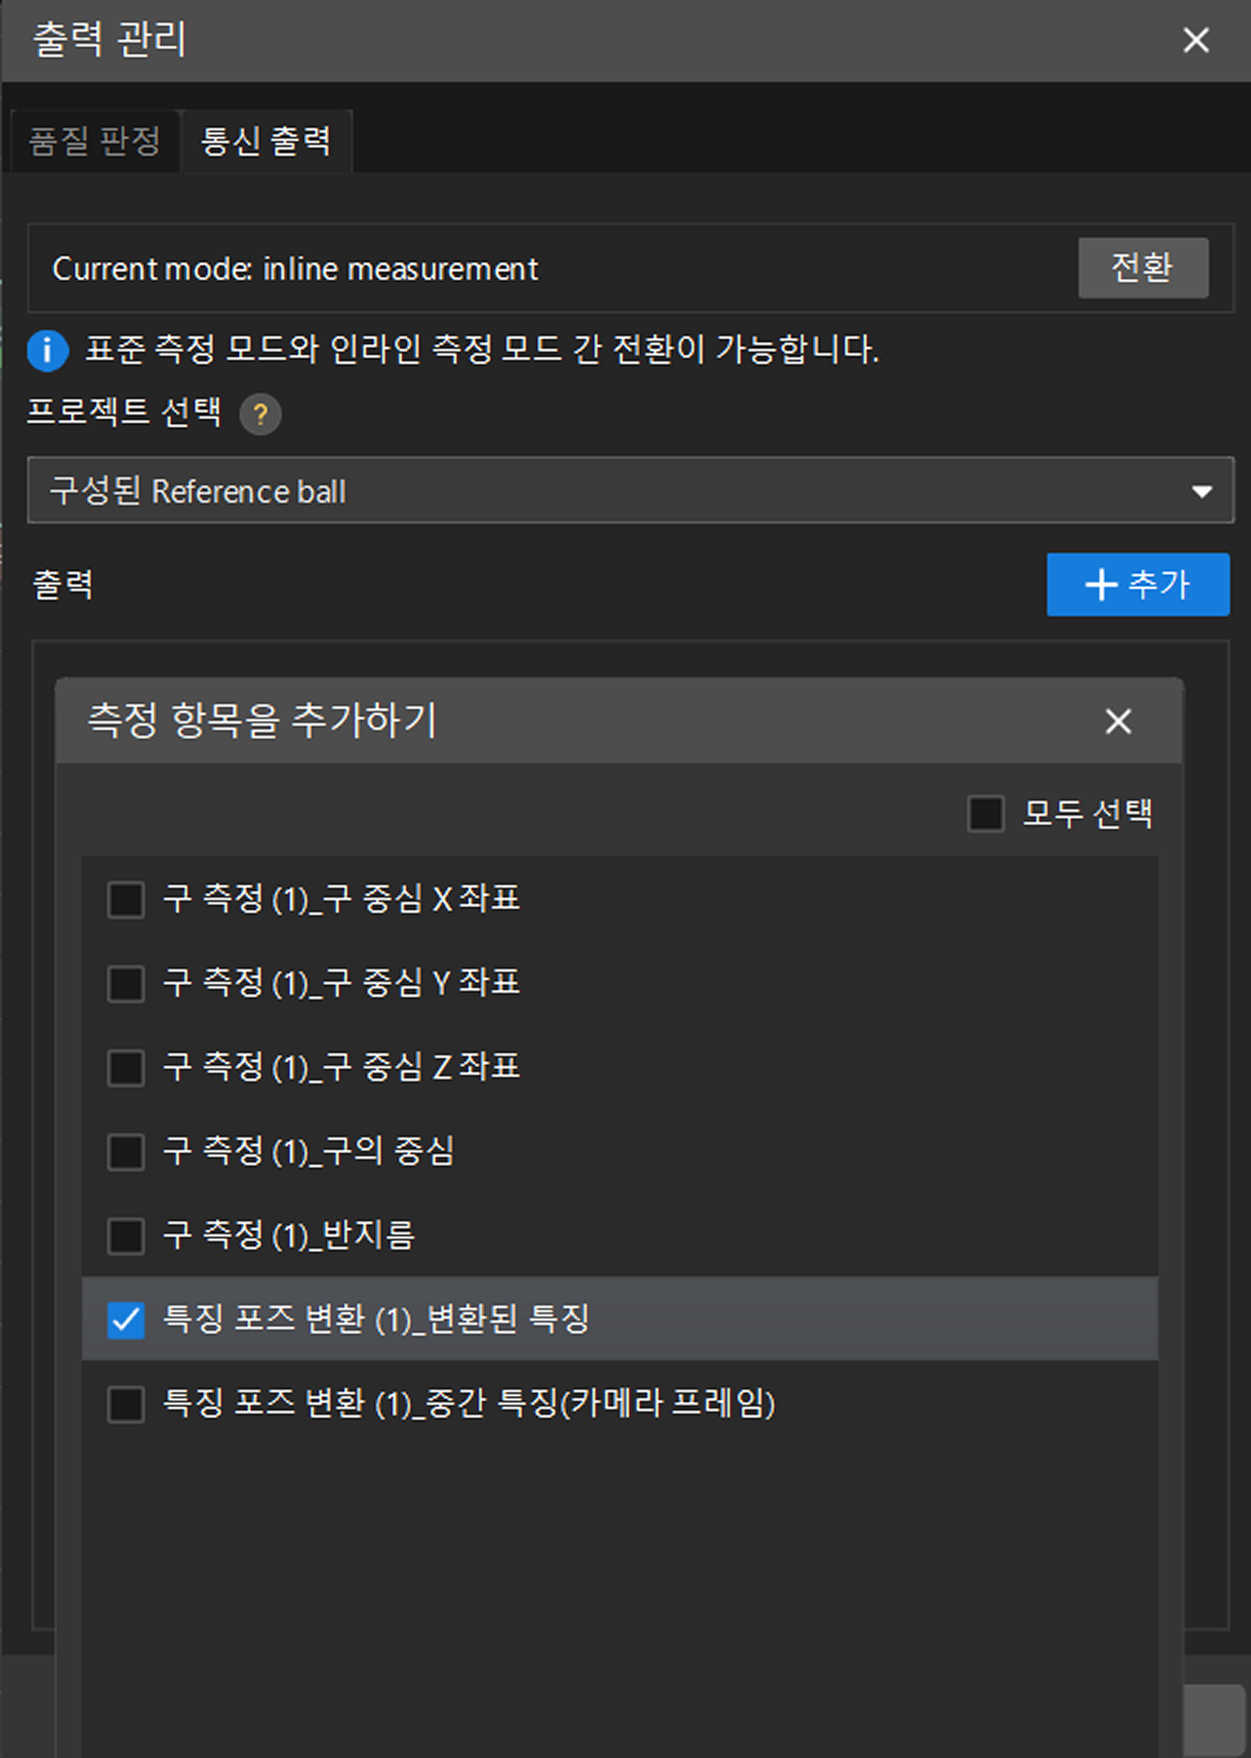
Mech-MSR의 툴 바에서 출력 관리 버튼을 클릭합니다.
-
통신 출력 옵션 탭에서 현재 모드가 “온라인 측정”인지 확인합니다.
-
출력 영역에서 출력 측정 항목이 “특징 포즈 변환” 단계의 “변환 후 특징” 포트인지 확인하고, 통신 키 파라미터를 설정합니다.
- 통신 키는 어떻게 설정합니까?
-
측정 프로젝트가 단일 특징만 출력하는 경우 통신 키를 "feature"로 설정하면 됩니다. Mech-Metrics는 특징의 X/Y/Z 값 등의 정보를 수신합니다.
측정 프로젝트가 1개 특징과 1개 GD&T을 출력하는 경우, 특징의 통신 키는 “feature”, GD&T의 통신 키는 “gdt”로 설정할 수 있습니다. “허리형 홀 예제 평면도” 프로젝트 구성을 참고하여 단일 특징 + 단일 GD&T의 통신 키 설정 방식을 이해하십시오.
측정 프로젝트가 여러 특징과 여러 GD&T를 출력하는 경우, 각 특징의 통신 키는 Mech-Metrics에 설정된 특징 이름으로, 각 GD&T의 통신 키는 Mech-Metrics에 설정된 GD&T 이름으로 설정해야 합니다. 그래야 Mech-Metrics가 서로 다른 특징 및 GD&T 데이터를 정확히 구분할 수 있습니다. “두 개의 허리형 홀 예제” 프로젝트 구성을 참고하여 여러 특징과 GD&T의 통신 키 설정 방식을 이해하십시오.
특징의 사용자 정의 제어 항목에 대해서는 통신 키가 반드시 Mech-Metrics에 구성된 사용자 정의 제어 항목 이름과 일치해야 합니다. “원형 홀 방오 예제” 프로젝트 구성을 참고하여 사용자 정의 제어 항목의 통신 키 설정 방식을 이해하십시오.
15분 최소 연습
프로세스 검증을 마친 뒤 독립적으로 조작하지 못하는 상황을 피하기 위해, 먼저 “원형 홀 특징 추가” 최소 연습 1회를 수행하는 것을 권장합니다:
-
Mech-MSR에서 "원형 홀 예제" 프로젝트를 마우스 오른쪽 버튼으로 클릭한 다음 프로젝트 사본 생성을 선택합니다. 팝업된 프로젝트 사본 생성 팝업 창에서 사본 이름을 입력하고, 필요에 따라 프로젝트 실행 데이터 포함 옵션을 선택한 다음 확인 버튼을 클릭합니다. 작업 후 프로젝트 목록에서 새 프로젝트를 확인할 수 있습니다.
-
Mech-Metrics에 원형 홀 특징을 하나 새로 추가하고, CAD에서 특징을 가져와 방금 생성한 측정 프로젝트에 바인딩합니다. 자세한 내용은 특징 작업 가이드를 참조하십시오.
-
이 특징에 특징 번호를 구성하여 후속 통신 트리거 시 정확히 호출될 수 있도록 합니다.
-
통신 시뮬레이션 도구에서 새로운 특징 측정 명령을 추가합니다.
-
Add Command 버튼을 클릭하고, 팝업 대화상자에서 “measureFeature” 명령을 선택한 뒤, OK 버튼을 클릭합니다.
-
새 명령어를 더블클릭하여 이름을 변경하고 해당 파라미터 값을 설정합니다. 특히 특징 번호가 Mech-Metrics에 새로 추가한 원형 홀 특징의 번호와 일치하는지 확인해야 합니다.
-
Move Up 버튼을 사용해 새 명령을 측정 시작과 측정 종료 사이의 명령 목록에 추가합니다.
-
-
시뮬레이션을 다시 한 번 실행하고, 다음 기준에 따라 수정 성공 여부를 판단합니다:
-
Mech-Metrics에서 새로 추가한 원형 홀 특징이 정상적으로 트리거되며, 뚜렷한 오류가 없습니다.
-
Mech-MSR에서 조정한 ROI와 특징 영역이 목표 측정점에 안정적으로 대응합니다.
-
수정 전과 비교했을 때, 신규 특징에 대해 확인 가능한 측정 결과가 이미 존재하거나, 기존 결과에 예상된 변화가 나타납니다.
-
프로젝트 복사본 생성 기능을 사용해 예제 프로젝트를 복제한 뒤, 복사본에서 수정하는 것을 권장합니다. 처음부터 측정 프로젝트를 새로 만들 필요가 없습니다.
FAQ: 결과가 대체로 올바른지 어떻게 빠르게 판단합니까?
처음 디버깅할 때는 먼저 다음 두 가지 방법으로 빠르게 판단할 수 있습니다:
-
3D 보기 확인: 특징 피팅 관련 스텝에서 피팅된 특징이 실제 윤곽과 잘 맞는지 확인합니다. 피팅 윤곽이 실제 홀 위치 또는 에지와 명확히 벗어나 있다면, 보통 ROI, 특징 영역 또는 필터링 조건을 추가로 조정해야 함을 의미합니다.
-
출력 데이터 확인: 특징 포즈 변환 스텝에서 중간 특징 데이터를 확인하여 핵심 좌표값이 합리적인 범위에 있는지 확인합니다. 이 방법은 뚜렷한 이상을 빠르게 식별하는 데 더 적합합니다.
이 두 방법은 정식 검수를 대체할 수는 없지만, 현재 프로젝트가 기본적인 정확성을 갖추었는지 빠르게 판단하는 데는 사용할 수 있습니다.
예제에서 실전으로
| 무엇을 해야 하는가 | 권장 문서 |
|---|---|
완전한 온라인 측정 솔루션 배포 |
|
Mech-MSR 솔루션 및 측정 프로젝트 생성 |
|
Mech-Metrics 프로젝트 생성 |
|
대상 물체 좌표계 설정 구성 |
|
측정 특징 구성 및 유지 관리 |
|
이력 측정 데이터 분석 |
다음 학습 경로
-
온라인 측정 솔루션 배포 을 계속 읽고, 전체 프로젝트에 대한 시스템 인식을 구축합니다.
-
필요에 따라Mech-Metrics사용 가이드로 이동하여 기능 수준 구성을 완료합니다.
-
시스템 가동 전에 반복성 검증과 상관성 분석 및 보정 을 완료합니다.